


브러시리스 모터를 구동하기 위한 센서리스 제어의 3가지 원리
Maxon Motor
브러시리스 모터를 구동하려면 정확하게 정류를 제어하는 전자 장치가 필요하다. 이것은 장치가 항상 회전자의 정확한 위치를 알고 있을 때만 가능하다. 기존에는 모터 내부의 홀 센서와 같은 센서가 위치 정보를 제공한다. 그러나 센서리스 제어 방법은 모터의 전류와 전압 정보를 이용해 회전자 위치를 결정한다.
모터 속도는 회전자 위치의 변화로 도출된다. 이 정보는 속도 제어에 쓰인다. 수준이 높은 센서리스 제어 방법으로 전류(토크)와 위치를 제어할 수 있다. 센서를 제외하면 케이블과 커넥터, 전자 회로가 불필요해지므로 비용 절감이나 공간 절약과 같은 장점이 있다.
원리 1. 제로 크로싱 기반의 EMF 방법
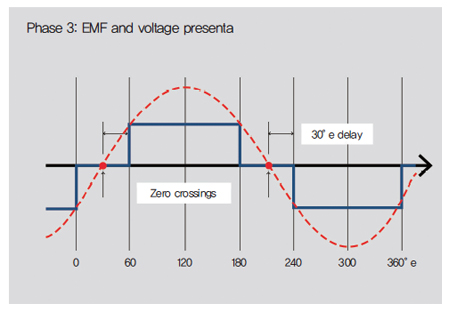
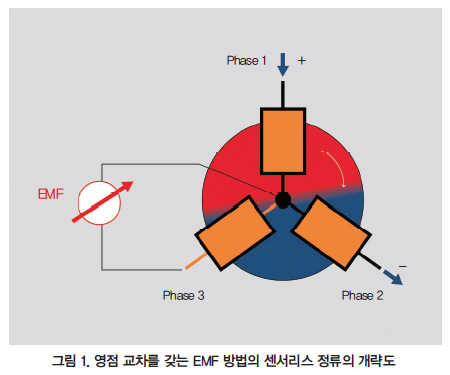
제로 크로싱(Zero Crossing, 영점 교차)을 결정하는 EMF(Electromotive Force, 기전력) 방법은 비전력 위상에서 유도 전압(또는 EMF)을 사용한다. 교차점은 정류 구간 중간에 발생한다(그림 1). 이전 정류 단계에서 다음 정류 지점까지의 시간 지연을 추정한다.
교차점이 0인 EMF 방법은 정지 상태에서 EMF가 0이 되므로, 속도가 빠를 때만 작동한다. 모터 시동에는 스텝 모터 제어와 유사한 특수 프로세스가 필요하며, 별도로 구성해야 한다. 센서리스 정류는 모터 속도가 500~1,000rpm 이상인 경우에 가능하다. 정류 스텝 주파수는 속도 제어에 사용한다.
제한된 피드백 정보는 모터 역학에 약간의 제약을 가하지만, 이는 추정 방법을 제어 알고리즘(observer, Kalman filter 등)에 통합함으로써 향상할 수 있다.
교차가 없는 EMF 방법은 모든 브러시리스 모터 모델에서 작동한다. 이 접근 방식은 Maxon의 ESCON Module 50/4 EC-S 제품 등 동일한 많은 표준 제품에 사용된다.
 |
 |
 |
 |
원리 2. 관찰자 기반 EMF 방법
관찰자(Observer) 모델 기반 EMF 방법은 모터의 위치 정보로 회전 위치와 속도를 결정한다. 모델 기반 접근 방식은 회전자 위치의 높은 분해능을 제공한다.
이는 정현파 정류(또는 FOC, field-oriented control)를 가능하게 한다. 효율성과 열 발생량 감소, 진동과 소음 감소 등, 탁월한 성능을 확인할 수 있다. 그러나 관찰자 기반 EMF 방법을 작동하려면 최소 100rpm의 속도가 필요하다.
원칙 3. 자기 이방성 방법
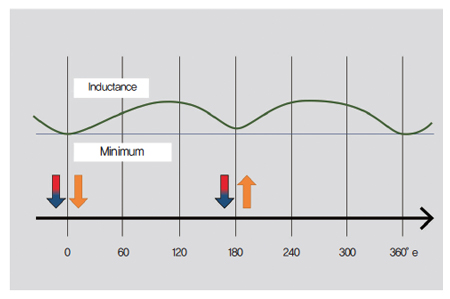
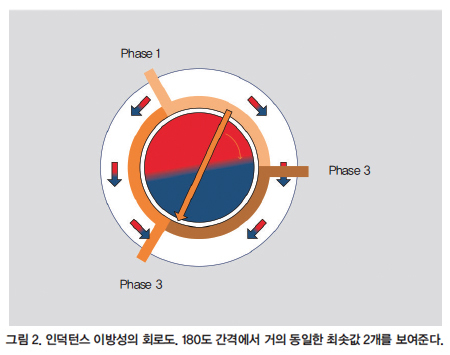
자기 이방성(Magnetic anisotropy)에 기초한 방법은 모터 인덕턴스로부터 회전자 위치를 추론한다. 모터 인덕턴스는 회전자와 고정자의 자기 흐름이 자기 복귀에 평행할 때 가장 작은 현상을 나타낸다(그림 2).
측정은 짧은 전류 펄스로 하는데, 이것으로 모터가 움직이지는 않는다. EMF 기반 방법과 달리 짧은 전류 펄스는 정지했거나 매우 느린 속도에서도 작동하며 정현파 정류를 허용한다.
측정된 신호는 모터 유형에 따라 크게 달라진다. 회전자 위치는 모터 모델에서 결정되므로 각 모터에 맞춰 매개 변수화되고 조정돼야 한다. 자기 이방성 기반의 제어기는 전문적인 제품이므로, '플러그 앤 플레이'는 옵션이 될 수 없다.
센서리스 제어가 필요한 이유
센서리스 모터를 사용하면 비용을 절감할 수 있다. 여기에는 홀 센서와 엔코더, 케이블, 커넥터가 필요하지 않다. 이 분야의 일반적인 애플리케이션은 팬과 펌프, 스캐너, 분쇄기, 전동 드릴 분야 등이 있다.
열악한 환경 조건
모터에서 취약한 센서 전자 장치를 피해야 할 상황에서도 센서리스 제어가 필요할 수 있다. 이를테면 대기 온도가 매우 높거나 낮은 환경, 의료 분야의 세정과 멸균, 핵 시설이나 의료 시설 등이 있다. 모터 커넥터 수가 적어서 한정된 공간에서 쉽게 통합한다. 필요한 제어 품질은 애플리케이션에 따라 각각 다를 수 있다.
결론
센서리스 제어를 선택하는 주요 이유는 비용 절감과 공간 절약, 센서에 불리한 환경에서 구동하기 위함이다. 제로 크로싱 기반의 EMF 방법은 비용에 민감하고 속도가 빠른 애플리케이션에 널리 쓰인다. 정지 상태와 저속에서 센서리스 제어를 쓰기 위해서는 높은 수준의 방법이 필요하며, 구현하는 데 많은 노력과 모델링, 매개 변수화가 필요하다. 필드 기반의 제어는 효율이 높고 열이 적게 발생한다. 또한 진동과 소음이 적다. 특히 휴대용 의료 기기 애플리케이션에 필요한 장점이다.
자료 제공: Maxon Motor(www.maxonmotor.com)


