


코봇용 엔드 이펙터에 가장 적합한 공압 그리퍼
PHD
 |
보통 코봇(Collaborative robot, 협업로봇)은 적응력이 뛰어나며 플러그 앤 플레이 방식이다. 즉, 사용자는 효과적인 방법으로 장치를 프로그래밍하고 적용하기 위해 많은 경험이 필요하지 않다.
코봇으로 작업 기능을 수행하려면 엔드 이펙터가 있어야 한다. 엔드 이펙터는 진공 컵과 그리퍼, 기타 특수 공구와 같이 여러 가지 형태로 제공된다.
진공 컵은 부품을 골라내는 이상적인 장치이다. 평평하고 정밀한 포지셔닝이 필요하지 않으며 값이 저렴한 편이다. 진공 컵을 사용하는 것은 처리할 부품의 무게와 로봇의 가감속 속도에 제한된다. 중량이 클수록 가감속률이 높아서 부품이 미끄러질 수 있다.
기계식 그리퍼는 무겁고 가감속률이 높은 부품에 적합하다. 이 밖에도 부품을 정밀하게 잡을 수 있어서 코봇에서 엔드 이펙터로 쓰인다. 보통 전기나 공압으로 구동된다.
전동 그리퍼는 jaw의 긴 이동으로 유연하며, 이동 길이에 따라 다양하게 프로그래밍할 수 있다. 부품 크기와 모양이 정기적으로 변경되는 애플리케이션에 적합하다. 일부 전동 그리퍼 제조업체는 그리퍼를 로봇의 일부로 프로그래밍하는, 코봇의 티치 펜던트(teach pendant)에 설치되는 '앱'을 제공한다.
또 다른 일부 전동 그리퍼는 다양한 유형의 촉각을 감지하고 jaw의 힘을 제어한다. 소형 모터는 그리퍼의 무게를 최대한 낮게 유지하는 데 쓰인다. 또한 그리퍼 때문에 발생하는 jaw의 힘을 제한한다. 기어 감속으로 더 큰 힘을 얻을 수 있으며, 그 덕분에 jaw가 열리고 닫히는 속도가 제한된다. 이는 코봇의 운동 사이클 시간에 영향을 미친다.
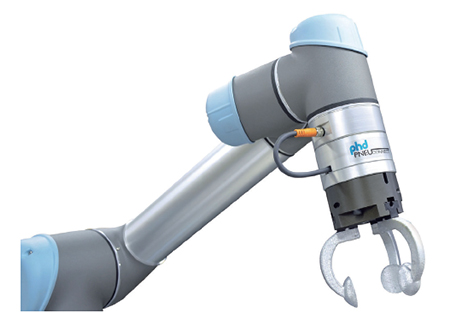
공압 그리퍼는 프로그램으로 작동하는 전동 그리퍼보다 jaw의 개폐 위치를 간편하게 지정한다. 코봇용 공압 그리퍼는 부품 크기와 모양이 일정한 애플리케이션에 적합하다. 이와 같은 그리퍼는 대개 jaw 확장 툴링이 없다. 사용자는 다루고자 하는 부품에 맞게 툴링을 쉽게 제작하거나 캡슐화할 수 있다.
Jaw 툴링으로 부품을 캡슐화하면 더 낮은 공기압에서 그리퍼를 작동할 수 있어서 사람과 협업하는 환경에 적절하다. 공기압이 낮을수록 작용하는 힘이 적어지고 부상 위험이 적기 때문이다. 공압 그리퍼는 고압에서 더 큰 그립 힘을 생성한다.
PHD는 공압 그리퍼의 완벽한 통합을 위한 새로운 액세서리를 제공한다. Pneu-Connect?는 로봇의 팔에 있는 툴 포트에 직접 연결해 PHD 공압 그리퍼를 Universal robot 브랜드의 코봇에 쉽게 부착할 수 있다. Pneu-Connect?에는 그리퍼를 열고 닫는 공압 방향 제어 밸브가 내장됐으며, UR 로봇용 툴 포트에 직접 연결되는 커넥터와 전용 애플리케이션인 'CAP'이 제공된다. CAP은 UR 제어 소프트웨어 범위에서 실행되며, 공압 그리퍼를 사용하고 코봇과 쉽게 통합되는 그래픽 인터페이스를 제공한다.
예를 들어 플라스틱 부품 제조업체는 부품 크기의 편차가 작기 때문에 공압 그리퍼를 사용한다. 부품에 맞는 jaw 툴링은 3D 프린터에서 생산할 수 있으며 고가 부품을 캡슐화해 금형에서 제거할 때 떨어지지 않도록 한다. 이 경우 플라스틱 제조업체는 접촉형 감지에 대한프로그래밍할 수 있는 jaw 포지셔닝과 이동이 필요하지 않았다. 코봇에서 공압 그리퍼를 사용하면 공정 자동화에 필요한 투자비용을 절약할 수 있다.
자료 제공: PHD(www.phdinc.com)


