


반도체 장비의 프로세스 안정과 생산성 향상을 위한 액티브 제진 시스템②
ETEL
장비 환경
바닥이 끝없이 딱딱하고 질량이 무한하다고 가정하면 모든 진동은 감쇠 없이 화강암에 직접 전달된다. 전달률은 1이나 0dB이다(그림 13).
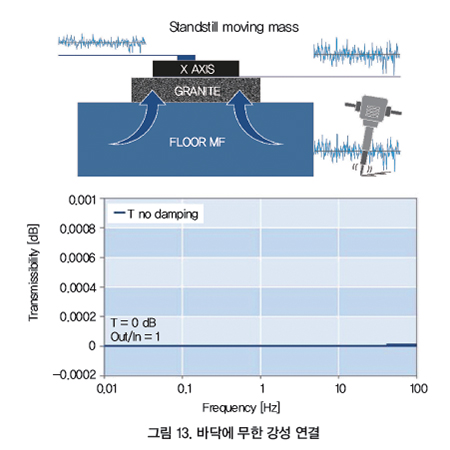 |
모션 시스템 감도(그림 12)를 고려할 때, 화강암으로 인한 방해는 모션 스테이지 레벨에서 걸러낼 것이다. 이 구성에서, 스테이지가 움직여 구동력을 생성할 때, 견고한 연결과 바닥 자체의 무한한 질량으로 바닥에 대한 반력이 방해를 초래하지 않는다. 따라서 이동과 정착 시간은 바닥 연결의 영향을 받지 않는다.
스테이지 레벨에서의 진동은 스테이지의 감도에 의해 감쇠되고, 화강암 레벨에서의 진동이 주요 초점이 된다.
바닥 진동이 공정 안정성에 영향을 미치지 않으려면 화강암을 바닥에서 격리해야 한다. 매우 확실하고 간단한 유형의 제진대는 자동차에 사용되는 스프링과 유사하다. 또, 엘라스토머(elastomer)를 사용할 수도 있다. 이 제진대의 고유 진동수는 약 20Hz이다(그림 14).
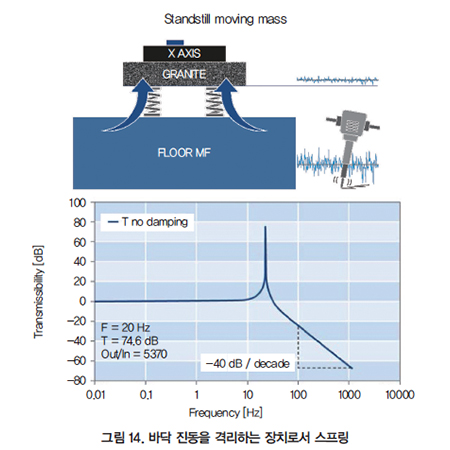 |
스프링의 고유 진동수(여기에서는 20Hz)에서 진동이 매우 크게 증폭한다(내부 감쇠 계수가 매우 낮으므로 T=74.6dB → Out/In=5370). 이 주파수(저주파수 영역)에서 전송률은 0dB, 출력/출력=1이다. 이 주파수보다 높은 경우, 전송률은 -40dB/decade의 기울기를 따른다. 즉, 매우 효율적으로 진동을 방지한다.
스프링 고유 진동수가 크게 증폭하면 공정에 좋지 않다. 따라서 댐핑이 필요하다. 댐핑은 엘라스토머와 공압/유압 댐퍼 등과 같은 수동 댐퍼에 의한다고 가정한다.
이 구성에서 전달 곡선은 그림 15에서 밝은 파란색 곡선이 된다.
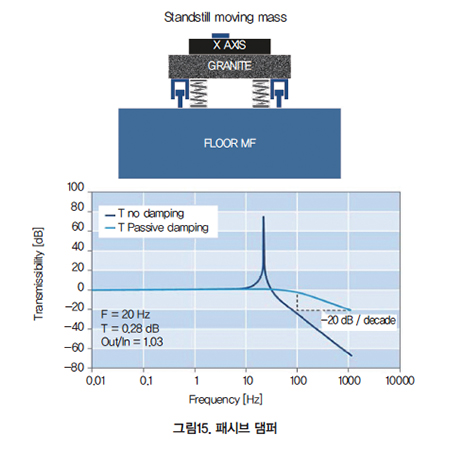 |
스프링의 자연 주파수에서의 증폭은 크게 약화된다. 여기에서 20Hz에서의 전달율은 0.28dB(Out/In=1.03)로 낮아졌다. 디자인 상, 패시브 댐핑 시스템은 상대 댐핑이다. 따라서 절대 댐핑은 될 수 없다. 오실레이터의 고유 주파수 이상의 기울기가 -40dB/decade에서 -20dB/decade로 변경되었음을 알 수 있다.
다시 말해, 패시브 댐퍼를 추가하여 패시브 제진 시스템을 구축하면 질량-스프링의 고유 진동수 주변의 제진은 향상되고, 높은 주파수에서 댐핑 기능이 저하된다. 이 구성에서는 고유 진동수 주변의 감쇠가 높을수록 높은 주파수에서의 전달 커브 경사가 더 낮다.
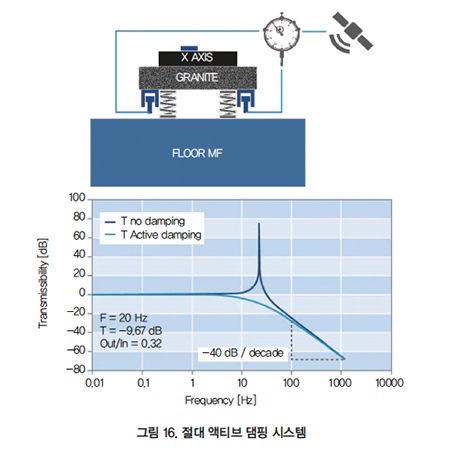 |
고주파에서 댐핑 기능을 향상시키면서 스프링의 고유 진동수를 적절히 격리하는 방법이 있다. 이는 절대 액티브 제진 시스템을 사용하면 된다.
액티브 댐핑은 전동 액추에이터, 일반적으로 리니어 모터로 이루어진다. 절대 액티브 제진 시스템은 스프링의 고유 진동수(T=-9.67dB 또는 out/in=0.32)와 패시브 제진대보다 더 높은 주파수에서, 훨씬 우수한 감쇠력 40dB/decade vs -20dB/decade)를 보여준다.
이전 예에서, 제진대의 고유 진동수는 약 20Hz이다.
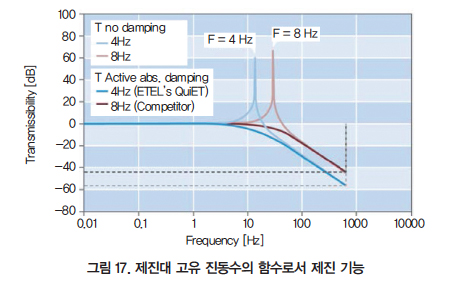
그림 17에서 고유 진동수가 시스템의 격리 기능에 미치는 영향을 볼 수 있다. 고유 진동수가 낮을수록 격리 능력이 향상된다. 밝은 빨간색은 고유 진동수가 8Hz인 스프링 시스템의 질량 전달 곡선이다. 평범한 빨간색은 8Hz 스프링을 가진 액티브 절대 댐핑 시스템의 전달 곡선, 하늘색은 고유 진동수가 4Hz인 스프링 시스템의 질량 전달 곡선이다. 100Hz의 주파수에서, 4Hz 스프링을 갖는 시스템의 절연력은 약 -58dB의 전달률이며, 8Hz 스프링의 경우 약 -43dB이다. 15dB의 차이는 15dB만큼 더 감쇠된다는 뜻이며, 이는 5.6배(1015/20=5.6)이다.
 |
구동 시스템에 의한 구동력 장애
두 번째 진동 원인은 모션 시스템 자체의 움직임에 내재해 있다. 화강암이 스프링과 댐퍼에 놓여 있으므로, 바닥 진동의 영향을 받지 않는다.
스테이지가 움직일 때마다 원래의 이동 질량은 가속되거나 감속된다.
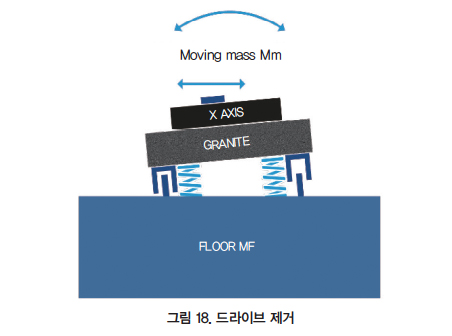
뉴턴의 법칙에 따라, 이러한 가감속은 놓여있는 바닥(화강암 등)에 직접 전달되는 ‘구동력(driving forces)’을 생성한다. 이 힘이 화강암에 ‘전달’되면 일부분에서 진동이 발생하며, 프로세싱 장비의 안정성에 영향을 준다(그림 18).
 |
이는 패시브와 다른 액티브 댐퍼의 핵심 차별화 요소이다. 액티브 댐퍼는 구동력을 상쇄하기 위해 모터에 적절한 양의 전류를 흐르게 하여 ‘흔들림(rocking)’ 효과를 막는다. 이것은 프로세스 단계에서 예상할 수 있는 이동과 정착 시간에 직접적인 영향을 미친다. 일반적으로 ‘가속 피드포워드(acceleration feedforward)’라고 한다.
구동력 제거
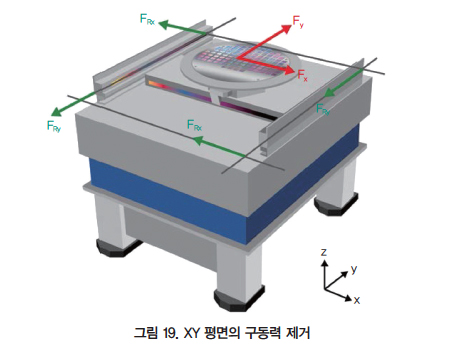
구동력 제거는 동일한 진폭이지만 반대 방향의 힘(그림 19의 녹색)으로 시스템의 동작(그림 19의 빨간색)이 생성한 구동력을 상쇄하는 것이다. 모든 힘의 합은 화강암 단계에서 0이 된다.
 |
이것은 모션 시스템과 반작용 프레임에서 모든 모터가 같은 면에서 완벽하게 작동한다면 가능하다. 그러나 OEM의 최종 조립을 진행하는 과정에서 실현되기 어렵다.
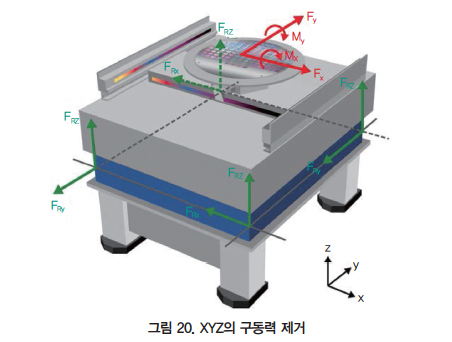
예를 들어, 하중의 무게 중심과 하중자체는 고객이 조립을 중단한 이후나, 공정 자체에서 변경될 수 있다. 따라서 가장 좋은 절충안은 모든 반작용 모터와 관련 센서를 모션 시스템의 화강암 아래에 있는 단일 상자에 배치하는 것이다. 반작용 모터의 평면력을 낮추면 X와 Y 방향의 힘 외에도 Mx와 My 모멘트를 보상해야 한다.
이는 그림 20처럼, 수직으로 작용하는 추가 리니어 모터를 통해 가능하다.
 |
피드포워드 경로(Feedforward path)
힘을 완벽하게 제거하려면(적색 vs 녹색), 스테이지 단계에서 이동 질량과 무게 중심, 가속도에 대한 적절한 정보를 활성 분리 시스템의 컨트롤러에 전송해야 한다.
‘반작용(counteracting action)’의 지연을 피하려면 이러한 데이터는 최대한 빨리 전송되고, 올바르게 동기화되어야 한다. 이를 ‘피드포워드 경로’라고 한다. 피드포워드 정확도는 액티브 제진 시스템으로 제거된 구동력의 백분율로 나타낸다.
여기서 서로 다른 컨트롤러 세트(모션 시스템과 액티브 제진 시스템) 간의 통신 버스(communication bus)는 중요한 역할을 한다. 기존 구성 대부분에서 연결 버스는 아날로그(±10V)이며, 결과 DFC(Driving Force Cancellation, 구동력 제거)는 80~85%이다.
AccurET 컨트롤러와 TransnET 통신 버스로 ETEL은 온전한 디지털의, 완벽하게 결정적이고 동기화된 통신을 할 수 있으며 DFC를 99% 수준으로 향상시킨다.
 |
피드백 경로(Feedback path)
액티브 제진 시스템으로 제거되지 않은 나머지 1%의 에너지는 액티브 제진 플랫폼의 피드백 시스템으로 제거된다.
 |
ETEL의 QuiET 시스템
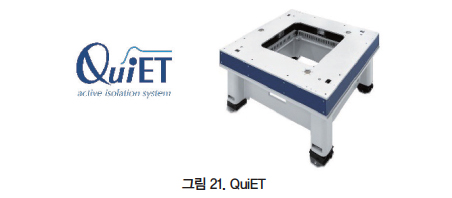
QuiET은 ETEL의 액티브 제진 제품이다. QuiET은 모든 유형의 모션 시스템에 사용할 수 있다. 이것은 ‘샌드위치 타입’의 6 자유도 플랫폼으로, 한쪽 면에 프레임을 연결하고 다른 쪽 면에 모션 시스템을 지지하는 두 개의 알루미늄 판으로 만들어졌다.
모든 액티브와 패시브 장치는 두 개의 플레이트, 즉 4개의 제진대(스프링)와 6개의 센서, X 방향으로 밀기 위한 2개의 모터, Y 방향으로 밀기 위한 2개의 모터, Z 방향으로 밀기 위한 4개의 모터, 3개의 하드 스톱 사이에 위치한다.
제진 모듈은 원래의 정적 질량을 처리하기 위해 강성에 따라 규격화된 스프링으로 만들어진다. 앞에서 설명한 이유로 5Hz 이하의 자연 주파수를 선택한다.
QuiET은 사용하는 센서의 유형에 따라 구별된다. 기존의 솔루션은 속도 센서(지오폰)와 가속 센서(가속도계)를 사용한다.
두 솔루션 모두 해상도와 신호 대 잡음비(SNR) 면에서, 특히 저주파에서 한계에 이른다. ETEL 센서 모듈은 화강암의 절대 위치 정보를 기존 솔루션에 비해 훨씬 우수한 신호 대 잡음비로 제공한다.
이것은 질량 스프링 시스템의 고유 진동수를 낮추는 동시에 질량 스프링 시스템의 댐핑을 증가시킨다. 또한 격리 성능도 더 우수하다.
 |
제어 아키텍처
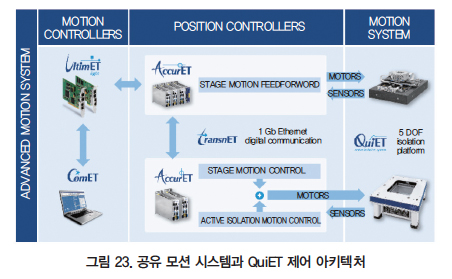
8개의 모터 모듈을 구동하려면 2개의 AccurET VHP 컨트롤러(그림 23)가 필요하다. 8개의 모터 모듈 각각을 구성하는 코일의 수에 따라 컨트롤러에서 다른 전력 레벨이 필요하다. 모션 시스템 레벨에서 사용되는 UltimET 모션 컨트롤러는 10ns 내에서 2개의 컨트롤러를 완벽하게 동기화한다. 모션 시스템의 컨트롤러와 QuiET의 컨트롤러는 전원 공급 장치를 공유한다.
 |
QuiET-주요 특징
바닥 진동으로부터 탁월한 제진-전달 성능
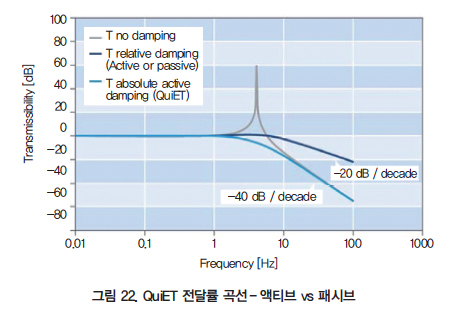
QuiET 액티브 제진 시스템은 4Hz 고유 주파수 스프링을 장착했다. 그 전형적인 전달 가능 곡선이 그림 22에 나와 있다. -40dB/decade는 4Hz에서 감쇠된다.
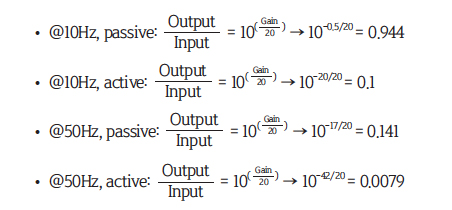
QuiET 전달 곡선과 패시브 간 곡선을 비교하면, 고주파에서의 기울기 사이에 2의 인자가 관찰되어 다음과 같은 일반적인 감쇠 계수로 변환된다.
ETEL의 QuiET 액티브 제진 시스템을 패시브 시스템과 비교하면, 진동은 다음과 같다.
· 10Hz에서 10배 더 나은 감쇠
· 50Hz에서 18배 더 나은 감쇠
QuiET-구동력의 99% 제거, 가속 피드포워드 정확도 향상
ETEL QuiET 솔루션은 전자 구조와 모션 시스템 컨트롤러와 QuiET 컨트롤러 간의 TransnET 실시간 통신으로 구동력 제거 기능이 탁월하다.
QuiET 자동 튜닝을 위한 자동 알고리즘을 제공하는 ETEL의 피드 포워드 통합 콘셉트를 통해, 우리가 보고 있는 주파수에 따라 구동력을 99% 제거한다. 이것은 스테이지 운동으로 생성된 에너지의 단 1%만이 화강암 레벨에 남아 있다는 것을 의미한다.
여러 개의 독립적인 스테이지의 구동력 제거
QuiET 제어 구조는 동일한 화강암 판에서 동시에 움직이는 여러 독립 축의 구동력을 제거한다. 예를 들면, 기계는 두 개의 독립적인 XYZ 스테이지나 독립적인 회전축을 통합한다.
액티브 제진 시스템 성능(QuiET vs 경쟁품)
서로 다른 제진 시스템을 비교하는 데 핵심은 아래의 두 가지 매개 변수다.
1. 전달률 곡선
2. 피드 포워드 정확도
이 두 가지 면에서 QuiET와 경쟁품은 확실하게 차별된다.
그림 24에서 볼 수 있듯이, QuiET은 공정 단계에서 위치 안정성을 위해 바닥 진동을 더 잘 필터링하며, 전체 작업 영역에서 위치 안정성을 균일화한다.
QuiET 스프링의 고유 진동수는 매우 낮으므로(그림 17에서 4Hz) 고주파에서 격리는 고유 진동수가 더 높은 스프링을 기반으로 하는 유사 시스템보다 우수하다(그림 17에서 8Hz).
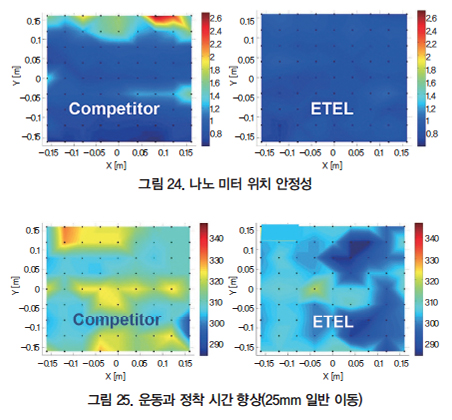 |
그림 25처럼, QuiET은 가속도와 피드포워드가 더 빠르고 정확하므로 이동과 정착 시간이 짧아진다.
자료 제공: ETEL(www.etel.ch)


