


플랫 모터를 이용한 서비스 로봇 응용 사례
Maxon Motor
 |
장애인을 위해 설계된 서비스 로봇은 믿을 수 있고 안전하며 사용하기 쉬워야 한다. 이러한 특수한 애플리케이션에는 올바른 모션 시스템 부품이 필요하다.
생산을 위한 산업용 로봇과 달리, 서비스 로봇은 사람을 대상으로 가장 차별화된 사양을 가진다. 서비스 로봇을 설계하고 제조하는 데에는 특정 기술과 엔지니어링 전문 지식이 필요하다. 예를 들어 Kinova Robotics(캐나다 퀘벡 소재)은 다년간의 현장 경험을 바탕으로 서비스 로봇을 설계했다. 기존의 로봇을 개량하는 한편 새로운 제품과 시스템을 즉시 제공해 고품질의 유용한 제품을 생산했다.
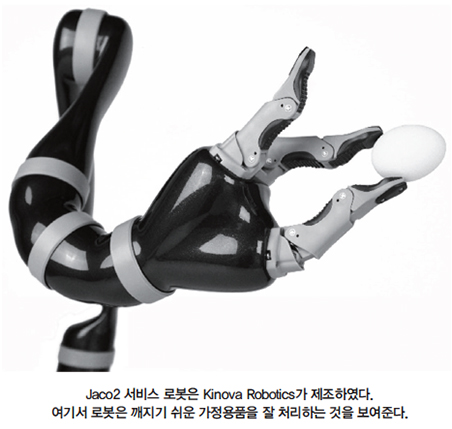
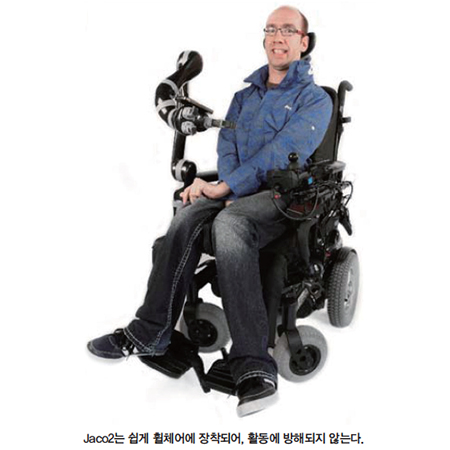
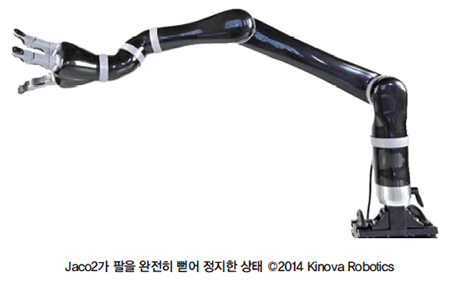
이 회사의 Jaco2 로봇 팔은 회사의 기존 디자인에 혁신적인 사고를 더해 수익을 추구했다. 사용할 수 있는 기술로 로봇 팔을 가볍고 조용하며 쉽게 제어할 수 있게 만들었다. Jaco2 로봇 팔은 Maxon 정밀 모터(Fall River, MA)로 설계하고 제조한 평면 모터 6개를 사용해 약 6단계로 자유롭게 움직인다. 팔은 어깨부터 손목 기능을 하는 관절까지 6개로 설계됐다. 로봇은 최대 확장 시 1.5kg, 중간 범위의 확장 시 2.5kg의 하중을 처리할 수 있다. 이 두 가지 하중은 장애를 가진 사람들 대부분이 일상 활동을 하는 데 필요하다. 로봇 팔 장치 자체의 무게는 5.3kg밖에 되지 않는다. 휠체어 장착에 중요한 사양인 가벼운 무게를 유지하기 위해, Maxon 경량 평면 모터 시리즈를 사용한다.
 |
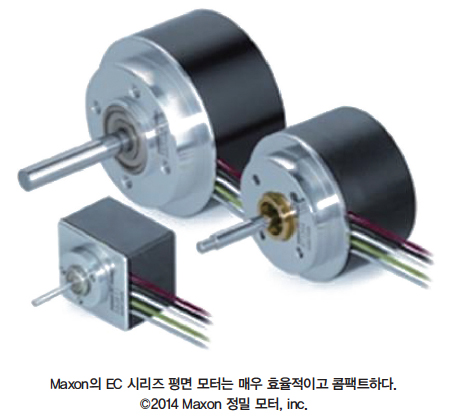
처음 3개의 관절은 확장된 팔의 이동과 사용자가 필요한 것을 들기 위한 가장 높은 토크를 처리해야 한다. 따라서 Kinova의 엔지니어링 팀은 Maxon의 EC 45 플랫 브러시리스 DC 모터를 사용하기로 결정했다.
모터는 작고 간단하지만 강력한 70W 패키지로 최고 134mNm(19oz-in)의 최대 연속 토크를 발생시킨다. Jaco2는 로봇 팔 내부에 있어야 하므로 모터 작동으로 발생하는 열이 적어야 했다.
 |
이는 EC 평면 모터의 장점이다. EC 45는 초고속으로 작동할 수 있지만 Jaco2 애플리케이션의 필수 요건은 아니다. 로봇 팔을 효율적으로 조작하려면 장치가 초당 20cm의 속도로 움직여야 한다. 이는 액추에이터의 출력으로 환산하면 최대 8rpm(모터의 경우 약 1,100rpm)이다.
Jaco2 팔의 두 번째에 있는 조인트 세 개는 EC 45 평면 모터이지만 30W 버전이다. 모터가 팔 내부에 장착됐으므로 다시 열 방출을 최소로 유지하기 위해서 선택됐다. 또한 로봇 접합부의 좁은 공간 때문에 평면 모터가 필요했다. Maxon 모터의 효율성은 애플리케이션에 EC 시리즈를 선택할 때 중요한 요건이었다.
또한 엔지니어링 팀의 한 직원에 따르면 Maxon 모터를 애플리케이션에 완벽히 맞출 수 있었다. 사내에서 설계와 제작된 슬립 링을 사용해 팔의 각 축이 무한으로 회전할 수 있다. 이 팔은 관절 1과 3의 대형 액추에이터(관절 2의 대형 액추에이터의 경우 1:160 비율)와 관절 4, 5, 6에 있는 소형 액추에이터의 경우 1:110 비율로 변환되는 하모닉 드라이브? 기어를 내장한다.
Jaco2 서비스 로봇은 Maxon의 EC 32, 15W 모터 3대를 사용해 로봇의 손가락을 조작한다. Kinova 엔지니어는 손가락 내부에 통합된 리드 스크루 메커니즘을 위한 자체 설계를 제공했다. 리니어 액추에이터는 공간의 제약 때문에 소형이어야 했다. 다른 공급 업체에서 구입하는 것보다 필요한 리드 나사를 직접 설계하는 것이 비용이 적게 들기에 액추에이터를 자체 설계했다. 평면 모터는 약간의 코깅이 발생하지만, 사용자에게 중요한 Jaco2의 정확도나 다른 작동에는 영향을 미치지 않는다. 특히 인간-로봇 상호 작용 때문에, 조용한 모터는 애플리케이션에 필수 요건이다.
 |
팔의 모든 모터는 시스템을 통과하는 단일 케이블로 데이지 체인 방식(daisy-chained)으로 연결된다. 협소한 폼 팩터로 사용할 모터의 크기와 유형이 결정됐으며, 필요에 따라 Maxon 장치를 사용했다. Jaco2는 공칭 전력 25W(피크 전력 100W)에서 작동하기 위해 18~29VDC를 사용한다. 팔의 제어는 RS485(내부)와 CANBUS(외부) 프로토콜로 수행된다. 이 시스템에는 나중에 사용할 수 있도록 확장 카드 커넥터 2개가 함께 제공된다.
컨트롤러는 각 액추에이터/손가락에 중복 보안과 액추에이터, 제어 시스템의 중복 오류 체크, 0.01초마다 수행되는 위치와 오류 계산, 직교와 각도 궤적 제어, 힘과 토크 제어 옵션을 특징으로 한다.
Jaco2 로봇 팔 은 사용자의 휠체어 컨트롤이나 장애인에게 필요한 인간-로봇 상호 작용에 필요한 정밀도를 제공하는 사용자 친화적인 조이스틱으로 쉽게 제어된다.
시스템에 필요한 모든 소프트웨어는 Kinova Robotics 엔지니어링 팀에서 만들어 Jaco2의 작업이 자체 사양과 목표를 모두 충족하도록 했다. 이 소프트웨어는 Windows와 Linux Ubuntu, ROS에서 실행되며 C#과 C++로 구현된다.
자료 제공: Maxon Motor(www.maxonmotorusa.com)


