


사용자의 애플리케이션에 맞는 스테이지를 선정하는 방법
라이모션 시스템스
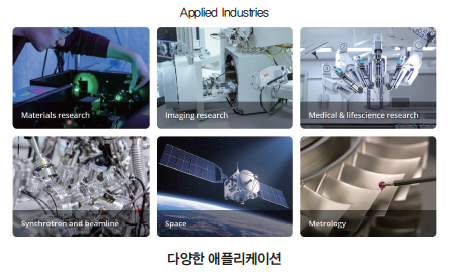
각종 스테이지는 사용되지 않는 필드가 없을 정도로 다양한 형태로 쓰인다. 그 중 가장 일반적으로 쓰이는 것은 Stepping motor 스테이지이다. 하지만 더 높은 정밀도를 요구하는 애플리케이션에서는 기구적인 에러를 가진 Stepping motor를 기반으로 제작된 스테이지는 한계가 있다. 그렇다면 상위 스테이지는 어떻게 선정하는 것이 좋을까? 이 기사에서는 기존에 자주 사용되지 않는 특별한 스테이지를 소개한다.
 |
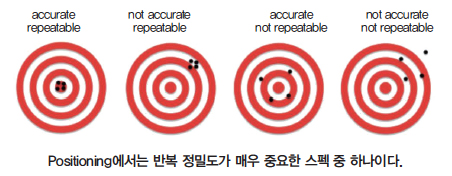
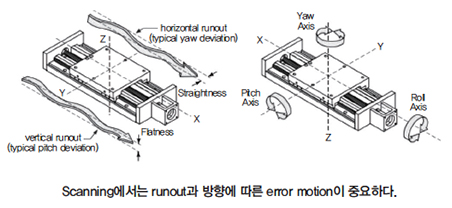
보통 스테이지는 두 종류로 역할을 나눌 수 있다. Positioning은 스테이지를 움직여서 특정 위치에 도달해 데이터를 주고받는 것이다. 반면에 Scanning은 스테이지를 움직이는 도중에 데이터를 주고받는 것이다. Positioning에 사용되는 대표 스테이지가 Stepping motor 스테이지이며, Scanning에 주로 사용되는 스테이지는 DC servo motor 스테이지이다. 여기에 하이브리드 형태로써 Positioning과 Scanning을 동시에 수행할 수 있는 스테이지 제품들도 있다.
Stepping motor 스테이지의 장점과 한계
Stepping motor 스테이지는 기어로 움직이기 때문에 기어비를 알고 limit 스위치가 있다면 따로 엔코더를 쓰지 않아도 된다. 그 때문에 가격이 저렴하며 Positioning용에 맞게 자체 Self-Locking도 가능하다. 엔코더를 추가로 설치해서 피드백해 정밀도와 반복도의 스펙을 올릴 수도 있다. 또, 진공에 사용하는 스테이지로도 손색이 없기 때문에 가장 대표되는 스테이지라고 할 수 있다. 하지만 베어링과 가이드에 원인을 둔 기계적 에러 때문에 스펙을 최대한 올리는 것은 한계가 있다.
 |
DC Servomotor 스테이지의 장점과 한계
주로 회전하는 모터에 로터리 엔코더를 설치하는 형태이다. 장점은 Stepping motor 스테이지와 동일하게 가격이 저렴한 것이다. 그러나 회전운동을 직선운동으로 변환해야 하기 때문에 이에 따른 에러가 발생한다는 한계가 있다.
그렇다면 Positioning과 Scanning에 사용되는 다른 솔루션은 무엇이 있을까?
 |
 |
 |
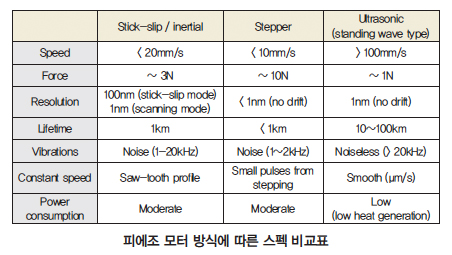 |
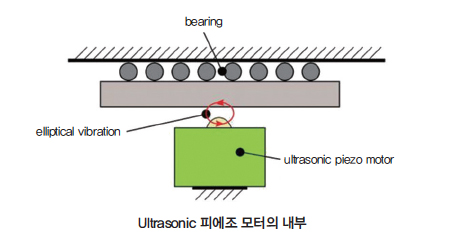
Stick-slip 혹은 Ultrasonic 피에조 모터
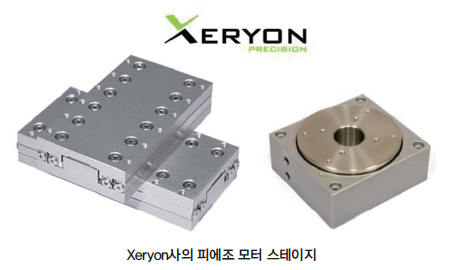
피에조 모터 스테이지는 Sub-Nano 급의 정밀도를 구현할 수 있는 우수한 제품이다. Positioning이 주로 요구된다면 Stick-slip 방식의 피에조 모터 스테이지가 알맞고, Positioning과 Scanning을 동시에 수행하는 데는 Ultrasonic를 이용한 피에조 모터 스테이지가 적합하다.
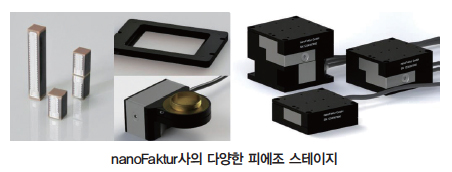
피에조 Stack 즉, 소자를 활용한 피에조 스테이지
피에조 Stack을 이용한 피에조 스테이지 또한 Scanning과 Positioning을 동시에 수행할 수 있는 좋은 솔루션 중 하나이다. 최대 0.1nm의 정밀도와 0.01%의 선형성을 가진 대표 솔루션이다. 응답성도 ms 단위로 매우 빠르기 때문에 Scanning에 많이 쓰인다.
 |
리니어 스테이지와 에어베어링 스테이지
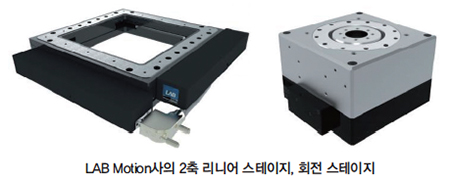
Scanning에 주로 쓰이는 리니어 모터 스테이지는 마그넷과 코일을 직접 스테이지의 움직이는 부분에 체결해 직선운동을 일으키는 스테이지이다. 로테이션 스테이지는 DD모터라고도 하며, 극 수를 늘려서 속도와 정밀도의 스펙을 조정할 수 있다.
 |
그러나 리니어 모터 스테이지의 경우에도 베어링에 따른 기계적인 에러 때문에 정밀도를 최대한 올리는 데 한계가 있다. 그래서 더욱 진보된 버전이 에어베어링 스테이지이다.
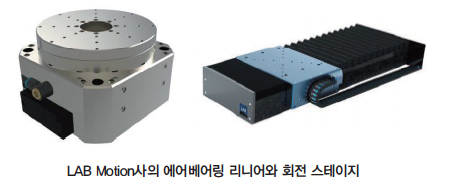 |
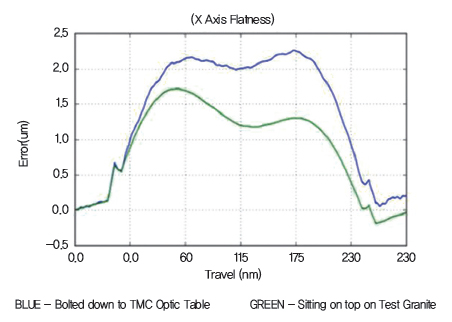
에어베어링 스테이지는 가장 좋은 스펙을 낼 수 있는 우수한 스테이지이지만 그에 반해 신경 써야 하는 부분이 있는 제품이다. 예를 들면 아래 그림에서 보듯이 스테이지는 제품을 올릴 테이블의 평탄도에도 스테이지의 스펙에 영향을 끼치는 것을 볼 수가 있다. 이와 같은 이유로 에어베어링 스테이지는 주로 석정반을 몸체로 해서 리니어 스테이지를 제작한다.
 |
6축 자유도 헥사포드 시스템
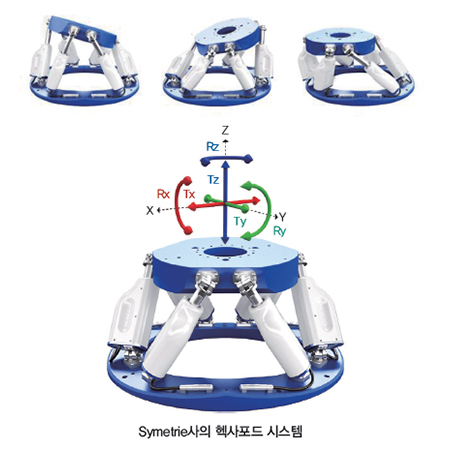
다축 모션을 수행하다 보면 각 축의 모션이 유기적으로 목표를 향해 움직일 때, 기계적인 에러 때문에 운용하는 데 어려움이 발생할 수 있다. 따라서 다축 모션에서는 Pivot point까지 조정할 수 있는 헥사포드가 정밀 포지셔닝에 쓰인다. 헥사포드는 6개의 다리 역할을 하는 액추에이터로 움직인다. 이 때문에 액추에이터를 무엇으로 선정하느냐에 따라서 Positioning 혹은 Scanning에 사용할 수 있다.
 |
그 외에도 여러 형태의 스테이지가 있다. 사용자의 애플리케이션에 맞는 스테이지를 해당 전문가에게 상담을 받고 진행한다면 좋은 결과를 가질 수 있을 것이다.
자료 제공: 라이모션 시스템스(www.limotionsystems.com)


