고감속비·저백래시를 구현하는 하모닉 감속기의 핵심 원리
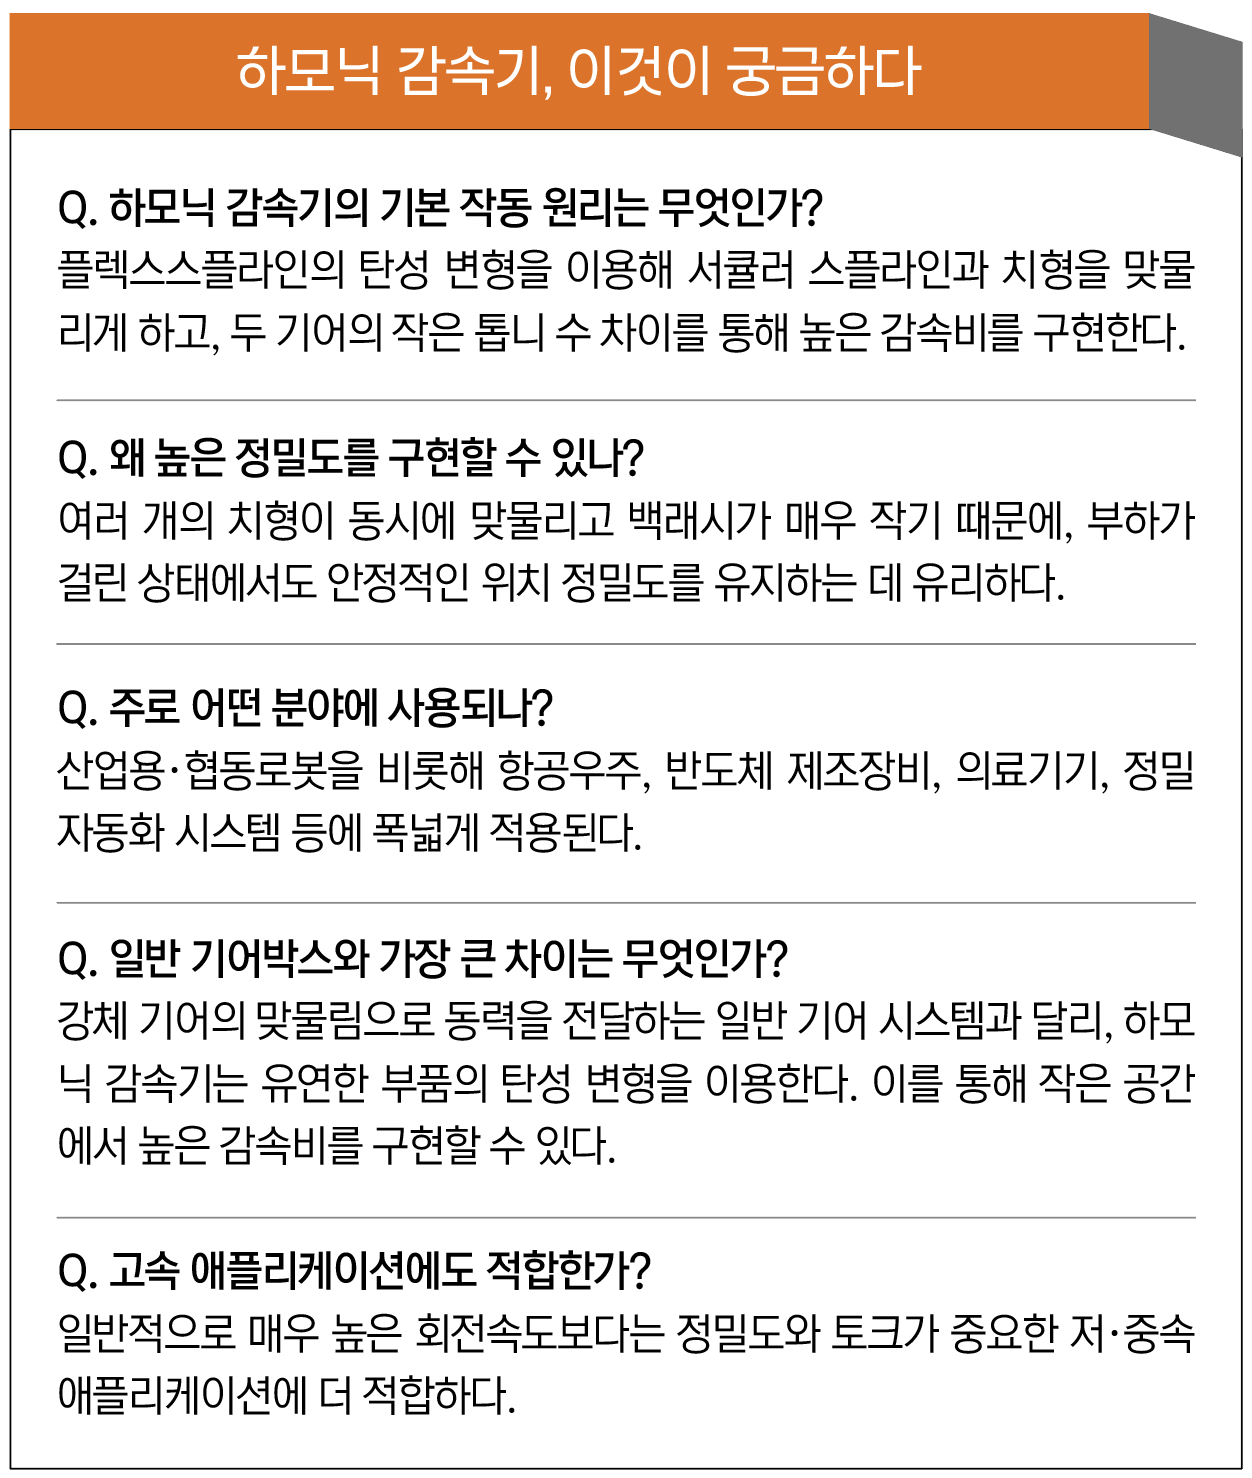
하모닉 감속기(Harmonic Reducer)는 유연한 기어의 탄성 변형을 이용해 작은 공간에서 높은 감속비와 정밀한 위치결정을 구현하는 감속 기술이다. 로봇 관절을 비롯해 반도체 장비, 의료기기, 정밀 자동화 시스템 등 소형화와 정밀도가 동시에 요구되는 분야에서 활용되고 있다. 이 기사는 하모닉 감속기의 구조와 작동원리, 주요 특성, 적용 시 고려사항을 정리했다.
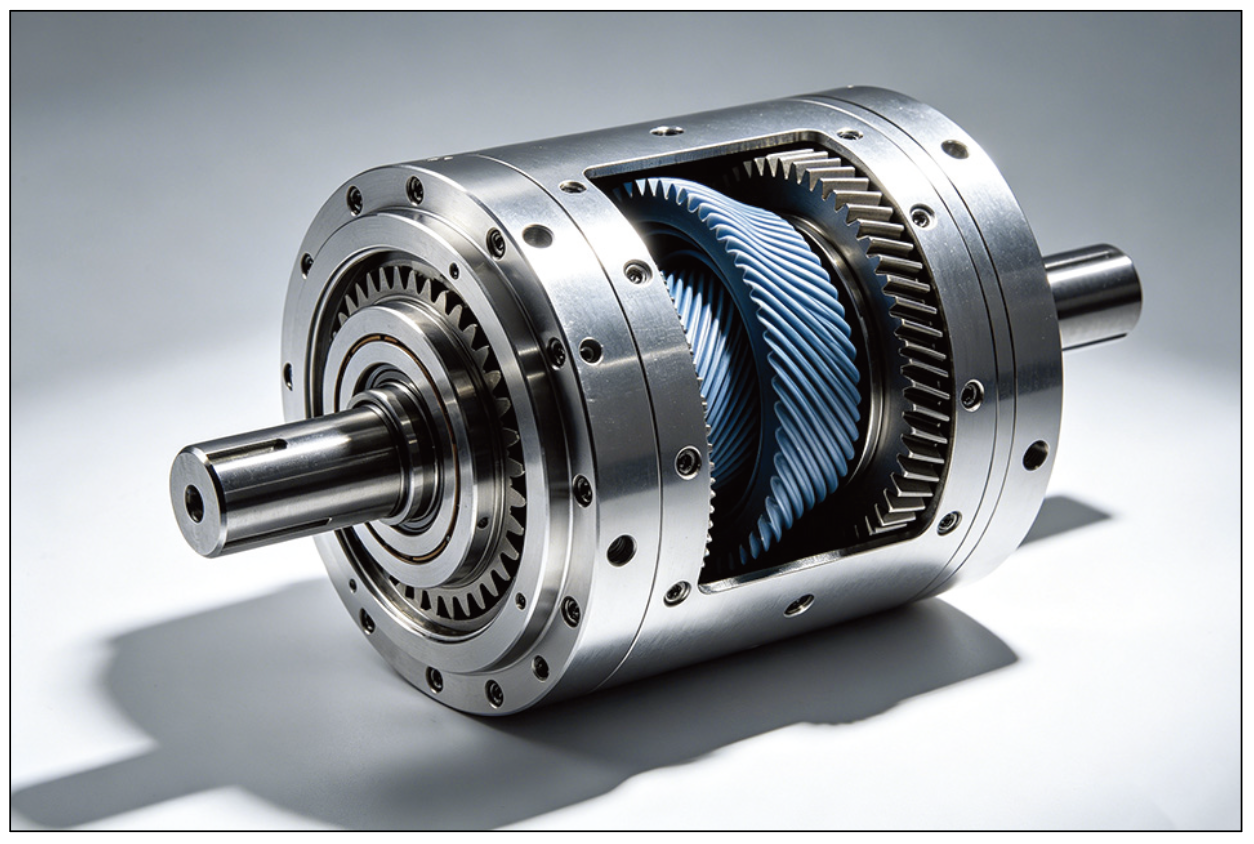
▲ 하모닉 감속기는 웨이브 제너레이터, 플렉스스플라인, 서큘러 스플라인의 상호작용을 통해 높은 감속비와 정밀한 위치결정을 구현한다.
3개 핵심 요소가 만드는 정밀 감속 구조
하모닉 감속기는 일반적인 기어 감속기처럼 강체 기어의 맞물림만으로 동력을 전달하지 않고, 유연한 부품의 제어된 탄성 변형을 이용한다. 기본 구조는 웨이브 제너레이터(Wave Generator), 플렉스스플라인(Flexspline), 서큘러 스플라인(Circular Spline) 등세 가지 요소로 구성된다.
웨이브 제너레이터는 타원형 캠과 볼베어링으로 구성된 입력부로, 회전하면서 플렉스스플라인을 타원형으로 변형시킨다. 플렉 스스플라인은 외측에 기어 치형이 형성된 얇은 컵 형태의 탄성 금속 부품이며, 웨이브 제너레이터의 움직임에 따라 탄성 변형된다. 서큘러 스플라인은 내측에 치형을 가진 강성 링 기어로, 대부분의 구성에서 고정된 상태로 플렉스스플라인과 맞물린다.
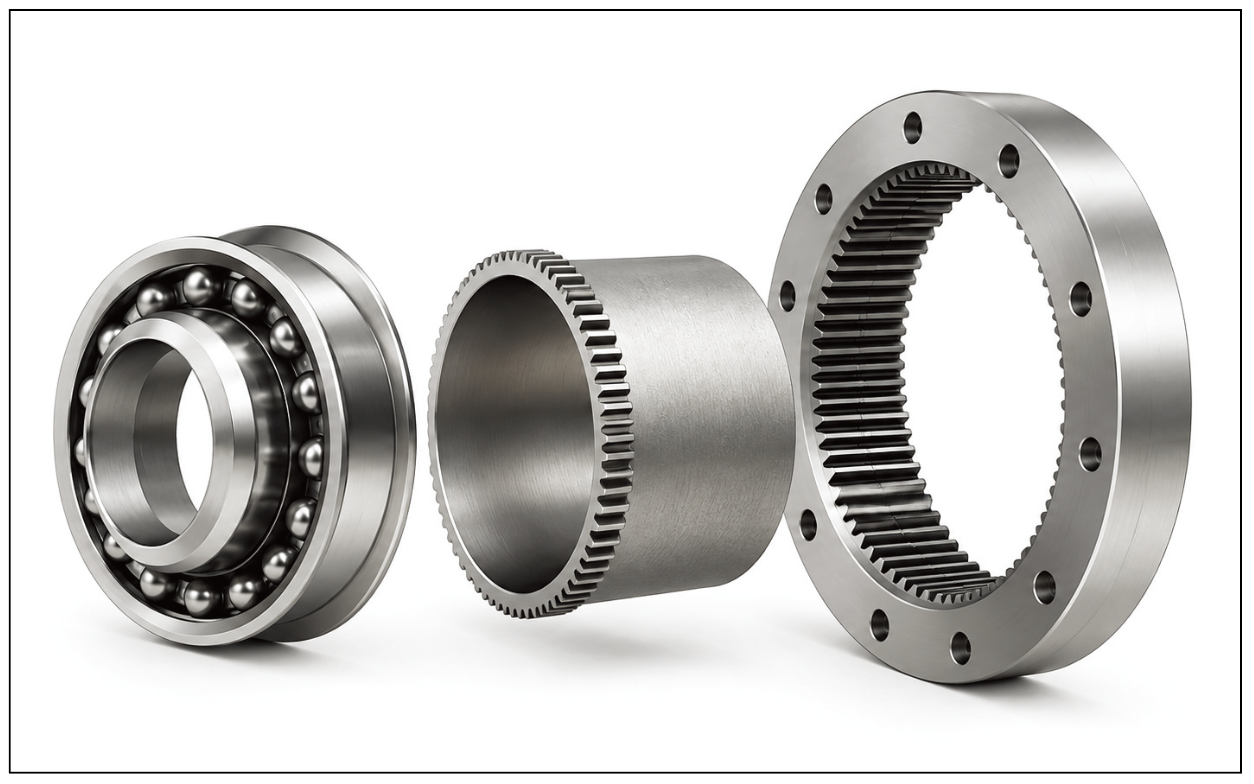
▲ 하모닉 감속기의 기본 구성 개념도. 웨이브 제너레이터, 플렉스스플라인, 서큘러 스플라인의 세 요소로 구성된다.
작은 톱니 수 차이가 만드는 높은 감속비
작동 원리의 핵심은 플렉스스플라인과 서큘러 스플라인 사이의 톱니 수 차이에 있다. 웨이브 제너레이터가 회전하면 플렉스스플 라인이 타원형으로 변형되고, 장축 방향의 서로 마주보는 두 영역 에서 서큘러 스플라인과 맞물린다.
플렉스스플라인은 일반적으로 서큘러 스플라인보다 톱니 수가 조금 적게 설계된다. 웨이브 제너레이터가 한 바퀴 회전할 때마다이 톱니 수 차이만큼 플렉스스플라인이 상대적으로 이동하면서 출력 회전속도가 크게 낮아진다. 일반적인 구성에서는 웨이브 제너레이터가 입력부, 서큘러 스플라인이 고정부, 플렉스스플라인이 출력부 역할을 하며, 출력은 입력과 반대 방향으로 저속 회전한다. 이러한 구조를 통해 복잡한 다단 기어를 사용하지 않고도 단일 단계에서 약 30:1부터 160:1을 넘는 높은 감속비를 구현할 수 있다.
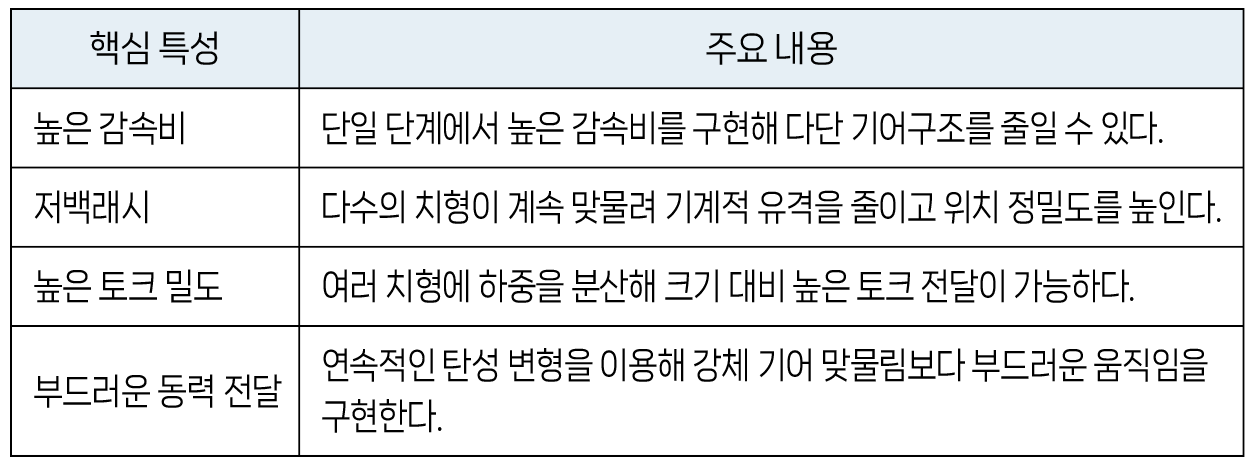
하모닉 감속기의 중요한 특징은 여러 개의 톱니가 동시에 맞물린 다는 점이다. 하중이 여러 접촉점에 분산되기 때문에 크기 대비 높은 토크를 전달할 수 있고, 기어 사이의 기계적 유격도 작게 유지할 수 있다. 이러한 특성은 반복 위치결정이 필요한 로봇 관절 이나 정밀 조립 시스템에서 특히 중요하다.
또한 높은 감속비를 한 단계에서 구현할 수 있어 시스템의 소형· 경량화와 기계구조 단순화에도 유리하다. 높은 반복 위치정밀도와 하중 분산, 부하 상태에서의 저소음 운전도 주요 장점으로 꼽을 수 있다.
<표1> 하모닉 감속기의 주요 특성
로봇·반도체·의료장비 등 정밀 모션에 적용
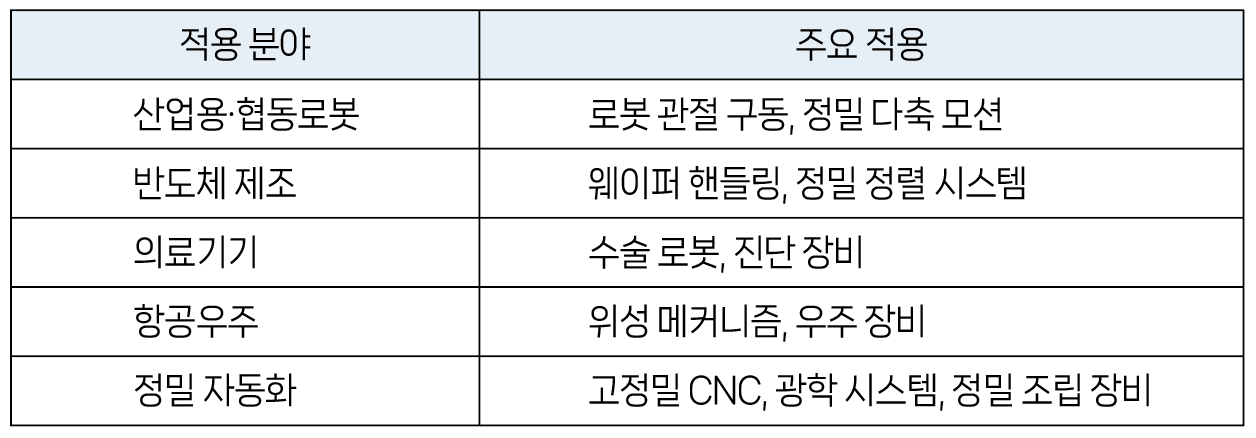
하모닉 감속기는 작은 설치 공간에서 높은 감속비와 정밀한 위치 결정을 구현할 수 있어 다양한 고정밀 모션 시스템에 활용된다. 특히 산업용·협동로봇의 관절 구동을 비롯해 반도체 제조, 의료 기기, 항공우주, 정밀 자동화 분야가 대표적이다.
로봇에서는 제한된 공간에서 높은 토크와 정밀한 반복 위치결정이 필요한 관절 구동부에 적용된다. 반도체 제조에서는 웨이퍼 핸들링과 정밀 정렬 시스템에 활용되며, 의료 분야에서는 수술 로봇과 진단장비 등에 적용된다. 이밖에도 항공우주 장비와 고정밀 CNC, 광학 시스템, 정밀 조립장비 등 정밀한 동작제어가 필요한 영역에서 활용되고 있다.
<표2> 하모닉 감속기의 주요 적용 분야
탄성 부품의 피로와 고속 연속운전은 고려해야
장점이 많은 반면 적용 시 고려해야 할 한계도 있다. 플렉스스플 라인과 같은 탄성 부품은 극한 운전조건에서 반복적으로 변형되면 피로가 누적될 수 있으며, 변형 기반의 구조 특성상 매우 높은 속도의 연속 회전에는 적합하지 않을 수 있다.
또한 일부 부하 조건에서는 다른 기어 시스템보다 효율이 낮아질수 있고, 강체 기어 시스템에 비해 충격하중에 민감할 수 있다. 따라서 하모닉 감속기는 최고 회전속도 자체보다 정밀도와 토크, 소형화가 중요한 저·중속 모션 시스템에 더 적합하다.
웨이브 제너레이터와 플렉스스플라인, 서큘러 스플라인의 상호 작용을 통해 높은 감속비와 낮은 백래시를 단일 단계에서 구현한다는 점이 하모닉 감속기의 핵심이다. 적용 시에는 이러한 장점과 함께 부하조건과 운전속도, 듀티 사이클을 종합적으로 고려할 필요가 있다.
자료제공: Laifual Drive (www.laifualdrive.com)