라벨링·포장 기계의 최적 모션 제어, 폐루프 스테퍼 모터와 서보 모터의 선택 기준
라벨링·포장장비는 짧은 거리를 빠르게 이동한 뒤 정확한 위치에서 멈추는 동작을 반복한다. 따라서 모터를 선정할 때도 최고속도나 정격출력만 비교하기보다 실제 운전속도와 토크, 정지 특성, 반복 위치결정 후의 정착시간 등을 함께 살펴볼 필요가 있다. 폐루프 스테핑 시스템은 스테핑 모터에 엔코더 피드백을 결합해 기존 개루프 방식의 위치오차와 탈조 문제를 보완한 방식이다. 이 기사는 Leadshine이 공개한 「Closed Loop Stepper vs. Servo Motor: How to Choose for Labeling & Packaging Machines」를 바탕으로 AC 서보와 폐루프 스테핑 시스템의 특성과 적용조건을 정리했다.
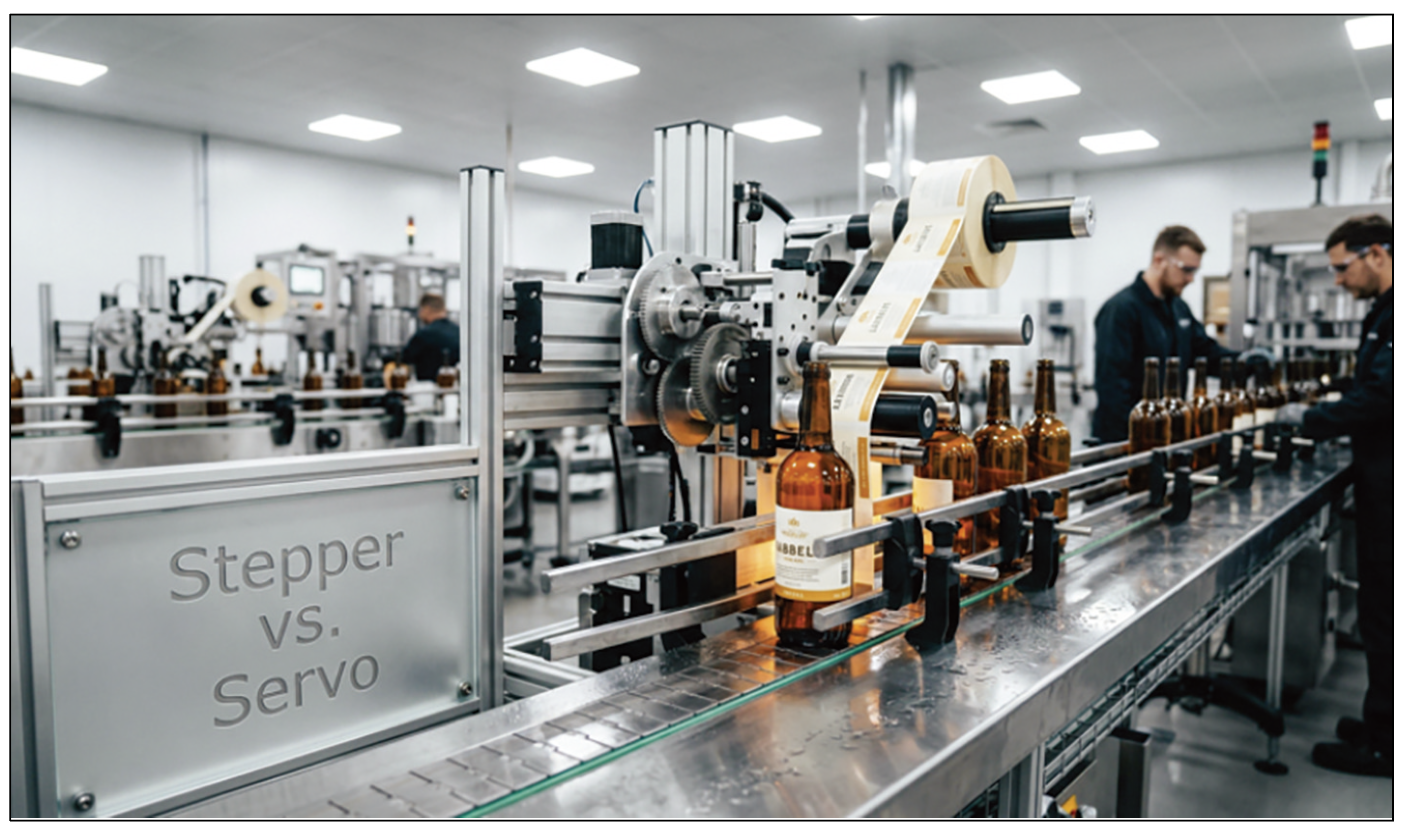
▲ 라벨링·포장장비에서는 반복 이동과 정지 특성에 따라 서보와 폐루프 스테퍼의 선택이 달라질 수 있다.
정지 상태에서 나타나는 제어 방식의 차이
라벨 공급축은 정해진 거리를 이동한 뒤 정확한 위치에서 멈춰 라벨을 제품에 전달해야 한다. 이때 위치가 흔들리거나 오차가 발생하면 라벨 정렬이 틀어지거나 주름이 생기고, 인쇄 위치가 어긋나는 등 품질 문제로 이어질 수 있다.
AC 서보와 스테핑 모터는 목표 위치에 도달한 뒤 위치를 유지하는 방식에서 차이를 보인다. AC 서보는 엔코더로 실제 위치를 확인하면서 제어기를 통해 지령 위치와 실제 위치 사이의 오차를 지속적으로 보정한다. 정지 상태에서도 미세한 위치오차가 발생하면 이를 보상하기 위한 제어가 계속 이뤄진다.
반면 스테핑 모터는 전원이 인가되면 회전자가 고정자가 형성한 전자기적 평형 위치에 정렬되고, 이때 발생하는 유지토크(Holding Torque)를 이용해 위치를 유지한다. 따라서 짧은 이동 후 곧바로 다음 정밀 작업이 이어지는 장비에서는 두 방식의 정지 특성과 정착시간을 실제 운전 조건에서 비교할 필요가 있다.
다만 장비의 정지 안정성은 모터의 제어방식만으로 결정 되지 않는다. 감속기와 커플링, 벨트, 부하 관성, 기계 강성, 제어 튜닝 등 전체 시스템의 영향을 받기 때문에 실제 적용에서는 기계계와 제어계를 함께 살펴봐야 한다.
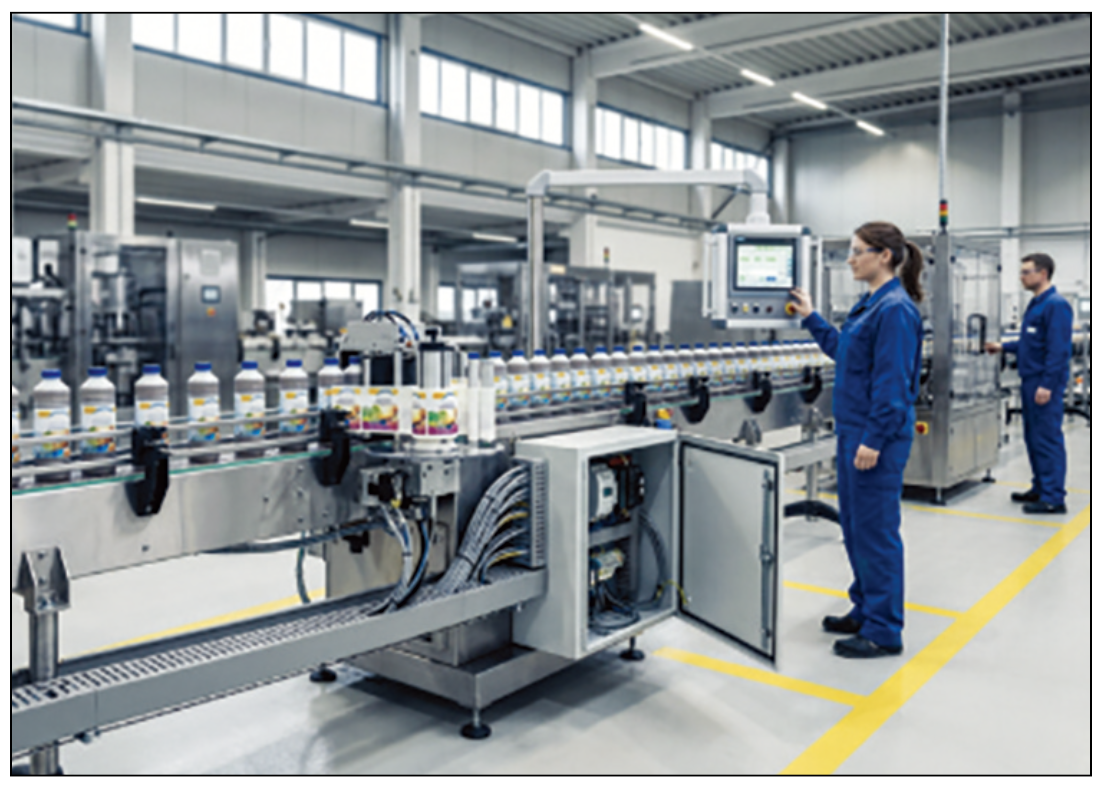
▲ 라벨링·포장라인의 모션 시스템은 실제 운전속도와 반복주기, 부하조건에 따라 적합한 모터 선택이 달라질 수 있다.
중·저속 토크냐, 고속 운전이냐
모터 선택에서 중요한 기준 중 하나는 실제 운전속도에서 확보할 수 있는 토크다. 스테핑 모터는 일반적으로 저속에서 높은 토크를 발휘하고 속도가 올라갈수록 토크가 감소하는 특성을 갖는다.
Leadshine은 폐루프 스테핑 모터가 특히 0~1500rpm 영역에서 높은 토크 밀도를 제공한다고 설명한다. 일반적인 NEMA 23급 폐루프 스테핑 모터의 경우 약 2.0~3.0N·m의 유지토크를 제공 하며, 1000rpm에서도 정격값의 50% 이상 수준의 동적토크를 유지할 수 있다는 사례가 제시된다.
반면 AC 서보는 지속적인 회전에 적합하도록 설계돼 일반적으로 2000~3000rpm의 정격속도까지 비교적 넓은 속도영역에서 토크를 활용할 수 있다. 따라서 지속적인 고속운전이 필요한 축에서는 서보가 유리하다.
하지만 라벨링·포장장비의 모든 축이 높은 회전속도로 동작하는 것은 아니다. 원문에 제시된 일반적인 라벨링 시스템 사례에서는 라벨 공급축과 컨베이어축이 전자기어로 연동되며, 라벨 한 장당 사이클 타임은 약 20~100ms다.
이 같은 시스템의 감속비와 이송조건을 고려하면 모터의 실제 운전속도는 약 200~1200rpm 범위에 형성되는 사례가 많다. 이는 폐루프 스테핑 모터가 비교적 높은 토크를 발휘하는 영역과 상당 부분 겹친다. 따라서 실제 운전속도가 중·저속에 집중돼 있다면 최고속도만 보고 서보를 선택하기보다는 해당 속도영역의 토크와 반복동작 특성, 시스템 비용을 함께 비교할 필요가 있다.
반대로 2000rpm 이상의 연속 고속운전이 필요하거나 운전 중부하가 크게 변하고, 넓은 속도범위에서 높은 동적 응답이 요구되는 경우에는 AC 서보가 보다 적합할 수 있다.
짧은 반복 동작에서는 정착시간도 중요
라벨링·포장장비처럼 짧은 이동을 빠르게 반복하는 시스템에서는 최고속도 못지않게 정착시간(Settling Time)도 중요하다. 모터가 목표 위치에 도달했다고 해서 곧바로 다음 동작을 시작할수 있는 것은 아니다. 위치오차나 오버슈트, 잔류진동 등이 허용 범위 안으로 들어와 최종 위치가 안정돼야 다음 공정을 시작할 수있다.
Leadshine이 제시한 특정 비교조건에서는 폐루프 스테핑 모터가 최종 스텝 이후 약 1~2ms 내에 목표 위치에서 안정화될 수 있는 반면, 서보 시스템은 감속 후 약 5~15ms의 정착시간이 필요할 수있다고 설명한다.
다만 이 수치는 특정 시스템과 제어조건을 전제로 한 사례로, 모든 서보와 폐루프 스테핑 시스템에 동일하게 적용되는 절대적인 성능 기준은 아니다.
그럼에도 짧은 스트로크를 고빈도로 반복하는 장비에서는 수 ms 의 차이도 전체 사이클 타임에 영향을 줄 수 있다. Leadshine은 라벨 공급축이 한 사이클에 약 30~100mm를 이동하는 사례를 제시한다. 예를 들어 분당 200회의 반복동작에서 사이클당 정착 시간을 5ms 줄일 수 있다면 단순 계산으로 분당 약 1초의 시간을 절감할 수 있다.
개별 동작에서는 작은 차이지만 반복횟수가 많아지면 생산성에 영향을 줄 수 있다. 따라서 라벨링·포장장비에서는 ‘모터가 얼마나 빨리 회전하는가’뿐 아니라 목표 위치에 도달한 뒤 얼마나 빨리 다음 동작으로 넘어갈 수 있는지도 함께 살펴봐야 한다.
폐루프 피드백으로 탈조 문제 보완
기존 개루프 스테핑 시스템의 대표적인 약점은 탈조, 즉 스텝 손실이다. 외부 부하가 사용할 수 있는 토크를 넘어가면 회전자가 지령 위치를 따라가지 못할 수 있으며, 피드백이 없으면 제어기가 실제 위치오차를 즉시 확인하기 어렵다. 폐루프 스테핑 시스템은 이러한 약점을 엔코더 피드백으로 보완한다.
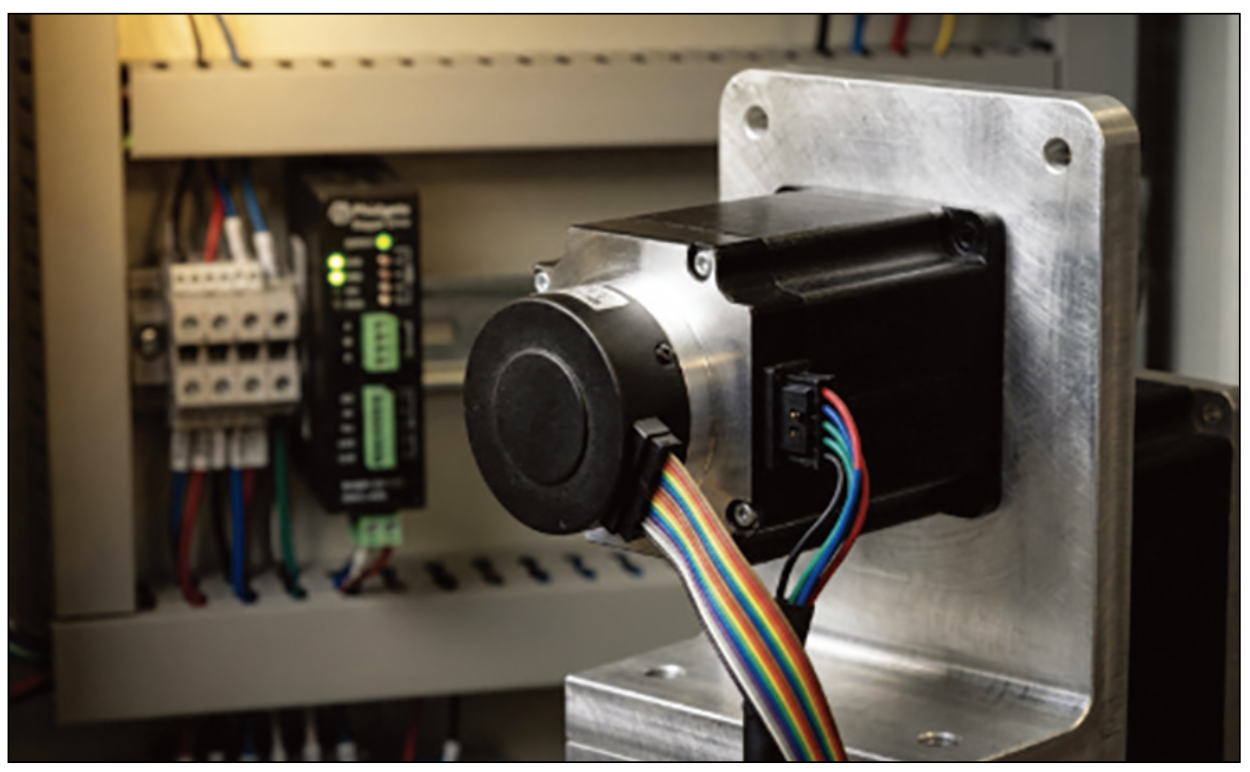
▲ 폐루프 스테핑 시스템은 엔코더 피드백을 이용해 실제 위치를 확인하고 지령 위치와의 편차를 보정한다.
폐루프 스테핑 시스템은 엔코더를 이용해 지령 위치와 실제 회전자 위치를 지속적으로 비교한다. Leadshine에 따르면 일반적으로 1000라인 또는 5000라인급 증분형 엔코더를 사용하며, 위치 편차가 설정 범위를 넘어가면 드라이브가 이를 보정한다. 보정할수 없는 수준의 오차가 발생하면 알람을 출력하고 축을 정지시키 도록 구성할 수도 있다.
이 기능은 단순히 위치오차를 줄이는 데 그치지 않는다. 실제 위치에 문제가 발생했는데도 잘못된 상태에서 라벨 부착이나 포장 공정이 계속 진행되는 것을 막고, 이상상태를 상위 제어기에 전달 하는 데도 활용할 수 있다. 즉 폐루프 스테핑 시스템은 스테퍼의 중·저속 토크 특성을 활용 하면서 기존 개루프 방식의 위치오차와 탈조 문제를 피드백으로 보완한 방식이라고 볼 수 있다.
어떤 조건에서 서보와 폐루프 스테퍼를 선택할까
결국 어느 한 기술이 모든 라벨링·포장 응용에서 더 우수하다고 단정하기는 어렵다. 실제 장비의 운전조건에 따라 적합한 기술이 달라진다.
2000rpm 이상의 연속 회전이 필요하거나 운전 중 부하 변화가 크고, 넓은 속도영역에서 높은 동적 응답이 요구되는 경우에는 AC 서보를 우선 검토할 수 있다. 장거리 이동이나 다회전 절대 위치결정이 필요한 축 역시 서보가 유리할 수 있다.
반면 한 번에 200mm 이하를 이동하는 짧은 반복 인덱싱, 1500rpm 이하의 중·저속 운전, 높은 저속 토크와 빠른 정지가 중요한 경우에는 폐루프 스테핑 시스템을 검토할 수 있다. 최대속도보다 중·저속 영역의 토크와 시스템 비용이 중요한 경우도 마찬가지다.
라벨 공급이나 포장재 이송처럼 빠른 기동·이동·정지를 반복하는 공정이 대표적인 적용 영역이다. 따라서 라벨링·포장장비에서는 먼저 ‘서보냐 스테퍼냐’를 결정하기보다 각 축이 실제로 어느 속도로, 얼마나 먼거리를, 얼마나 자주 이동하며 부하가 어떻게 변하는지를 파악하는 것이 중요하다.
같은 장비 안에서도 고속 연속운전과 큰 부하변화가 요구되는 축에는 서보를, 중·저속에서 짧은 반복 위치결정이 필요한 축에는 폐루프 스테퍼를 적용하는 식으로 축별 운전조건에 맞춰 모션 기술을 선택할 수 있다.
자료제공: Leadshine (www.leadshine.com)