


외부 Zygo 간섭계의 고해상도 신호를 이용해 포지셔너를 제어하는 방법
PI
소개
PI(Physik Instrumente)의 핵심 비즈니스는 다양한 기술의 최고 표준을 충족하는 고정밀 포지셔닝 기술 개발이다. 서로 다른 측정 기술을 통합하려면 새로운 인터페이스를 만들어 사용 가능성을 확장해야 한다.
Zygo 간섭계의 고해상도 신호로 PI 포지셔너(PI positioners)를 제어한다. 다만 서로 다른 데이터 프로토콜 연결과 실시간 제어 때문에 신호를 빠르게 전송하는 데 어려움이 있다.
약 154.5pm 해상도의 간섭계는 현재 사용하는 내부 최고 경로 측정 시스템과 비슷하다. 또한 내부 센서가 없거나 사용되지 않으면, 기계 장치의 열전달이 줄어들어 정밀도가 향상된다. 예로, 미러 요소가 포지셔닝 부품 바로 옆에 부착되면 변형이나 열팽창, 베어링 유격 같은 기계적 결함의 영향이 줄어든다.
시스템 레이아웃
그림 1은 테스트 설정을 개략적으로 보여준다.
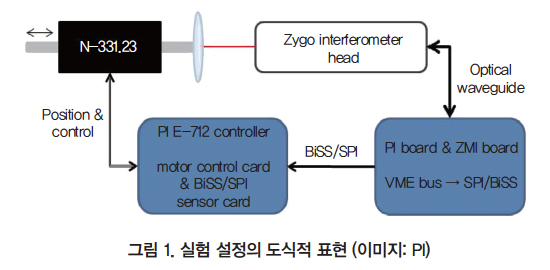 |
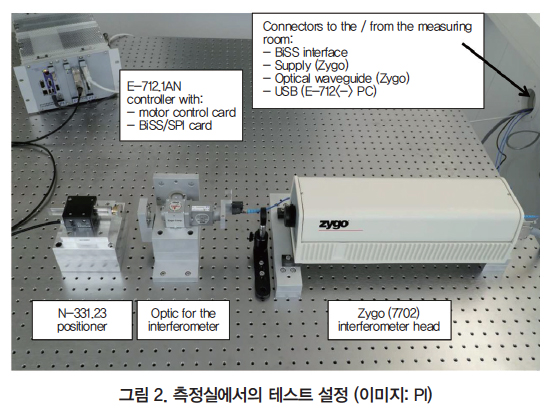
N-331.23 PICMAWalk 워킹 드라이브가 포지셔너로 사용되었으며, 10nm 분해능의 내부 센서가 장착되었다. 러너의 끝에 미러가 고정돼 있다. Zygo 간섭계 헤드(ZMI, 모델 7702)를 앞에 배치하고 레이저 빔을 미러에 맞춘다. 진동과 20°C(±0.1°C)로 유지되는 온도로 분리되는 단이 있는 밀폐된 공간에서 측정한다.
모든 장치는 외부에서 제어할 수 있었다. 포지셔너와 간섭계는 공기 부유식 벤치에 장착되었다. PI의 E-712.1AN 컨트롤러는 포지셔너를 제어하고, 센서 신호(E-711.C82 모터 제어 카드와 E-711.IS3 SPI/BiSS 카드)를 받기 위한 플러그인 카드와 함께 사용되었다.
열전달을 줄이기 위해 간섭계(BiSS/SPI를 통한 추가 통신을 위한 ZMI-4104C 보드와 PI 보드)와 PC용 제어 전자 장치, PC를 측정 챔버 외부에 배치했다. ZMI-4104C 보드는 간섭계 헤드를 제공하며, 헤드에 광학 인터페이스 역할을 한다. 그것은 BiSS나 SPI 인터페이스로, 위치 신호를 컨트롤러나 PC에 출력할 수 있는 VME 버스 프로토콜을 통해 PI 전자 장치와 통신한다.
실험실 설정은 그림 2에 있다.
 |
결과
간섭계를 통한 제어
설정
PI의 E-712 컨트롤러는 실제 제어를 담당하고, 포지셔너를 제어하며, 내부 센서 신호를 받는다. 또한 컨트롤러는 BiSS나 SPI 인터페이스를 통해 간섭계로부터 위치 신호를 받는다.
E-7121AN 컨트롤러에서 내부 센서 신호나 간섭계 신호를 폐쇄 서보 루프에 사용할지 결정한다. 내부 센서로만 기준 설정한다. 간섭계 신호를 서보 루프 외부의 상위 위치 피드백으로 사용할 수도 있다. 그러나 이에 대해서는 아래에서 자세히 설명하지 않는다.
비교: 내부 센서와 간섭계를 통한 제어
제어를 위해 신호를 활성화하면 평소처럼 명령과 위치 지정을 계속할 수 있다.
 |
노이즈
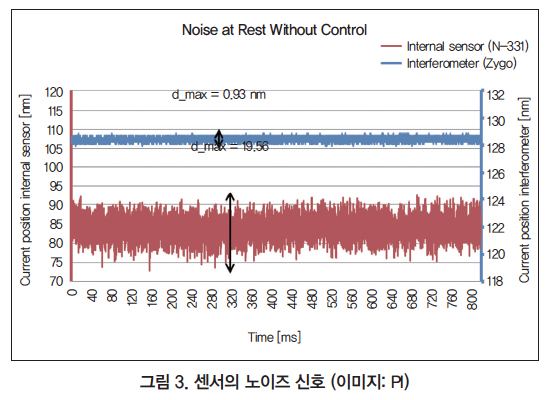
내부 센서와 간섭계의 위치 신호의 노이즈는 그림3에서 제어되거나 정지하지 않은 상태로 나타난다. “d_max”에 지정된 값은 측정된 신호의 피크-피크 값이다. 간섭계의 경우, 위치 센서의 내부보다 위치 노이즈가 적다는 것을 알 수 있다.
개선된 위치 제어-더 높은 해상도
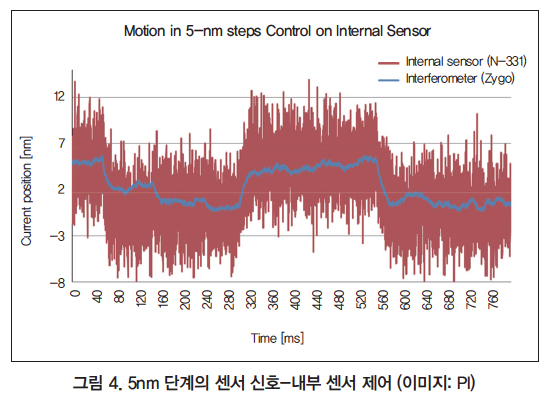
사용한 센서의 종류와 상관없이, 위치 제어에 상당한 차이가 있다. 이것은 포지셔너를 센서의 분해능 한계에 근접하여 단계적으로 움직일 때 즉시 나타난다(그림 4).
 |
 |
폐쇄 서보 루프에서 내부 센서로 측정한 결과는 그림 4에 표시되어 있다. 빨간색 신호는 내부 센서 신호를 나타낸다. 5nm로 설정된 스텝 크기는 노이즈 대역 바로 아래에 있다. 한편, 간섭계 신호의 경우, 단계를 명확하게 인식할 수 있다. 또한 위치 제어의 부정확성으로 해상도 한계가 명확하게 드러난다.
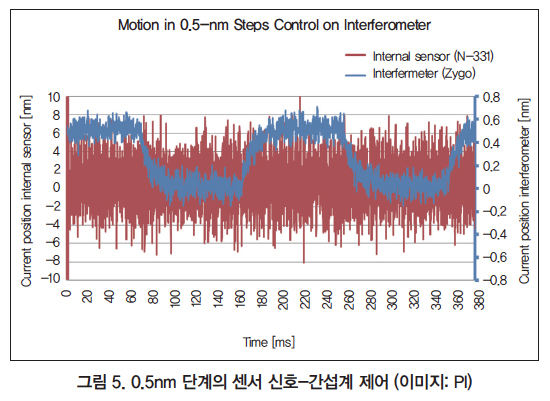
최종적으로, 간섭계 신호는 폐쇄 서보 루프를 위해 사용되었고, 결과는 그림 5에 나와 있다. 스텝 크기는 0.5nm에 불과하다. 내부 센서(적색 신호)가 더 이상 모션을 감지할 수 없는 반면, 간섭계(청색)에서는 여전히 잘 감지된다. 불행히도, 더 높은 해상도의 측정 장비를 사용해야 하므로 실제 위치 안정성을 더 이상 확인할 수 없다.
사용성과 예외
Zygo 간섭계로 포지셔너를 성공적을 제어하는 데 몇 가지 요구 사항이 있다.
- BiSS나 SPI 마스터. 여기서는 모터 제어 카드(E-711.C82)와 추가 BiSS가 있는 E-712.1AN 컨트롤러, SPI 가능 카드(E-711.IS3)
- BiSS나 SPI가 가능하면 ACS 컨트롤러를 대신 사용 가능
- 위에서 언급한 컨트롤러(여기서는 N-331.23) 중 하나와 함께 사용할 수 있는 PI 포지셔너 - 간섭계 헤드에 공급과 광통신을 위한 ZMI 보드(ZMI-4104C)
- VME 버스로 ZMI 보드와 통신하고 SPI/BiSS를 통해 위치를 출력하는 PI 보드
- Zygo 간섭계 헤드(ZMI, 모델 7702)
- 포지셔너에 미러 요소를 장착할 가능성
- Zygo와 미러 사이의 광선 간섭 방지
아래의 경우에는 이 방법을 사용할 수 없다.
- 모터와 간섭계의 측정 포인트 사이의 강성이 낮은 경우, 에어 베어링이나 마그네틱 드라이브 포지션과 같은 시스템은 피드백 루프의 공진에 민감하다. 따라서 경우에 따라 기술 적용 여부를 결정한다.
- 충분한 최소 증분 모션(incremental motion) 여부와 같은 구동 시스템 특성을 고려해야 한다.
결론
일부 애플리케이션에는 내부 센서가 아닌 외부 간섭계를 통해 포지셔너를 제어하는 것이 도움이 될 수 있다. PI는 서로 다른 프로토콜과 시스템을 연결하고, 간섭계 신호를 폐쇄 서보 루프에서 직접 제어하는 데 성공했다.
내부 센서의 장점은 간섭계의 미러를 포지션닝으로 원하는 장소에 직접 부착할 수 있다는 것이다. 이는 기계적와 열적 영향으로 인한 오류를 줄인다. Zygo 간섭계는 보정된 측정 장비로도 사용할 수 있다. 간섭계 헤드와 ZMI 보드를 제외한 모든 부품은 PI가 단독으로 제공한다. 제공된다. 물론, 이 방법은 모든 포지셔너나 애플리케이션에 적합하지는 않으며 전문가의 도움이 필요하다.
자료 제공: PI(www.physikinstrumente.com/en/)


