


전력변환에서 정밀제어까지, 산업용 인버터의 구조와 제어 알고리즘
산업 자동화 설비에서 모터 제어 인버터는 단순히 모터를 구동하는 장치를 넘어, 설비의 에너지 효율과 제어 정밀도, 안전성, 통신 연결성을 좌우하는 핵심 시스템으로 자리 잡고 있다. 최근 인버터 설계는 고속 스위칭 전력반도체, 실시간 MCU 제어, 절연형 센싱, 게이트 드라이버 보호 기능, 열 관리, 위치 피드백, 기능안전 요구를 하나의 시스템 안에서 함께 다루는 방향으로 진화하고 있다. 본 기사에서는 제조업 자동화용 모터 제어 인버터의 아키텍처와 주요 구성요소, 대표 제어 알고리즘인 FOC(Field Oriented Control) 및 DTC(Direct Torque Control)의 특징, 그리고 최신 설계 시 고려해야 할 기술적 과제를 살펴본다.
모터 구동의 출발점은 전력 변환
모터 제어 인버터(Motor Control Inverter)는 IEC 61800 표준 계열에서 규정하는 PDS(Power Drive System)의 핵심 요소다. 기본 역할은 입력 전원을 모터 구동에 적합한 형태로 바꾸는 것이다. 일반적인 전압형 인버터는 AC/DC 정류기, DC 링크, DC/AC 인버터 브리지로 구성되며, IGBT와 실리콘·SiC MOSFET 등의 전력소자를 이용해 3상 모터에 필요한 출력 파형을 생성한다.
이를 통해 AC 유도모터, PMSM(Permanent Magnet Synchronous Motor), BLDC 모터 등 다양한 모터 유형을 구동할 수 있다. 산업 자동화에서는 부하와 속도 조건이 계속 변하기 때문에, 인버터는 모터가 안정적으로 가속·감속하고 필요한 토크를 유지하도록 제어해야 한다.
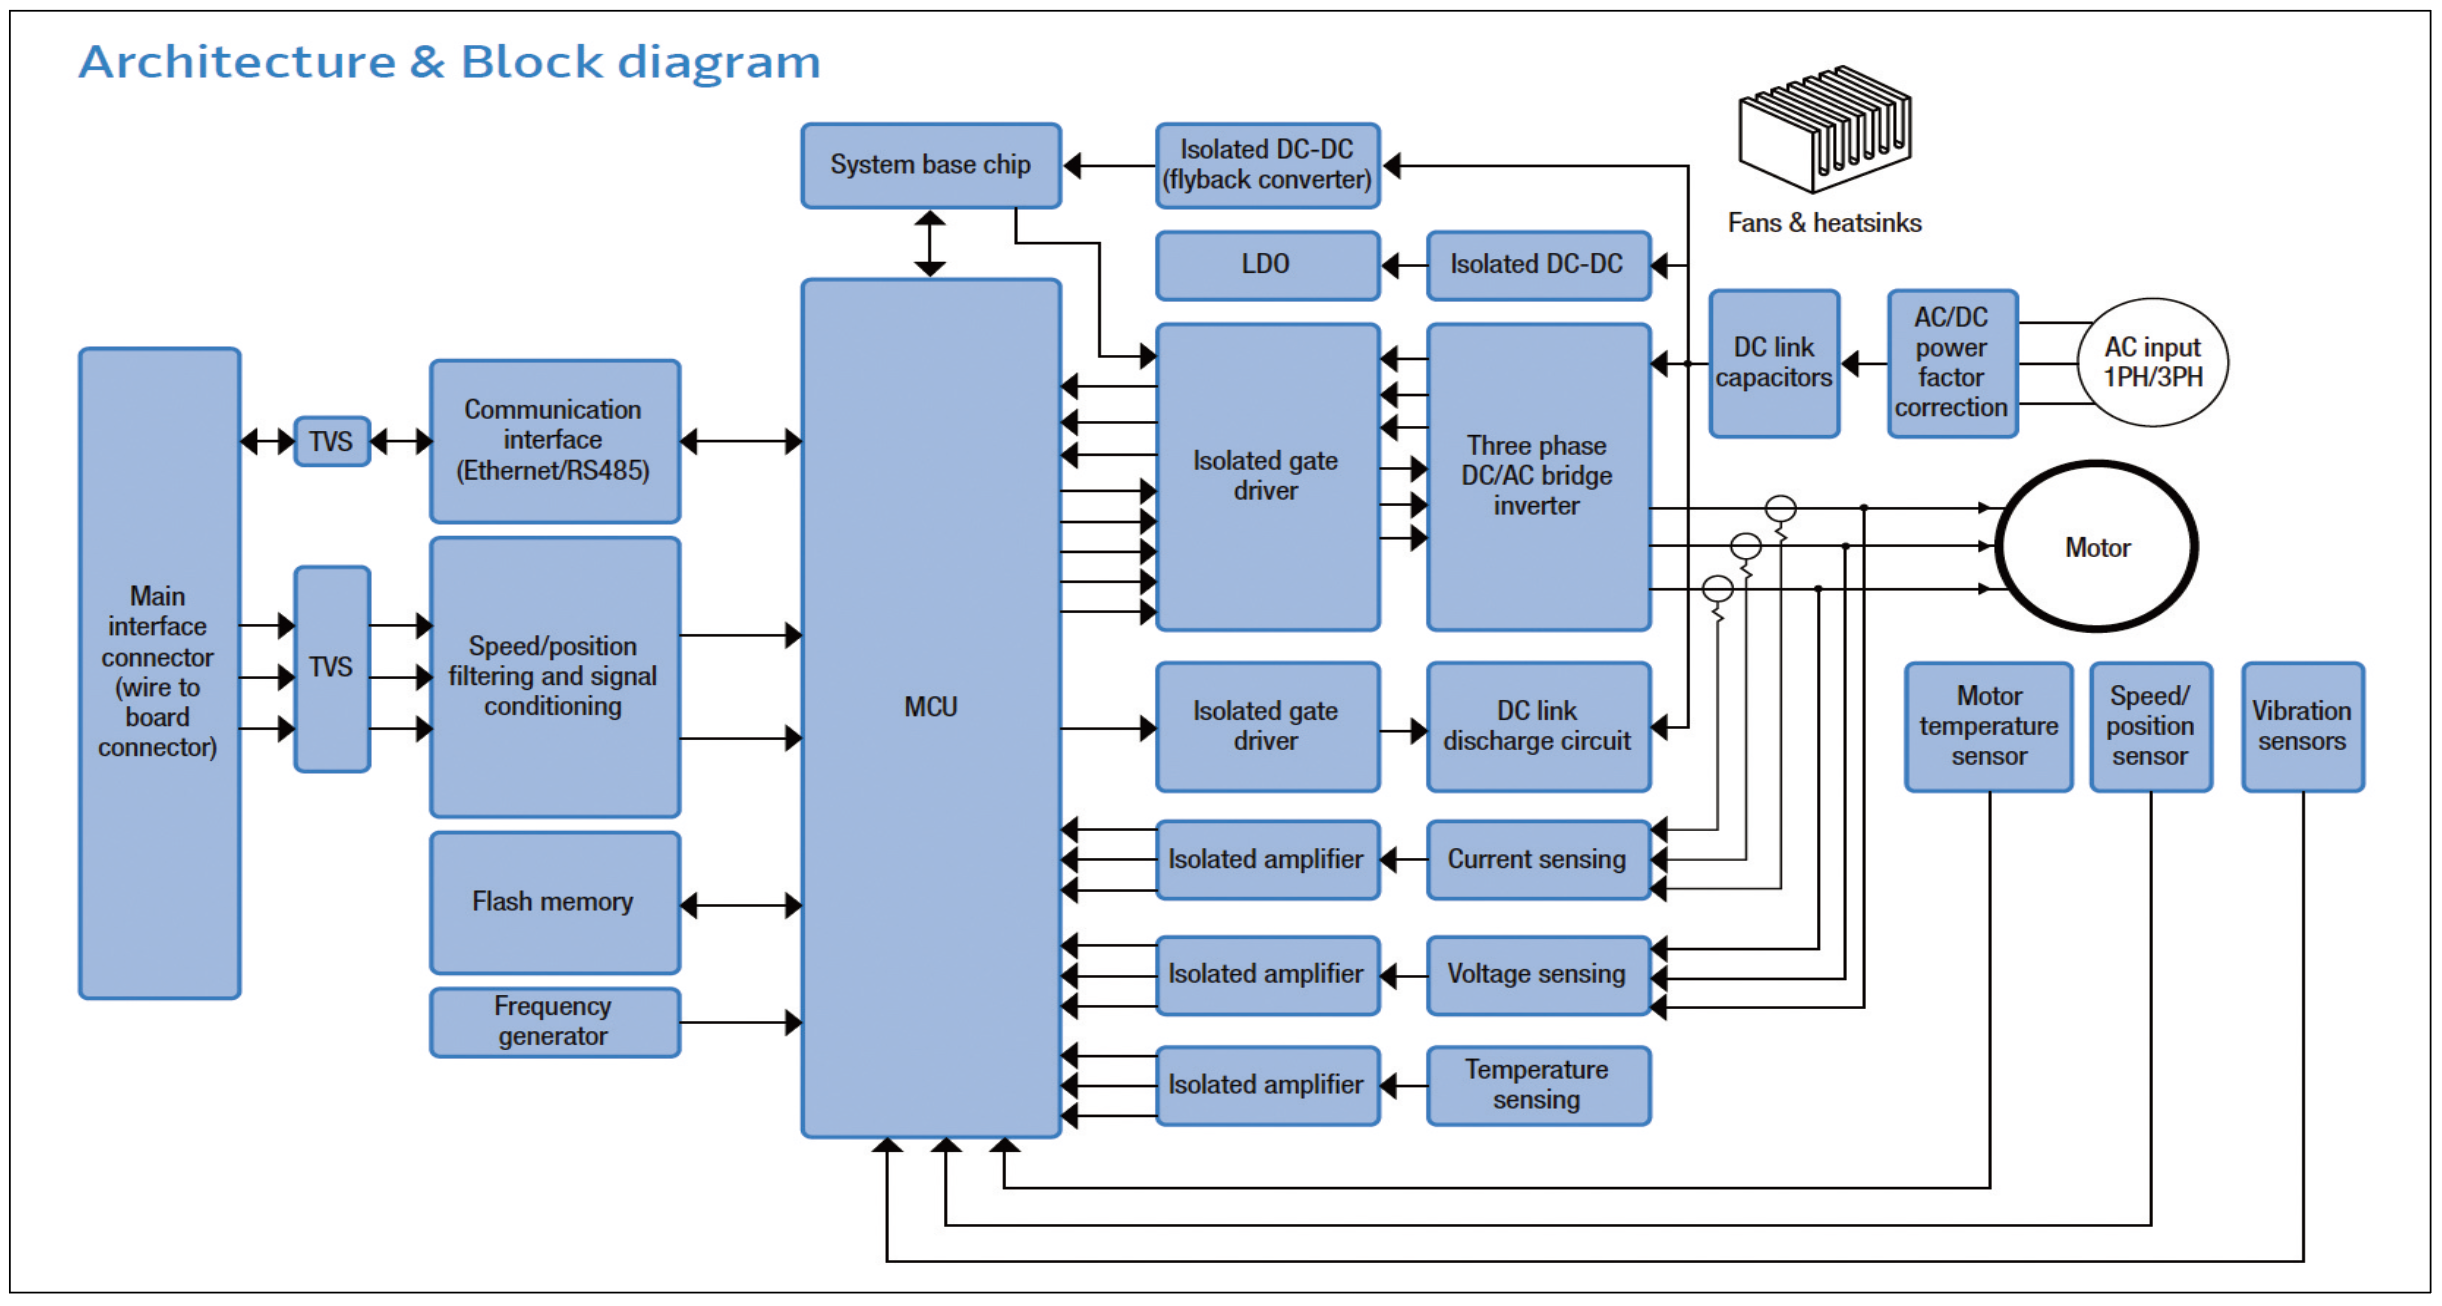
<그림1> 산업용 모터 제어 인버터는 전력 변환부, MCU 기반 제어부, 절연 게이트 드라이버, 전류·전압 센싱, 위치·온도 피드백, 보조 전원 회로로 구성된다.
인버터 아키텍처, 전력부와 제어부의 결합
산업용 인버터는 크게 전력 변환부, 제어 및 처리 장치, 계측· 피드백 시스템, 보조 전원 및 안전 회로로 나눌 수 있다.
전력 변환부는 모터에 공급되는 전력을 직접 처리한다. DC 링크 커패시터는 정류된 전원을 안정화하고, 인버터 브리지는 스위칭 소자를 통해 3상 AC 출력을 만든다. 이 과정에서 스위칭 속도, 전압·전류 정격, 열 특성, 기생 인덕턴스가 설계 품질을 좌우한다.
제어부는 MCU를 중심으로 PWM 생성, 실시간 모터 제어 알고리즘, 보호 로직, 산업용 통신 기능을 담당한다. EtherCAT, CANopen, Modbus와 같은 통신 인터페이스도 이 영역에 포함될 수 있다. MCU는 ADC를 통해 모터 전류를 샘플링하고, 제어 알고리즘을 계산한 뒤 PWM 출력을 갱신한다. 특히 SiC 기반 시스템처럼 스위칭 주파수가 높아지는 구조에서는 제어 루프 지연 시간이 더 짧아져야 하며, 경우에 따라 수 µs 수준
의 실시간 응답이 요구된다.
계측 및 피드백 시스템은 전류 센서, 전압 센서, 온도 센서, 엔코더, 리졸버 등을 포함한다. 전류·전압 측정값은 센서리스 제어와 보호 로직에 활용되고, 위치·속도 피드백은 폐루프 제어 성능을 결정한다. 고성능 인버터에서는 측정 신호의 지연 과 노이즈가 곧 제어 응답성 저하로 이어질 수 있기 때문에, 센싱 회로와 절연 설계가 중요하다.
보조 전원 회로도 핵심 구성요소다. 단일 전원 인버터 구조에서는 주 전원으로부터 안정적인 저전압 레일을 만들어 MCU, 게이트 드라이버, 센서 회로에 공급해야 한다. 절연 플라이백 컨버터는 이러한 저전압 보조 전원 생성에 활용될 수 있으며, 전력부와 제어부 사이의 갈바닉 절연을 확보하는 데도 중요한 역할을 한다. 또한 시스템 베이스 칩(SBC)은 전원 관리와 안전 관련 신호 모니터링을 통합해, 이상 발생 시 시스템을 안전 상태로 전환하고 STO(Safe Torque Off)와 같은 기능안전 요구에 대응하는 역할을 한다.
설계 난점은 고속 스위칭 환경에서 드러난다
인버터 설계에서 가장 까다로운 부분은 고전압·대전류가 고속으로 스위칭되는 환경을 안정적으로 제어하는 것이다. 빠른 스위칭은 전력 손실을 줄이고 효율을 높일 수 있지만, 동시에 EMI와 전압 스파이크를 증가시킨다. 반대로 스위칭 속도를 낮추면 노이즈는 줄일 수 있지만 손실이 커진다.
게이트 드라이버는 이 균형을 조정하는 핵심 인터페이스다. 저전력 제어 로직과 고전력 스위칭 소자 사이를 연결하면서 게이트 전하를 빠르게 충방전하고, 데드타임 제어, 저전압 차단(UVLO), 탈포화 감지, 단락 보호 기능을 수행해야 한다. 단락이 발생했을 때 MOSFET을 빠르게 차단하지 못하면 전력 소자와 시스템 전체가 손상될 수 있다.
파워 보드 설계에서는 기생 인덕턴스가 큰 문제가 된다. DC 링크 커패시터와 MOSFET 사이의 배선은 짧은 길이에서도 인덕터처럼 작용한다. 수백 A의 전류가 나노초 단위로 스위 칭되면 배선 인덕턴스로 인해 큰 전압 스파이크가 발생할 수있다. 이를 줄이기 위해 넓은 구리 평면, 버스바, 양극과 음극 경로를 겹쳐 배치하는 라미네이트 구조가 사용된다. 병렬 MOSFET의 임피던스와 열 환경을 균일하게 맞추는 대칭 레이아웃도 중요하다.
전류와 전압 측정 역시 쉽지 않다. 인버터 내부에는 스위칭에 따라 높은 공통 모드 과도 전압과 빠른 전압 변화율(dv/dt)이 발생한다. 실제 전류나 전압을 나타내는 작은 차동 신호를 정확히 읽기 위해서는 높은 CMRR(Common-Mode Rejection Ratio)을 가진 측정 증폭기가 필요하다. 또한 고전압 DC 버스 로부터 MCU와 작업자를 보호하기 위해 절연 증폭기와 절연 전원 설계가 함께 고려돼야 한다.
열 관리와 피드백 신호가 신뢰성을 좌우
전력반도체와 모터의 온도 관리는 인버터 신뢰성과 수명에 직접적인 영향을 미친다. 온도 측정은 단순히 센서 값을 읽는 작업이 아니라, 실리콘 소자가 손상되기 전에 열 스트레스를 예측하는 과정에 가깝다.
일반적으로 온도 센서는 모듈 기판이나 방열판에 장착된다.
그러나 MOSFET 접합부가 실제로 가열되는 시점과 센서가 이를 감지하는 시점 사이에는 열 시정수가 존재한다. 따라서 센서 측정값만으로는 급격한 열 상승을 충분히 빠르게 감지 하기 어렵다. 이 때문에 소프트웨어 기반 열 추정기를 활용해 접합 온도를 예측하는 방식이 필요하다.
폐루프 제어에서는 위치 및 속도 피드백도 중요하다. 대표적인 위치 센서인 쿼드러처 엔코더는 90도 위상 차이를 갖는 A·B 신호를 출력하고, Z 인덱스 펄스를 통해 기준 위치를 제공한다. 산업 현장에서는 인버터가 강한 전기적 노이즈를 발생시키므로, 장거리 배선에서도 신호 무결성을 유지하기 위한 차동 라인 리시버와 디지털 필터 설계가 필요하다.
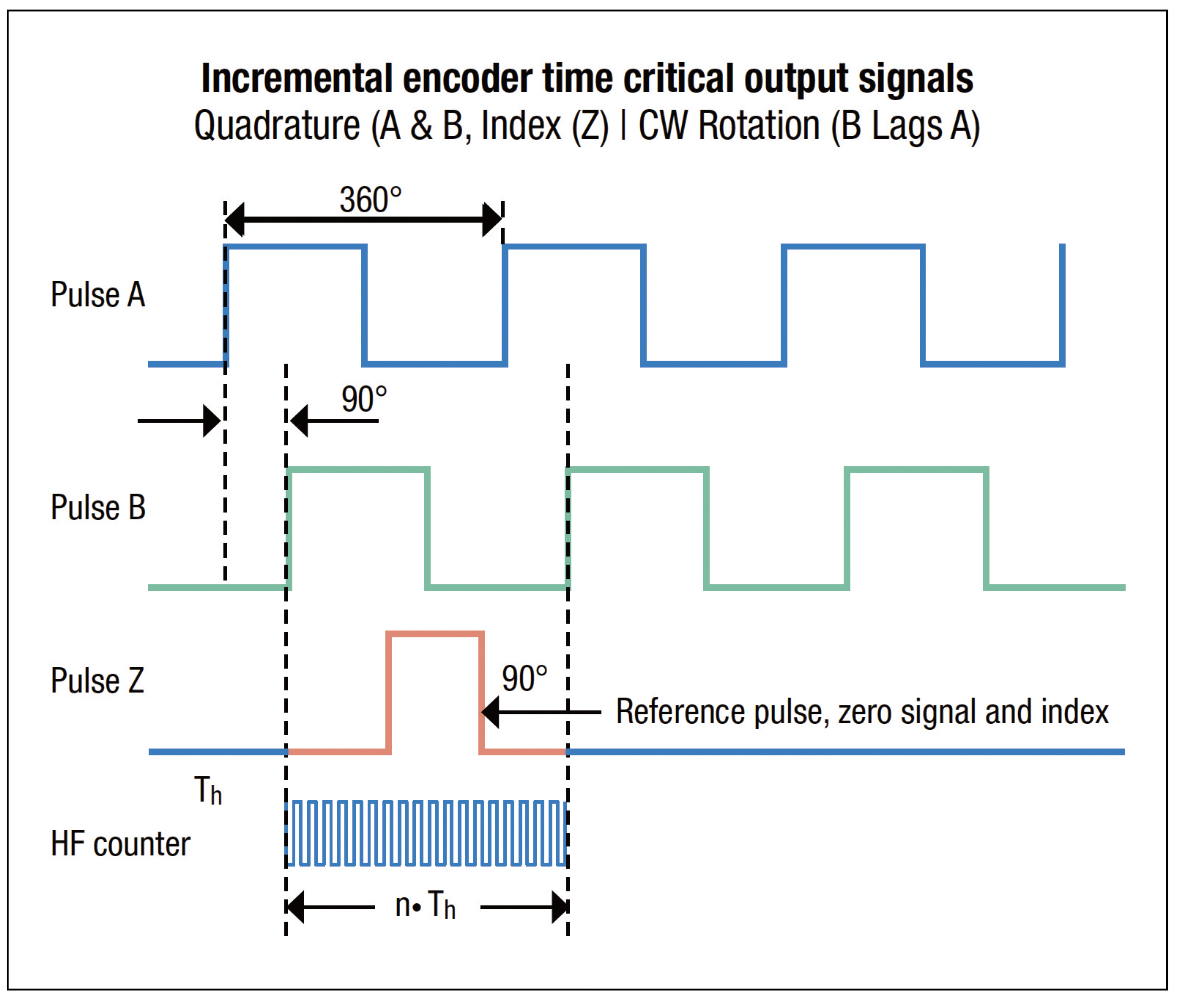
<그림2> 쿼드러처 엔코더는 A·B상 신호의 위상 차이를 통해 회전 방향을 판단하고, Z 인덱스 펄스를 기준 위치 검출에 활용한다.
정밀 제어의 핵심, FOC와 DTC
모터 제어 알고리즘은 인버터의 PWM 스위칭 패턴을 결정하 고, 모터의 토크·속도·자속을 제어하는 소프트웨어 기반 제어 방식이다. 제어 알고리즘의 성능은 모터의 동적 응답, 효율, 토크 리플, 저속 안정성에 직접적인 영향을 준다.
가장 기본적인 방식은 스칼라 제어, 즉 V/f 제어다. 전압과 주파수의 비율을 일정하게 유지해 자속을 제어하는 방식으로, 구조가 단순하고 비용이 낮다. 팬이나 펌프처럼 빠른 동적 응답이 필요하지 않은 애플리케이션에 적합하다.
DTC는 토크와 고정자 자속을 직접 제어하는 방식이다. 전류 제어를 거쳐 간접적으로 토크를 제어하는 방식과 달리, 토크와 자속을 직접 추정하고 제어하기 때문에 빠른 동적 응답을 구현할 수 있다. 빠른 토크 응답이 필요한 구동 시스템에서 강점을 가진다.
FOC는 고성능 인버터에서 가장 중요한 제어 방식 중 하나다. 3상 전류를 회전 좌표계의 d축·q축 전류로 변환해, 자속을 담당하는 d축 전류와 토크를 담당하는 q축 전류를 독립적으로 제어한다. 이를 통해 모터는 부하 변화에 빠르게 대응할 수 있고, 저속 영역에서도 안정적인 토크 제어가 가능하다. PMSM, AC 유도전동기, 서보 드라이브, 고성능 산업용 인버터에서 널리 활용되는 이유다.
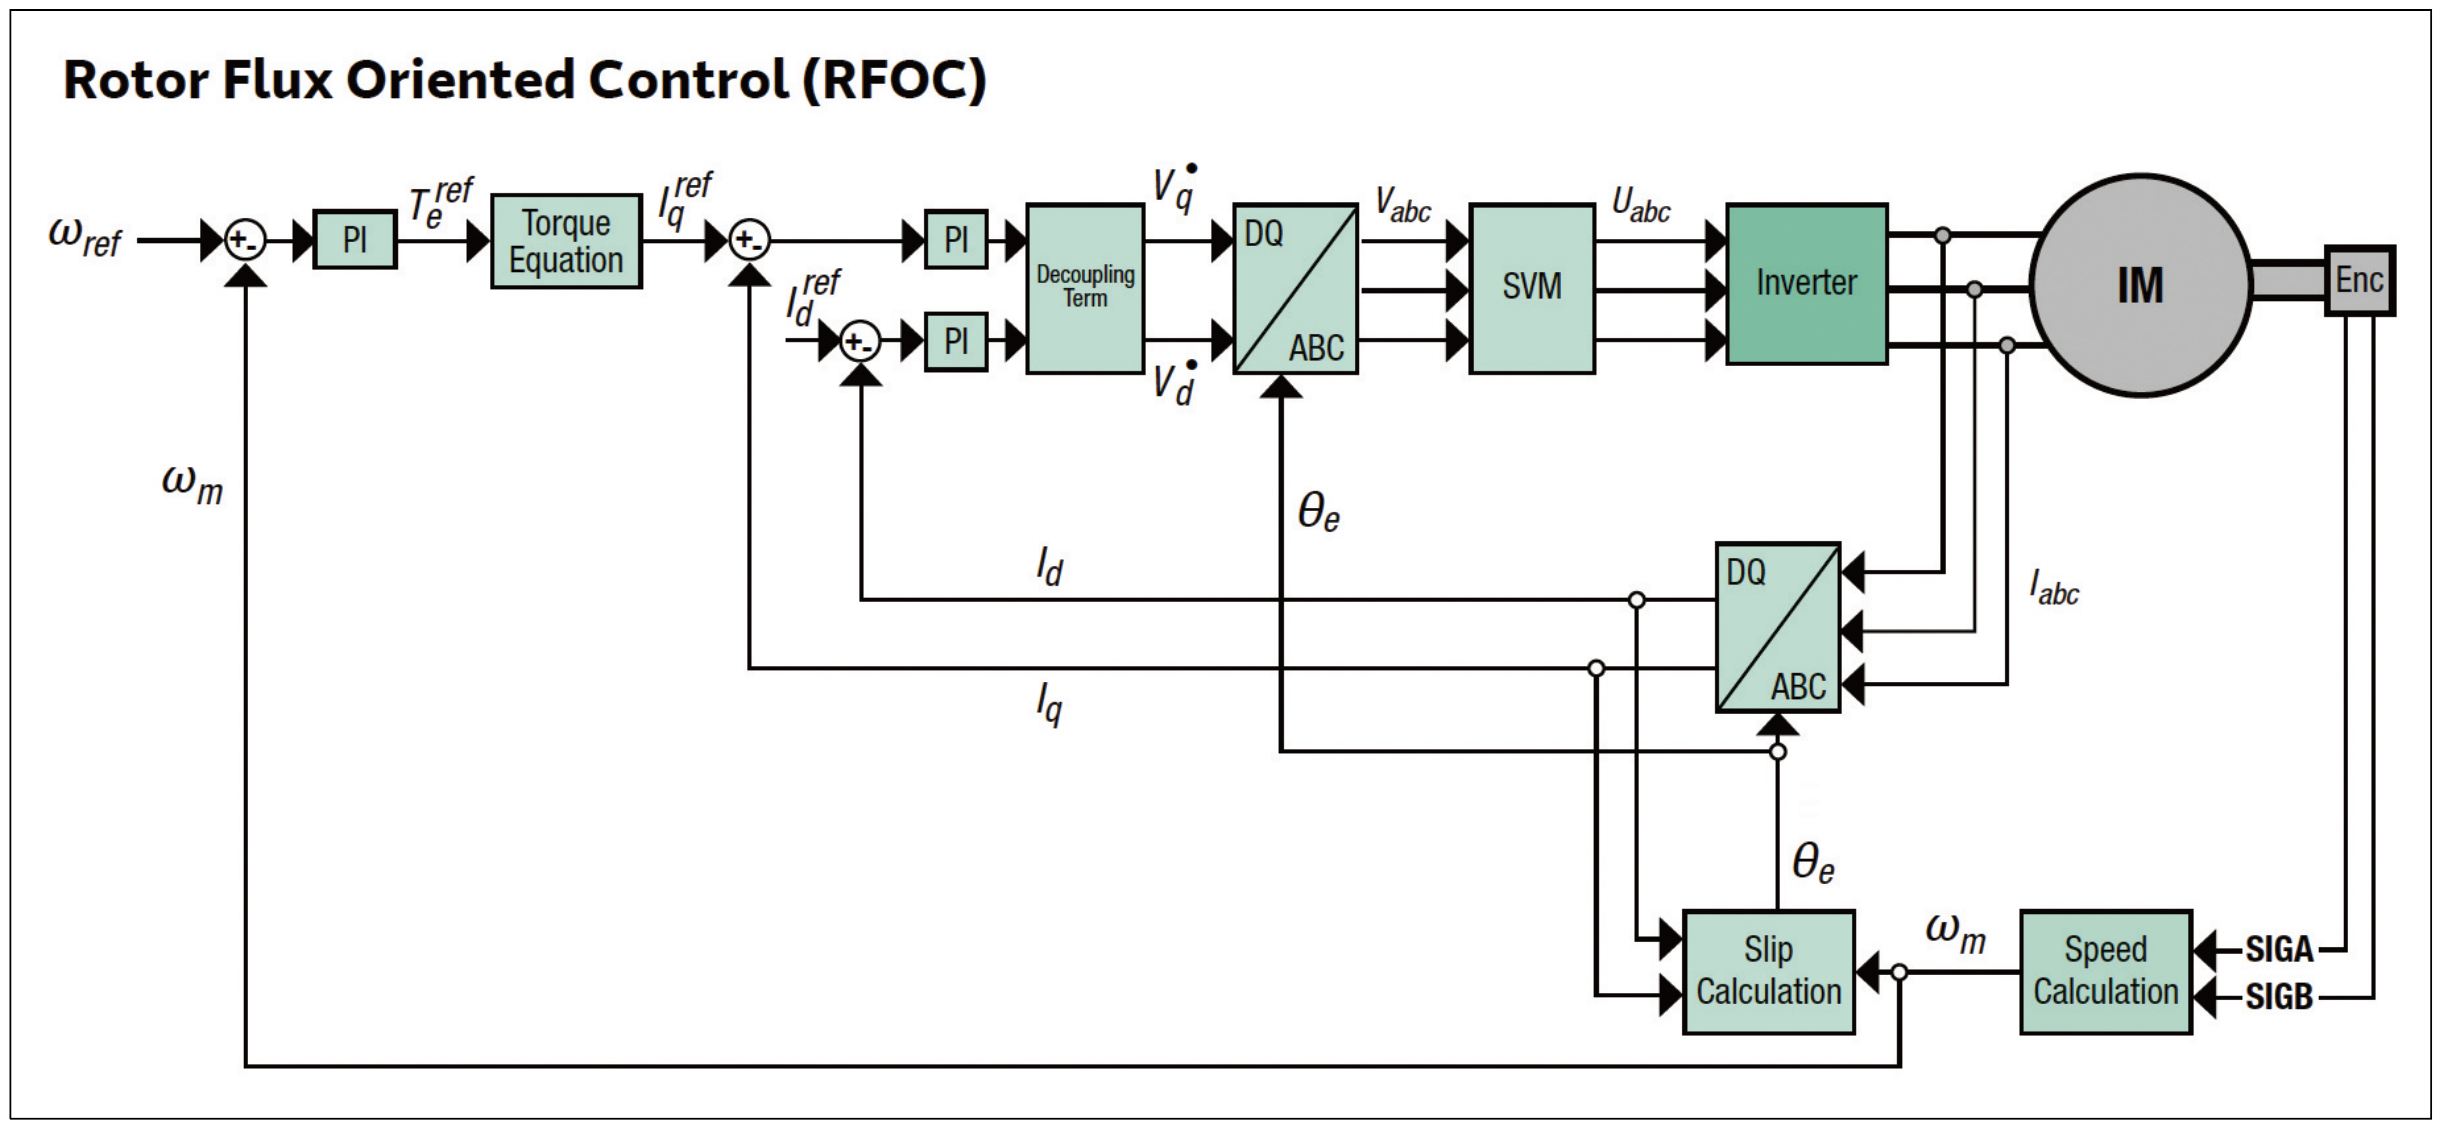
<그림3> 간접형 RFOC 구조는 속도 루프, 전류 루프, 좌표 변환, 슬립 계산, SVM을 결합해 3상 유도전동기의 토크와 자속을 제어한다.
센서 기반 제어와 센서리스 제어
모터 제어는 위치 피드백 사용 여부에 따라 센서 기반 제어와 센서리스 제어로 나눌 수 있다.
센서 기반 제어는 엔코더나 리졸버를 사용해 로터 위치를 직접 측정한다. 정확도가 높고 저속 영역에서 성능이 우수하다. 로봇, 중량물 취급 장비, 안전 중요 드라이브, 전기차 구동 시스템처럼 정밀 위치 제어와 빠른 응답이 필요한 분야에 적합하다. 다만 센서 비용과 배선, 기계 부품의 내구성, 온도·진동 환경에 대한 취약성을 고려해야 한다.
센서리스 제어는 전압과 전류 측정값을 바탕으로 로터 위치를 추정한다. 센서와 배선을 줄일 수 있어 비용과 설치 복잡도를 낮출 수 있고, 먼지나 진동이 심한 환경에서도 유리하다. 그러나 저속 영역에서는 추정 정확도가 떨어질 수 있으며, 측정 신호 품질에 대한 의존도가 높다. 펌프, 팬, 일반 산업용 기계처럼 비용과 신뢰성이 중요한 연속 구동 애플리케이션에 적합하다.
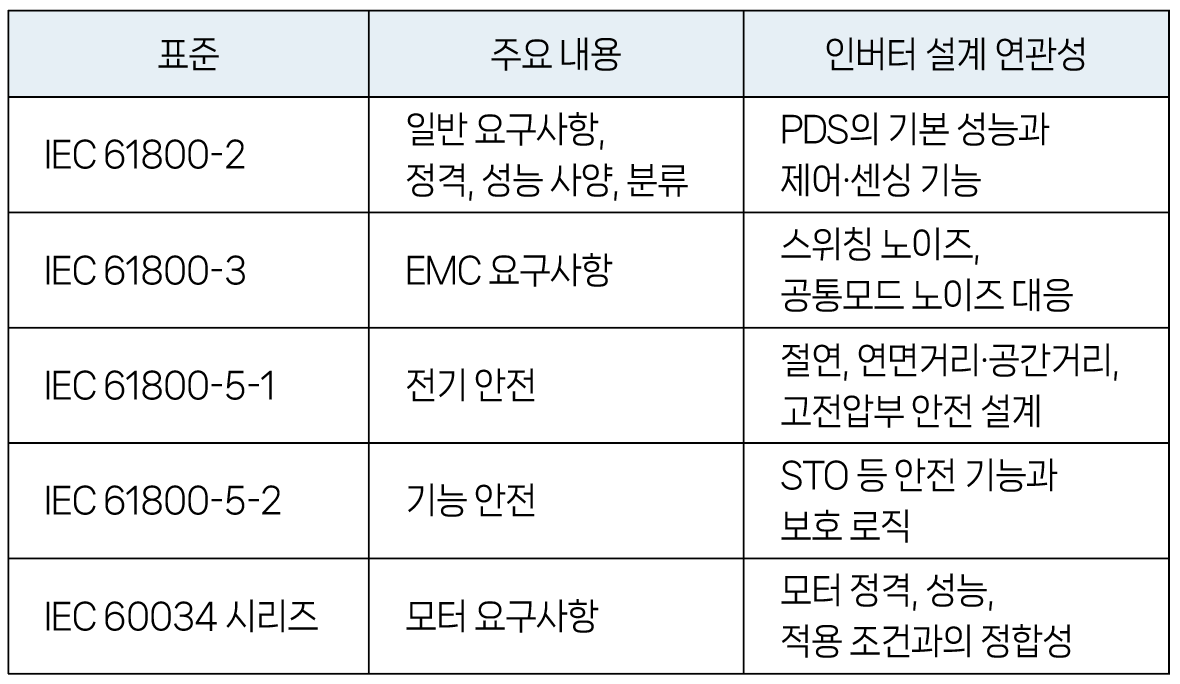
IEC 61800 표준은 설계 검토의 기준
산업용 인버터는 성능뿐 아니라 국제 표준 대응도 함께 고려해야 한다. IEC 61800 계열은 가변속 AC 드라이브 시스템의 요구사항, EMC, 전기 안전, 기능 안전을 다룬다. IEC 60034 시리즈는 모터 요구사항과 연결된다.
이러한 표준은 인버터의 전력변환 성능만이 아니라 절연, 보호회로, 센싱, 모니터링, 안전 정지 기능까지 포괄한다. 따라서 인버터 설계는 전력전자, 임베디드 제어, 측정, 열 관리, 기능 안전을 하나의 시스템 관점에서 검토해야 한다.
<표1> 인버터 설계에 적용되는 주요 표준
차세대 인버터 설계의 방향
산업용 모터 제어 인버터는 고정 전압·고정 주파수의 AC 전원을 가변 전압·가변 주파수의 3상 출력으로 변환하는 장치 에서 출발했다. 그러나 실제 설계에서는 전력반도체, DC 링크, 게이트 드라이버, MCU, 절연 센싱, 위치 피드백, 열 관리, 기능 안전이 유기적으로 결합된다.
FOC, DTC, 센서리스 제어와 같은 알고리즘은 인버터의 정밀 제어 성능을 좌우하고, IEC 61800 계열 표준은 성능과 안전을 검토하는 기준이 된다. 결국 차세대 산업용 인버터는 전력변환 장치라기보다, 전력전자와 제어 소프트웨어, 센싱, 안전 설계가 통합된 고성능 모션 제어 시스템의 핵심 구성요소로 발전하고 있다.
자료제공: Arrow(www.arrow.com)

