


리니어 모터·볼스크류·벨트·랙앤피니언, 구동 방식별 특성과 적용 한계
자동화 장비에서 리니어 액추에이터는 장비 성능을 결정하는 핵심 요소다. 특히 최근 반도체·디스플레이·2차전지·정밀 검사 장비를 중심으로 고속·고정밀 제어 요구가 확대되면서 리니어 서보 모터(linear servo motor)에 대한 관심도 빠르게 증가하고 있다. 그러나 모든 애플리케이션에 리니어 모터가 적합한 것은 아니다. 볼스크류, 벨트, 랙앤피니언 등 기존 기계식 구동 방식 역시 각각의 장점과 적용 영역을 갖고 있기 때문이다. 이번 기사에서는 대표적인 리니어 액추에이터 기술의 구조와 특성을 비교하고, 실제 산업 현장에서 어떤 기준으로 적용 방식을 선택하는지를 살펴본다.
직접구동 기반 리니어 모터의 구조적 특징
리니어 모터의 가장 큰 특징은 회전 운동을 직선 운동으로 변환하는 기계 메커니즘 없이 모터 자체가 직접 직선 운동을 생성한다는 점이다.
일반적인 리니어 모터 스테이지는 모터 코일, 자석 트랙, 캐리지, 리니어 엔코더 등으로 구성된다. 모터 코일이 자석 트랙을 따라 직접 이동하면서 추진 력을 발생시키며, 부하는 캐리지에 직접 연결된다. 캐리지는 리니어 가이드 레일 위를 이동하며, 기계적 동력 전달 구조가 단순해 높은 응답성과 정밀도를 구현할 수 있다.
또한 위치 피드백은 리니어 엔코더를 통해 직접 측정된다. 고정된 스케일 (scale)과 이동하는 리드헤드(read head)가 실제 부하 위치를 측정해 제어 시스템으로 전달한다. 이처럼 단순한 직접구동 구조는 리니어 모터가 높은 응답성과 정밀도를 구현할 수 있는 핵심 배경으로 꼽힌다.
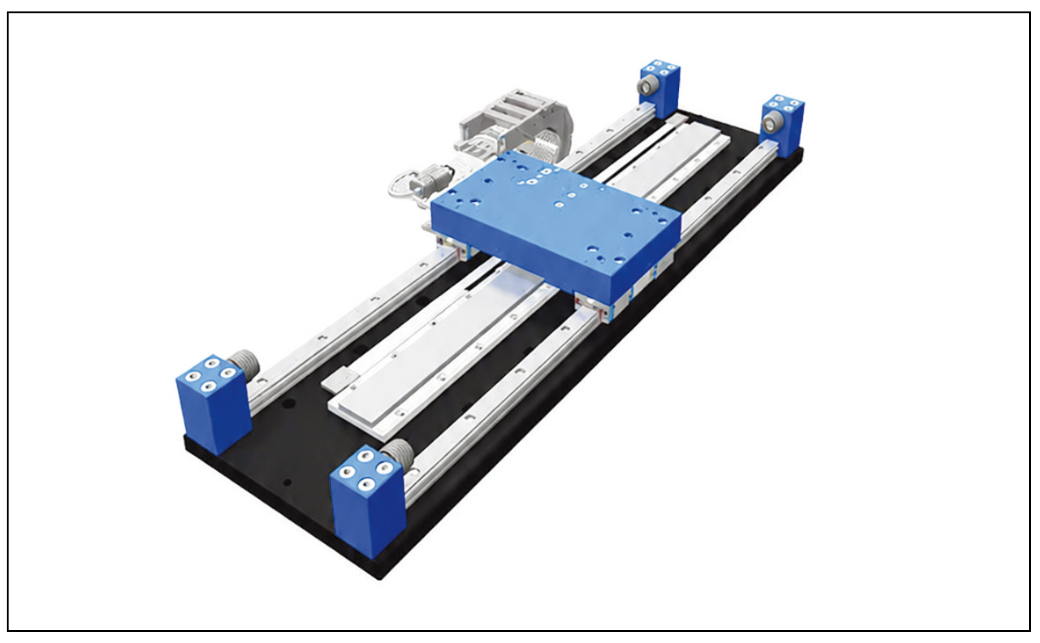
<그림1> 리니어 모터 스테이지
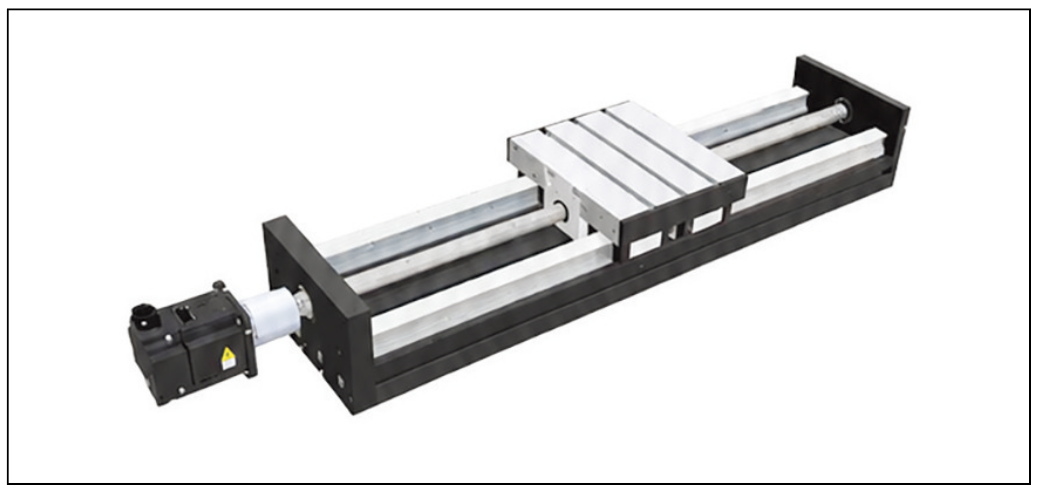
<그림2> 볼스크류 액추에이터
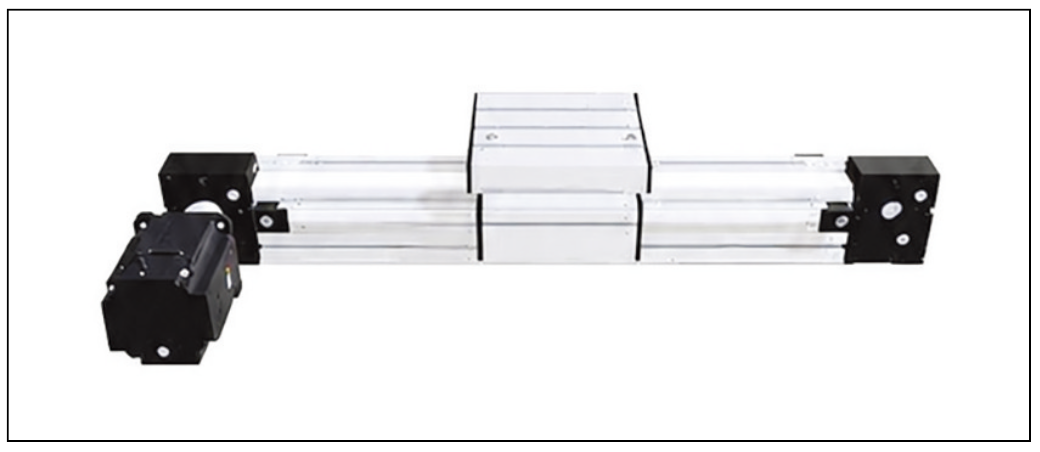
<그림3> 벨트 액추에이터
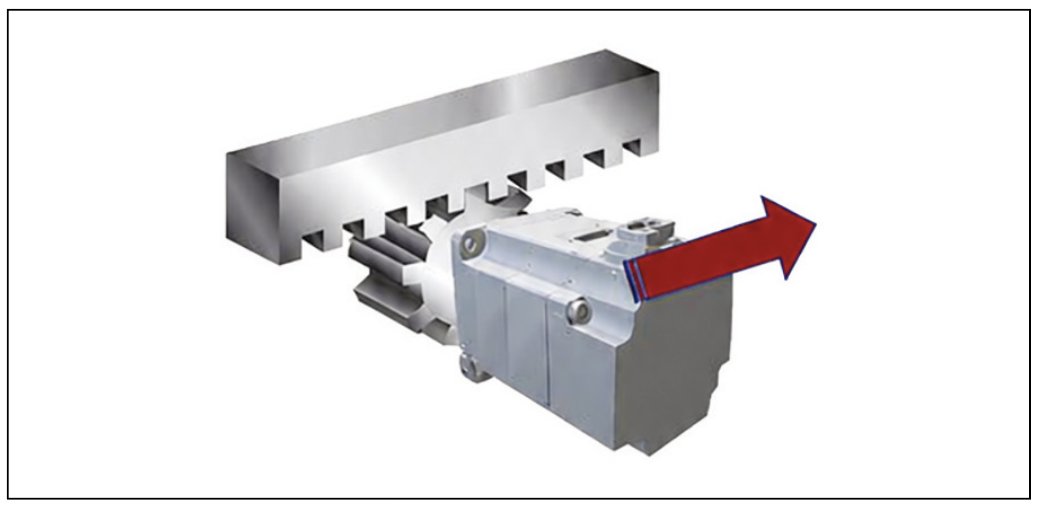
<그림4> 랙앤피니언 액추에이터
산업 현장에서 사용되는 대표적인 리니어 구동 방식
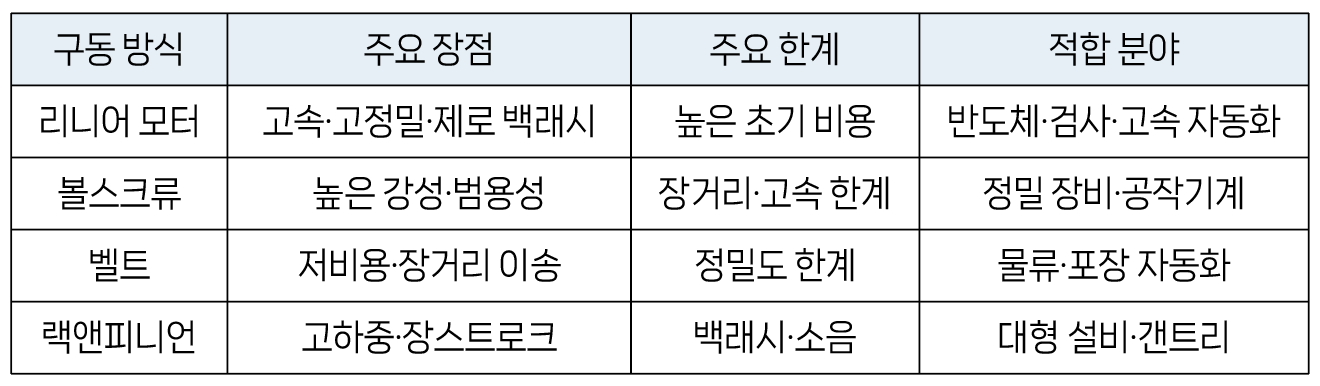
산업용 자동화 장비에서 사용되는 대표적인 리니어 액추에이터는 크게 리니어 모터, 볼스크류, 벨트, 랙앤피니언 등 네 가지로 구분된다.
볼스크류는 회전형 서보 모터의 회전을 직선 운동으로 변환하는 가장 대표 적인 방식이다. 스크루와 너트 사이의 볼 베어링 구조를 통해 마찰을 줄이며 높은 추진력과 안정적인 위치 제어를 구현한다. 공작기계, 정밀 조립 장비, 반도체 장비 등 다양한 산업 분야에서 가장 폭넓게 사용되는 방식 중하나다. 다만 볼스크류는 긴 스트로크에서 공진과 처짐 문제가 발생할 수 있으며, 스크루 회전 속도에 따른 한계도 존재한다. 특히 고속 반복 동작이나 장거리 이송 조건에서는 구조적 제약이 나타날 수 있다.
벨트 구동 액추에이터는 타이밍 벨트와 풀리를 이용해 직선 운동을 구현한다. 비교적 단순한 구조와 낮은 비용, 긴 스트로크 구현 능력 덕분에 물류 자동화와 포장 설비에서 널리 사용된다. 반면 벨트 탄성으로 인해 위치 오차가 발생할 수 있으며, 반복정밀도 측면에서는 한계가 존재한다. 장기간 사용 시 벨트 장력 유지와 관리 역시 중요한 요소다.
랙앤피니언은 기어와 랙을 이용해 직선 운동을 생성하는 방식으로, 대형 자동화 설비와 장거리 이송 시스템에 주로 사용된다. 매우 긴 스트로크와 높은 하중 대응 능력이 장점이며, 산업 환경에서도 강건한 구조를 제공한다. 다만 기어 맞물림 구조 특성상 백래시(backlash), 소음, 진동 문제가 발생할 수 있어 초정밀 제어보다는 대형 장비 중심으로 활용된다.
<표1> 주요 리니어 액추에이터 비교
속도와 가속도, 직접구동 구조가 만드는 차이
리니어 모터의 가장 큰 장점 중 하나는 높은 동적 성능(dynamic performance)이다.
기계식 동력 전달 구조가 없기 때문에 시스템 관성이 낮고 응답성이 뛰어나며, 매우 빠른 가속과 감속 제어가 가능하다. 일반적으로 약 5m/s 수준의 고속 구동이 가능하며, 짧은 거리 반복 동작에서도 우수한 성능을 발휘한다.
반면 볼스크류는 높은 강성과 안정적인 제어 성능을 제공하지만, 스크루 길이가 길어질수록 임계 속도와 진동 문제가 발생할 수 있다. 속도를 높이기 위해 스크루 리드를 크게 설계하면 더 큰 모터 토크가 필요하며, 반사 관성(reflected inertia) 증가로 인해 제어 안정성과 정착시간(settling time)에 영향을 줄 수 있다.
벨트 액추에이터 역시 높은 속도 구현이 가능하지만, 벨트 자체가 스프링처럼 동작하기 때문에 강성과 정밀도 측면에서는 한계가 존재한다.
랙앤피니언은 매우 긴 거리에서도 높은 속도를 구현할 수 있지만, 일반적으로 대형 하중 이송을 목적으로 사용되기 때문에 가속 성능 자체는 상대적으로 낮은 편이다.
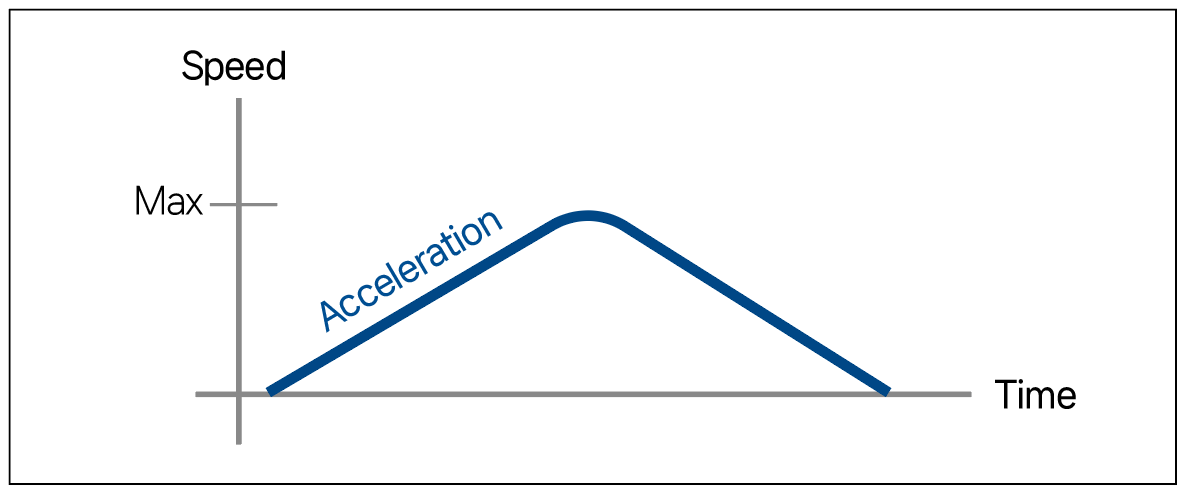
<그림5> 시간에 따른 속도 및 가속도 변화 그래프
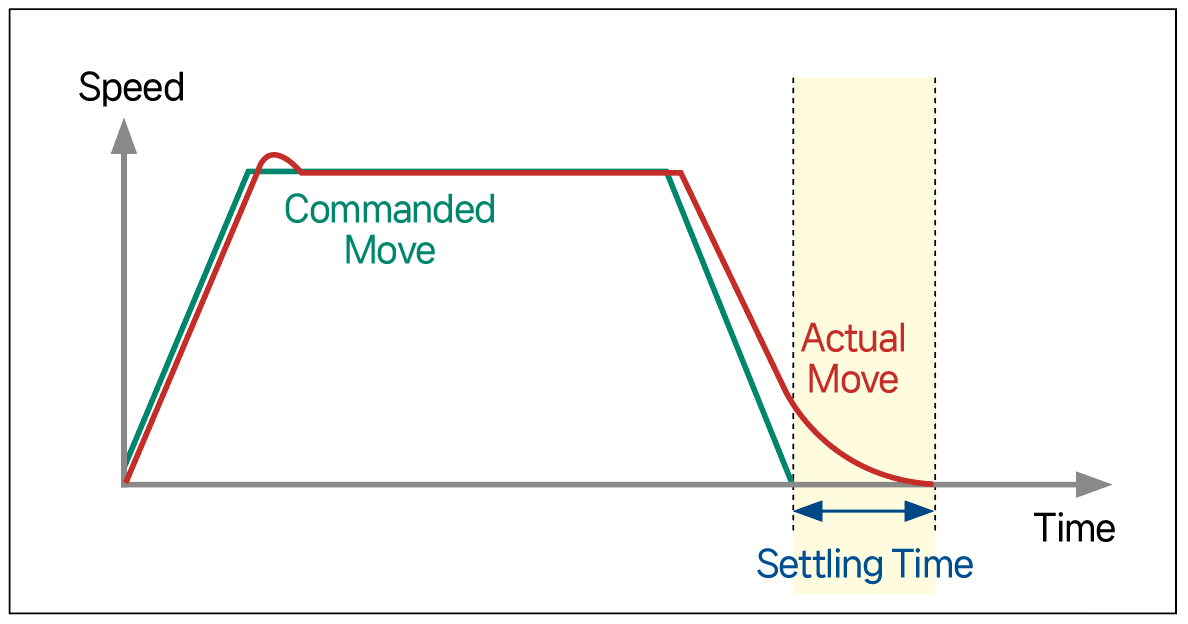
<그림6> 정착시간(Settling Time) 개념도
강성과 백래시가 정밀도를 좌우한다
모션 시스템에서는 강성(rigidity)과 백래시(backlash)가 위치 정밀도와 반복정밀도를 결정하는 핵심 요소다.
벨트 시스템은 상대적으로 강성이 낮다. 벨트와 커플링이 변형되면서 진동과 위치 오차가 발생할 수 있으며, 스트로크가 길어질수록 이러한 영향은 더욱 커진다.
볼스크류는 벨트보다 높은 강성을 제공하지만, 너트와 스크루 사이에서 일정 수준의 백래시가 발생한다. 프리로드(preload) 를 통해 이를 줄일 수 있지만, 마모 증가라는 부담도 함께 따른다.
랙앤피니언 역시 기어 맞물림 구조 특성상 백래시가 발생할수 있으며, 대형 시스템에서는 부하 자체에서 진동이 발생하기도 한다.
반면 리니어 모터는 직접구동 구조와 리니어 엔코더 기반 폐루프 제어 덕분에 사실상 제로 백래시에 가까운 특성을 구현할 수 있다. 엔코더가 실제 부하 위치를 직접 측정하기 때문에 반복정 밀도와 위치 정확도 측면에서도 유리하다. 이러한 구조적 차이는 정착시간 성능에서 더욱 뚜렷하게 나타난다.
리니어 모터는 높은 강성과 낮은 기계적 유격 덕분에 짧은 정착시간을 구현할 수 있으며, 이는 고속 반복 공정의 사이클 타임 단축으로 이어진다.
장거리·고하중 조건에서는 다른 선택이 필요하다
리니어 모터가 모든 조건에서 최적의 솔루션은 아니다. 예를 들어 장거리 이송과 초고하중 조건에서는 랙앤피니언 방식이 여전히 강점을 가진다. 추가 랙 세그먼트를 연결해 긴 스트로크를 비교적 쉽게 구현할 수 있으며, 대형 갠트리 시스템에서도 높은 하중 대응 능력을 제공한다.
볼스크류 역시 중·고하중 애플리케이션에 적합하지만, 스트로크가 길어질수록 스크루 직경 확대와 대형 모터 적용이 필요해 비용 부담이 증가할 수 있다. 벨트 방식은 비교적 적은 비용으로 장거리 설계가 가능해 물류 자동화 시스템에서 널리 사용된다.
반면 리니어 모터는 스트로크 길이에 따른 성능 저하는 거의 없지만, 자석 트랙과 리니어 엔코더 비용 증가가 부담 요소로 작용한다. 수직축 구성에서도 차이가 존재한다. 볼스크류와 벨트, 랙앤피니언은 홀딩 브레이크 적용이 비교적 용이하지만, 리니어 모터는 카운터 밸런스(counterbalance) 또는 리니어 홀딩 브레이크가 필요하다.
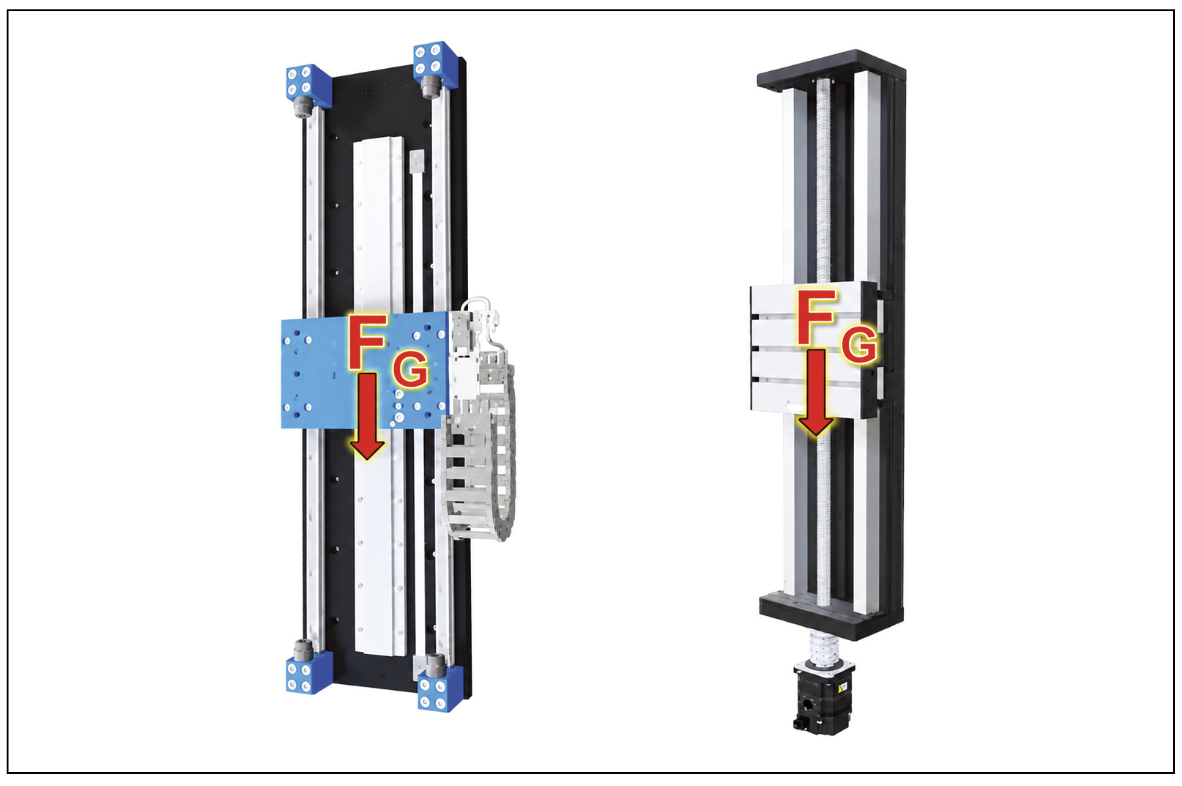
<그림7> 수직 배치된 리니어 모터와 볼스크류 시스템의 중력 하중 개념도
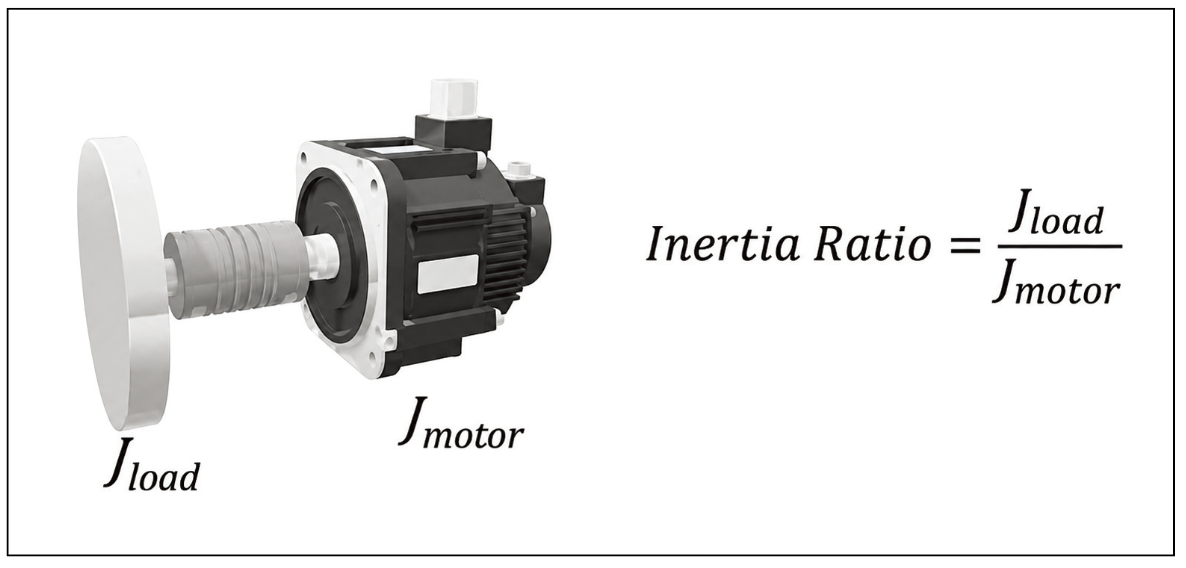
<그림8> 부하 질량과 모터 관성에 따른 관성비 개념도
유지보수와 환경 대응도 중요한 선택 기준
기계식 액추에이터는 사용과 동시에 마모가 시작된다.
볼스크류는 스크루와 너트, 벨트는 벨트와 풀리, 랙앤피니언은 기어와 감속기 등 다양한 기계 요소가 지속적으로 마모된다. 시간이 지날 수록 백래시와 강성이 저하되며, 결국 위치 정밀도와 반복정밀도, 정착시간에도 영향을 미친다.
리니어 모터 역시 리니어 베어링은 마모되지만, 기계식 동력 전달 구조가 없기 때문에 상대적으로 성능 저하가 완만한 편이다.
환경 조건 역시 중요한 요소다. 볼스크류와 랙앤피니언은 공작기계와 같은 오염 환경에서도 안정적으로 사용할 수 있다.
반면 리니어 모터는 금속 입자와 먼지에 상대적으로 민감하지만, 기계적 마찰 부위가 적어 클린룸 환경에는 유리하다. 최근 반도체·디스플레 이·정밀 검사 장비에서 리니어 모터 적용이 확대되는 이유 중 하나다.
중요한 것은 ‘최고 성능’이 아니라 ‘적합성’
모션 시스템 설계에서 가장 중요한 것은 특정 기술의 절대 성능이 아니라 애플리케이션 요구 조건과의 적합성이다.
일반적으로 ▲초고속·고정밀 장비에는 리니어 모터 ▲중간 거리의 정밀 구동에는 볼스크류 ▲장거리 고속 이송에는 벨트 ▲ 대형 산업 장비와 고하중 시스템에는 랙앤피니언 방식이 주로 적용된다.
특히 최근에는 AI 서버, 반도체 패키징, 2차전지, 고속 검사 장비 등에서 생산성 향상 요구가 커지면서 고속·고정밀 직접구동 시스템 채택이 빠르게 증가하는 추세다. 이에 따라 반도체· 디스플레이·2차전지 장비를 중심으로 직접구동 기반 리니어 모터 적용 역시 빠르게 확대되고 있다.
반면 물류 자동화와 대형 산업 장비 분야에서는 여전히 벨트와 랙앤피니언 방식이 높은 활용도를 유지하고 있다.
결국 핵심은 어떤 기술이 가장 우수한가가 아니라, 어떤 애플 리케이션에 가장 적합한가를 판단하는 것이다.
자료제공: Yaskawa America(www.yaskawa.com)

