


멀티축 서보드라이브 통합으로 고정밀 협동 로봇 양산 최적화
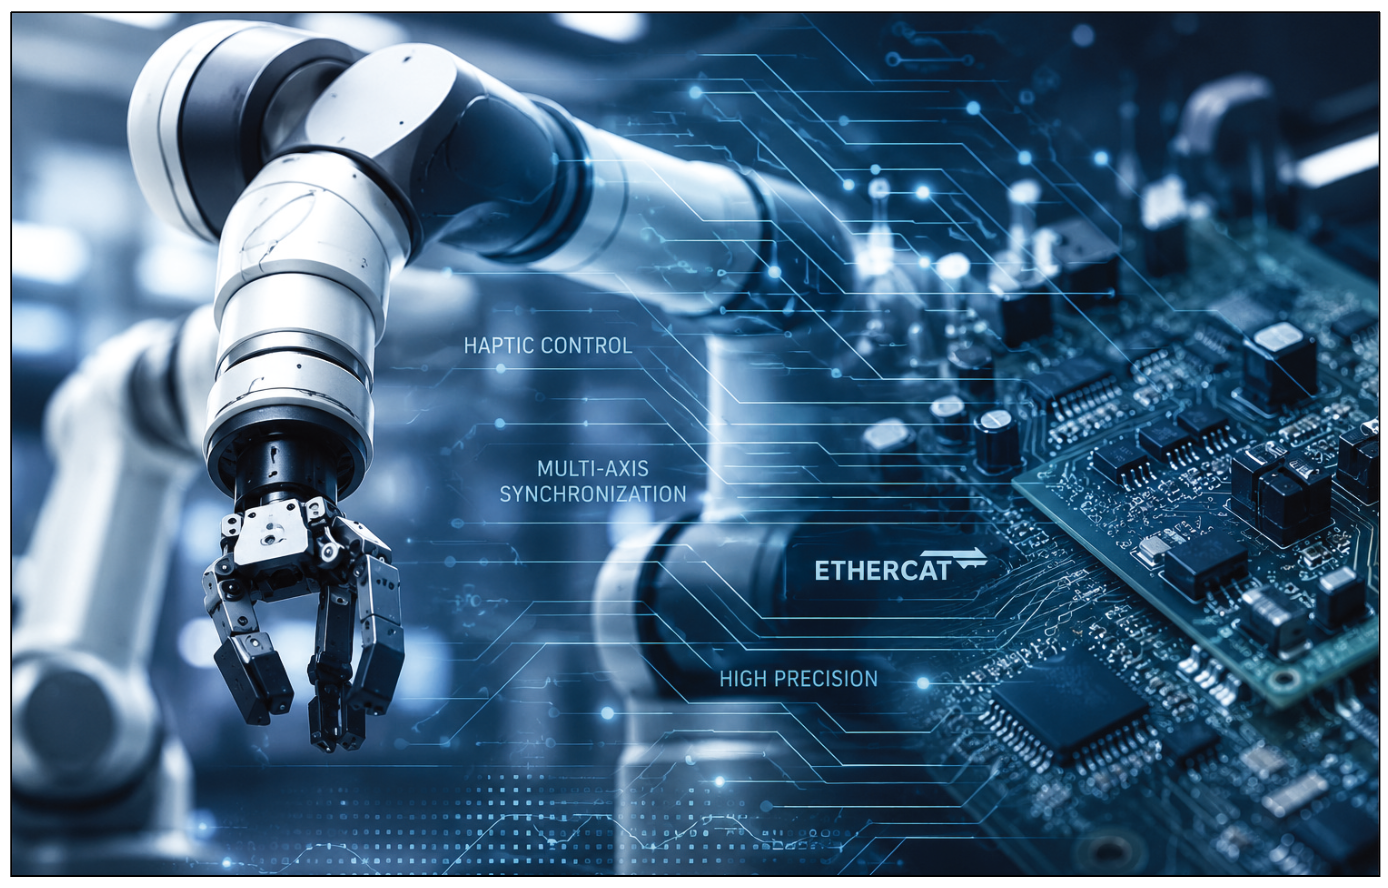
▲ 맞춤형 멀티축 서보드라이브 아키텍처는 협동 로봇의 고정밀 햅틱 제어와 시스템 소형화를 동시에 지원한다.
햅틱 로보틱스(Haptic Robotics)는 사람의 촉각과 힘 피드백을 로봇 시스템에 구현하는 기술로, 인간과 직접 상호작용하는 협동 로봇과 원격 조작 시스템 등에서 중요성이 높아지고 있다.
이러한 시스템은 단순 위치 제어를 넘어 초저 지연 응답성과 고정밀 다축 제어, 실시간 힘 제어 성능까지 동시에 요구하기 때문에 기존 범용 서보드라이브만으로는 한계가 발생하는 경우가 많다. 특히 실제 양산 단계에서는 성능뿐 아니라 시스템 크기, 비용 구조, 안전 기능까지 함께 고려해야 한다.
이번 사례에서는 한 협동 로봇 개발사가 맞춤형 멀티축 서보드라이브 아키텍처를 적용해, 프로토타입 단계에서 양산 단계로 전환하는 과정의 핵심 과제를 해결한 사례를 소개한다. 고대역폭 임피던스 제어 성능을 유지하면서도 하드 웨어 비용과 설치 공간을 줄인 이번 프로젝트는 협동 로봇 양산 과정에서 아키텍처 최적화의 중요성을 보여주는 사례다.
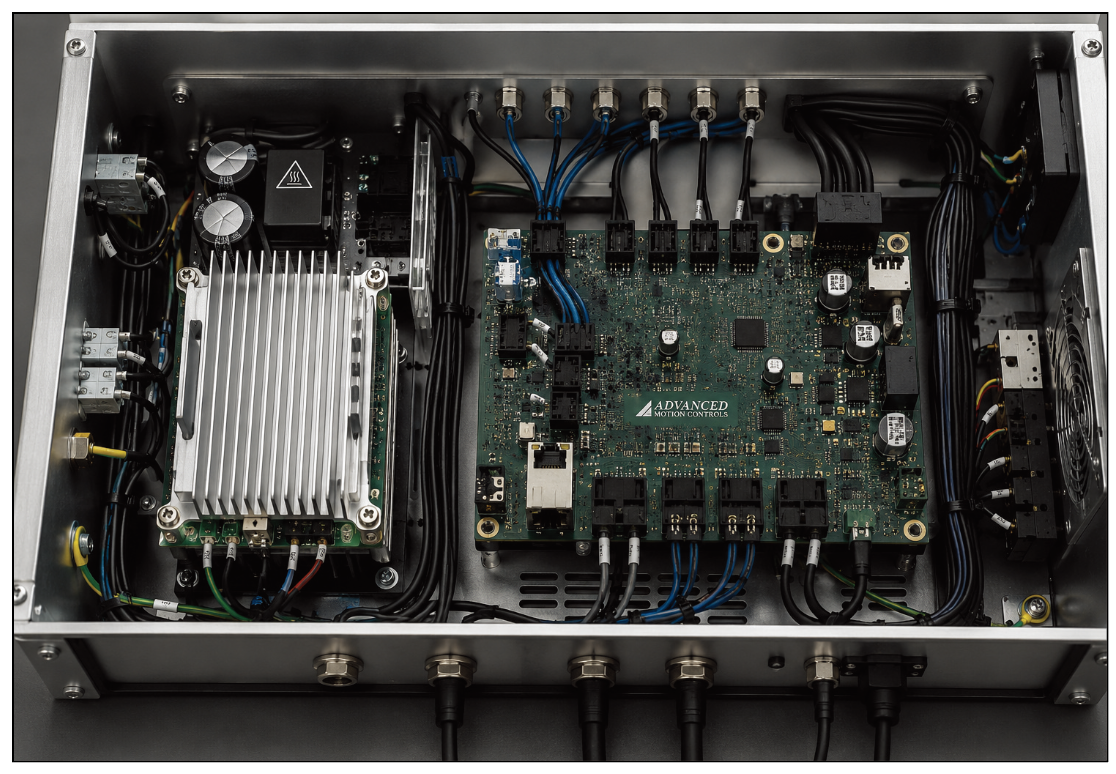
▲ 제한된 인클로저 내부에서 고정밀 제어 시스템과 실시간 통신 구조를 동시에 구현하기 위해서는 컴팩트한 드라이브 통합 설계가 중요하다.
Challenge
제한된 공간에서의 햅틱 협동 로봇 제어
협동 로봇 개발사는 사람과 직접 상호작용할 수 있도록 설계된 특수 협 동 로봇 시스템을 개발하고 있었다. 해당 시스템은 단순 위치 제어를 넘어 힘 피드백 기반의 햅틱(Haptic) 제어를 요구했으며, 이를 구현하기 위해 고속 응답성과 고정밀 다축 동기화 성능이 필요했다.
특히 애플리케이션은 고급 임피던스 제어 기반의 멀티암 동기화를 요구했으며, 초저지연 제어와 EtherCAT 기반의 실시간 통신 안정성이 핵심 요소로 작용했다.
그러나 제어 전자장치는 방음 처리가 적용된 소비자용 인클로저 내부에 탑재되어야 했다. 이 때문에 기존 산업용 제어 캐비닛 기반 구조를 적용하기 어려웠으며, 제한된 공간 안에서 고성능 제어 시스템을 구현해야 하는 과제가 발생 했다. 또한 협동 로봇 안전 표준을 충족하기 위한 고신뢰성 STO(Safe Torque Off) 기능 역시 필수적으로 요구됐다.
초기 R&D 단계에서는 표준 FlexPro 드라이브를 활용해 필요한 토크 밀도와 EtherCAT 통신 정밀도를 확보하며 기술 개념 검증에 성공했다. 하지만 프로젝트가 양산 단계로 이동하면서 프로토타입 구성의 시스템 패키징과 축당 비용 부담이 주요 과제로 떠올랐다.
결국 엔지니어링 팀은 햅틱 수준의 응답성과 고성능 제어를 유지하면서도, 제한된 시스템 공간과 엄격한 생산 비용 목표를 동시에 충족해야 하는 상황에 직면했다.
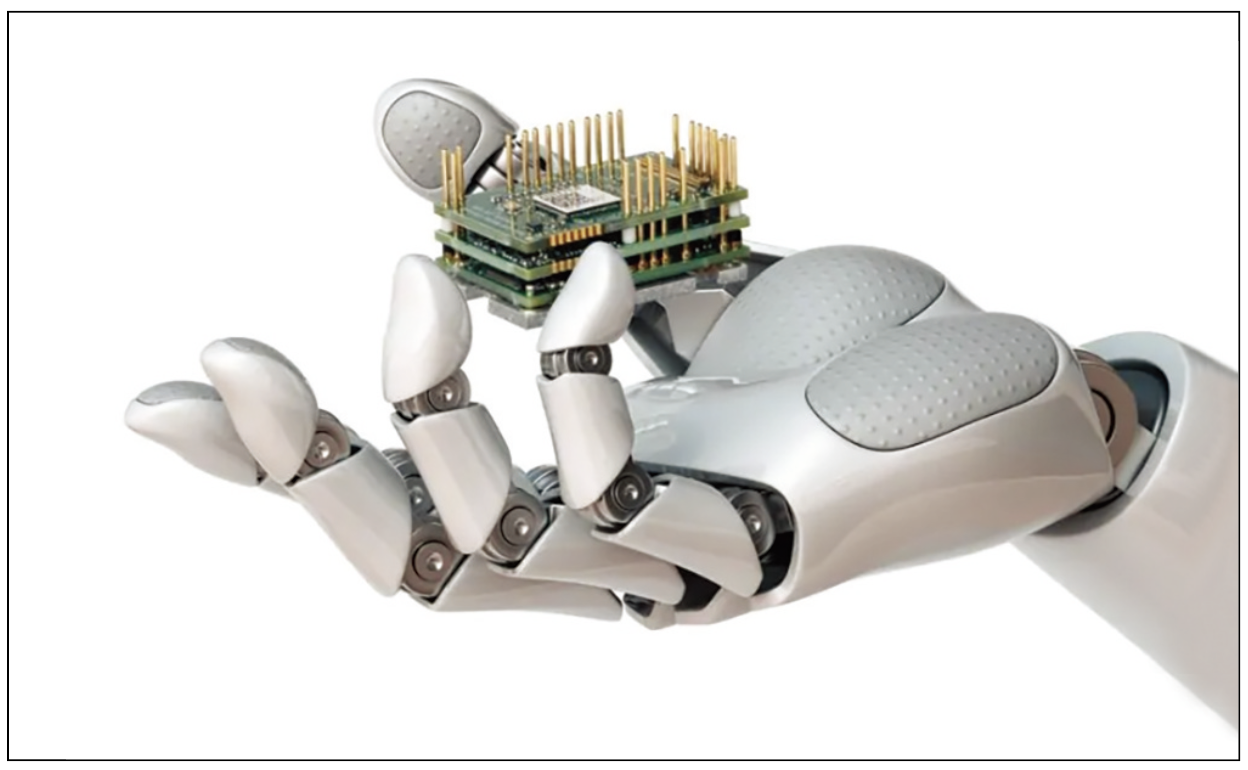
▲ AMC FlexPro 기반 서보드라이브는 햅틱 로보틱스 시스템의 고정밀 제어 구현에 활용되고 있다.
Solution
멀티축 기반 맞춤형 아키텍처 통합
ADVANCED Motion Controls(AMC)는 문제의 원인이 핵심 모션 기술 자체보다, 중복된 패키징 구조와 반복적으로 사용되는 부품 구성에 있다고 판단했다. 이에 따라 구조적 재설계를 제안했으 며, 로봇의 각 축이 상호 의존적으로 동작한다는 점을 고려해 두개의 제어축을 하나의 PCB(Printed Circuit Board)에 통합한 맞춤형 듀얼축 드라이브 솔루션을 개발했다.
이 설계는 논리 회로, 전원 입력부, 통신 인터페이스를 공유하는 구조를 적용함으로써 중복 커넥터, 하우징, 프로세서 사용을 줄였다. 또한 통합 설계를 통해 내부 케이블 수를 크게 감소시켜 컴팩트한 섀시 내부의 공기 흐름을 개선하고 전체 조립 시간도 단축했다. 맞춤형 보드는 단일 EtherCAT 노드 형태로 구성되어 마스터 컨트롤러의 네트워크 구성을 보다 단순화했으며, 이를 통해 시스템 통합 과정 역시 더욱 효율적으로 구성할 수 있었다.
Result
양산 경제성 확보와 생산 체제 전환
이번 아키텍처 전환을 통해 개발사는 프로토타입 성능과 양산 목표 사이의 간극을 효과적으로 해소할 수 있었다. 멀티축 기반 접근 방식은 성능 저하 없이 축당 시스템 비용을 크게 낮추며, 프로젝트에서 요구하던 양산 경제성을 충족시키는 데 핵심적인 역할을 했다.
또한 엄격한 BOM(Bill of Materials) 목표를 만족하면서 해당 기업은 프로토타입 단계를 벗어나 본격적인 양산 체제로 전환할 수있었다. 이는 단순한 드라이브 변경이 아니라, 실제 상용화를 가능하게 만든 구조적 설계 개선이라는 점에서 의미를 가진다.
초기 통합 설계 프로젝트의 성공 이후 양사는 지속적인 엔지니어링 협력 관계를 이어가고 있으며, 현재는 시스템 최적화를 위한 협력을 진행하고 있다.
Insight
협동 로봇 상용화의 핵심은 아키텍처 최적화
이번 사례는 협동 로봇 개발에서 단순히 고성능 모션 제어를 구현 하는 것만으로는 실제 상용화에 도달하기 어렵다는 점을 보여준다. 특히 사람과 직접 상호작용하는 햅틱 기반 로봇 시스템은 고정밀 제어, 다축 동기화, 안전 기능, 컴팩트 설계를 동시에 요구하기 때문에, 성능뿐 아니라 시스템 구조 자체의 최적화가 중요하게 작용한다.
뿐만 아니라 멀티축 드라이브 통합 방식은 제한된 공간 안에서 비용 절감과 시스템 단순화를 동시에 실현할 수 있다는 점에서 의미가 있다. 이는 향후 협동 로봇뿐 아니라 의료 로봇, 텔레오퍼레이션(Teleoperation) 시스템 등 고정밀·고응답 로보틱스 분야에서도 하나의 설계 방향으로 확대될 가능성을 보여준다.
자료제공: AMC(www.a-m-c.com)

