


정확도와 안정성을 높이는 폐루프 제어 시스템의 핵심 원리
자동화, 모션 제어, 서보 시스템 분야에서는 ‘폐루프 제어(closedloop control)’라는 용어를 자주 접하게 된다. 하지만 오픈루프(open-loop)와 폐루프 구조가 실제로 어떻게 다르고, 왜 산업 현장 에서 이를 중요하게 구분하는지는 의외로 명확하게 설명되지 않는 경우가 많다.
폐루프 제어의 핵심은 실제 출력값을 측정하고 목표값과 비교해 시스 템이 스스로 오차를 보정하는 데 있다. 이러한 피드백 구조 덕분에 시스템은 부하 변화, 온도 드리프트(drift), 마찰, 전압 변동 등 다양한 외부 환경 변화 속에서도 안정적인 제어 성능을 유지할 수 있다.
이번 기사에서는 폐루프 제어의 기본 개념과 동작 원리를 중심으로, 오픈루프 제어와의 차이점, 서보 드라이브 내부의 피드백 구조, 그리고 듀얼 루프 제어 기술 등을 살펴본다.
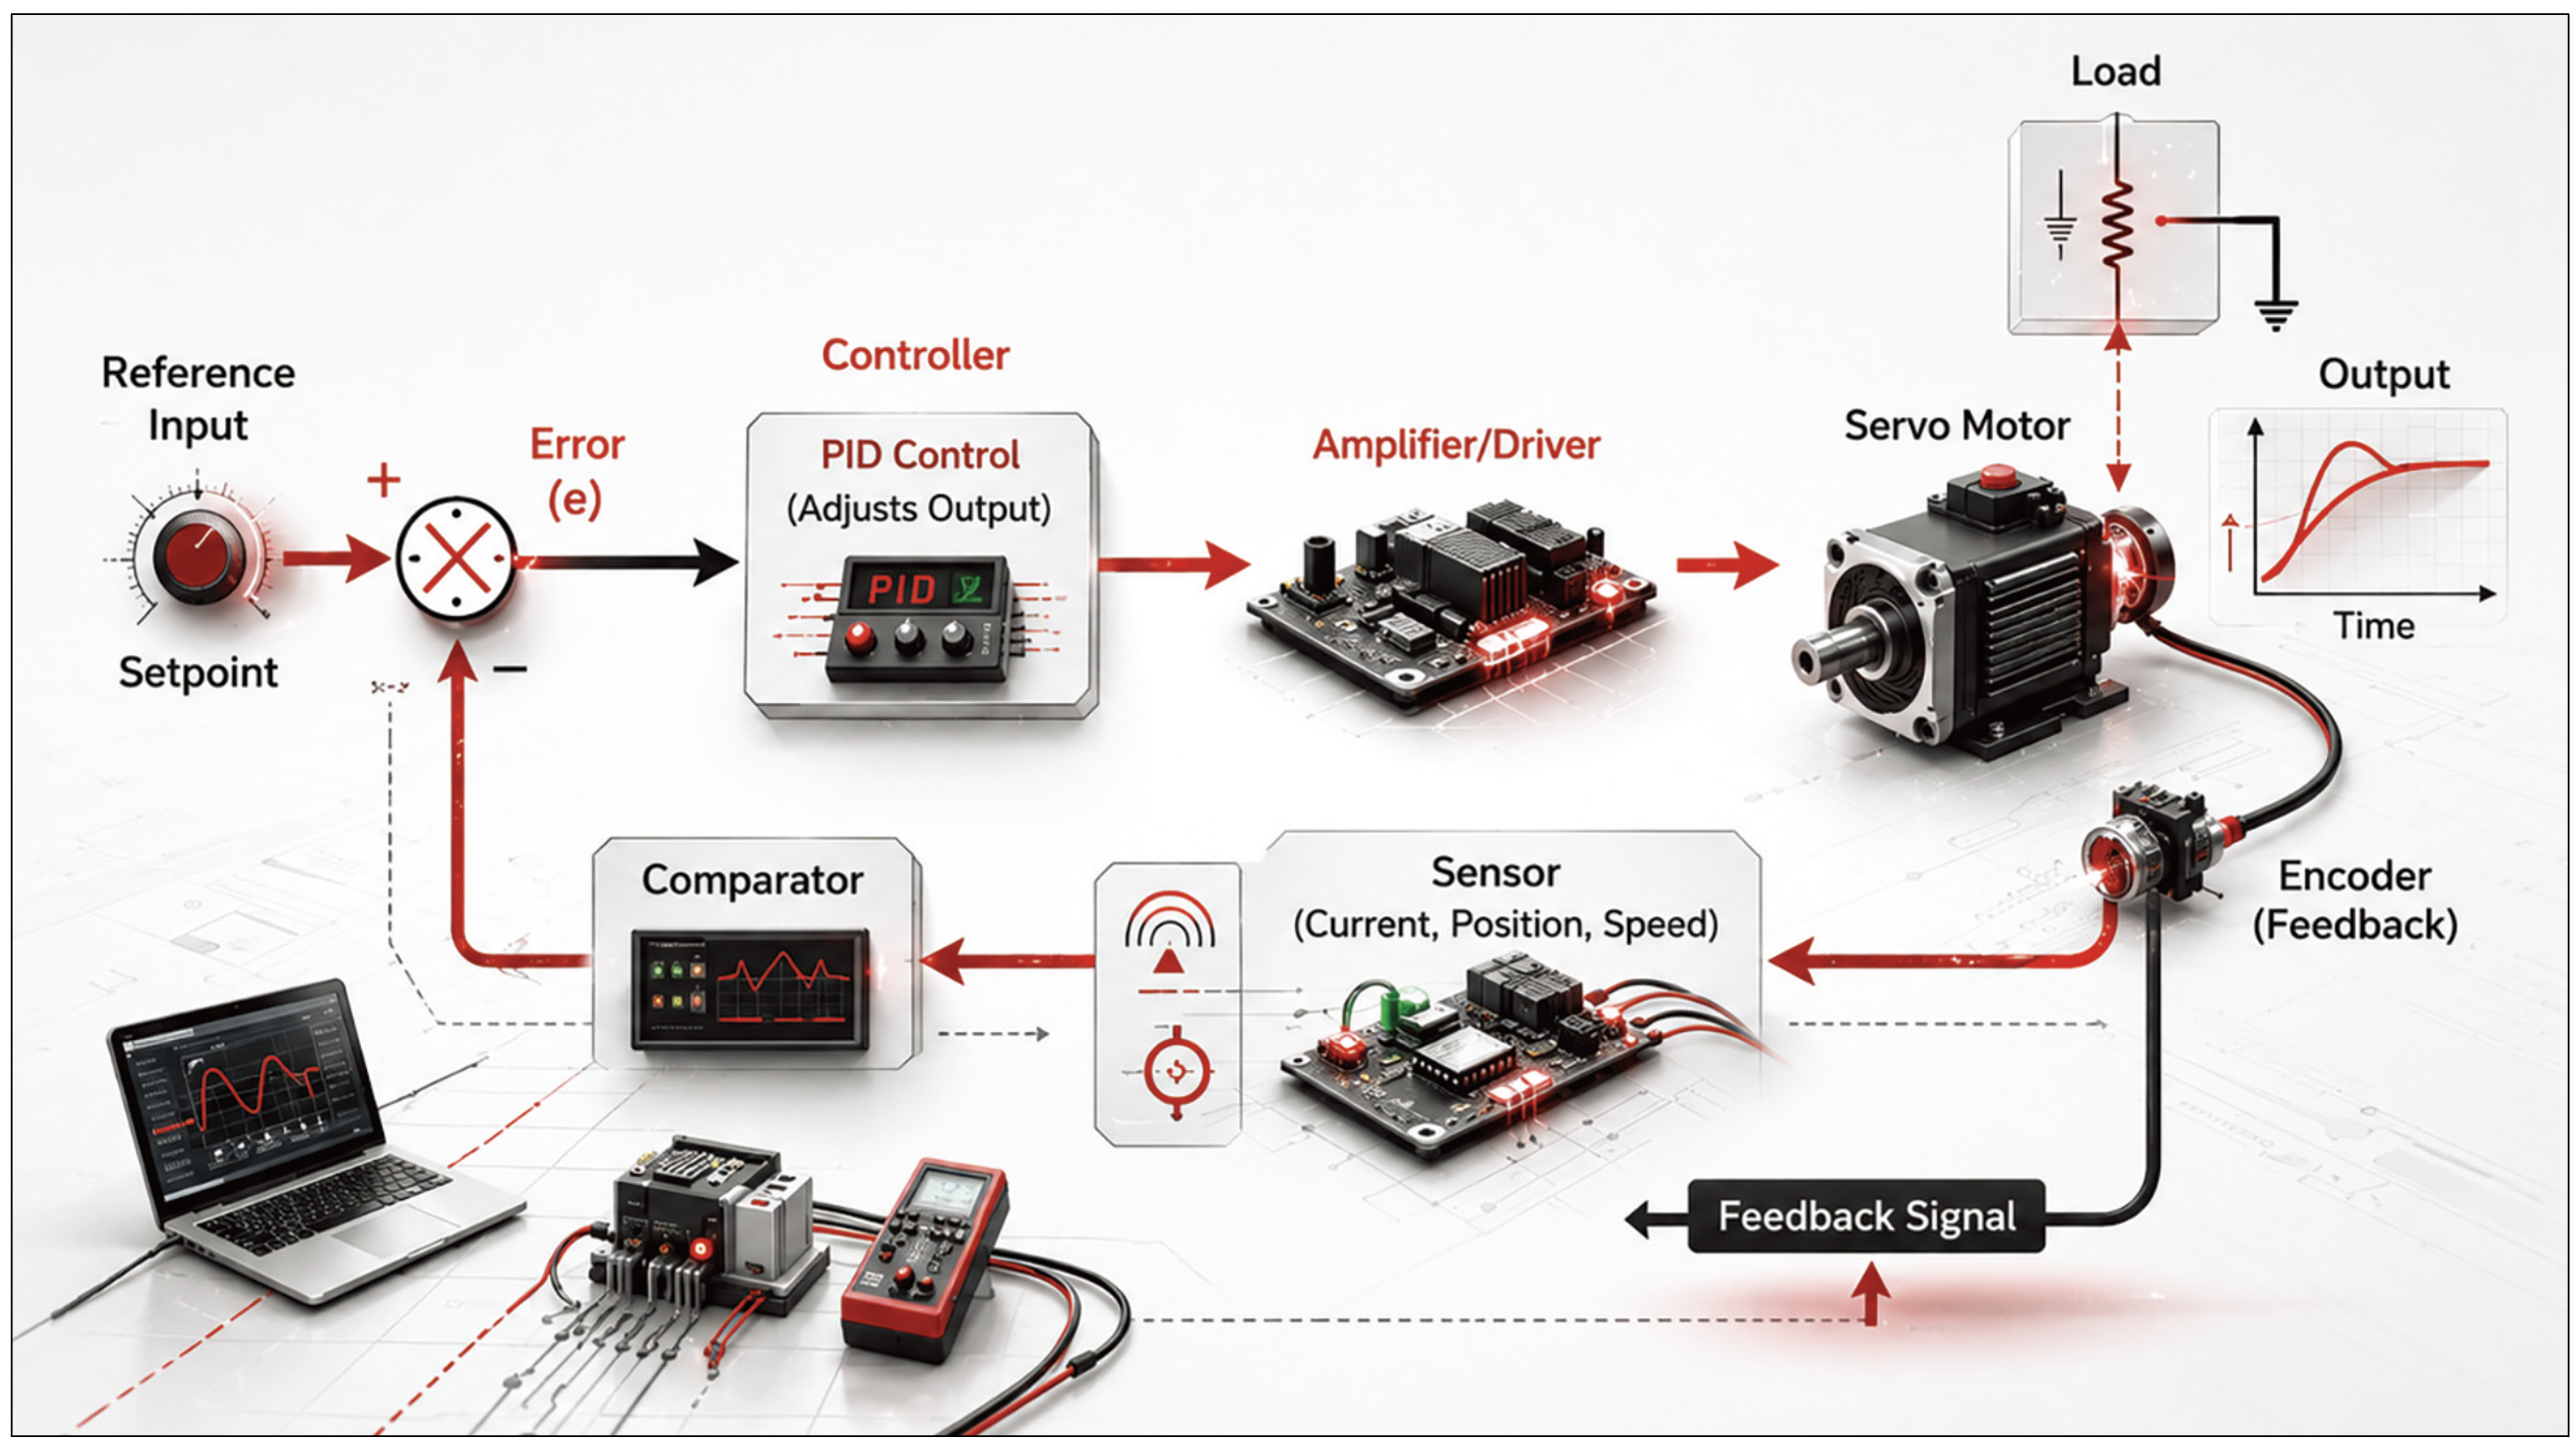
▲ 서보 드라이브 기반 폐루프 제어 구성도. 센서 피드백을 이용해 목표 위치와 실제 출력값 사이의 오차를 지속적으로 보정한다.
폐루프 제어 시스템이란 무엇인가?
폐루프 제어 시스템은 피드백 경로를 통해 측정된 출력값에 따라 제어 동작이 결정되는 제어 시스템이다. 이를 통해 시스템은 프로 세스 변수를 설정값에 맞도록 자동 조정할 수 있다.
폐루프 시스템에서는 센서 또는 트랜스듀서가 출력값(또는 출력의 일부)을 측정한다. 측정값은 피드백 신호로 다시 컨트롤러에 전달되며, 컨트롤러는 설정값과 실제 출력값의 차이를 기반으로 오차 신호(error signal)를 계산한다. 이후 컨트롤러는 액추에이 터를 구동해 플랜트 또는 프로세스에 영향을 주고 오차를 줄인다. 폐루프 제어는 정확도와 반복 정밀도가 중요한 환경에서 널리 사용된다.
폐루프 시스템은 왜 중요한가?
폐루프 시스템은 외란(disturbance)과 드리프트(drift)를 실시간 으로 보정해 안정적인 제어 성능을 유지할 수 있다.
실제 산업 환경에서는 부하가 변하고, 온도 조건이 달라지며, 마찰이 증가하거나 공급 전압이 저하될 수 있다. 잘 설계된 폐루프 시스템은 이러한 변화를 감지하고 보상함으로써 반복 정밀도와 시스템 안정성을 유지한다.
이러한 특성 때문에 폐루프 제어는 현대 자동화 시스템 전반에서 핵심 제어 방식으로 자리 잡고 있다. 마이크로컨트롤러와 PLC, 산업용 서보 드라이브 기반의 디지털 컨트롤러는 다양한 센서 데이 터를 실시간으로 처리하며, 피드백 기반의 정밀 제어를 수행한다.
폐루프 제어 vs 오픈루프 제어
폐루프 제어는 출력값의 피드백을 기반으로 제어 동작을 조정하는 방식이다. 반면 오픈루프 제어는 실제 출력 상태를 확인하지 않은 채 미리 정해진 명령만 수행한다. 이 차이가 두 제어 방식의 핵심이다.
예를 들어 단순한 히터가 ‘매시간 10분 동안 동작’하도록 설정되어 있다고 가정해 보자. 오픈루프 방식은 실제 온도와 관계없이 정해진 시간만 동작하지만, 폐루프 방식은 실제 온도를 측정해 설정값에 도달할 때까지 동작을 조정한다.
산업용 장비에서는 이러한 차이가 더욱 중요하게 작용한다. 오픈 루프 기반의 모션 제어 시스템은 명령된 움직임이 정상적으로 수행됐다고 가정한 상태에서 다음 동작을 이어간다.
하지만 축이 걸리거나 미끄러지거나 스톨(stall), 스텝 손실(step loss) 등이 발생해도 이를 감지할 피드백이 없다면 시스템은 계속 동작하게 된다. 이 경우 실제 위치와 제어 시스템이 인식하는 위치 사이에 오 차가 발생할 수 있으며, 이는 공구 충돌, 가공 불량, 지그 파손, 기계 간 충돌 등의 문제로 이어질 수 있다.
반면 폐루프 제어는 센서와 튜닝 과정이 추가로 필요하지만, 부하 변화나 축 지연과 같은 상황을 실시간으로 감지하고 보정할 수 있다. 또한 이상 상태가 발생할 경우 시스템이 오류를 감지해 동작을 중단할 수 있어, 산업 현장에서는 정확성과 안정성을 확보하기 위한 핵심 제어 방식으로 활용되고 있다.
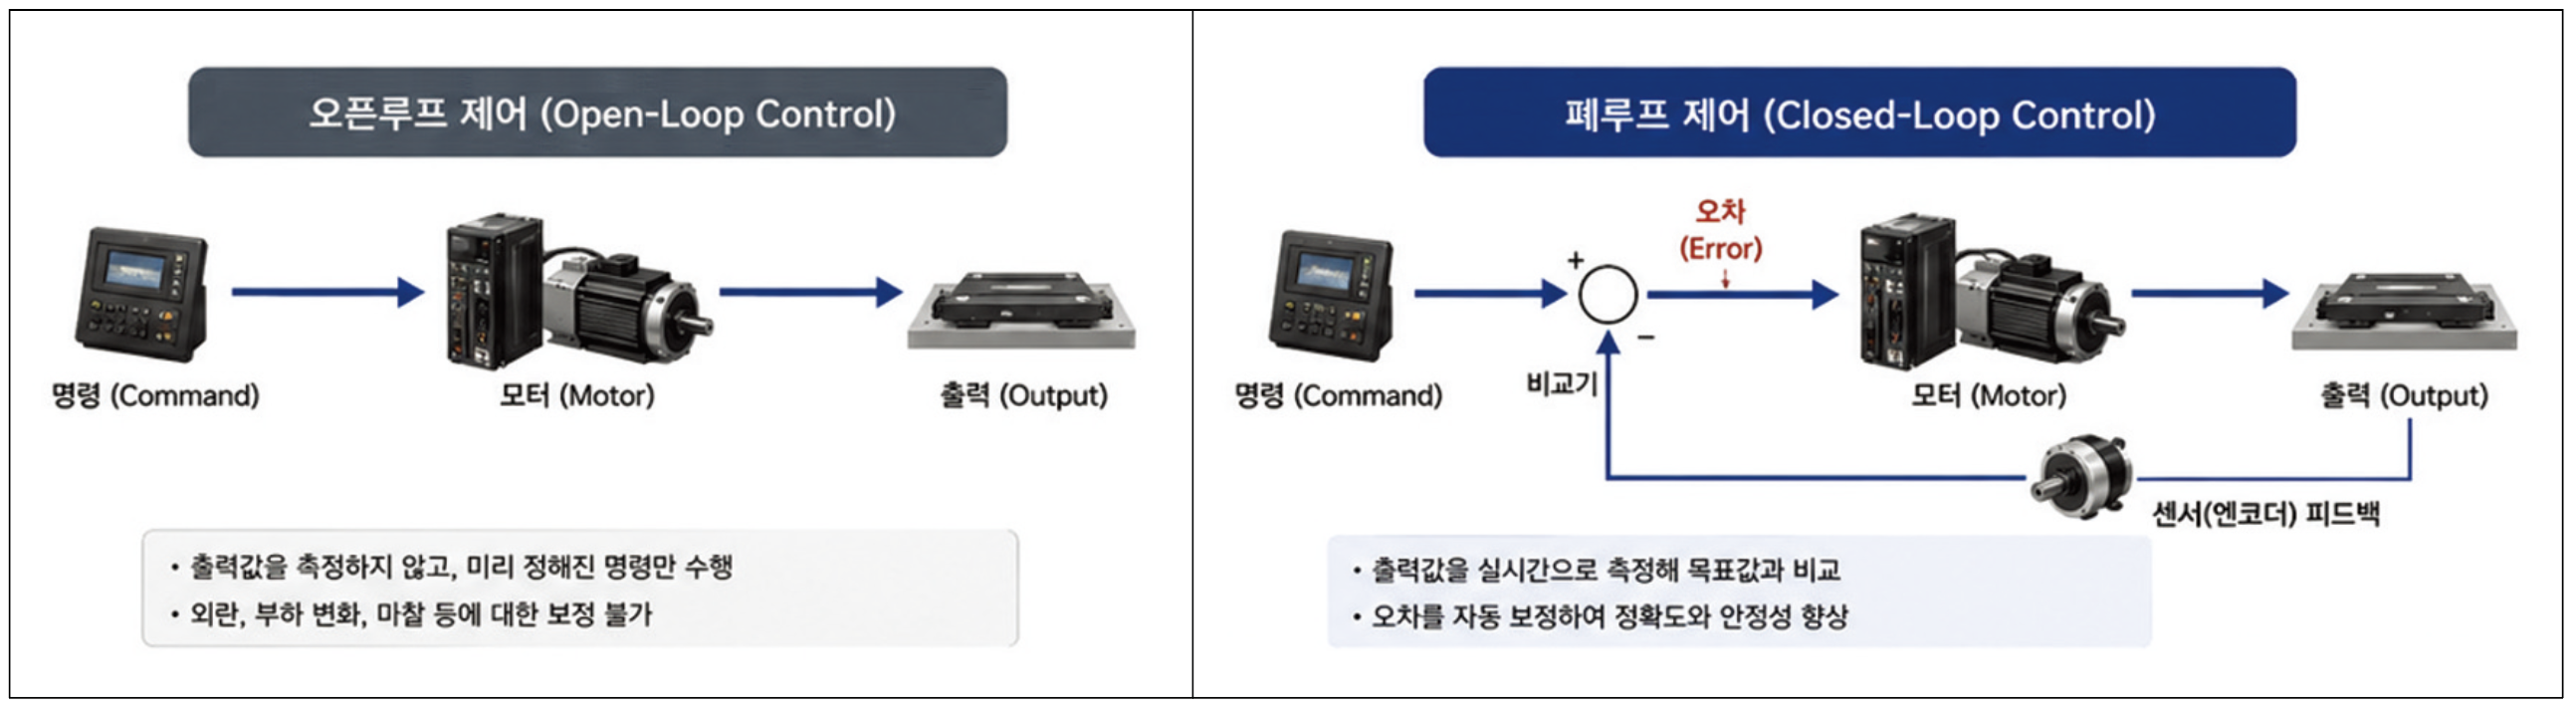
▲ 오픈루프와 폐루프 제어 구조 비교. 오픈 루프 제어는 출력값을 직접 확인하지 않고 명령을 수행하는 반면, 폐루프 제어는 센서 피드백을 기반으로 오차를 실시간 보정한다.
폐루프 제어 시스템은 어떻게 작동하는가?
폐루프 제어 시스템은 출력값을 실시간으로 측정하고, 이를 설정값(setpoint)과 비교해 발생한 오차를 기반으로 제어 동작을 수행하는 방식으로 작동한다. 이 과정에서 핵심 역할을 하는 부분이 비교 요소(comparison element)다. 일반적으로 합산점 (summing junction)이라고 부르며, 여기서 설정값과 실제 측정 값이 비교된다.
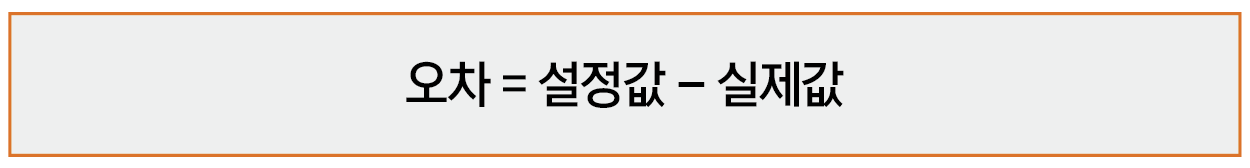
출력이 설정값보다 낮으면 오차는 양수가 되고, 컨트롤러는 입력을 증가시켜 목표값에 도달하도록 한다. 반대로 출력이 설정값보다 높으면 오차는 음수가 되며, 컨트롤러는 출력을 줄이는 방향으로 동작한다.
이러한 구조 덕분에 폐루프 시스템은 외란(disturbance)이나 부하 변화가 발생하더라도 이를 실시간으로 감지하고 보정할 수 있다. 예를 들어 모터에 갑작스럽게 부하가 증가해 속도가 떨어지 면, 센서가 이를 감지하고 컨트롤러가 추가 토크를 명령해 목표 상태를 유지하도록 제어를 수행한다.
서보 드라이브 내부에서 피드백 루프는 어떻게 구현되나?
모션 제어 시스템에서 서보 드라이브는 센서 피드백을 기반으로 오차를 계산하고, 이를 보정하기 위해 모터를 제어하는 핵심 장치 다. 드라이브는 실제 상태와 목표값의 차이를 계산하고, 이를 보정하기 위해 모터 토크를 제어한다.
대부분의 산업용 서보 시스템은 단일 제어 루프가 아니라, 서로 다른 제어 대상을 담당하는 다중 루프 구조를 사용한다. 일반적으로 중첩 루프(Nested Loop) 구조라 불리며, 전류(토크) 루프, 속도 루프, 위치 루프로 구성된다.
• 전류(토크) 루프: 모터 전류를 제어해 필요한 토크를 생성한다.
• 속도 루프: 엔코더 기반 속도 정보를 이용해 목표 속도를 유지한다.
• 위치 루프: 명령 위치와 실제 위치를 비교해 위치 오차를 보정한다.
서보 드라이브는 일반적으로 PWM(Pulse Width Modulation) 기반의 전력 제어 방식을 이용해 모터에 공급되는 전압과 전류를 조절한다. 예를 들어 축에 갑작스럽게 부하가 증가해 속도가 저하 되면, 피드백 시스템이 이를 감지하고 드라이브는 더 높은 전류를 출력해 추가 토크를 생성한다. 이를 통해 시스템은 목표 속도와 위치를 안정적으로 유지할 수 있다.
이처럼 실시간 피드백 기반의 보정이 가능하다는 점은 서보 제어가 스테퍼 모터 기반 시스템이나 오픈루프 제어 방식보다 높은 정확도와 안정성을 확보할 수 있는 핵심 이유다.
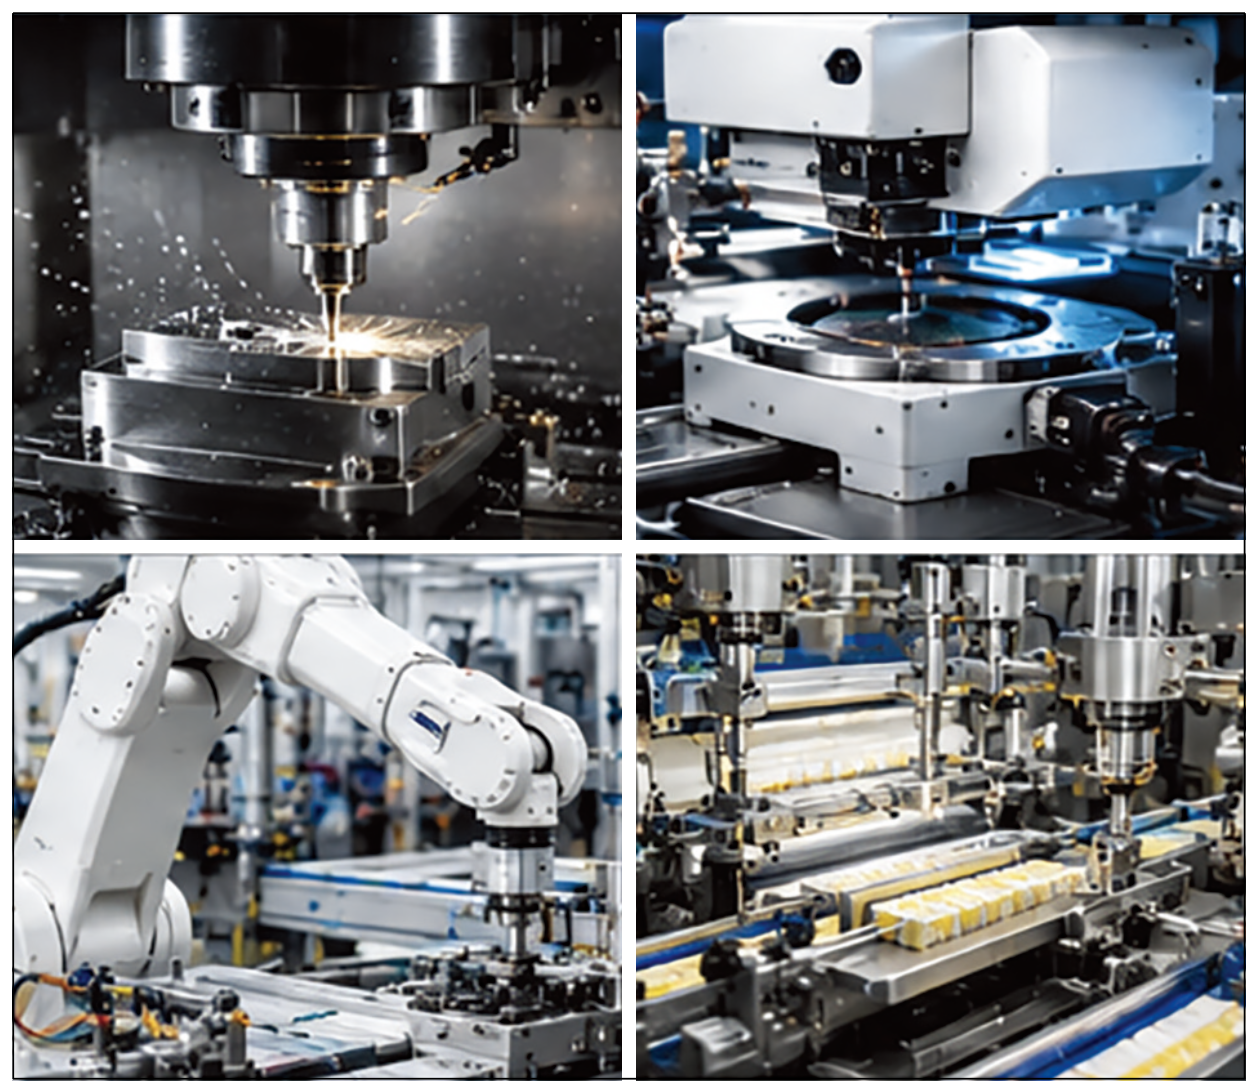
▲ 폐루프 제어기술은 CNC 공작기계, 반도체장비, 산업용 로봇, 고속 포장 장비 등 다양한 산업 자동화 시스템에 폭넓게 적용된다.
듀얼 루프 제어란 무엇인가?
일반적인 서보 시스템은 전류(토크) 루프, 속도 루프, 위치 루프 모두에 하나의 피드백 장치, 일반적으로 모터 엔코더를 사용한다. 하지만 고정밀 모션 제어 환경에서는 듀얼 루프 제어(Dual Loop Control)가 더 높은 위치 정확도를 제공할 수 있다.
듀얼 루프 제어는 하나의 축에 대해 두 개의 서로 다른 피드백 지점을 사용하는 방식이다. 일반적으로 속도 제어에는 모터 엔코더 (Motor Encoder)를 사용하고, 위치 제어에는 부하 측에 장착된 리니어 스케일(Load-Mounted Linear Scale)을 사용한다.
이처럼 피드백을 분리하는 이유는 모터와 실제 부하가 항상 동일한 움직임을 보이지 않기 때문이다. 실제 산업 장비에서는 벨트가 늘어나거나, 커플링이 비틀리거나, 기어 백래시가 발생할 수 있다. 이 경우 모터 엔코더는 정상 위치를 표시하더라도 실제 부하는 목표 위치에 정확히 도달하지 못할 수 있다.
듀얼 루프 제어에서는 내부 속도 루프가 모터 엔코더 기반으로 안정적인 구동 성능을 유지하고, 외부 위치 루프는 리니어 스케일 기준으로 실제 부하 위치를 보정한다. 이를 통해 시스템은 실제 부하 위치 기준의 고정밀 제어를 구현할 수 있다.
결론
폐루프 제어의 원리는 비교적 단순하다. 출력값을 측정하고, 목표 값과의 오차를 계산한 뒤, 이를 줄이기 위해 입력을 지속적으로 보정하는 것이다. 하지만 이러한 피드백 기반 구조는 오늘날의 정밀 자동화 시스템을 가능하게 하는 핵심 기술로 자리 잡고 있다.
열 제어 시스템부터 다축 로봇과 고정밀 모션 제어에 이르기까지, 다양한 산업 자동화 분야가 폐루프 제어 기술을 기반으로 동작하고 있다.
센서와 튜닝 과정이 추가되면서 시스템 복잡도는 높아질 수 있지만, 정확도와 반복 정밀도, 외란 대응 성능 측면에서 얻을 수 있는 이점은 매우 크다. PID 제어 루프를 조정하든, 다축 서보 시스템을 구축하든 핵심 원리는 동일하다. 결국 폐루프 제어의 핵심은 피드 백을 기반으로 오차를 보정하되, 실제 시스템의 물리적 특성과 한계를 함께 고려하는 데 있다.
자료제공: AMC(www.a-m-c.com)

