


휴머노이드 시대, 로봇 안전 개념이 바뀐다! ‘Safe Stop’에서 ‘Safe Stability’로 이동
휴머노이드 로봇이 연구개발(R&D) 단계를 넘어 물류, 의료, 서비 스, 제조 자동화 등 실제 산업 현장으로 확대되면서 로봇 안전 기술 역시 새로운 전환점을 맞고 있다. 기존 산업용 로봇은 작업자와 물리적으로 분리된 환경에서 동작하는 것을 전제로 설계됐지 만, 휴머노이드는 인간과 동일한 공간에서 협업해야 한다는 점에서 완전히 다른 접근이 요구된다. 특히 AI 기반 자율 제어와 이족 보행 구조 특성은 기존 산업용 안전 개념만으로 대응하기 어려운 새로운 위험 요소로 지적된다.
“전원을 차단하면 안전하다”는 개념의 한계
기존 산업용 로봇의 안전 개념은 기본적으로 ‘분리(separation)’ 에 기반한다. 작업자가 안전 영역에 진입하면 로봇의 전원을 차단하는 STO(Safe Torque Off)를 수행하는 방식이다. 고정형 산업용 로봇에서는 효과적인 방식이지만, 휴머노이드 로봇에서는 오히려 새로운 위험 요소가 될 수 있다.
휴머노이드는 구조적으로 불안정한 역진자(Inverted Pendulum) 에 가깝다. 로봇은 항상 무게 중심(center of mass)을 실시간으로 조정하며 균형을 유지하는데, 전원이 즉시 차단될 경우 이러한 제어 루프 역시 함께 중단된다. 특히 키 140cm 이상, 무게 40kg 이상의 휴머노이드가 넘어질 경우 상당한 운동 에너지가 발생하며 작업자에게 심각한 부상을 유발할 가능성이 있다.
이에 따라 최근 휴머노이드 안전 기술은 기존의 ‘Safe Stop’ 중심 구조에서 벗어나 ‘Safe Stability’ 기반 개념으로 이동하고 있다. 단순히 전원을 차단하는 것이 아니라, 위험 상황에서도 로봇이 균형을 유지하거나 안전한 방향으로 제어된 형태로 넘어질 수 있도록 하는 접근이다.
생성형 AI 기반 휴머노이드가 만드는 새로운 위험
휴머노이드 안전 문제는 기계 구조에만 국한되지 않는다. 최근 휴머노이드 로봇에는 LBM(Large Behavior Model) 기반 AI가 빠르게 적용되고 있다. LBM은 인간 행동 데이터를 기반 으로 로봇의 행동을 생성하는 대규모 AI 모델로, 기존 산업용 자동화와는 다른 새로운 위험 요소를 만든다.
기존 산업용 자동화 시스템은 대부분 결정론적(deterministic) 코드 기반으로 동작했다. 동일한 입력에는 동일한 동작이 반복 적으로 수행되는 구조다.
반면 생성형 AI 기반 휴머노이드는 상황과 확률적 변수에 따라 서로 다른 행동을 수행할 수 있다. 이러한 비결정성(nondeterminism)은 휴머노이드 안전 기술에서 가장 중요한 변수 중 하나로 꼽힌다.
예를 들어 기존 안전 컨트롤러는 단순히 관절 각도와 속도만 인식할 뿐, 로봇이 들고 있는 물체가 위험한 칼인지 일반 공구 인지 구분하기 어렵다. 또한 빠른 동작이 위험 상황인지 정상 작업인지 역시 단순 속도 정보만으로 판단하기 쉽지 않다.
이에 따라 최근에는 운영 AI를 별도로 감시하는 독립형 ‘Safety AI’ 개념이 주목받고 있다. 작업 상황과 맥락(context)을 실시간으로 분석해 위험 여부를 판단하려는 접근이다.
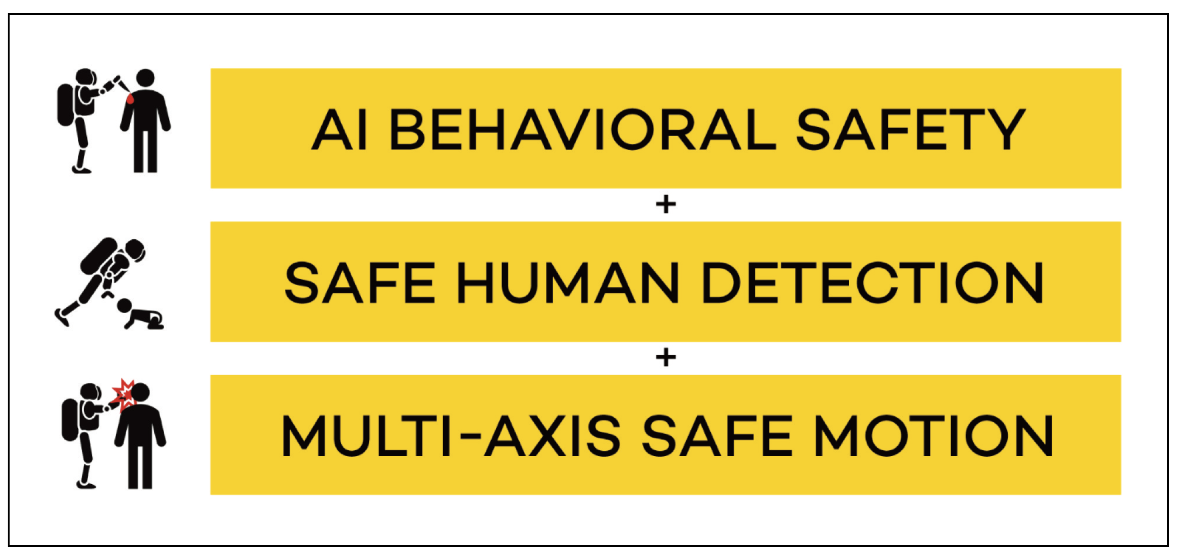
<그림1> 인증 기반 하드웨어 모션 제어와 3D 공간 인식, 상황 인지형 AI 안전 기능을 통합한 Positron Safety AI Architecture 개념도
Synapticon, ‘Positron Safety AI’ 구조 제안
Synapticon은 이러한 문제를 해결하기 위해 ‘Positron Safety AI Architecture’를 제안하고 있다. 핵심은 하드웨어 안전 제어와 공간 인식, AI 기반 행동 분석을 통합한 3단계 안전 구조다.
첫 번째 계층은 멀티축 안전 모션 제어(Multi-Axis Safe Motion)다. Positron은 50자유도(DoF) 이상의 휴머노이드 시스템에서도 하드 리얼타임 기반 안전 제어를 수행하도록 설계됐다.
여기에는 SLS(Safe Limited Speed), SLT(Safe Limited Torque)와 같은 고급 안전 기능이 포함된다. 특히 SAD(Safe Active Damping) 기능은 장애 발생 시에도 구동축이 능동적 으로 진동을 억제해 로봇의 전도(tipping)와 진동을 줄이는 역할을 수행한다.
또한 각 관절은 독립적인 안전 노드처럼 동작하며, 중앙 제어 기에만 의존하지 않고 시스템 전체 안정성 유지에 기여한다.
두 번째 계층은 인간 감지 기반 안전 구조(Safe Human Detection)다. 기존 AGV에서 사용되는 2D LiDAR 기반 안전 영역은 휴머노이드 작업 공간의 복잡성을 충분히 반영하지 못한다. 이에 따라 Positron은 카메라와 Depth Sensor 기반 센서 융합 (sensor fusion)을 통해 3D 공간 기반 안전 영역을 생성한다.
특히 안전 영역은 고정된 형태가 아니라 로봇 속도, 팔 동작 범위, 예상 낙하 영역(Fall Zone)에 따라 실시간으로 변화한다. 이러한 접근은 최근 휴머노이드 안전 기술에서 중요하게 논의되는 방향 중 하나다.
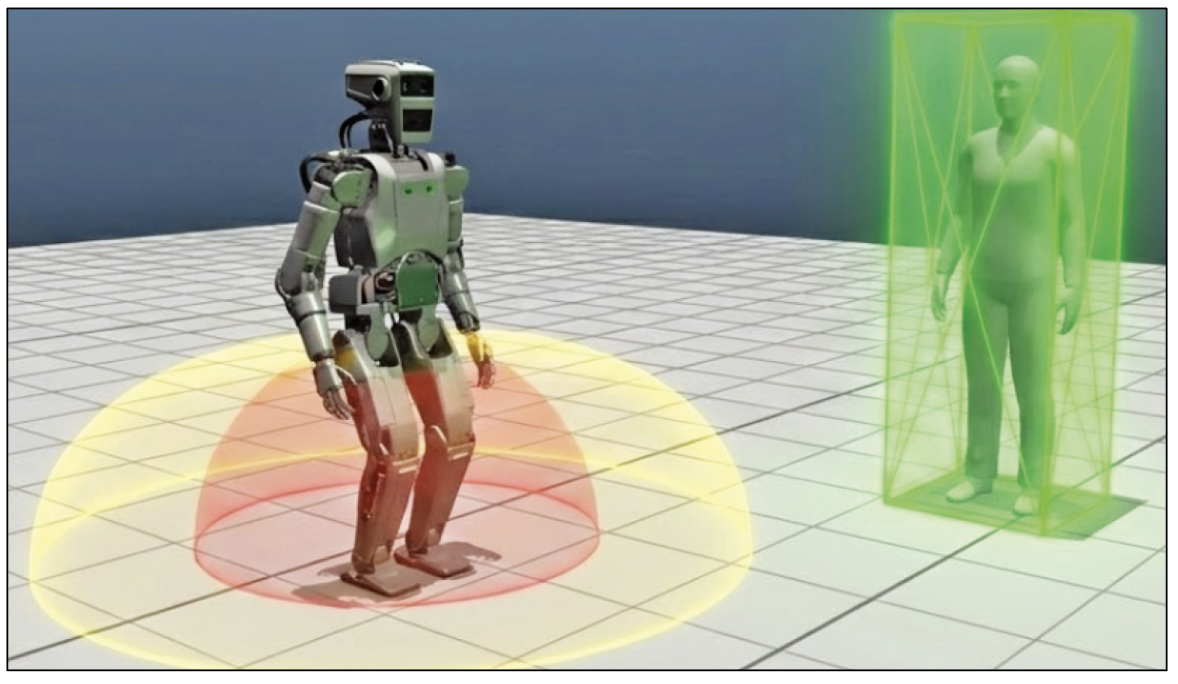
<그림2> 실시간 물리 기반 Fall Zone 및 Warning Zone 개념도. 고정형 스캐너와 달리 실시간 물리 데이터를 기반으로 낙하 위험 영역(Fall Zone·적색)과 경고 영역 (Warning Zone·황색)을 동적으로 계산한다.
AI 행동 자체를 감시하는 안전 계층
세 번째 계층은 AI Behavioral Safety다. 이는 기존 기능 안전 (functional safety)과 생성형 AI 사이를 연결하는 새로운 안전 계층으로 주목받고 있다.
Positron은 멀티모달 기반 AI 모델을 활용해 작업 상황 자체를 의미론적으로 해석하는 구조를 제안한다. 예를 들어 악수(handshake)와 공격(strike)을 구분하거나, 공구(tool)와 무기(weapon)를 구분하는 방식이다.
또한 안전하다고 판단되는 상황에서는 로봇 속도를 높이는 SSM(Safe Situational Motion) 개념 역시 논의되고 있다. 단순히 속도를 제한하는 기존 방식과 달리, 상황 인식 기반으로 생산성과 안전성을 동시에 확보하려는 접근이다. 이러한 구조는 향후 ISO/IEC TR 5469, ISO/IEC TS 22440 등 AI 기반 로봇 안전 표준 논의와도 연결될 가능성이 높다.
휴머노이드 시대, ‘Fall Zone’까지 고려해야
휴머노이드 로봇은 기존 산업용 로봇과 다른 안전 수학 (safety physics)을 요구한다는 점도 중요한 변화다.
기존 산업용 로봇 안전 규격은 주로 정지 거리를 기준으로 안전 영역을 계산했다. 그러나 휴머노이드는 넘어질 수 있는 구조이기 때문에 단순 정지 거리만으로는 충분하지 않다. 이에 따라 Synapticon은 ISO 10218-2:2025 Annex L 기반 안전 거리 계산식에 ‘Fall Zone(Sf)’ 개념을 추가하는 방식을 제안 하고 있다. 여기서 Sf는 로봇 높이와 속도를 기반으로 계산되는 낙하 위험 영역이다.
즉, 단순히 로봇이 멈추는 거리뿐 아니라, 전도시 실제로 사람이 충돌할 수 있는 영역까지 안전 계산에 포함하는 방식이다. 이러한 개념은 향후 ISO/WD 25785-1과 같은 차세대 휴머노 이드 안전 규격 논의에도 영향을 줄 가능성이 있다.
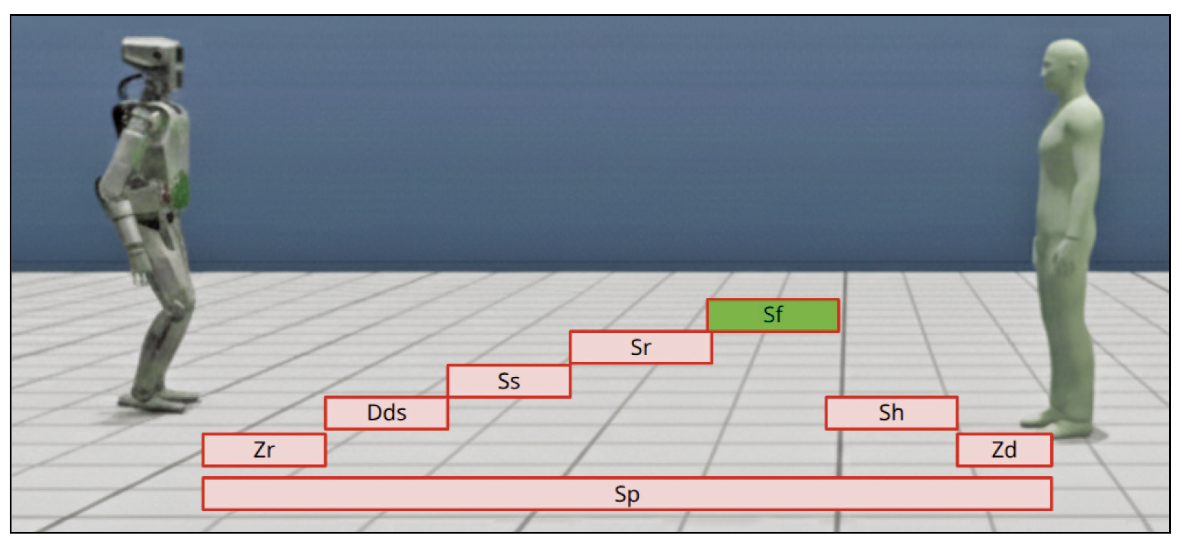
<그림3> 이족보행 휴머노이드의 특성을 반영해 확장된 안전 거리 개념도
휴머노이드 상용화의 핵심은 결국 ‘안전’
휴머노이드 로봇이 실제 산업 현장에서 인간과 함께 작업하기 위해서는 단순 기능 구현보다 안전성과 예측 가능성 확보가 우선이다. 특히 향후 물류, 의료, 서비스, 제조 자동화 분야 에서 휴머노이드 활용이 확대될수록 기존 산업용 로봇 중심 안전 체계만으로는 대응이 어려워질 가능성이 크다.
최근에는 AI 기반 행동 인식, 실시간 공간 인지, 동적 안전 영역 계산 등 휴머노이드 전용 안전 기술 개발이 빠르게 진행되고 있다.
결국 휴머노이드 시대의 핵심은 단순히 “얼마나 사람처럼 움직이느냐”가 아니라, 인간과 동일 공간에서 얼마나 안전하게 공존할 수 있느냐에 달려 있다. 특히 향후 AI 기반 자율성이 확대될수록 기존 산업용 로봇과는 다른 새로운 안전 체계 구축 필요성 역시 더욱 커질 전망이다.
자료제공: Synapticon(www.synapticon.com)

