


Elmo 분산형 서보 제어로 구현한 10nm급 초정밀 웨이퍼 검사 시스템
반도체 웨이퍼 검사 공정은 초정밀 위치 제어와 고속 처리 성능, 그리고 장시간 안정적인 운용이 동시에 요구되는 대표적인 고난도 자동화 영역이다. 특히 최근 검사 장비는 나노미터 수준의 정밀도와 함께 처리량 향상을 위한 고속 제어 기술이 필수적으로 요구되고 있다. 본 기사에서는 Elmo의 분산형 서보 드라이브 및 제어 기술이 적용된 웨이퍼 검사 장비 사례를 통해, 초정밀 제어와 고속 동작을 동시에 구현한 기술적 접근 방식을 살펴본다.
▲ 반도체 웨이퍼 검사 공정은 초정밀 위치 제어와 고속 처리가 동시에 요구되는 대표적인 자동화 분야다.
초정밀 웨이퍼 검사 공정과 제어 요구사항
웨이퍼 제조 및 검사는 반도체 생산 공정에서 핵심적인 단계다. 최근 검사 장비는 24시간 연속 가동이 가능해야 하며, 최소한의 유지보수와 높은 신뢰성을 동시에 확보해야 한다. 이러한 요구를 충족하기 위해서는 고성능·고정밀 서보 드라이브 기술이 필수적이다.
차세대 검사 장비 개발을 추진하던 한 테스트 장비 제조업체는 기존 시스템에 더해 고성능 검사 스테이지를 새롭게 설계해야 했다. 해당 시스템은 1nm 수준의 해상도를 요구하는 동시에 높은 동적 성능을 만족해야 하는 고난도 조건을 갖고 있었다. 기존 장비에는 4개의 검사 축이 포함되어 있었으며, 여기에 Elmo 드라이브 기반 6개 축을 추가로 통합해야 했다.
특히 이 스테이지는 웨이퍼와 매우 가까운 위치에 배치되는 핵심 구성 요소로, 장기간 안정적인 운용을 위해 모든 설계 요소를 정밀하게 검증해야 했다.
분산형 서보 제어 기반 모션 아키텍처
이 장비에는 6개의 Gold Whistle 서보 드라이브가 맞춤형 PCB 에 집적돼 스테이지의 이동부 내부에 배치됐다. 드라이브를 모터및 엔코더 가까이에 배치함으로써 전원 및 신호 케이블 길이를 최소화하고, 제어 응답성과 신호 안정성을 확보했다.
모든 드라이브는 EtherCAT 네트워크를 통해 Elmo의 Gold Maestro 마스터 컨트롤러와 연결되며, 500μsec 주기의 실시간 제어를 수행한다. 또한 EtherCAT 구조를 기반으로 추가 축을 손쉽게 확장할 수 있어 시스템 확장성도 확보했다.
Gold Maestro 컨트롤러는 최대 16개의 병렬 프로그램을 실행할수 있으며, 비동기 방식의 시퀀스 제어를 지원한다. 예를 들어 호스트 컴퓨터는 ‘웨이퍼 로딩’과 같은 명령만 전달하면, 실제 시퀀스 제어는 컨트롤러가 수행하고 결과만 반환한다. 이를 통해 호스 트의 연산 부담을 줄이고 시스템 효율을 높일 수 있다.
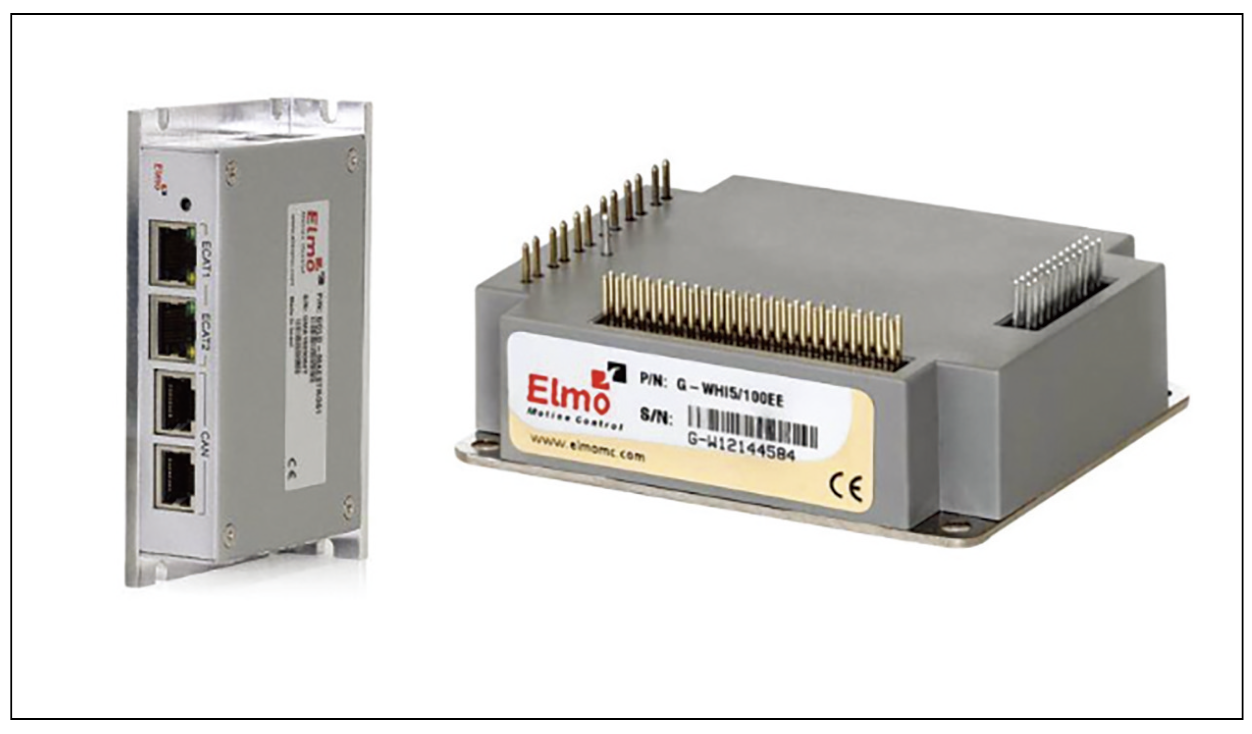
▲ Elmo의 Gold Maestro 컨트롤러(사진 왼쪽)와 Gold Whistle 서보 드라이브(오른쪽)
극한 환경에서도 안정적인 동작 구현
검사 스테이지는 지속적인 진동과 충격에 노출되는 환경에서 동작하기 때문에, 높은 내구성과 신뢰성을 갖춘 전자 설계가 필수적이다.
또한 드라이브의 발열 특성 역시 중요한 요소다. 일반적으로 모터가 100W의 기계적 출력을 발생시키면 약 10W의 열이 발생하는 반면, Elmo 드라이브는 약 99%의 효율을 기반으로 1W 수준의 열만 발생시켜 열 영향을 최소화했다.
10nm 정밀도를 위한 오차 보정 기술
검사 스테이지는 최종적으로 10nm 수준의 위치 정밀도를 달성 해야 했다. 그러나 실제 기계 구조는 완벽한 직선성이나 평탄도를 갖지 않기 때문에, 이를 보정하는 기술이 필요하다.
Elmo는 3D 오차 보정 기능을 적용해 사전에 측정된 오차 데이터를 기반으로 위치 오차를 자동으로 보정한다. 또한 전용 소프트웨어 환경(Elmo-Application Studio)을 통해 기계적 오차를 측정 하고 이를 보정 테이블로 적용할 수 있도록 했다.
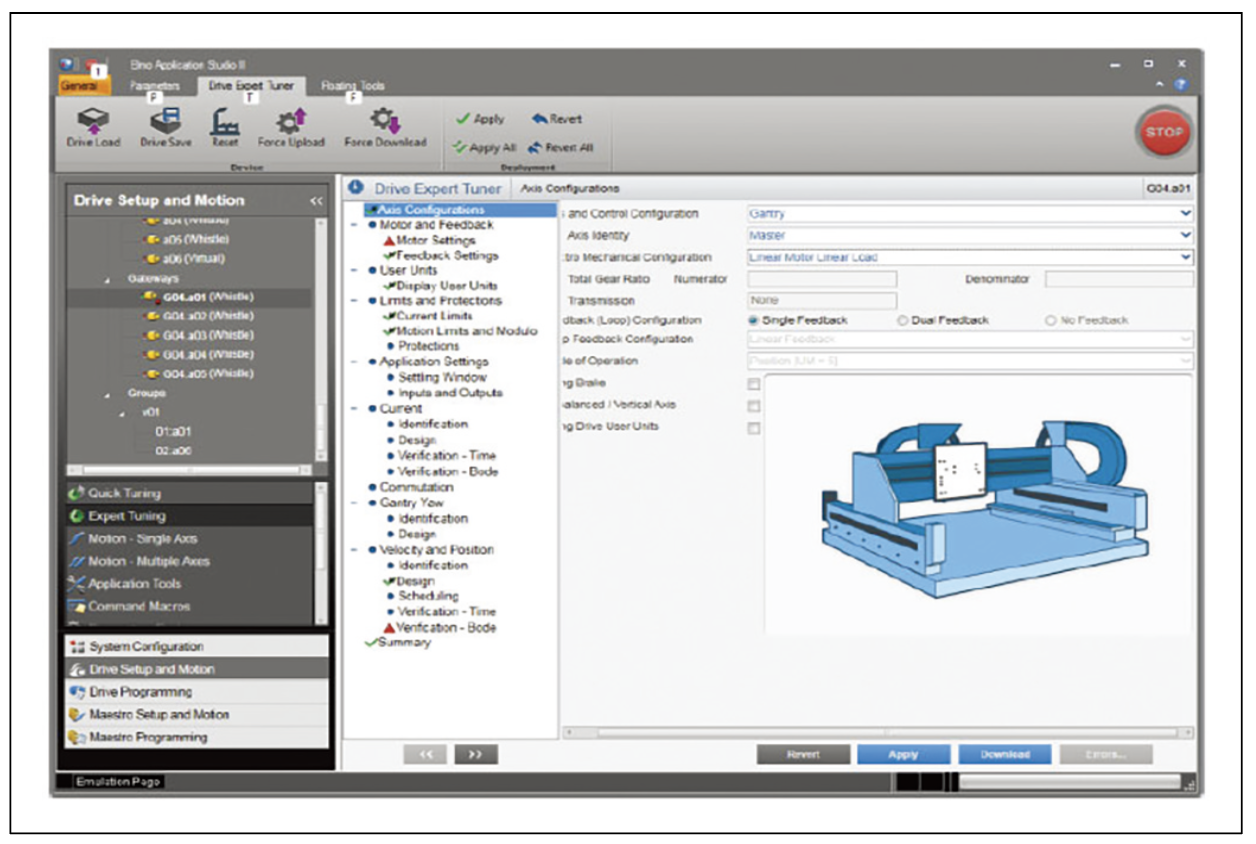
▲ Elmo Application Studio 기반 제어 및 시스템 설정 화면
각 드라이브는 최대 20kHz 주기로 위치·속도·전류 제어 루프를 수행하며, 다양한 고차 필터를 적용해 동적 성능과 안정성을 동시에 확보한다. 또한 비선형 제어 알고리즘을 통해 정착 시간 (settling time) 개선에도 기여한다.
고속 웨이퍼 인식을 위한 노치 탐지 기능
드라이브에는 웨이퍼의 기준 위치를 파악하기 위한 노치 탐지 기능이 포함되어 있다. 이 기능은 웨이퍼 가장자리의 V자 형태 노치를 감지하기 위해 Theta 축을 회전시키며 센서 신호를 분석하는 방식으로 동작한다. 드라이브 내부에서는 20kHz 샘플링 속도로 신호를 처리해 고속 회전 상태에서도 노치를 정확히 검출할 수 있다. 이러한 고속 탐지 기능은 시간당 처리 가능한 웨이퍼 수를 증가시키는 데 중요한 역할을 한다.
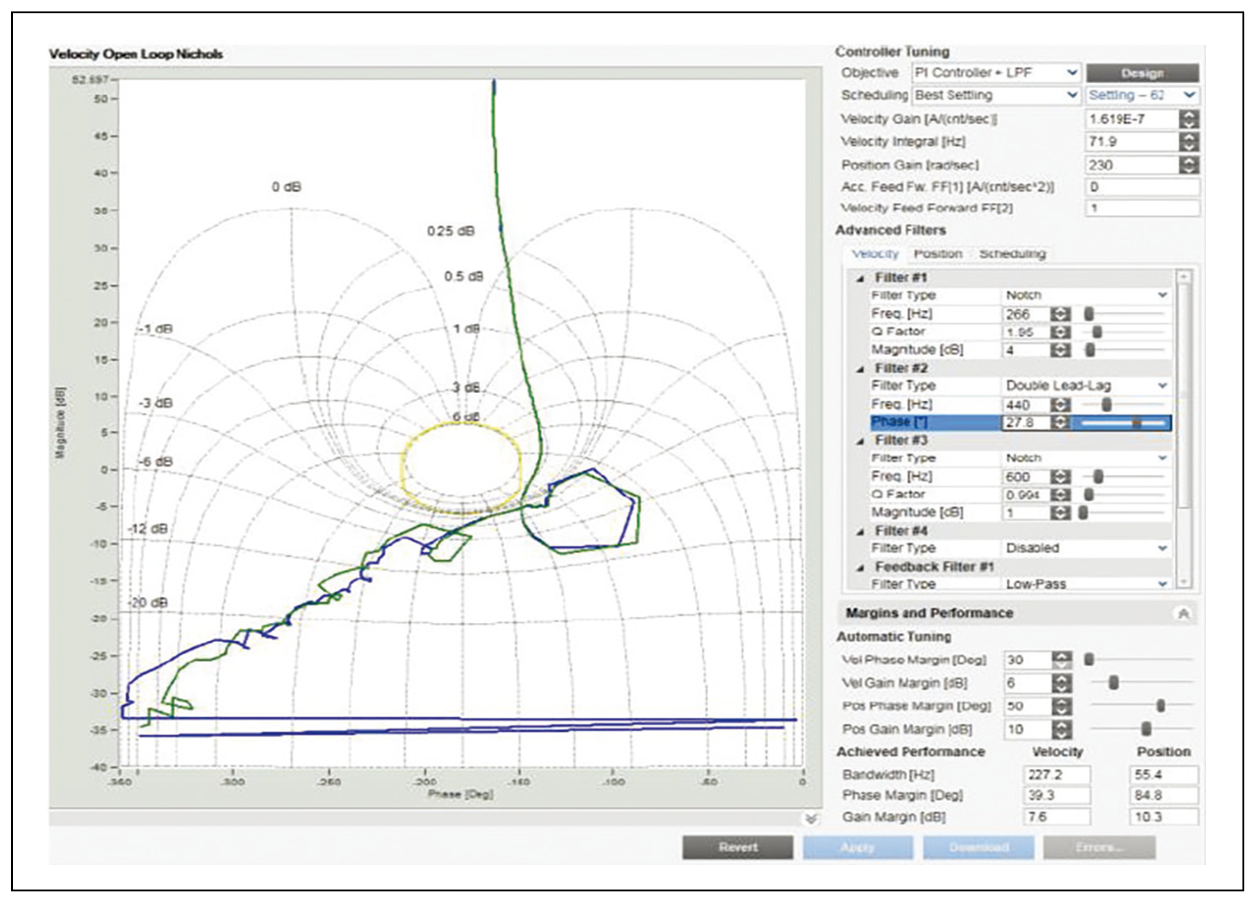
▲ 고차 필터 적용을 통한 서보 시스템 주파수 응답 특성 분석 화면
처리량 향상을 위한 자동 초점 기술
검사 공정에는 고해상도 광학 카메라가 사용되며, 정확한 측정을 위해 초점 제어가 필수적이다.
초점 조정은 Z축을 미세하게 이동시키는 방식으로 이루어지며, Elmo는 이를 XY 이동과 동시에 수행할 수 있도록 설계했다. 이를 통해 웨이퍼가 측정 위치에 도달할 때 이미 초점이 맞춰진 상태를 유지할 수 있어 전체 처리량을 향상시킨다. 이 기능은 특수 하드 웨어 인터페이스와 알고리즘을 기반으로 구현됐으며, 드라이브 내부 FPGA를 활용해 유연하게 적용됐다.
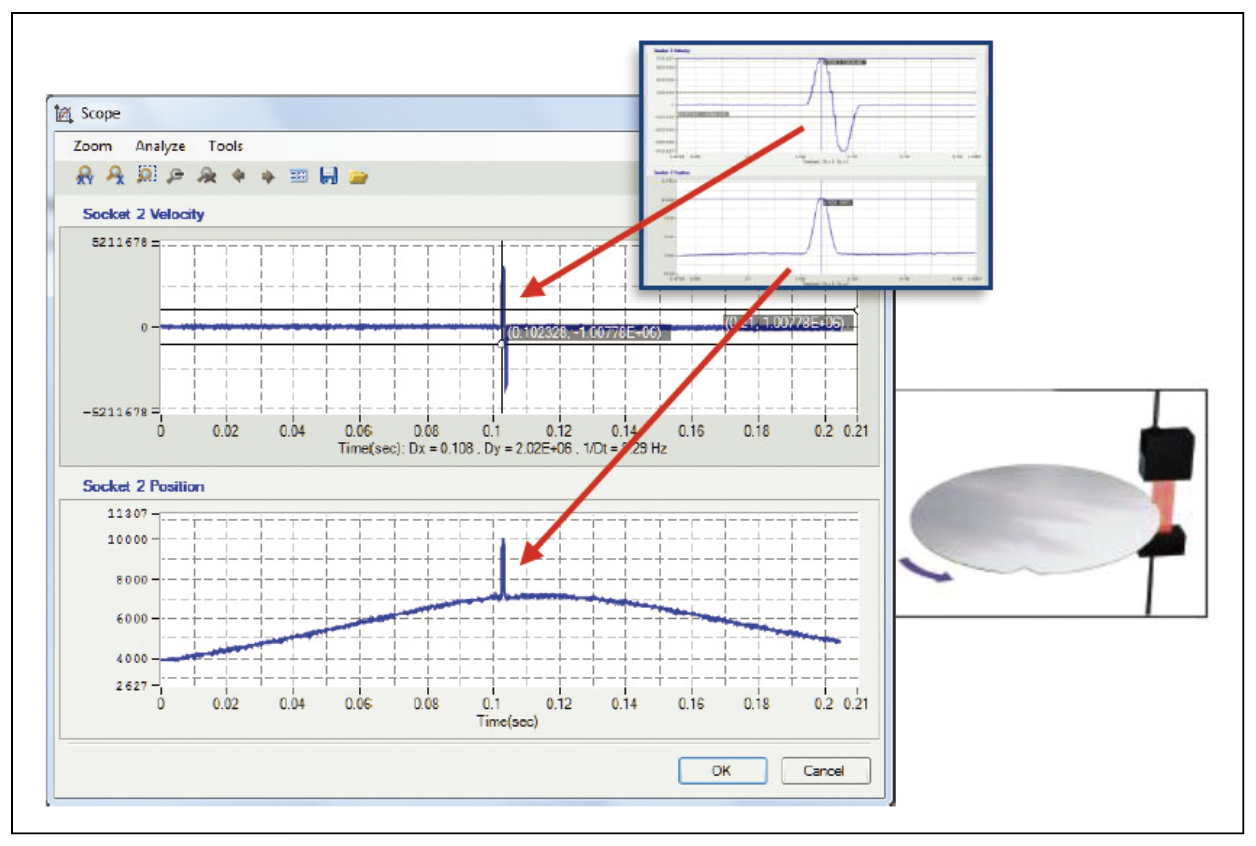
▲ 웨이퍼 위치 인식 및 제어 과정에서의 신호 변화와 위치 응답 그래프
초정밀·고속 검사 장비 성능 향상
Elmo의 고성능 서보 드라이브를 검사 스테이지 내부에 통합함으 로써, 해당 웨이퍼 검사 장비는 성능 측면에서 큰 향상을 달성했 다. 자동 초점 기능, 노치 탐지 기능, 3D 오차 보정 기능 등 다양한 맞춤형 기술을 통해 정밀도와 처리 속도, 시스템 효율이 동시에 개선됐다. 이는 초정밀 제어와 고속 처리 성능을 동시에 요구하는 차세대 반도체 검사 장비에서 핵심적인 모션 제어 방식으로 평가된다.
자료제공: ELMO(www.elmomc.com)

