


휴머노이드 로봇 구현을 위한 정밀 모션 컴포넌트 전략
휴머노이드 로봇은 관절, 부속 장치, 그리고 엔드 이펙터를 제어하는 첨단 신경망 기술을 기반으로 인간과 유사한 능력을 구현함으로써 다양한 활동 영역을 혁신할 것으로 기대되고 있다. 이러한 기술 발전에 힘입어 헬스케어, 리테일 및 호텔·서비스 산업, 제조, 자재 취급 및 물류 등 다양한 분야에서 휴머노이드 로봇의 시장이 빠르게 확대되고 있다. 실제로 Goldman Sachs의 연구에 따르면 휴머노이드 로봇 시장은 2035년까지 최대 380억 달러 규모에 이를 것으로 전망된다.
그러나 휴머노이드 로봇의 보급 확대는 단순히 인공지능 기술만으로 이루어지는 것이 아니다. 로봇이 수행해야 하는 작업과 사용 환경에 맞게 설계된 고성능 모션 컴포넌트가 반드시 필요하다. 이러한 구성 요소들은 로봇의 동작 정밀도와 신뢰성, 그리고 작업 효율을 결정짓는 핵심 요소로 작용한다. 이 기사에서는 휴머노이드 로봇의 용도와 작동 환경에 맞는 적절한 모션 컴포넌트를 선택하고, 이를 통해 로봇의 성능을 최적화하기 위해 고려해야 할 주요 설계 요소들을 살펴본다.
정밀한 모션 제어가 필요한 휴머노이드
휴머노이드 작업에는 정밀하고 제어된 모션이 필요하다. 휴머노 이드 로봇의 기계 시스템은 계획된 작업 환경에서 다양한 동작을 수행하기 위해 최적화된 컴포넌트가 필요하다. 그러나 맞춤형 부품을 바로 설계하기에 앞서, 표준 제품이 모션 시스템에서 어떤 역할을 수행할 수 있는지 먼저 확인하는 것이 중요하다. 이후 애플리케이션에서 요구되는 특수한 요구사항이 있다면, 표준 제품을 기반으로 이를 수정·개선하는 방식으로 대응할 수 있다. 다음은 휴머노이드 로봇에서 사용되는 대표적인 모션 요소와, 이러한 작업에 적합한 표준 컴포넌트를 예로 들어 설명한다.
• 고관절, 팔꿈치, 손목 등 로봇 관절의 회전 동작: 휴머노이드 로봇에서 가장 중요한 부품 중 하나는 크로스 롤러 베어링(CRB)이 다. 이 베어링은 내륜과 외륜 사이에 롤러가 서로 직각 방향으로 교차 배열된 구조를 갖는다. 이러한 구조 덕분에 크로스 롤러 베어링은 방사 하중(radial), 추력 하중(thrust), 모멘트 하중 (moment)을 동시에 처리할 수 있다. 또한 롤러가 레이스웨이와 넓은 접촉면을 형성하기 때문에 로봇 액추에이터가 팔꿈치, 고관절 등 다양한 관절에서 무거운 하중을 안정적으로 처리하 면서도 높은 회전 정밀도를 유지할 수 있다.
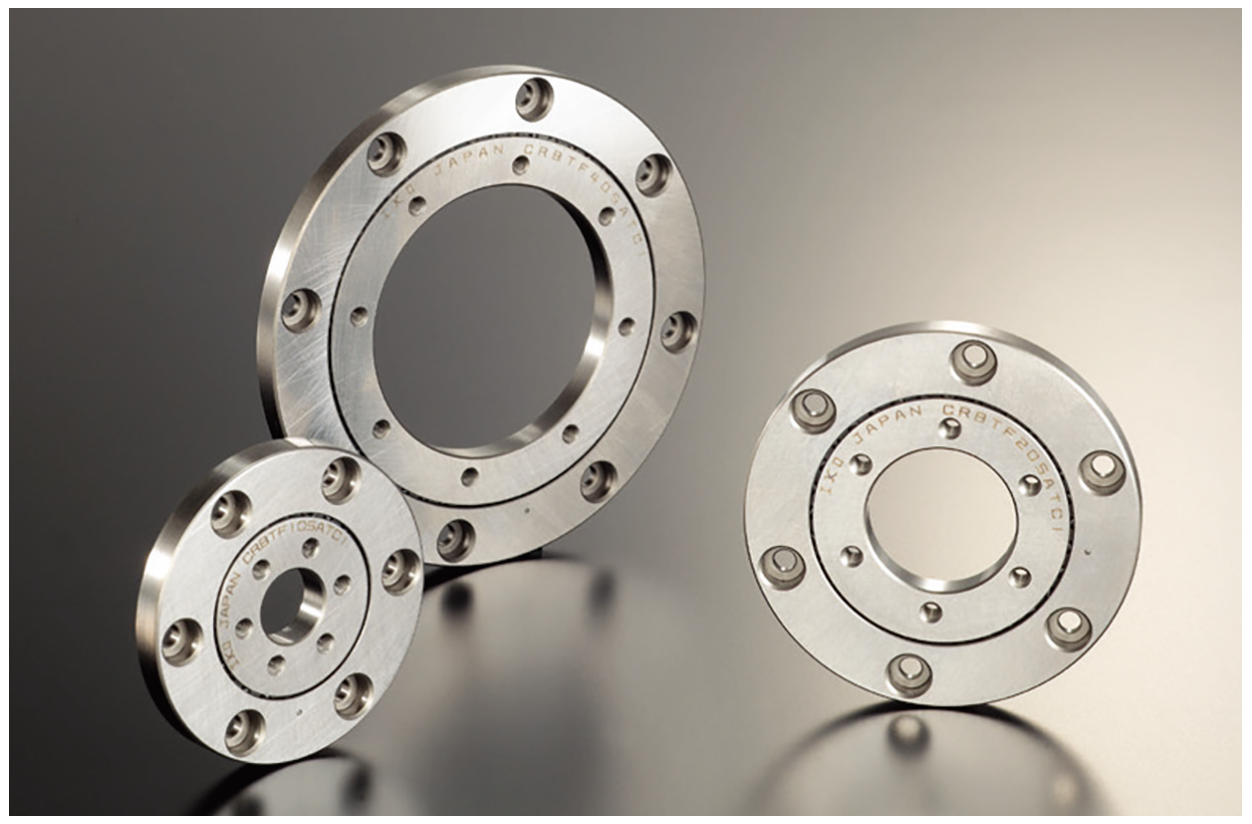
▲ IKO의 CRBT · CRBTF 크로스 롤러 베어링
• 그리퍼와 엔드이펙터의 정밀한 선형 동작: 리니어 모션 롤링 가이드는 다양한 크기로 제공되며 휴머노이드 로봇의 여러 부위에 적용할 수 있다. 예를 들어 사람의 손가락 동작을 모방하는 그리 퍼나 엔드이펙터는 물체를 잡기 위해 정밀하게 열리고 닫혀야 한다. 리니어 모션 롤링 가이드는 픽앤플레이스 작업에서 로봇 손가락에 적절한 클램핑 힘을 제공하면서도 물체를 손상시키지 않도록 충분한 유연성을 확보하는 데 중요한 역할을 한다.
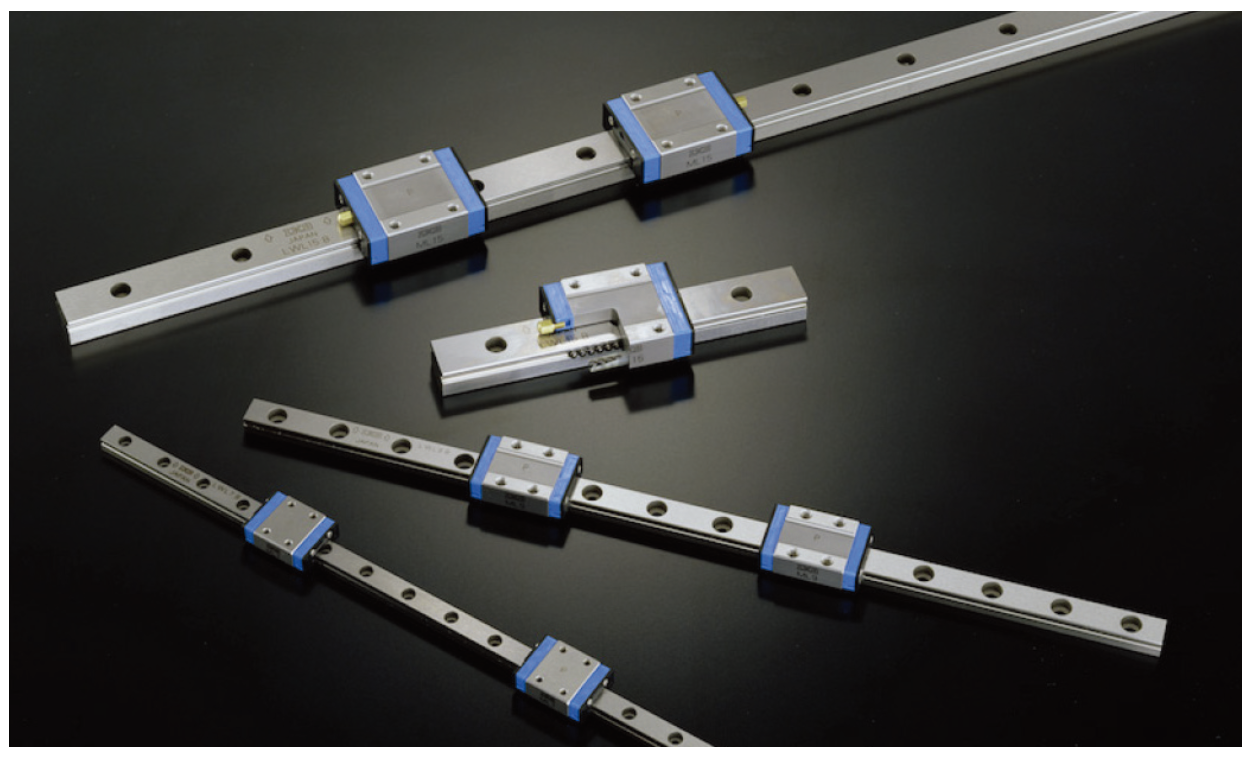
▲ ML 시리즈 리니어 모션 롤링 가이드는 업계에서 가장 작은 크기 중 하나로 제공된다.
• 보행 및 자세 유지를 위한 안정화 동작: 구면 평면 베어링(Spherical Plain Bearings), 즉 부싱은 휴머노이드 로봇의 팔다리가 회전하며 인간의 움직임을 모방할 때 안정성을 제공한다. 예를 들어 많은 휴머노이드 로봇은 발 뒤쪽에 로드를 배치해 베이스 플레 이트와 연결하는 구조를 사용한다. 이러한 설계에서 구면 평면 베어링을 적용하면 발과 발목이 회전하거나 앞뒤로 기울어지는 동작을 자연스럽게 구현할 수 있다.
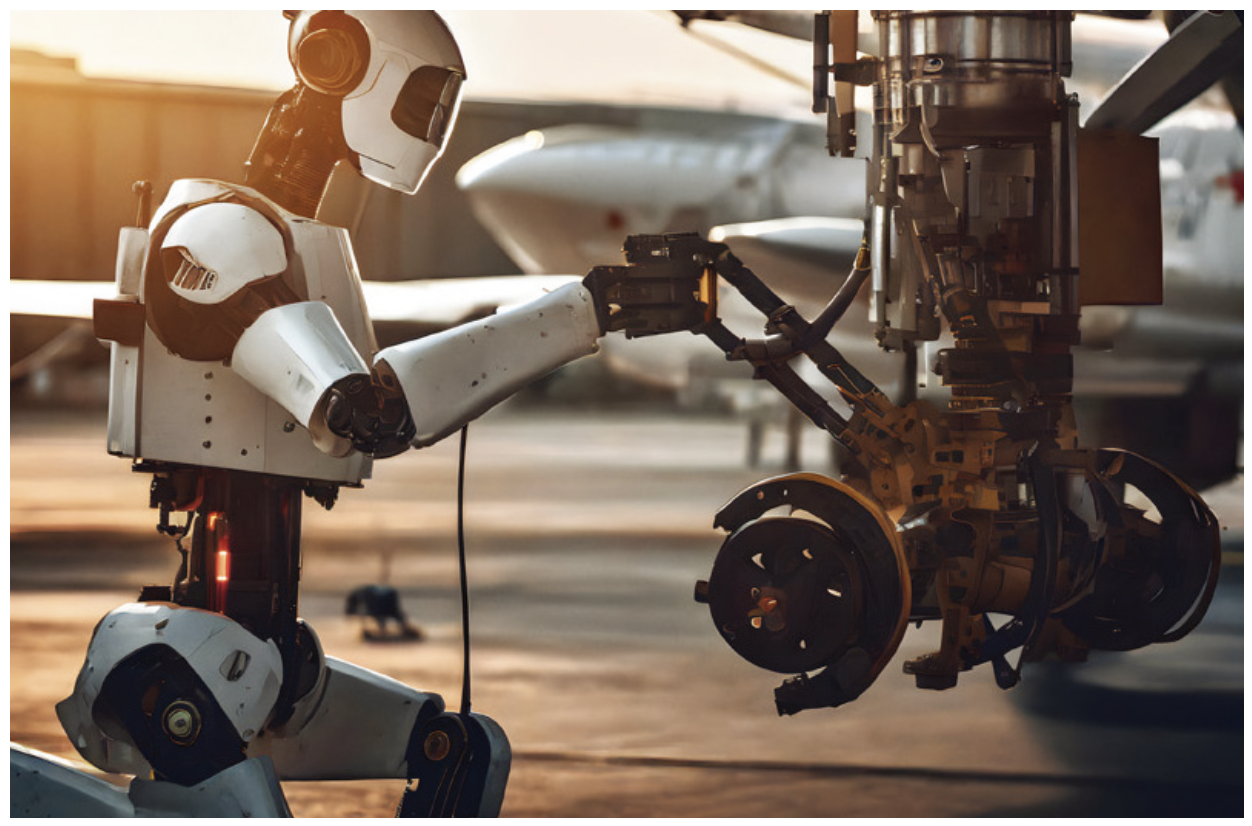
▲ 리니어 가이드를 적용해 휴머노이드 로봇의 작업 범위를 확장한 사례
• 물체를 잡거나 회전시키는 메커니즘: 캠 팔로워(Cam Followers)는 내부 설계에서 부품이 캠 위를 따라 움직여야 하는 구조에 적합하다. 또한 원형 아크 위에 장착할 수 있어 더 많은 자유도를 제공한다.
성능 향상과 모션 설계의 트레이드오프
앞서 살펴본 것처럼 휴머노이드 로봇에는 다양한 모션 컴포넌트가 적용된다. 그러나 실제 설계 과정에서는 단순히 부품을 선택하는 것만으로는 충분하지 않다. 휴머노이드 로봇은 인간과 동일한 환경에서 작동하며 창고 박스와 같은 표준 크기의 물체를 다루도록 설계되는 경우가 많다. 이때문에 표준 모션 컴포넌트만으로도 충분할 것처럼 보일 수 있다.
그러나 필요한 컴포넌트 유형이 결정된 이후에는 시스템 성능 향상의 한계는 결국 모션 성능을 얼마나 효과적으로 최적화하느냐에 달려 있다. 성능 향상을 논의할 때는 휴머노이드 설계에서 다양한 트레이드 오프가 발생한다는 점을 고려해야 한다.
이러한 문제를 해결하기 위해서는 신뢰할 수 있는 모션 컴포넌트 공급업체가 요구 사항을 분석하고 가능한 선택지를 제시하며 적절한 솔루션을 제안하는 것이 중요하다. 따라서 휴머노이드 로봇 설계 목표에 다음과 같은 요소가 포함될 경우, 컴포넌트 제조사와 긴밀히 협력하는 것이 필요하다.
• 모션 제어(Motion Control): 회전, 피벗, 진동 등 다양한 동작이 필요한 관절에는 모션 컴포넌트가 필수적으로 적용된다. 그러나 인간과 유사한 움직임을 구현하기 위해서는 여러 관절과 액추에이터가 효과적인 모션 제어 시스템 아래에서 유기적으로 작동해야 한다.
• 기존 작업 환경에 맞춘 설계: 휴머노이드 로봇이 특정 작업 환경에서 원활하게 작동하기 위해서는 고급 모션 제어 전략이 필요할 수 있다. 예를 들어 사람이 접근하기 어려운 높이나 깊이에 위치한 물체를 처리해야 하는 상황을 생각해 볼 수 있다. 이러한 경우 모션 컴포넌트 제조사는 팔이나 다리에 선형 확장 메커니즘을 추가하거나 몸통 구조를 변경해 인간의 물리적 한계를 넘어서는 작업을 수행할 수 있도록 설계를 지원할수 있다.
• 유지보수 부담 최소화: 모션 시스템이 수만 번 이상의 반복 동작을 안정적으로 수행하기 위해서는 유지보수 요구 사항을 최소화하고 예측 가능한 운영 환경을 확보하는 것이 중요하다. 일부 모션 컴포넌트는 센서를 통합해 기계적 손상을 사전에 감지할 수 있으며, 이를 통해 운영자는 장비 상태를 보다 효과적으로 관리할 수 있다. 또한 윤활 요소를 내장한 설계를 통해 장기간 유지보수 없이 안정적인 동작을 구현할 수 있다.
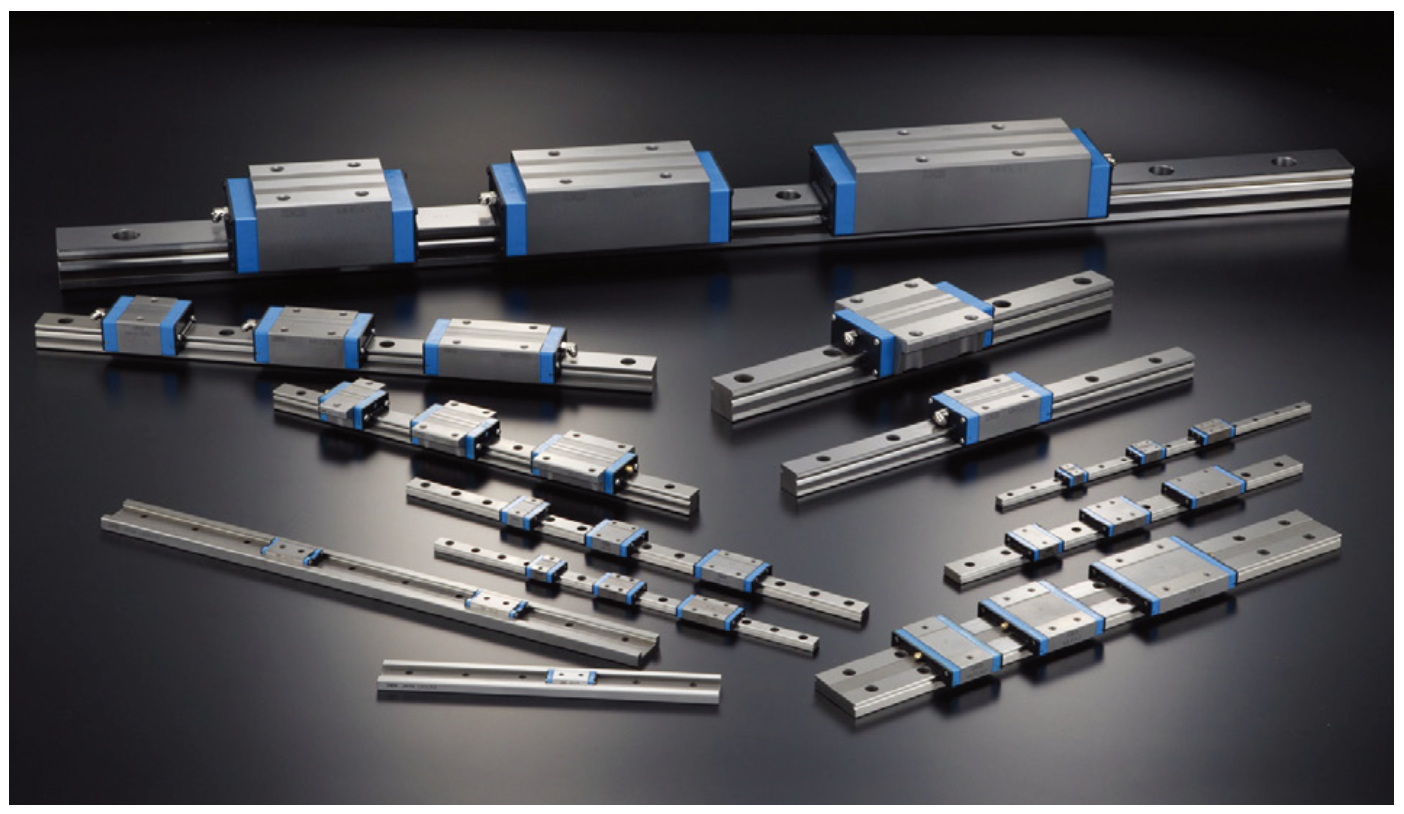
▲ C-Lube 기술이 적용된 IKO 모션 컨포넌트 라인업
맞춤형 컴포넌트로 휴머노이드의 자유로운 움직임 구현
휴머노이드 로봇은 다양한 환경에서 자유롭게 이동하며 작업을 수행해야 한다. 따라서 맞춤형 모션 컴포넌트는 이동성, 생산성, 신뢰성을 높이는 핵심 요소로 작용한다. 예를 들어 휴머노이드 로봇에는 최대 20개 이상의 크로스 롤러 베어링이 사용되며, 이를 통해 높은 강성과 정밀한 위치 제어를 구현할 수 있다. 또한 프리로드 적용 이나 관절 간극 최소화를 통해 백래시를 줄이고 부드러운 움직임을 확보할 수 있다.
맞춤형 설계를 통해 하중 분산을 최적화하고 회전 토크와 마찰을 줄이면 전력 소비를 낮추고 배터리 수명을 연장할수 있다. 동시에 정확한 장착 구조와 하우징, 플랜지, 장착홀 등의 설계를 통해 정렬 오차로 인한 성능 저하나 부품 손상을 방지할 수 있다.
또한 혹독한 환경에서 사용되는 휴머노이드 로봇의 경우 부식에 강한 스테인리스 소재나 특수 씰, 블랙 크롬 및 박막 고밀도 크롬 표면 처리 등을 통해 내구성을 높일 수 있다. 윤활 유지가 어려운 환경에서는 건식 윤활 필름이나 액정 윤활제와 같은 대안을 적용해 안정적인 모션 성능을 유지할 수 있다.
이러한 맞춤형 모션 컴포넌트 설계는 휴머노이드 로봇이 다양한 산업 환경에서 안정적으로 작동하고 장기간 신뢰 성을 확보하는 핵심 기술로 자리 잡고 있다.
자료제공: IKO(www.ikont.com)

