


사전 설계형 직교 로봇 시스템, 생산 자동화 구축을 단순화하다
직교 로봇(Cartesian Robot)은 높은 강성과 비교적 단순한 구조를 바탕으로 픽앤플레이스, 소재 이송, 검사 장비 등 다양한 자동화 공정에 적용되고 있다. 그러나 실제 직교 로봇 기반 시스템을 구축하려면 리니어 액추에이터, 제어 시스템, 케이블 관리 장치 등 여러 구성 요소를 개별적으로 설계해야 하며, 이 과정에서 상당한 엔지니어링 작업이 요구 된다. 본 기사에서는 직교 로봇 기반 시스템 설계 과정에서 고려해야할 요소와 사전 엔지니어링(설계형) 방식의 접근 방법을 살펴본다.
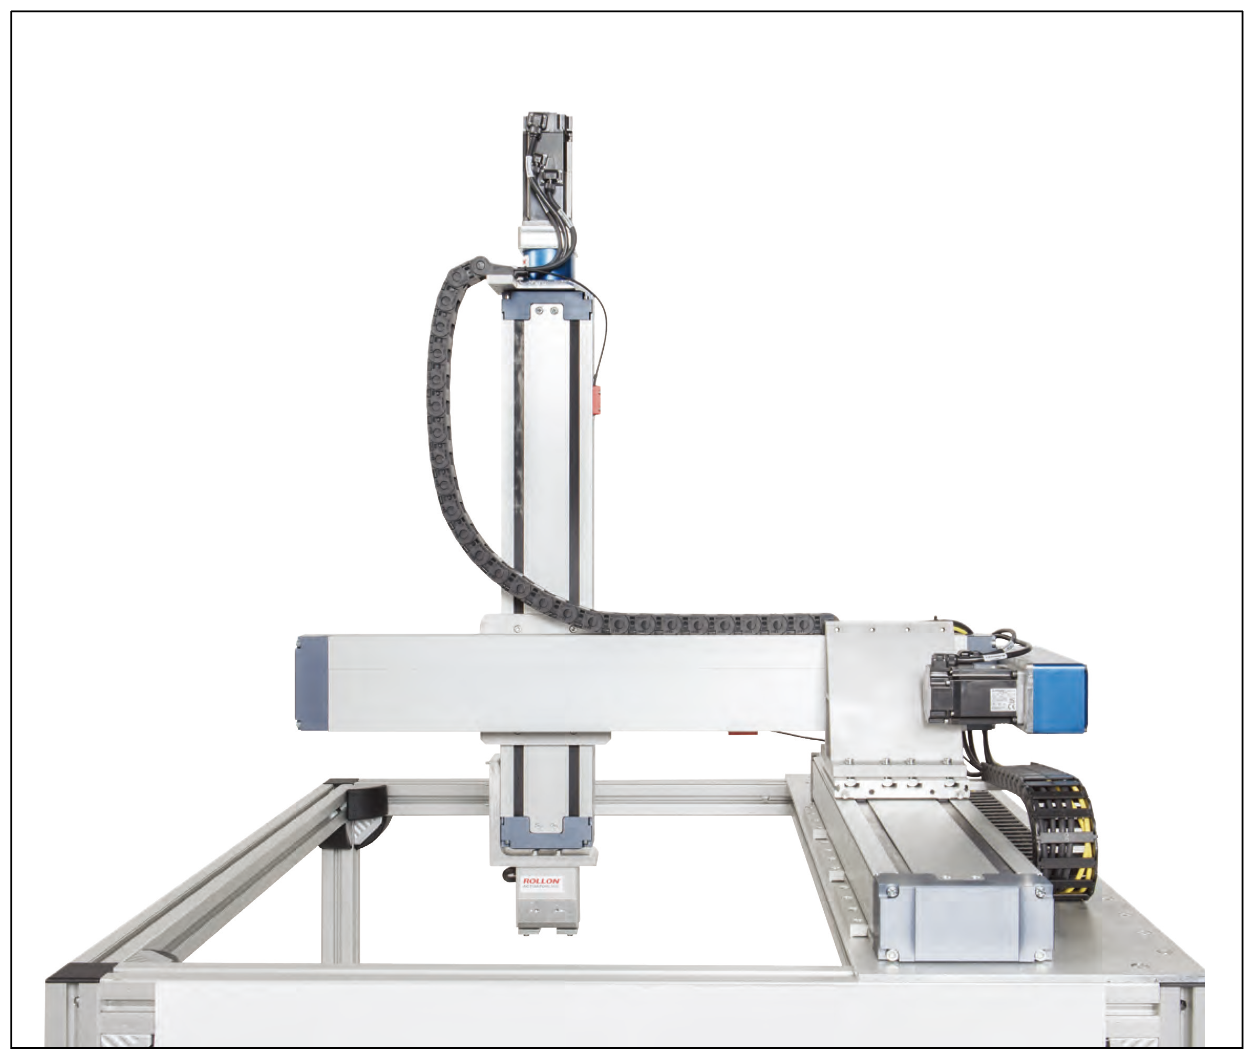
▲ 사전 설계형 직교 로봇 시스템
직교 로봇은 모터와 제어 장치, 리니어 액추에이터를 결합해 두개 또는 세 개의 축에서 정확한 직선 위치 제어를 수행하는 로봇 시스템이다. 일반적으로 x–y 또는 x–y–z 축 구성을 통해 선형 이동을 구현하며, 일정한 구조 프레임 안에서 동작한다. 이러한 시스템은 수직형, 수평형, 오버헤드형 등 다양한 방식으로 설치할수 있어 생산 라인의 구조와 공정 요구사항에 맞게 유연하게 배치할 수 있다.
직교 로봇은 일반적으로 6축 로봇이나 SCARA 로봇보다 구조가 단순하고 비용 효율적인 자동화 솔루션으로 평가된다. SCARA 로봇은 수직 조립 작업에 많이 사용되며 비교적 작은 설치 공간에서도 운용할 수 있다. 반면 6축 로봇은 사람의 팔과 유사한 복잡한 경로를 구현할 수 있어 용접이나 팔레타이징과 같은 작업에 적합하다.
로봇 시스템을 선택할 때는 하중, 속도, 이동 거리, 설치 방향, 사용 가능한 공간, 위치 정밀도, 비용 등의 요소를 종합적으로 고려 해야 한다. 특히 6축 로봇과 SCARA 로봇은 긴 로봇 팔 끝단에서 하중을 지지해야 하기 때문에 상대적으로 가벼운 하중에 제한되는 경우가 많다. 반면 직교 로봇은 구조 프레임과 베어링이 전체 이동 범위에 걸쳐 하중을 지지하기 때문에 비교적 무거운 하중을 처리하는 자동화 공정에 적합하다.
이러한 특성 때문에 직교 로봇은 픽앤플레이스 공정, 소재 이송, 검사 장비, 조립 공정 등 다양한 산업 자동화 분야에서 널리 활용되고 있다.
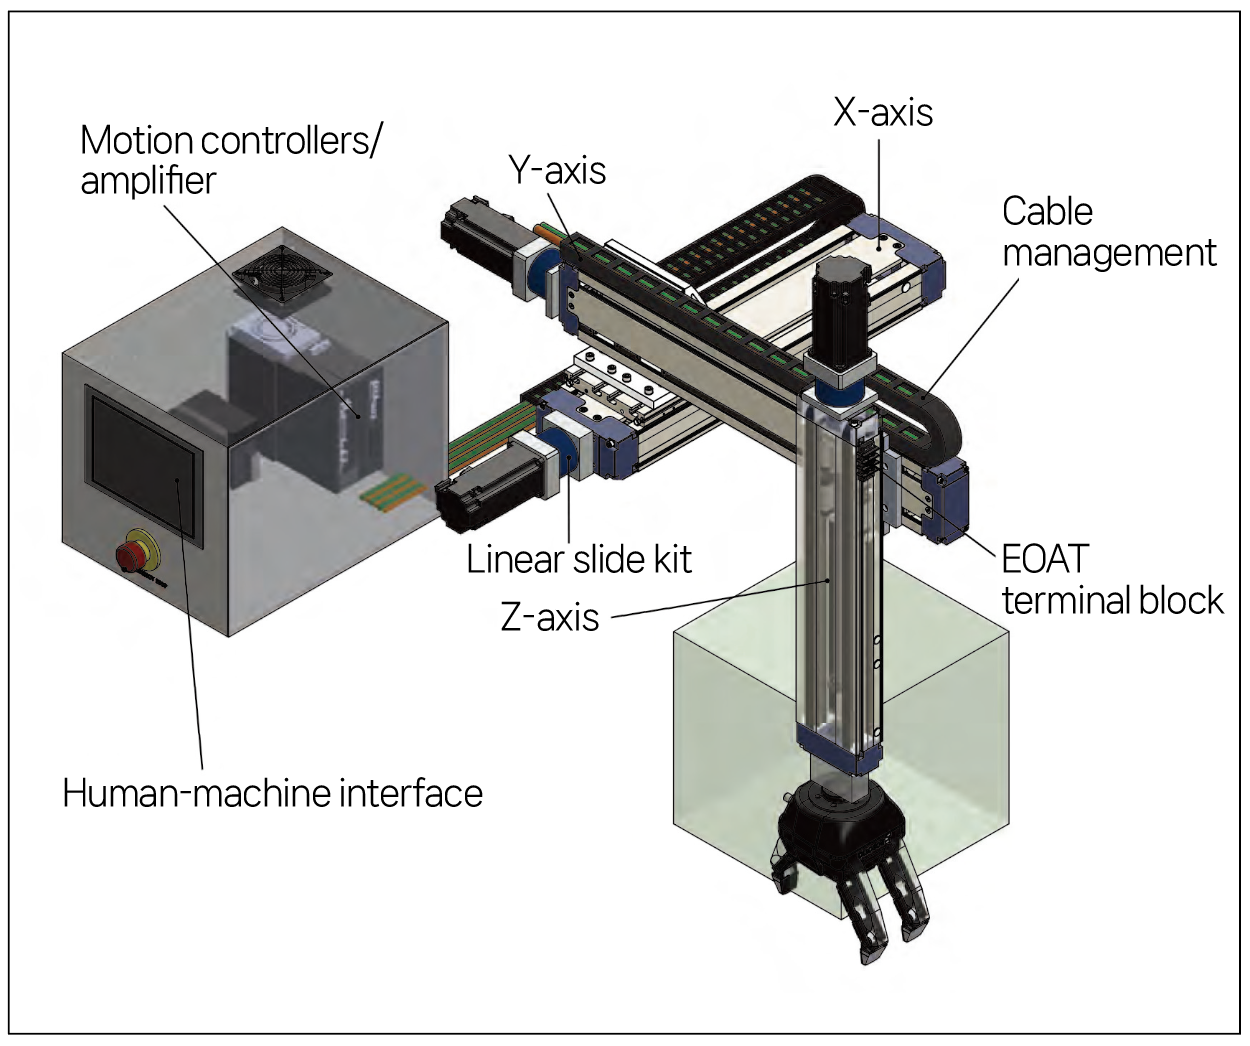
▲ 직교 로봇 시스템 구성도
직교 로봇 자동화 시스템 설계의 과제
직교 로봇 기반 갠트리 시스템을 구축하는 과정은 생각보다 많은 엔지니어링 작업을 요구한다. 일반적으로 시스템을 구성하려면 여러 공급업체에서 제공하는 부품을 조합해야 하며, 리니어 액추 에이터와 제어 장치, 케이블 관리 장치 등 수십 개의 구성 요소를 각각 선정해야 한다.
이러한 설계 과정에는 100시간 이상의 엔지니어링 작업이 소요 되는 경우도 있으며, 시스템 구성 요소가 여러 공급업체에 분산돼 있는 경우 문제가 발생했을 때 책임 주체가 명확하지 않다는 점도 고려해야 할 요소다. 실제 현장에서는 최종 사용자가 시스템 통합 업체나 장비 공급업체에 문의해 문제 해결을 진행하는 경우가 일반적이다.
사전 설계형 직교 로봇 시스템의 적용
이러한 복잡성을 줄이기 위한 접근 방식 가운데 하나가 사전 엔지 니어링(pre-engineered) 직교 로봇 시스템이다. 기계 구조와 제어 시스템이 통합된 형태로 제공되는 이러한 시스템은 자동화 설비 구축 과정에서 발생하는 설계 부담을 줄이는 데 도움이 된다.
예를 들어 Rollon의 Motion Box는 기계 구조와 제어 시스템이 통합된 직교 로봇 패키지로, HMI부터 모션 출력까지 필요한 구성 요소를 하나의 시스템으로 제공한다. 케이블 관리 장치까지 포함돼 있어 자동화 시스템 구축 과정을 보다 단순화할 수 있다.
또한 초기 설정이 완료된 상태로 제공되기 때문에 장비를 설치한 후 비교적 짧은 시간 안에 프로그래밍 환경으로 진입할 수 있으며, 반복 정밀도가 요구되는 자동화 작업에 빠르게 적용할 수 있다.
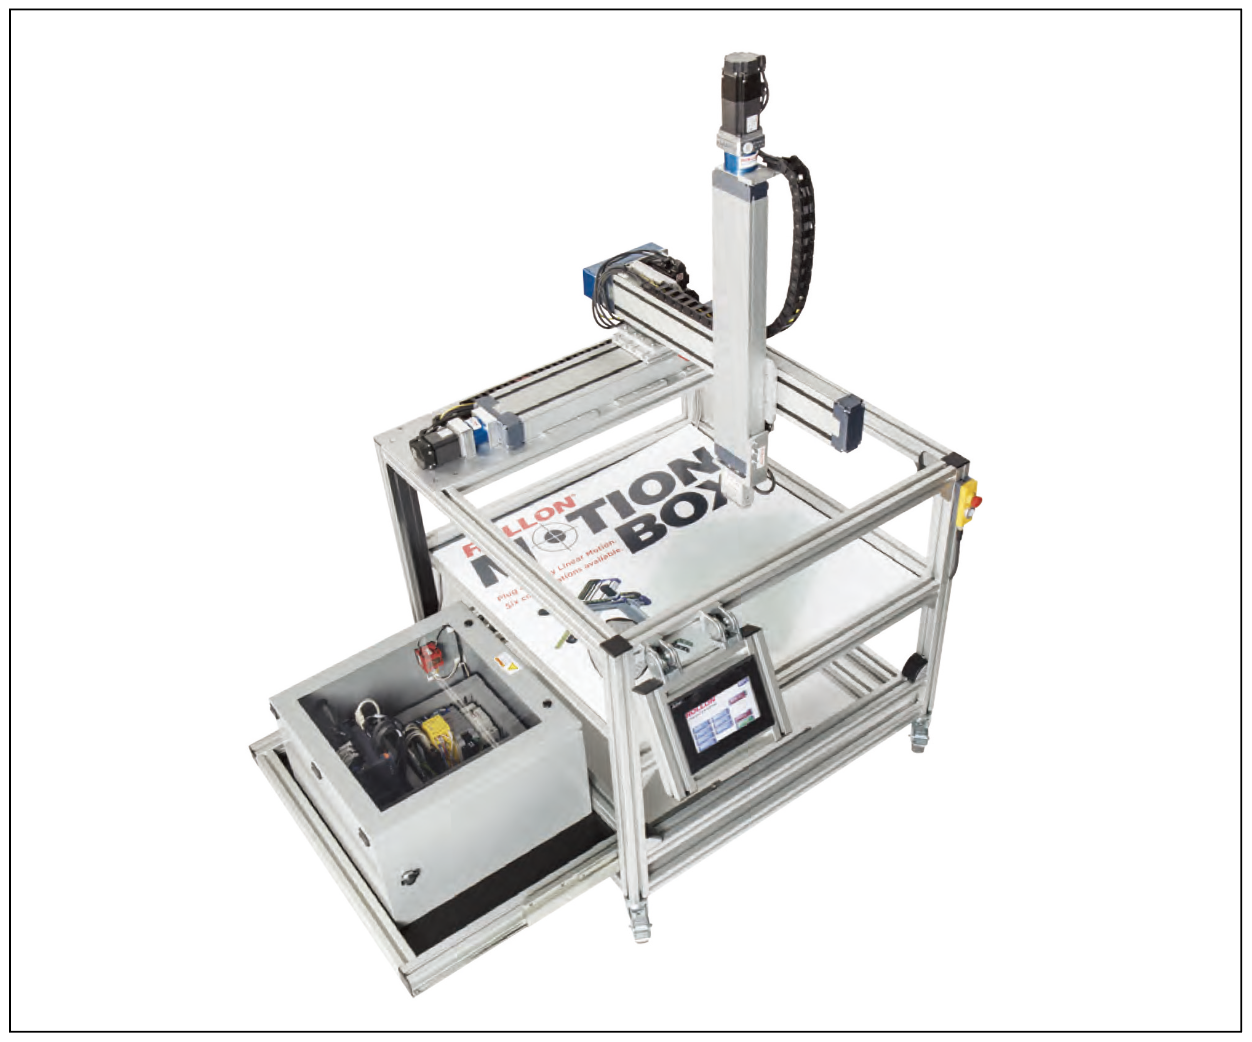
▲ Rollon의 사전 설계형 직교 로봇 시스템 ‘Motion Box’
다양한 작업 범위를 지원하는 직교 로봇 시스템
직교 로봇 시스템은 작업 공간 요구사항에 따라 다양한 작업 영역 (work envelope) 구성을 선택할 수 있다. Motion Box의 경우 약 12×12×12인치에서 60×40×20인치에 이르는 여섯 가지 작업 영역을 제공해 다양한 자동화 공정에 대응할 수 있도록 설계됐다.
설치 공간과 필요한 이동 범위가 결정되면 다음 단계는 하중과 속도 요구사항을 검토하는 것이다. 시스템은 약 5kg에서 50kg까지의 하중 조건에 맞춰 속도와 이동 성능이 결정된다.
예를 들어 가장 작은 작업 영역에서는 한 코너에서 반대편 코너까지 이동하는 데 약 0.5초가 소요된다. 반면 더 큰 작업 영역에서는 동일한 이동 동작에 약 2~3초 정도가 필요할 수 있으며, 이는 운반 하중에 따라 달라질 수 있다.
또한 Motion Box는 모션 범위 끝단에서 50kg 하중 조건 테스트를 수행했으며, 그 결과 구조물의 처짐은 1mm 이하 수준이었다.
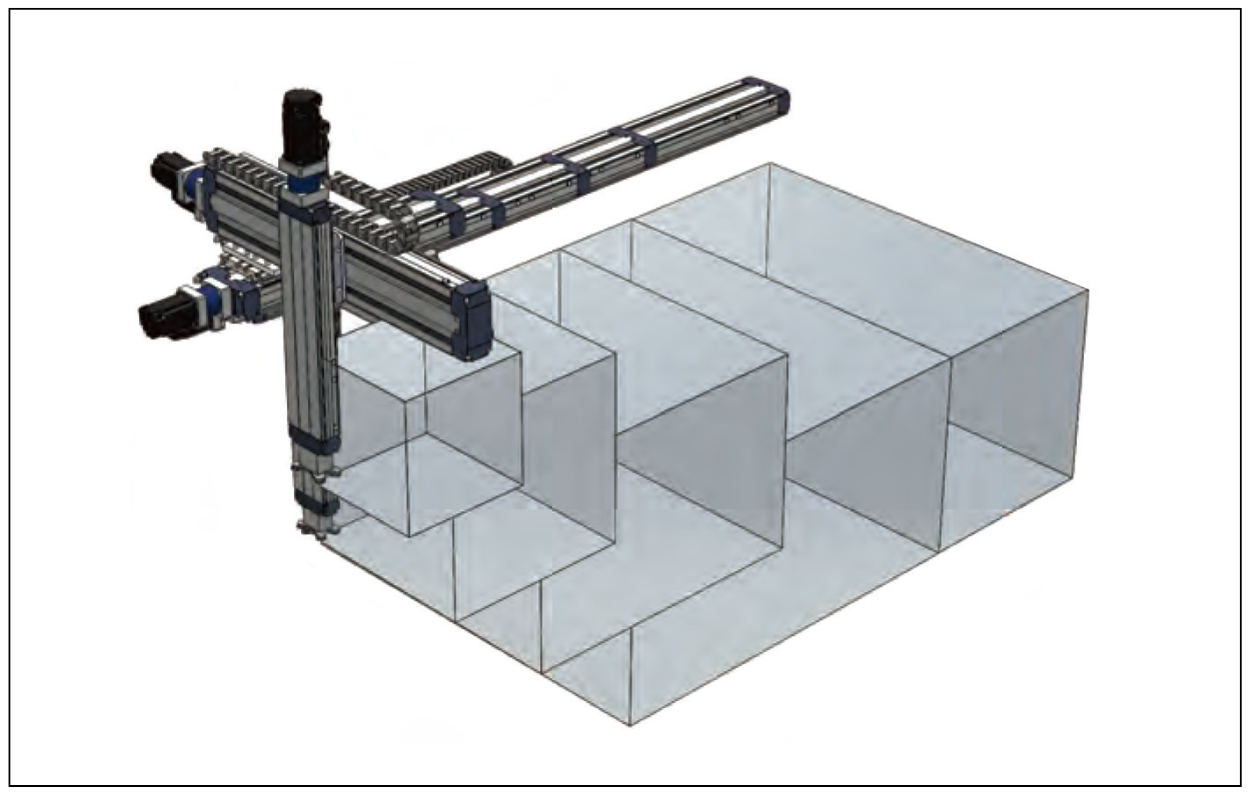
▲ 50kg 하중 테스트 결과, 처짐은 1mm 이하로 확인됐다.
자동화 설비와의 네트워크 통합
직교 로봇 시스템은 Ethernet 기반 통신을 통해 다양한 산업용 네트워크와 연결할 수 있으며, 이를 통해 기존 자동화 설비와 통합 운영이 가능하다.
Motion Box 시스템은 EtherNet/IP, DeviceNet, TCP/IP, CCLink, Profibus, ProfiNet 등 다양한 산업용 네트워크 환경과 연결할 수 있으며, Mitsubishi Electric의 Q-Motion Controller를 통해 4축 모션 제어와 통합 I/O, 네트워크 접속 기능을 제공한다. HMI 기반 인터페이스 역시 자동화 설비 운용과 제어를 보다 직관적으로 수행할 수 있도록 지원한다.
고정밀 액추에이터 기반 직교 모션
직교 로봇 시스템의 성능을 결정하는 중요한 요소 가운데 하나는 액추에이터 구조다. Motion Box에는 Rollon의 TH 시리즈 리니어 액추에이터가 적용된다.
이 액추에이터는 프리로드 볼스크루 구동 방식을 사용하며 백래시가 없는 구조로 설계돼 약 5㎛ 수준의 위치 정밀도와 반복 정밀도를 제공한다. 리니어 모션은 볼 리테이너 기술이 적용된 순환 볼 베어링 블록과 정밀 정렬된 평행 레일을 기반으로 구현되며, 높은 강성과 하중 지지 능력을 바탕으로 안정적인 x-y-z 모션을 구현한 다. 또한 하중 조건에 따라 시스템은 최대 1.5m/s 수준의 속도로 동작할수 있다.
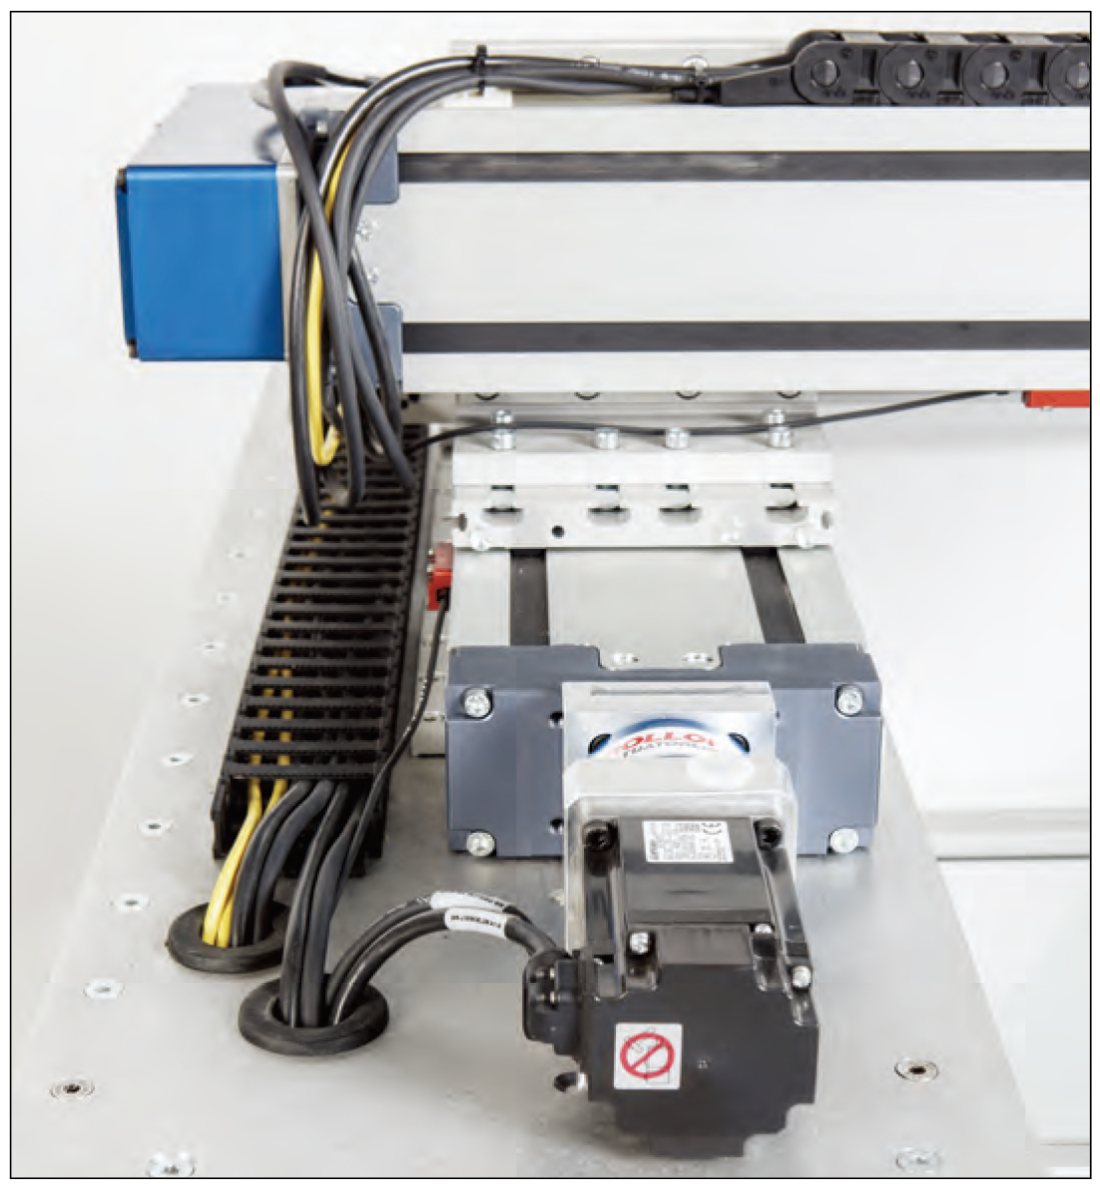
▲ Rollon TH 시리즈 리니어 액추에이터가 적용된 직교 로봇 구동 구조
직교 로봇 적용 시 고려 요소와 선택 기준
직교 로봇 시스템을 도입할 때는 액추에이터뿐 아니라 베이스 구조, 캐리 지, 리니어 가이드, 레일, 구동 시스템 등 전체 구조를 함께 고려해야 한다. 이러한 구성 요소가 조합되어 시스템의 정밀도와 신뢰성이 결정되기 때문이다.
예를 들어 Motion Box 시스템의 TH 액추에이터는 아노다이징 처리된 알루미늄(6060 합금) 구조를 사용해 다양한 산업 환경에서도 안정적인 동작을 유지할 수 있도록 설계됐다. 또한 연마 가공된 레일과 프리로드 베어링 블록은 높은 평행도와 강성을 확보하고 마모를 줄이는 데 기여한다.
로봇 시스템을 선택할 때는 직교 로봇, SCARA 로봇, 6축 로봇 가운데 애플리케이션에 가장 적합한 구조를 먼저 결정하는 것이 중요하다. 이후 필요한 속도와 하중 조건을 기준으로 세부 사양을 결정하면 자동화 시스템 설계를 보다 효율적으로 진행할 수 있다.
특히 직교 로봇이 적합한 공정에서는 사전 엔지니어링 시스템을 활용함 으로써 여러 공급업체와의 협업 과정과 복잡한 부품 선정 작업을 줄일 수있다. 이러한 접근은 자동화 시스템 구축 시간을 단축하고 엔지니어링 부담을 줄이는 데 도움이 된다.
자료제공: Rollon(www.rollon.com)

