


액체 이송 시스템의 최적화를 위한 적응 제어 시스템 응용 방안
Performance Motion Devices
개요
액체 이송 로봇 시스템은 종종 연동 펌프를 써서 시약과 기타 유체를 시험 현장에 전달한다. 일부 적은 용량의 액체는 플런저 스타일(plunger-style)의 주사기 펌프로 쉽게 전달할 수 있지만, 더 큰 용량은 연동 펌프를 쓴다 (동적 점도가 5,000mPa-s 미만인 경우).
롤러와 모터의 기계 시스템은 액체 자체에 노출되지 않는다. 연동식 펌프는 액체 튜빙을 압착시키는 롤러 휠과 관련된 맥류 유동 거동(pulsating flow behavior)이 발생한다. 액체가 지정된 위치에 있는 펌프 끝의 롤러에 일부가 남는 게 간혹 보인다. 따라서 불안정한 유속은 정확한 양의 액체를 공급하는 데 문제가 된다. 다행히 롤러의 기계 시스템은 잘 알려져 있어, 유속 변동을 예측할 수 있으며, 펌프의 속도 조정 루프를 간단히 교정해 훨씬 더 균일한 유속을 얻을 수 있다.
또 다른 옵션은 유속에 비례하는 신호를 출력하는 고속 유속 센서를 쓰는 것이다. 실제 유량과 원하는 설정값을 비교하는 보상 루프는 제어 시스템이 유량 변동에 대해 실시간으로 보상한다.
적응 제어 시스템(adaptive control system)의 유무로 전달량은 통계적 차이를 보이며, 이를 이용해 더 높은 정확성을 얻을 수 있다.
 |
소개
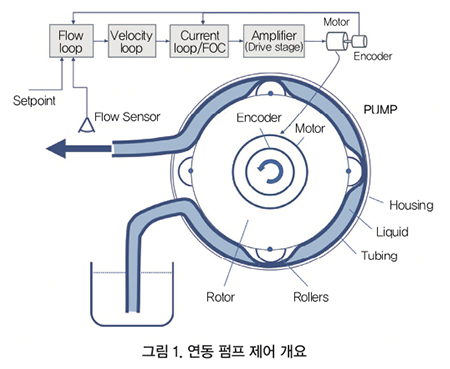
연동 펌프는 액체를 필요한 장소에 다량으로 전달하는 데 쓰인다. 전형적인 연동 펌프(그림 1)는 펌프 하우징, 모터/엔코더로 구동되는 회전 로터, 일반적으로 3, 4개의 롤러와 유연한 튜빙 섹션으로 구성된다.
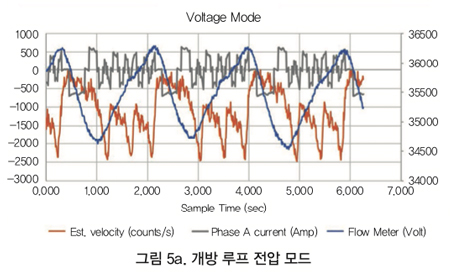
롤러는 회전하면서 튜빙을 압축해 액체 포켓을 입구에서 출구로 이동시킨다. 연동 펌프의 장점은 배관만이 액체와 접촉하는 것이다. 단점은 이산 포켓(discrete pockets)이 비정상적인 유속을 만들어내(그림 5a와 5b), 소량의 액체를 정확하게 전달하기가 어렵다는 것이다.
고급 연동 펌프에는 보통 구적 엔코더(quadrature encoder)와 홀 센서가 있는 BLDC(Brushless DC) 모터가 쓰인다. BLDC 모터/엔코더는 더욱 정교한 제어가 가능하다.
 |
 |
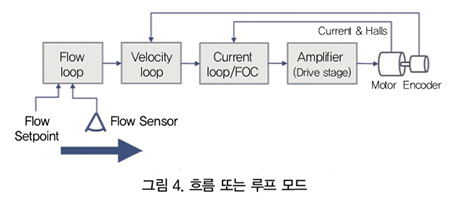 |
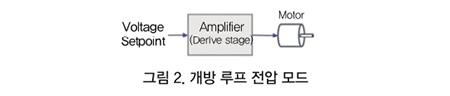
그림 2~4는 연동 펌프에서 펌프 모터를 제어하는 몇 가지 방법을 보여준다. 가장 단순한 컨트롤러(그림 2)는 어떤 형태의 피드백도 없이 모터에 전원을 공급한다. 모터 속도는 인가전압에 따라 달라진다.
 |
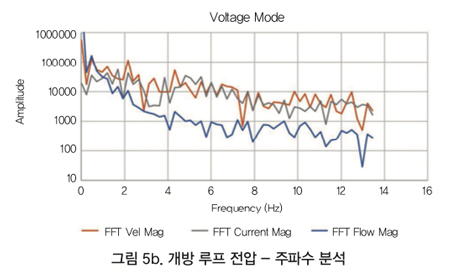 |
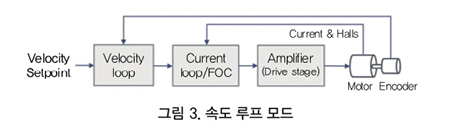
분명히 이 컨트롤은 튜빙 압축으로 액체의 실제 전달 속도나 모터의 속도를 고려하지 않아 가장 큰 유량 변화가 발생한다(그림 5a와 5b). 펌프의 정지가 정확하지 않아 전달하는 액체의 양을 예측할 수 없다. 많은 양의 액체는 펌프의 회전이 많아지므로 중요하지 않을 수 있지만, 작은 양일 땐 이 효과가 중요해진다. 그림 3은 속도 설정점에 의해 조절되는 속도 제어 루프에 엔코더 신호가 피드백되고 홀 신호가 전류 제어 루프로 피드백되는 제어 모드를 보여준다.
속도 루프는 전류 루프(PI 제어기와 증폭기에 입력하여 PWM 신호를 만들어내는 필드 지향 제어) 방식으로 토크 명령을 출력한다. 롤러 중 하나가 튜빙을 압축하기 시작하면(또는 분리하기 시작하면) 속도가 바뀌고, 모터를 통해 전달되는 토크도 변경돼 로터가 더 많이 회전하게 된다. 컨트롤러가 ‘강화’하는 정도에 따라 로터의 속도가 상당히 균일하게 되고 그 때문에 액체도 균일하게 전달된다. 그림 4는 흐름 보상 루프가 제어 체계에 추가된다,
그림 3의 제어기의 개선된 버전이다. 따라서 튜빙을 압축하는 롤러의 흐름의 증가와 감소는 제어 시스템의 피드백 중 일부이며, 이에 의해 실제 유량 변화를 인지 못 하는 그림 3의 제어기보다 시스템을 더 강하게 만든다.
그러나 이러한 시스템에서 유량 센서의 반응 속도는 실제 유량 변화보다 빠르지 않아야 한다. 이는 초음파 센서와 같은 비접촉 센서뿐만 아니라 터빈 기반 센서로도 해낼 수 있다. 이 컨트롤러는 실제 유속을 측정해 특히 낮은 속도에서 더욱 강력한 보정 메커니즘을 제공한다.
방법
실험에서 홀 센서와 2,000 카운트(500 라인) 구적 엔코더가 있는 BLDC 모터와 결합된 오메가의 FPU 500 펌프를 썼다. 이 컨트롤은 온 보드 앰프가 있는 Performance Motion Devices Juno? MC78113 개발자 키트 보드에 제공된다. Juno IC는 20kHz에서 전류 루프(PI)를 쓰고 200Hz에서 속도 루프를 실행했다.
그림 4의 컨트롤러에는 13-100mLpm과 1.0% 정확도와 0.2% 반복성 그리고 1초 미만의 응답 시간(풀 스케일)의 범위를 가진 McMillan 모델 S-111 유량계가 쓰였다. 4mm 튜브로 펌프 작동 0.5rps 또는 30rpm의 회전 속도에서 20mLpm(풀 스케 일의 20%)의 유속을 쉽게 얻을 수 있었다. 오메가 펌프는 120도 간격으로 3개의 롤러를 쓰기 때문에 롤러가 펌프 하우징의 측벽을 따라 약 1.5초 안에 움직이는 것을 볼 수 있다.
그림 2, 3, 4의 3가지 제어 구조 각각에 대해 RMS와 평균 모터 토크뿐만 아니라 S-111 센서로 표시된 실제 유량을 측정하고 스펙트럼의 주요 주파수를 분석했다.
그림 5a와 5b는 개방 루프 전압 모드 측정의 측정된 출력을 보여준다. 그림 5a는 실제 유량의 큰 변화를 보여주며 그림 5b는 모터 회전 주파수와 롤러 회전 속도에 각각 해당하는 주된 주파수가 약 0.5와 2.1Hz임을 보여준
다.
 |
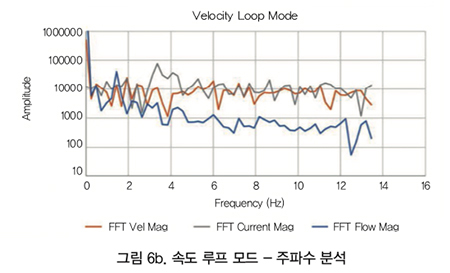 |
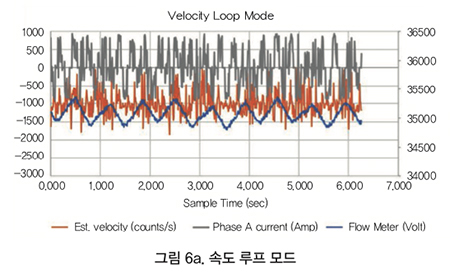
그림 6a와 6b는 그림 3의 속도 루프 모드에 대한 똑같은 측정을 보여준다. 그림에서 볼 수 있듯이 실제 유량의 변화는 크게 줄었으며, 롤러(2Hz)에 의한 변동은 여전히 뚜렷하게 보이지만 주로 모터 주파수(0.5Hz)는 더 이상 흐름 신호에 나타나지 않는다.
 |
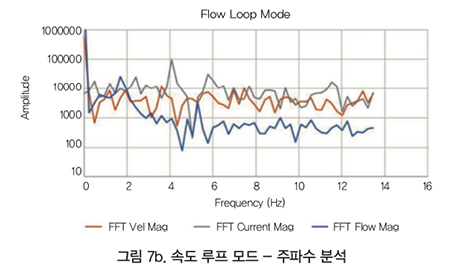 |
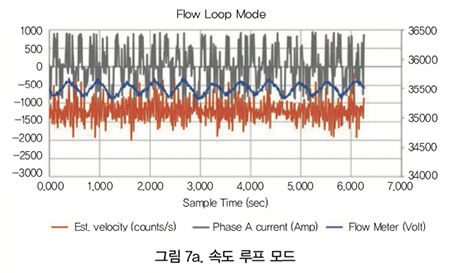
그림 7a와 그림 7b는 그림 4의 컨트롤러의 결과를 보여주며, 외부 루프를 속도 루프에 추가한다. 도면에서 알 수 있는 것처럼, 주파수 스펙트럼의 피크와 같이 유동의 변화가 더 줄어든다.
 |
결론
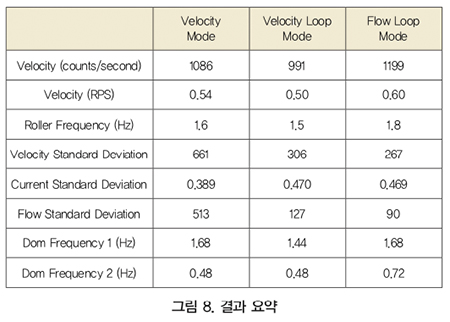
그림 8은 위의 결과를 요약하고 측정의 표준 편차를 보여준다. 그림에서 알 수 있듯이 실제 유량의 표준 편차는 513mL/min에서 90mL/min으로 감소해, 배 이상 개선됐다. 이 기사에 설명된 제어 모드는 컨트롤러가 적어도 속도/FOC 루프를 추가하면, 실제 연동 센서를 통합한 외부 제어 루프를 추가해 연동 펌프의 저 유량 작동에 적합하다.
자료 제공: Performance Motion Devices(www.pmdcorp.com)


