


로보틱스 양산 설계 단계에서 모션 제어 아키텍처 적용 전략과 사례
상용 로봇 개발 과정에서 모션컨트롤 시스템은 성능뿐 아니라 공급 안정성, 확장성, 양산 적합성까지 동시에 요구받는다. 특히 글로벌 공급망 변동과 기술 복잡성이 커진 최근 환경에서는, 초기 설계 단계에서의 모션 제어 선택이 프로젝트 성패를 좌우하는 경우가 많다. 이 기사는 로보틱스 설계 기업 OLogic의 사례를 통해, 상용 로봇을 양산 단계까지 안정적으로 이끌기 위한 모션컨트롤 아키텍처 설계 방식을 살펴본다.
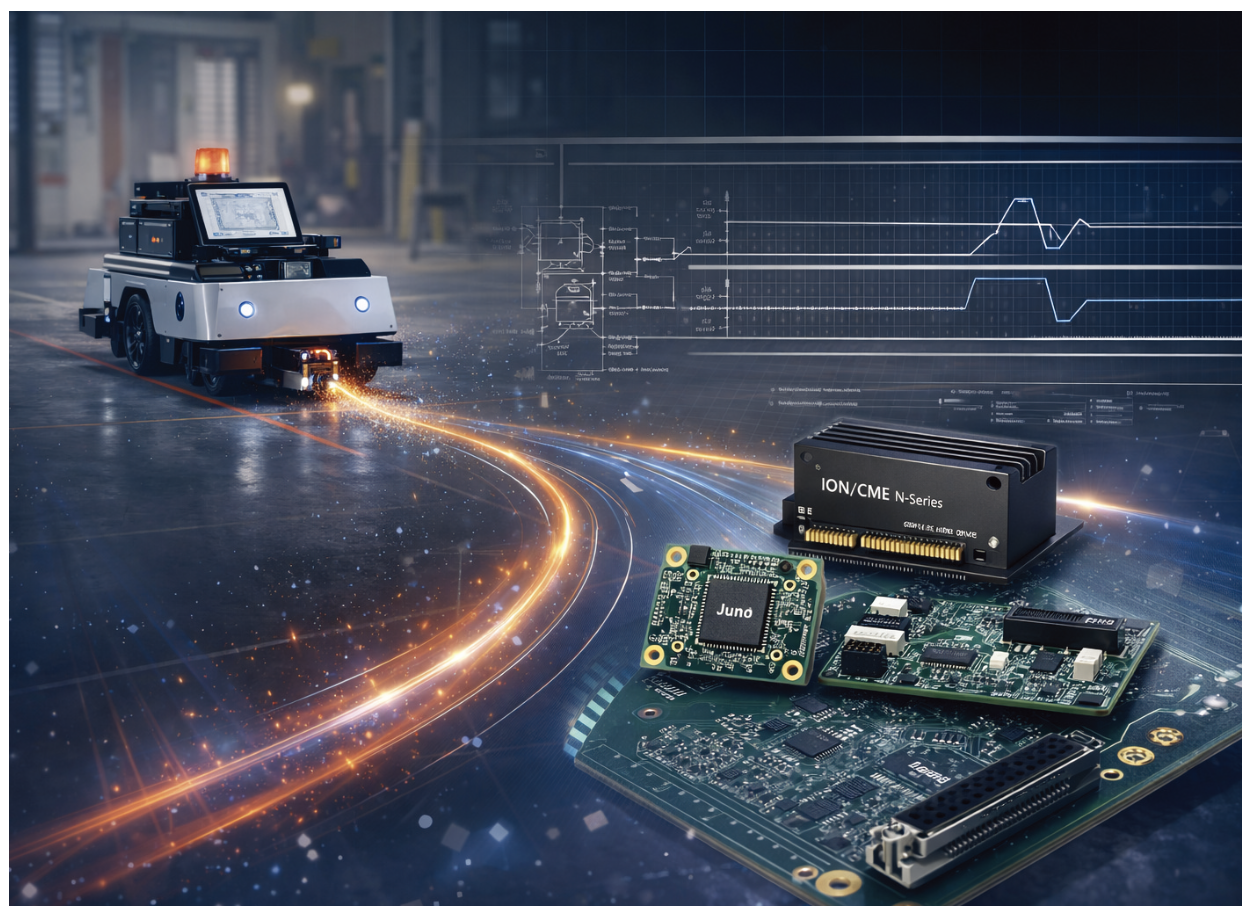
▲ 상용 로보틱스 양산을 전제로 한 모션 제어 아키텍처 적용 개념 이미지. 임베디드 모션 제어 IC와 드라이브를 중심으로, 로봇 시스템 전반의 제어 안정성과 설계 유연성을 시각적으로 표현했다.
Challenge
프로토타입을 넘어서면 드러나는 모션 제어의 한계
OLogic은 스타트업부터 글로벌 선도 기업에 이르기까지 다양한 고객의 로보틱스 제품 상용화를 지원해온 설계 전문 기업이다. 이들이 현장에서 반복적으로 마주한 문제는 파일럿 테스트에는 성공했 지만, 양산 단계에서 구조적 한계를 드러내는 모션 제어 설계였다.
OLogic의 CEO이자 공동 창업자인 테드 라슨(Ted Larson)은 “많은 개발자들이 산업용이나 연구용 환경에서 사용되던 기성 부품 으로 시작하지만, 상용 로봇에서는 곧 한계에 부딪히게 된다”고 설명했다. 그는 상용 환경에서는 공간·전력 제약, 가변적 듀티 사이 클, 속도·위치 제어의 복합 요구가 동시에 발생한다고 덧붙였다.
많은 로봇 프로젝트가 산업용 또는 연구용 환경에서 사용되던 기성 부품을 기반으로 출발한다. 그러나 상용 로봇은 제한된 공간과 전력 조건, 가변적인 듀티 사이클, 속도·위치 제어의 즉각적인 전환 등 고유한 제약을 안고 있다. 이러한 조건에서 기존 컨트롤러는 크기, 발열, 제어 유연성, 장기 공급 안정성 측면에서 한계를 드러내는 경우가 많았다.
특히 글로벌 반도체 공급난 시기에는 이미 검증된 설계라 하더라도 핵심 부품 단종이라는 변수가 프로젝트 전체를 위협하는 사례가 빈번하게 발생했다.
Solution
상용 로보틱스를 전제로 한 모션 제어 아키텍처 설계
OLogic은 이러한 문제를 해결하기 위해, 모션컨트롤을 ‘부품 선택’이 아닌 아키텍처 설계 문제로 접근했다. 핵심은 처음부터 상용화를 전제로 한 모션 제어 구조를 설계하는 것이었다. 이를 위해 OLogic은 전자 회로를 한두 개의 보드로 통합해 조립과 트러블슈팅을 단순화하고, 장기적인 비용 절감과 확장성을 동시에 확보하는 방식을 채택했다. 개발 단계에서는 개발 보드를 활용하고, 이후 모터 제어 모듈을 거쳐 최종적으로는 모션 제어 IC 를 고객 맞춤형 설계에 직접 내장하는 단계적 접근이 적용됐다.
이 과정에서 중요한 기준은 폼팩터 유지, 제어 파라미터 접근성, 에너지 관리, 양산 공급 안정성이었다. 이러한 설계 전략을 구현하는 과정에서 OLogic은 임베디드 모션 제어 IC 기반 접근을 선택했고, 그 대안으로 Performance Motion Devices(PMD)의 모션 제어 솔루션을 적용했다. PMD의 ION/CME N-시리즈 드라이브와 Juno IC는 소형 폼팩터, 내부 제어 파라미터 접근성, 에너지 관리 기능을 동시에 제공해, 상용 로봇 설계에서 요구되는 제약 조건을 충족했다.
테드 라슨 CEO는 이러한 접근 방식의 핵심을 ‘처음부터 양산을 전제로 한 설계’라고 강조하며 “우리는 처음부터 제조를 염두에 둔고도로 맞춤화된 전자 시스템을 설계하는 것을 권장한다. 그래야 파일럿 단계를 넘어 실제 제품으로 이어질 수 있다”라고 말했다.
대표적인 적용 사례가 Dusty Robotics의 건설 현장용 자율이동 로봇(AMR) ‘FieldPrinter’ 프로젝트다. 기존 모션 컨트롤러가 단종되며 생산 차질이 우려됐으나, 소형·PCB 장착형 구조의 모션 제어 드라이브를 기반으로 전용 캐리어 보드를 설계해 기존 시스 템과의 연속성을 유지했다. 이를 통해 프로젝트는 일정 지연 없이 이어질 수 있었다.
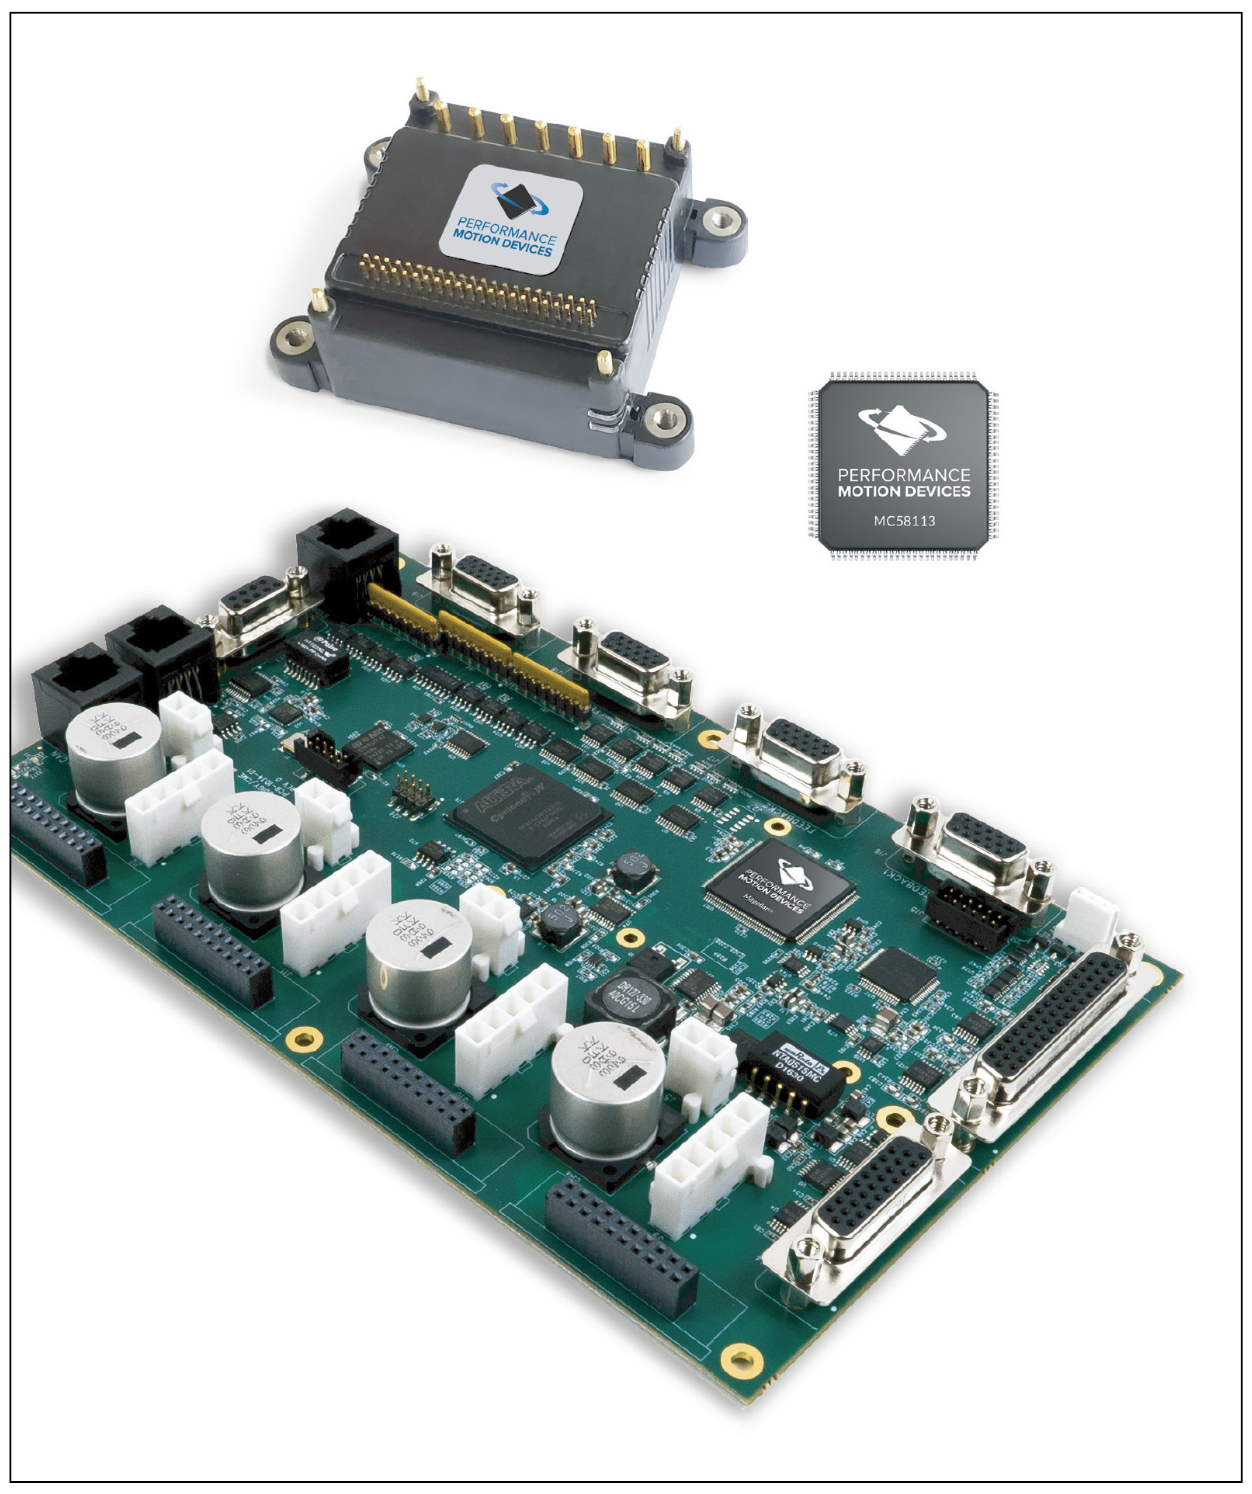
▲ OLogic의 로보틱스 설계에 적용된 PMD 기반 모션 제어 하드웨어.
Result
양산 안정성과 설계 유연성을 동시에 확보
PMD의 모션 제어 솔루션을 적용한 이후, OLogic은 상용 로봇 양산 단계에서 요구되는 성능 안정성과 설계 유연성을 동시에 확보할 수 있었다. 제한된 설치 공간에서도 대형 DC 모터를 안정적으로 제어할 수 있었으며, 감속 과정에서 발생하는 회생 에너지는 PMD Juno IC의 지능형 에너지 관리 기능을 기반으로 설계 단계 에서부터 안전하게 처리됐다.
특히 Juno IC가 제공하는 션트 제어 및 에너지 소산 기능은, 기존 기성 모션 컨트롤러로는 별도의 외부 회로나 과도한 부품 오버사 이징이 필요했던 제동 에너지 문제를 하나의 제어 구조 안에서 해결할 수 있게 했다. 이를 통해 배터리 보호와 회로 안정성을 동시에 확보하면서도 시스템 복잡도는 오히려 낮출 수 있었다.
PMD 기반 설계가 개발 과정에 미친 영향에 대해 테드 라슨 CEO 는 “제어 알고리즘과 커맨드 세트가 이미 내장된 PMD 칩을 활용 함으로써, 엔지니어들은 저수준 모터 제어 코드를 새로 작성하고 디버깅하는 데 시간을 쓰지 않아도 된다. 그만큼 개발 속도가 빨라지고, 리스크는 줄어들며, 시스템 수준의 설계에 더 집중할 수있었다”라고 말했다.
ION/CME N-시리즈 드라이브의 적용 역시 설계 완성도를 높이는 데 기여했다. 내부 제어 파라미터에 대한 접근성과 진단 기능을 활용해 초기 튜닝과 문제 분석이 빠르게 이뤄졌고, 이는 개발 일정 단축과 재설계 리스크 감소로 이어졌다. 결과적으로 OLogic 은 첫 번째 리비전부터 상용 환경에서 요구되는 신뢰성을 충족하는 모션 시스템을 구현할 수 있었다.
이러한 성과는 단순한 부품 교체의 결과가 아니라, 상용 로보틱스를 전제로 설계된 PMD 기반 모션 제어 아키텍처가 양산 단계에서 실질적인 효과를 발휘했음을 보여준다. 그 결과 프로젝트는 일정 지연이나 대규모 설계 변경 없이 양산 단계로 이어졌고, 공급망 변동 상황에서도 제품 전개 안정성을 유지할 수 있었다.
Insight
상용 로봇 모션 제어의 핵심은 ‘기술’보다 ‘설계 전략’
OLogic의 사례는 상용 로봇 개발에서 모션컨트롤 기술 자체보다, 어떤 전제를 두고 설계하느냐가 더 중요할 수 있음을 보여준다. 프로토타입 단계의 성능만을 기준으로 한 선택은 양산 단계에서 예기치 않은 리스크로 이어질 가능성이 크다. 상용 로보틱스를 위한 모션 제어 설계는 양산 확장성, 공급 안정성, 에너지 관리, 유지보수 용이성까지 포함하는 종합적인 접근이 필요 하다. 이 사례는 로봇 양산 설계에서 모션컨트롤 아키텍처를 어떻게 설정해야 하는지에 대한 현실적인 기준점을 제시한다.
자료제공: PMD (www.pmdcorp.com)

