


EtherCAT : 이더넷 기반 필드 버스 시스템을 적용하는 다양한 방법
Trio
1. EtherCAT이란?
수년에 걸쳐 자동화와 모션 제어를 위해 저렴한 개방형 디지털 제어 버스가 필요했다. 일부는 사용할 수 있는 대신 독점 기술이었다. EtherCAT이 도입되면서 이더넷 기반 제어 버스의 허용된 개방형 표준이 됐다.
EtherCAT은 산업 주변 장치의 결정적 제어를 위해 특별히 설계됐지만, 서보와 스테퍼 드라이브, I/O 모듈, 센서와 엔코더들에 국한되지 않았다. 기본적으로 모든 EtherCAT 장치는 주어진 네트워크에 연결할 수 있다.
EtherCAT은 개방형 기술이므로 시스템 아키텍처에 따라 여러 프로토콜을 사용해 온갖 종류의 기능을 처리할 수도 있다. 여기서는 폐 루프 모션과 I/O 제어 시스템에서 CoE(CanOpen over EtherCAT) 프로토콜을 실행하는 EtherCAT의 사용에 중점을 둘 것이며, 다른 EtherCAT 프로토콜도 언급한다.
EtherCAT은 자동화와 제어 부품 공급 업체가 선택하는 버스로 점점 더 많이 받아들여지고 있다. 여러 이유 중에서도 성능과 다양성과 구현 용이성 때문이다. 시장에는 80개 이상의 I/O 판매 회사와, 110개의 다른 드라이브 판매 회사(슬레이브) 그리고 150개 이상의 마스터 컨트롤러가 있다. 또한 EtherCAT은 가장 널리 채택하고 구현한 산업 제어 네트워크로서 반도체 산업에서 표준으로 인정받는다.
EtherCAT 기술은 다른 이더넷 해결책의 시스템 한계를 초월한다. 곧 이더넷 데이터 패킷은 더 이상 수신되지 않고 모든 연결에서 공정 데이터로 해석되거나 복사된다. 대신 이더넷 프레임(텔레그램, 전보)은 각 슬레이브(slaves) 노드에서 새로 개발된 FMMU(fieldbus memory management unit) 즉, 필드 버스 메모리 관리 장치를 통해 즉석에서 처리돼 전보가 다음 장치로 전달되는 동안 주소가 지정된 데이터를 읽는다. 프레임은 각 노드의 마이크로초의 일부분에서만 지연되며 많은 노드는 단 하나의 프레임으로 주소를 지정할 수 있다.
2. 구현
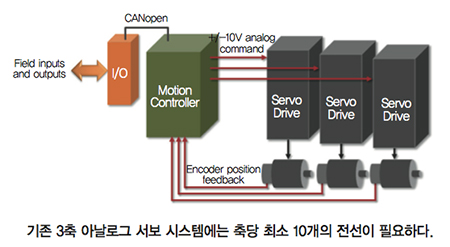
기존의 폐 루프 서보 시스템은 10개 이상의 와이어와 드라이브를 활성화하는 아날로그 명령과 엔코더 위치 피드백으로 구성된다. 높은 축의 카운트 시스템의 경우 개별 연결이 추가될 수 있다. 성능은 아날로그 시스템에서 는 좋지만 짧은 출현(short comings)이 있다. 드라이브 매개변수 정보를 읽거나 쓰는 기능은 없다. 모션 컨트롤러와 드라이브는 시스템에서 두 개의 별도 장치이다. 시스템의 해상도는 일반적으로 명령에 대해 12-16비트 이며 엔코더 펄스 수는 주파수 제한 때문에 모터 속도와 종종 상충되는 관계에 있다.
시스템 해상도 요구가 증가하고 축의 수가 더 많이 증가함에 따라 모션/머신 컨트롤러와 서보 드라이브 사이의 더 똑똑한 인터페이스가 필요하게 됐다. EtherCAT은 드라이브와 I/O 제어를 포함해서 다양한 주변 장치를 위한, 간단하고도 유연하며 저렴한 디지털 인터페이스를 제공함으로써 요구를 충족한다.
EtherCAT은 서보 제어 시스템에 장점 몇 가지를 제공한다.
 |
 |
• 단일 Cat5e 케이블을 사용해서 아날로그 속도 또는 토크 명령을 서보 드라이브, 엔코더 위치 피드백, 드라이브 활성화로 대체한다.
• 속도 명령 시스템에서 훨씬 높은 시스템 해상도로 32비트와 12-16비트 속도 기준을 달성할 수 있다.
• 배선 비용이 크게 절감되고 단순화되며, 쉽게 확장할 수 있다.
• 마스터 컨트롤러는 매개변수 데이터를 읽고 쓸 수 있기 때문에 더 다양하고 통합된 시스템을 만들 수 있다.
• 마스터가 전원을 켤 때 드라이브 매개변수를 전송해서 구성과 교체를 단순화할 수 있다.
• 사용자에게 투명하다 : 사용자 프로그램 관점에서 EtherCAT 시스템은 아날로그 시스템과 동일하게 실행된다.
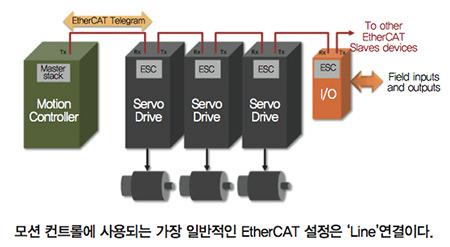
EtherCAT 장치는 라인과 별 또는 트리 토폴로지로 연결할 수 있다. 모션 컨트롤 시스템에서 가장 일반적으로 사용되는 것은 라인 구성이며 아래에 표시된 데이지 체인이라고도 한다. 이 구성에서는 시스템 비용을 낮게 유지하기 위해 추가 이더넷 스위치가 필요하지 않다.
트리 구성은 표준 EtherCAT 장치를 사용하거나, 전보 패킷 전송을 처리하는 특수 EtherCAT 지원 스위치를 사용하는 스타 구성을 사용해 쉽게 만들 수 있다. 물리적 토폴로지(topology)에 관계없이 하나의 '논리적' 경로 를 통해 전체 네트워크를 통해 전달되는 단일 EtherCAT 전보가 있다. 마스터 컨트롤러는 이 경로에서 슬레이브를 순서대로 찾으며 네트워크를 통해 경로상의 위치에 따라 주소를 자동으로 할당한다. 또한 슬레이브 장치는 하드웨어 스위치를 통해 특정 노드 어드레스(node address)를 설정할 수 있다.
100Base-T 이더넷 물리 계층이 사용되기 때문에 두 노드 사이의 거리는 최대 100m까지 가능하다. EtherCAT 네트워크가 링 구성으로 연결된 경우(마스터 장치에 포트 두 개가 필요함) 케이블 이중화를 제공할 수 있다.
대부분의 시스템에서 이 이중화는 일반적으로 사용되거나 필요하지 않다. EtherCAT 마스터는 표준 이더넷 MAC을 사용해서 PC 또는 임베디드 컨트롤러의 소프트웨어로 구현할 수 있다.
슬레이브 장치의 경우 ‘즉석 처리원칙(processing on the fly)’을 수행하기 위해 EtherCAT 슬레이브 컨트롤러(ESC, EtherCAT Slave Controller)가 필요하다. 대개 FPGA와 ASIC 또는 마이크로프로세서를 사용해 구현 된다. 일반적으로 사용되는 회선 구성에서 체인의 마지막 슬레이브는 자동으로 열린 포트를 닫고 다운 스트림 장치가 감지되지 않으면 이더넷 프레임을 반환한다. 슬레이브 장치는 보통 포트 두 개를 갖고 있지만 네트워크 의 끝에 앉아 있도록 설계된 하나의 포트가 있을 수 있다.
EtherCAT은 DC(Distributed Clock) 기술을 사용해 표준 이더넷 TCP/IP의 비결정적 특성을 극복한다. 이를 통해 EtherCAT 네트워크는 마스터와 슬레이브 사이의 정확한 시간 동기화를 제공해 통합된 모션 제어에 필요한 결정적 동작을 보장한다. 분산 클록 기법은 통신주기가 불안정하더라도 동기화된 마스터와 슬레이브 사이에 매우 낮은 지터(gitter, 1μs 미만)를 유발한다. 분산 클록을 확립하는 전형적인 공정은 마스터가 모든 슬레이브에게 브로드 캐스트를 특정 어드레스(address)로 보내는 것으로 시작된다.
이 메시지를 수신하면 모든 슬레이브는 내부 클럭(clock)의 값을 두 번, 즉 메시지를 받을 때 한 번 래치(latch)하고 반환할 때 한 번 래치한다. 그런 다음 마스터는 모든 래치값을 읽고 각 슬레이브에 대한 지연을 계산할 수있다. 이 공정은 지터와 평균 출력 값을 줄이기 위해 필요한 만큼 반복될 수 있다. 총 지연은 슬레이브 링의 위치에 따라 각 슬레이브에 대해 계산되고 오프셋 레지스터에 업로드된다. 마지막으로, 마스터는 시스템 시계에서 브로드 캐스트 읽기/쓰기를 발행한다.
일부 시스템에서 첫 번째 슬레이브는, 다른 모든 슬레이브가 현재 알려진 오프셋을 사용해 내부 클럭을 적절히 설정하도록 하는 참조 클럭이다. Trio의 MC4x 시리즈와 같은 다른 독립형 EtherCAT 마스터는 기준 클록을 시작하고 유지한다.
 |
2.1. EtherCAT 전보
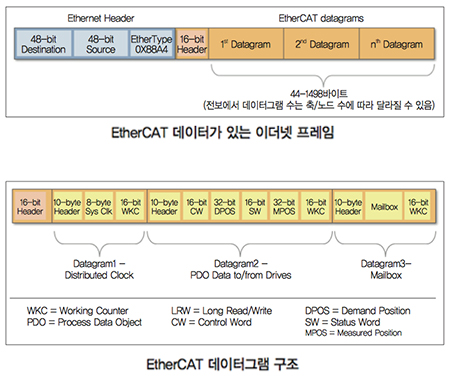
EtherCAT 데이터를 보유하고 있는 단순화된 이더넷 프레임이 위에 나와 있다. EtherCAT 프로토콜은 공식적으로 할당된 EtherType 0x88A4의 이더넷 프레임을 사용한다. 슬레이브 장치가 이더넷 프레임을 수신하면 먼저 EtherType를 보고 데이터를 처리해야 하는지 판단한다. 그렇지 않으면 패킷이 전송되고 아무것도 수행되지 않는다. EtherType의 유일한 장점은 표준 이더넷 프레임을 다시 정의하지 않고도 이더넷 프레임 안에서 제어 데이터를 직접 전송할 수 있다는 것이다.
폐 루프 모션 제어에 사용되는 일반적인 전보에는 전송되는 각 명령에 대해 하나씩 여러 개의 데이터그램이 포함될 것이다. 데이터그램의 수는 수행되는 기능에 따라 달라지며, 길이는 시스템 안의 슬레이브 노드 수에 따라 달라진다(여기에서 슬레이브 노드는 서보 드라이브, 원격 I/O 모듈 또는 엔코더로 정의된다).
특정 명령은 폐 루프 모션 제어를 위해 마스터가 전송한다. 여기에는 분산 시스템 클럭, 공정 데이터 개체(PDO, process data objects), 서비스 채널 유형 데이터용 사서함이 포함된다.
각 데이터그램은 특정 EtherCAT 명령을 포함하는 10바이트 헤더로 시작된다. 명령에 필요한 모든 데이터는 다음과 같다. 작업 카운터(WKC)는 각 데이터그램을 종료한다. WKC를 사용하면 마스터가 네트워크를 통해 전보 가 전달되는 동안 발생한 성공적인 메모리 트랜잭션 수를 모니터할 수 있으며, 마스터가 네트워크의 누락된 노드를 감지할 수도 있다.
예를 들어, 분산 클럭(DC, distributed clock)은 첫 번째 데이터그램 명령이다. DC는 앞서 언급한 것처럼 모든 슬레이브를 마스터에 동기화한다. 다음 데이터그램은 새로운 명령 위치를 작성하고 서보 드라이브에서 실제 위치를 다시 읽는 데 사용되는 논리적 읽기/쓰기(LRW, logical read/write) 명령이다. 모션 제어 전문의 세 번째 데이터그램은 사서함이다. 전보의 사서함은 네트워크의 모든 노드에서 비동기 데이터를 읽거나 쓰는 메커니즘이다.
마스터에서 실행중인 사용자 프로그램은 슬레이브로부터 데이터를 요청할 수 있다. 예를 들어 서보 드라이브에서 이것은 모터 토크 또는 버스 전압일 수 있다. 모션을 위한 EtherCAT 프로토콜은 CiA402 CanOpen 표준을 바탕으로 하기 때문에 슬레이브의 사전에 있는 모든 유효한 객체를 사용해 마스터와 데이터를 교환할 수 있다.
2.2. 네트워크 초기화
EtherCAT 네트워크가 작동하려면 먼저 초기화해야 한다. 네트워크는 마스터가 자동으로 전원을 켰을 때 또는 사용자가 제어할 때 일련의 네 가지 상태를 거쳐 초기화된다.
마스터는 네트워크를 초기화하기 전에 슬레이브를 식별하고 구성하기 위한 매개변수가 필요하다. 슬레이브 장치 제조업체는 이를 위해 ESI(EtherCAT Slave Information) 즉, EtherCAT 슬레이브 정보 데이터 파일을 제공한다.
대부분의 마스터에서 실행 공정 전에 ESI 파일이 마스터 컨트롤러에 적재된다. Trio MC4x 시리즈는 자주 사용하는 많은 슬레이브에 대한, 사전 적재된 ESI 매개변수 라이브러리를 유지 관리해서 자동구성을 손쉽게 하고 새 네트워크의 커미셔닝(commissioning)을 상당히 단순화한다.
 |
마스터는 전원을 켤 때 네트워크의 모든 슬레이브 장치를 식별하기 위해 먼저 초기화 상태로 들어간다. Init(초기화) 상태에서는 ESC 슬레이브 칩 안에서 데이터를 교환하기 위해 낮은 수준의 우편함이 구성된다. Init 상태 가 성공적으로 완료된 후, 사서함에 대한 액세스 권한을 얻고 슬레이브의 CoE 개체를 설정하는 Pre-Op 상태가 입력된다.
세 번째 상태는 Safe-Op이며 마스터는 I/O 데이터를 포함한 주기적인 데이터 전송을 시작한다. 전송 속도는 특정 마스터가 정의한 서보 기간이다. 마지막 상태는 슬레이브를 완전 실행 모드로 만드는 작업이다.
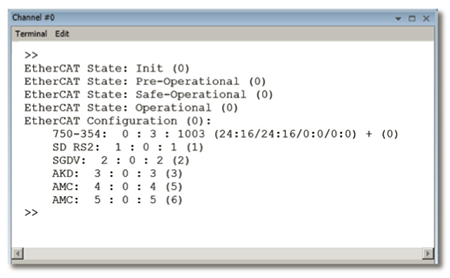
Trio MC4x EtherCAT 마스터에서 터미널 창으로 구성 출력이 인쇄된 시스템 초기화 예시는 다음과 같다. 여기서 컨트롤러는 노드 0에 네트워크 I/O가 있는 시스템과 노드 0-5에 있는 여러 공급 업체의 드라이브를 식별한다.
3. 성과
EtherCAT은 슬레이브 장치의 메인 마이크로프로세서가 이더넷 패킷을 처리해 공정 이미지를 전송하지 않기 때문에 짧은 사이클 시간에 적합하다. 공정 데이터 통신은 매우 낮은 전파 지연(< 1μs)을 갖는 슬레이브 ESC 칩 하드웨어에서 처리된다. EtherCAT은 대기 시간이 매우 짧고 대역폭 활용도가 높기 때문에 인상적인 수치 몇 가지를 자랑한다. 100μs에서 100 서보 축(각각 8바이트의 입출력)을 처리할 수 있으며 디지털 I/O 포인트 1,000개는 30μs가 소요될 수 있다. 물론 다른 요인들은 시스템 성능을 제한할 수 있다.
일반적인 EtherCAT 모션 제어 시스템은 1-5kHz의 주기적인 업데이트 속도를 가지며, 대부분은 1-2kHz 범위에 있다. 서보 기간인 업데이트 속도는 마스터에 의해 설정되며 마스터에서 사용자가 설정할 수 있는 매개변수 이기는 하지만 변경할 필요가 없다.
EtherCAT은 완전한 디지털 인터페이스이기 때문에 높은 위치 분해능을 얻을 수 있다. 이 프로토콜은 32비트 위치 명령을 보내고 받는 것을 바탕으로 하며 최대 위치는 4,294,967,296이다.
많은 서보 드라이브는 모터 분해 1회당 최대 1,048,576 카운트를 제공하는 피드백 분해능 220을 지원한다. 기존의 쿼드러처 엔코더(quadrature encoders)를 사용하는 시스템과 같은 고속 주파수 제한 사항은 디지털 영역에서 문제 되지 않는다.
축의 수가 많고 기어링, 캠핑, 보간과 같은 복잡한 모션이 있는 시스템은 업데이트 속도를 조정해야 할 수도 있다. 이것은 마스터가 요구하는 증가된 전보의 크기와 계산 오버 헤드를 수용하기 위한 것이다.
4. 프로토콜
EtherCAT은 표준 IEEE 802.3 이더넷 프레임을 기초로 하며 여러 프로토콜을 동시에 지원할 수 있다. 여기에는 다음 목록이 포함된다. EtherCAT(FoE), EtherCAT(FSoE)을 통한 안전성, EtherCAT(SoE)을 통한 Servo(Sero)와 EtherCAT(EoE)을 통한 이더넷을 통해 CANopen을 수행할 수 있다.
EtherCAT 사양이 이러한 모든 프로토콜을 정의하지만, 슬레이브는 성공적인 작동에 필요한 프로토콜만 구현해야 한다.
4.1. EtherCAT을 통한 CoE - CANopen
CAN In Automation(CiA) 그룹에 의해 개발된 CoE에는 기본 CanOpen 애플리케이션 레이어, 통신 프로파일(CiA 301), 드라이브와 모션 제어용 CiA 402 프로파일을 포함한 여러 장치 프로파일이 포함된다.
CoE는 EtherCAT 제어 시스템에서 사용되는 기본 프로토콜로 순환 동작 제어를 위해 잘 정의된 CanOpen 사양을 활용한다. EtherCAT을 통한 프로토콜의 적응은 이미 CanOpen에 익숙한 많은 판매 회사들에게는 복잡하지 않다. 표준 CanOpen 개체는 슬레이브 장치와 데이터를 교환하는 데 사용된다.
4.2 EtherCAT을 통한 FoE -파일
EtherCAT을 통한 파일을 통해 서보 드라이브와 같은 장치로 파일을 전송할 수 있다. 마스터 또는 슬레이브에 펌웨어나 유사한 파일을 업로드하는 데 사용할 수 있다.
4.3. EtherCAT을 통한 FSoE – Fail-Safe
동작에 대해 설명된 데이터그램은 '안전하지 않은‘ 정보로 간주된다. 즉, 슬레이브에서 수신되고 실행되는 데이터는 장치 사이에 유효성이 검사되지 않는다. FSoE는 EtherCAT을 통한 기능 안전(Functional Safety over EtherCAT)으로 알려졌으며, 지원 FSoE 장치 사이에 안전 공정 데이터를 전송하기 위한 안전 통신 계층 또는 ’검은색 채널‘을 정의한다.
FSoE는 IEC 61508 SIL(Safety Integrity Level) 3의 요구 사항을 충족하며 전송 속도와 주기 시간에 대한 제한 없이 동일한 통신 시스템에서 안전한 표준 정보를 전송할 수 있다.
EtherCAT을 통한 안전성은 FSoE 장치 두 개 사이의 마스터/슬레이브 관계를 사용한다. 새롭고 유효한 메시지가 수신되면 각 장치는 자신의 새 메시지만 반환한다. 따라서 마스터와 슬레이브 사이의 완전한 전송 경로는 각 사이클에서 모니터링된다.
이것은 시간 동기화를 위한 하드 타이밍이 필요 없기 때문에, 통신 시스템 액세스 측면에서 적당한 요구 사항을 갖는 프로토콜의 매우 경미한 구현(lean implementation)을 가능하게 한다.
EtherCAT 마스터는 인증이 필요한 EtherCAT 마스터가 없어도 인증된 FSoE 장치를 적절히 활성화된 EtherCAT 네트워크에 추가할 수 있음을 의미하는 안전 마스터일 필요는 없다.
4.4. EtherCAT을 통한 SoE - Servo (Sercos)
SoE 프로토콜은 특히 모션 제어 애플리케이션을 위해 EtherCAT보다 표준과 같은 Sercos를 사용한다. 드라이브에 있는 모든 파라미터와 기능에 대한 액세스는 EtherCAT 메일 박스를 바탕으로 한다. CanOpen과 마찬가지로 기존 프로토콜(IDN의 값, 속성, 이름, 유닛 등에 대한 액세스)과의 호환성에 중점을 둔다. 많이 사용되는 CoE 프로토콜과 비교해서 드라이브와 주변 장치 슬레이브 옵션이 드물기 때문에 SoE를 지원하는 마스터는 거의 없다.
4.5. EtherCAT 통한 EoE - 이더넷
EtherCAT 기술은 완벽한 이더넷 호환성을 제공한다. EtherCAT 스위치 포트를 통해 EtherCAT 네트워크에 연결할 수 있는 이더넷 장치 유형에는 제한이 없다. 이더넷 프레임은 인터넷 애플리케이션을 위한 표준 방식인 EtherCAT 프로토콜을 통해 터널링 된다. EtherCAT 네트워크는 이더넷 장치에 대해 완벽하게 투명하며 실시간 특성이 손상되지 않는다.
5. 결론
EtherCAT은 모든 산업용 제어 네트워크 중 가장 높은 채택률과 구현률로 선택한 디지털 버스로서, 자동화와 제어 구성 요소의 공급 업체가 점점 더 수용하고 있다. 장점은 다음과 같다. 스위치 필요성을 제거해서 설치비용 을 절감하고 표준 차폐 이더넷 케이블을 사용해 마스터와 슬레이브 장치 사이의 연결을 단순화한다. 또한 노드를 기존 시스템에 쉽게 추가해 축 수와 시스템 I/O를 늘릴 수 있다.
파일 전송(FoE)과 안전(FSoE)을 추가하면 EtherCAT이 미래의 기계와 모션 제어 시장의 요구 사항을 해결할 수 있는 유연성을 제공한다. 사용자는 EtherCAT을 채택하는 판매 회사가 늘어남에 따라 사용할 수 있는 대형 장치의 궁극적인 수혜자가 될 것이다.
자료 제공 : Trio(www.triomotion.com)


