


모션 시스템 최적화를 위한 5대 핵심 요소는? 필드버스·대역폭·모터·피드백·케이블
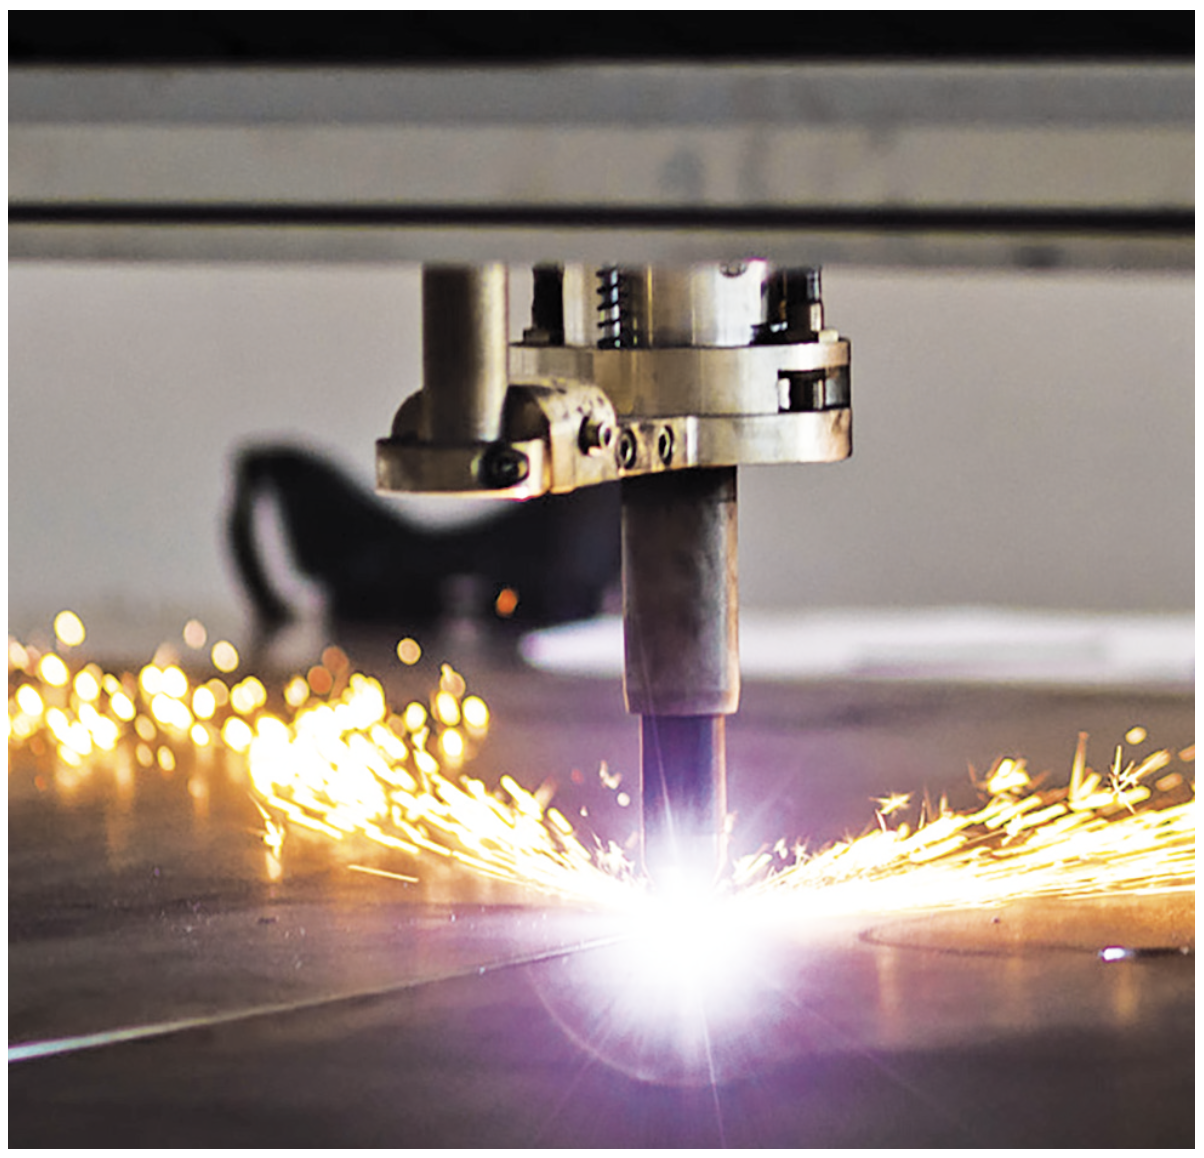
제조업체가 신규 또는 업그레이드된 기계를 도입할 때 가장 우선 시하는 것은 더 빠르고 안정적이며 고품질의 생산을 가능하게 하는 기능이다. 이에 따라 기계 제작자의 명성과 성공은 최고의 성능, 설계, 그리고 통합 역량을 입증하는 데 달려 있다. 이 모든 요소의 핵심은 모션 시스템 최적화에 있다. 특히 △필드버스 아키텍처 △제어 루프 대역폭 △서보 모터 설계 △피드백 선택 △케이블링이 차세대 성능을 좌우하는 주요 요소로 손꼽힌다.
1. 올바른 필드버스 아키텍처 선택
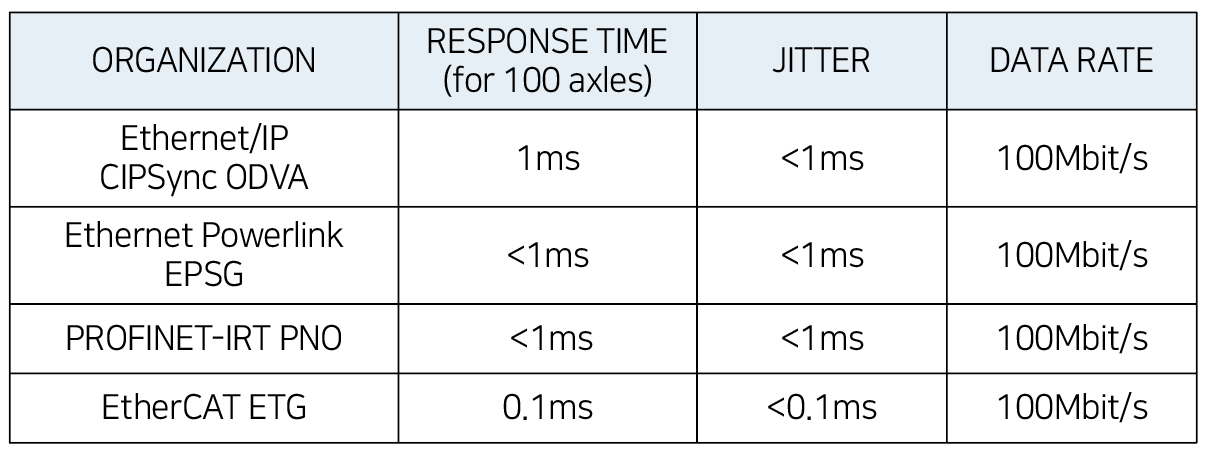
과거에는 여러 종류의 버스가 사용되어 왔지만, 오늘날의 소재 가공 시스템은 대부분 사용 편의성과 최대 성능을 이유로 다양한 버전의 이더넷을 채택하고 있다. 그러나 같은 이더넷 계열이라 하더 라도 성능은 상대적이다. 잘못된 버스 아키텍처를 선택할 경우 실행 속도가 크게 저하될 수 있으며, 이는 절단 품질과 정밀도에도 직접적인 영향을 미친다.
산업용 표준 컨트롤러인 Hypertherm이나 맞춤형 컨트롤러를 사용하더라도, 절단 경로를 정의하는 위치 포인트는 반드시 컨트롤 러에서 드라이브로 결정론적(deterministic) 방식으로 전송된다. 이때 각 X/Y 좌표 세트 사이의 시간 간격은 엄격하게 일정해야 하며, 특히 정밀 절단과 같은 고속·고동적 애플리케이션에서는 보통 500마이크로초에서 1밀리초 수준으로 매우 짧다. 시간 간격이 길어지면 절단 정밀도가 떨어지고, 간격이 불규칙하면 절단 형태가 왜곡될 수 있다.
겉보기에는 이더넷 커넥터가 모두 동일해 보이지만, 버전별 이더넷은 동작 특성이 다르기 때문에 작업 목적에 맞는 올바른 버전을 선택하는 것이 필수적이다. 특히 드라이브의 필드버스 포트는 반드시 산업용 이더넷 버전을 지원해야 하며, 버스에 연결된 모든 장치는 호환성과 올바른 설정이 보장돼야 한다.
<표> 주요 아키텍처 성능 비교 (출처: IEBmedia)
2. 대역폭 최적화(Optimize Bandwidth)
대역폭이 높을수록 속도 역시 본질적으로 향상된다. 제어 루프 대역폭이 커지면 모터 거동은 더욱 견고해지고, 오차는 줄어들며, 과도 응답 시간은 개선된다. 그 결과 위치, 속도, 토크 제어에서 한층 더 민첩한 성능을 구현할 수 있다. 일반적인 절단 작업에서는 이러한 요소들이 크게 중요하지 않을 수 있다. 그러나 차세대 절단 장비에서는 제어 루프 대역폭이 성능을 좌우하는 핵심 요소로 작용한다.
대역폭이 높아지면 고성능 제어가 가능해지지만, 동시에 모션 컴포넌트 역시 이에 상응하는 성능을 갖추어야 한다. 드라이브와 모터가 제어 루프의 빠른 변화를 제대로 따라가지 못하면 높은 주파 수에서 불안정성이 발생할 수 있다. 예를 들어, 관성이 큰 모터는 요구되는 가속도를 달성하지 못할 수 있으며, 이러한 한계는 다시 제어 루프에 피드백되어 성능 저하로 이어진다.
멀티 축 애플리케이션에서는 또 다른 문제가 발생한다. 각 축이 요구되는 동작을 수행할 수 있을 만큼 충분한 대역폭이 필요하지 만, 축 간 대역폭이 정확히 일치하지 않으면 제어 루프 피드백에 대한 반응 속도가 달라져 절단 형상이 왜곡될 수 있다.
이와 직접적으로 관련되지는 않지만, 갠트리(gantry) 구조가 포함된 애플리케이션의 경우에는 두 평행 축 사이의 동작을 정밀하게 조율하기 위한 크로스 커플링이 반드시 필요하다. 따라서 드라 이브는 축 간 대역폭을 쉽게 맞추고 고정밀 제어를 보장하는 도구를 제공해야 한다.
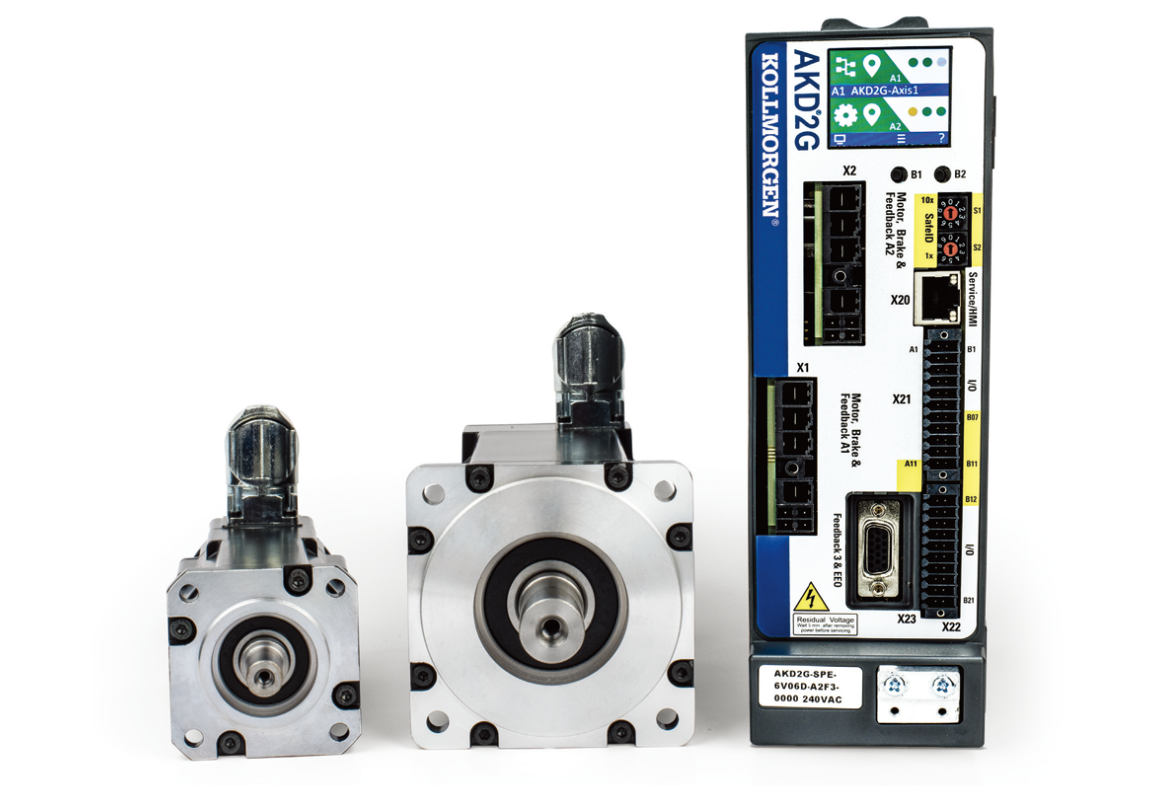
서보 모터를 선택할 때는 낮은 관성 설계를 갖춘 제품이 적합하다. 이를 통해 고대역폭·고성능 애플리케이션에서 필요한 가속및 토크 응답을 구현할 수 있으며, 동시에 시스템에 불안정을 초래하지 않는다.
3. 적절한 모터 선택과 사이징
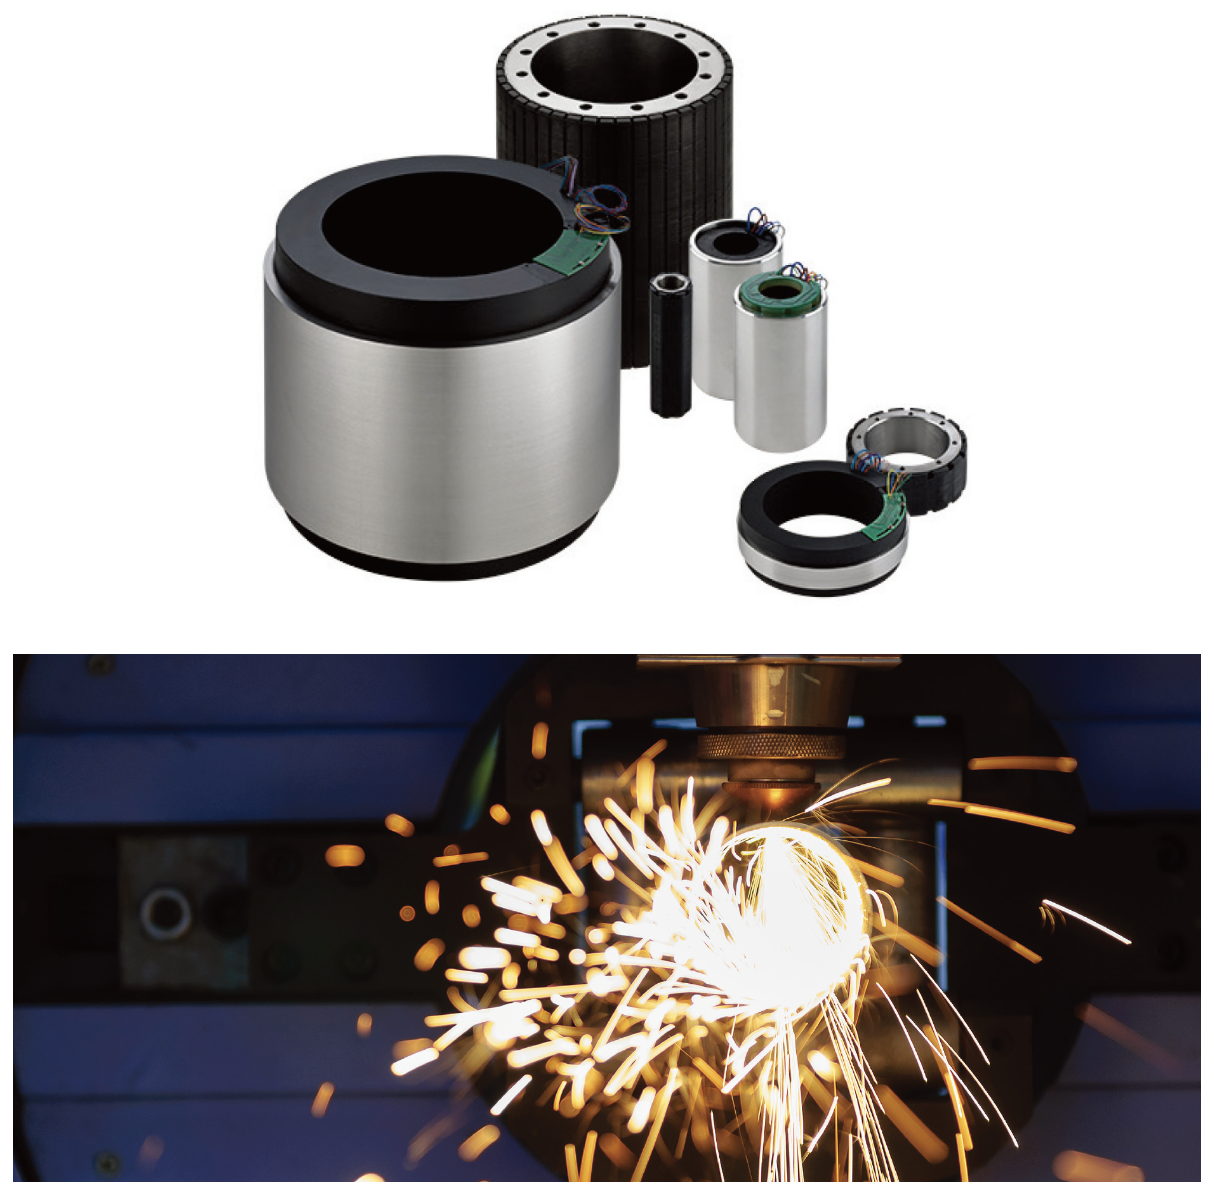
모터를 지나치게 소형으로 선정하거나, 전압·전류 포화 위험을 고려하지 않은 잘못된 설계를 선택하는 것은 흔히 발생하는 실수 다. 간단히 말해, 모터의 토크 상수(Kt)는 버스 전압이 허용하는 범위를 넘을 수 없다. 드라이브가 필요한 전압이나 전류를 공급하지 못한다면, 모터는 요구되는 동작을 수행할 수 없게 된다.
따라서 모터를 선택하는 과정에서 전기적 계산을 사전에 반영하는 것이 중요하다. 사용 가능한 전류와 전압을 정확히 이해한다 면, 필요한 모터의 설계와 크기를 객관적으로 평가할 수 있다. 경우에 따라 더 큰 모터가 필요할 수도 있지만, 동일한 모터를 다른 권선 방식으로 구성해 전압과 전류 요구사항의 균형을 새롭게 맞추는 방법도 있다. 이를 통해 모터를 업사이징하지 않고도 원하는 성능을 확보하거나, 오히려 다운사이징이 가능해질 수 있다.
이 과정에서 중요한 것은 모션 엔지니어링 전문성과 제품 선정 경험을 갖춘 파트너와 협력하는 것이다. 이를 통해 전압·전류 포화 문제를 근본적으로 해소하고, 실제 전원 조건에서 최적의 성능을 보장할 수 있다.
4. 피드백 장치의 올바른 선택
피드백 장치는 드라이브나 컨트롤러에 정보를 제공해 모터 또는 부하가 요구된 속도와 위치에 정확히 도달하도록 보장한다. 따라서 어떤 피드백 장치를 선택하느냐에 따라 비용, 속도, 정밀도가 크게 달라진다.
• 인크리멘탈 엔코더: 가장 기본적인 방식은 증분형 엔코더(Incremental encoder)다. 이 장치는 이동과 방향을 나타내는 두 개의 신호를 출력하 지만, 상대 위치만 추적할 수 있어 절대 위치 계산을 위해 디지털 인터페 이스가 필요하다. 전원이 끊기거나 애플리케이션 오류가 발생하면, 축을 원점으로 되돌린 뒤 다시 시작해야 한다. 이는 일부 응용에서는 안전 문제로 이어질 수 있다. 또한 증분형 엔코더는 전기적 노이즈에 취약해 입력 필터 등 보완 장치가 필요할 수 있다.
• 앱솔루트 엔코더: 절대형 엔코더(Absolute encoder)는 비용이 다소 높지만 여러 장점을 제공한다. 모터 샤프트 각도를 디지털 코드로 직접 생성하기 때문에 추가 연산 없이 정확한 위치와 속도 정보를 제공하며, 전원이 끊겼다가 다시 켜져도 원점 복귀 없이 즉시 올바른 위치를 보고할수 있다. 또한 높은 해상도 구현이 가능하고, 노이즈 내성이 뛰어나며, 단일 케이블 옵션도 지원한다.
• 리졸버: 리졸버(Resolver) 역시 또 다른 선택지다. 전기 변압기 원리를 활용해 로터와 스테이터 권선 간 전압 비교로 절대 위치를 제공하는 아날로그 장치다. 리졸버는 견고하고 혹독한 환경에서도 사용되지만, 일반 적으로 최고 수준의 정밀 절단에는 필요한 해상도를 제공하지 못한다.
5. 신뢰성과 성능을 위한 케이블 선택
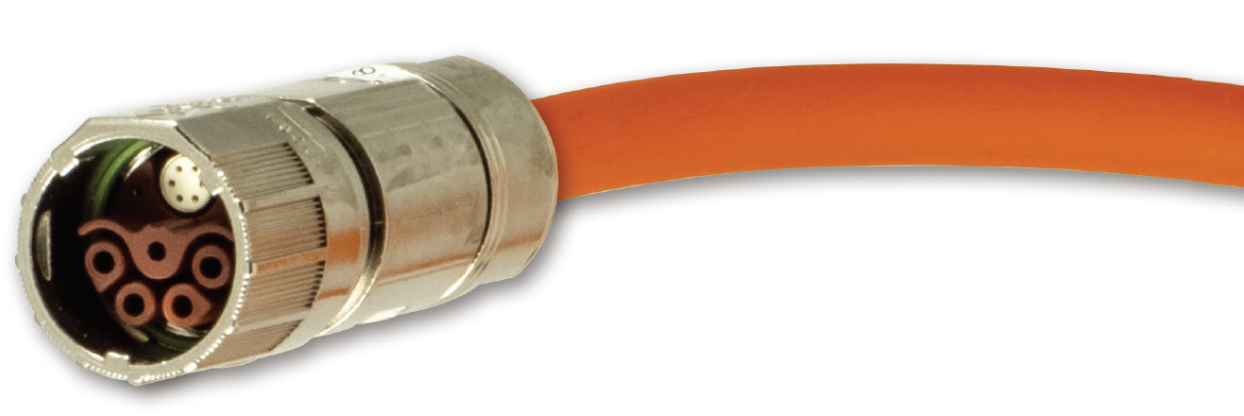
케이블 선택은 자칫 소홀히 다루기 쉬운 부분이지만, 결코 비용을 아끼거 나 뒷전으로 미뤄서는 안 된다. 케이블의 전선 규격이 과소 설계되면 효율성과 신뢰성에서 문제가 발생하며, 접지와 차폐가 제대로 이루어지지 않으면 전기적 노이즈로 인해 피드백 오류와 시스템 성능 저하가 뒤따른다. 절연체와 커넥터 품질이 낮을 경우 장기 사용에서 고장 가능성도 높아진다.
케이블의 수량, 크기, 무게, 유연성, 배선 방식 역시 성능에 영향을 준다. 특히 갠트리(gantry) 시스템에서는 케이 블이 부하의 일부가 되어 드래그, 무게, 컴플라이언스 문제를 일으키며, 이는 서보 시스템이 보상해야 하는 부담 으로 작용한다. 이러한 점에서 단일 케이블 설계는 배선이 간단하고 케이블과 커넥터 모두 가벼워 효율적인 대안이 될 수 있다. 반면, 더 큰 모터가 구동하는 갠트리라면 굵고 뻣뻣한 단일 케이블보다 두 개의 케이블로 나누는 것이 유연성 면에서 유리할 수 있다.
자료제공: Kollmorgen(www.kollmorgen.com)

