


‘TwinCAT 3’ 오토튜닝으로 산업용 서보모터를 최적화하는 방법
서보 시스템을 설계할 때 가장 큰 과제 중 하나는 필요한 성능 지표를 명확히 정의하는 일이다. 속도, 토크, 관성, 질량 등이 불분명하거나 설계 도중 변경되면, 적합한 모터-드라이브 조합을 선택하기 어렵다.
단순히 마력(horsepower) 기준으로 서보를 선정하는 것은 흔한 오류로, 불필요한 진동과 성능 저하를 유발한다. 경우에 따라서는 문제의 원인이 기계 구조에 있을 수도 있다. 조립 불량, 정렬 불량, 공진 주파수 등이 모션 성능을 떨어뜨릴 수 있기 때문이다. 이러한 요인들은 자동화 공정에서 심각한 영향을 미치며, 결과적으로 정밀 제어와 안정성을 저해한다.
이에 따라 점점 더 많은 엔지니어들이 진동을 줄이고 최적의 성능을 확보하기 위해 특화된 튜닝 도구를 활용하고 있다. Beckhoff는 이러한 기능을 ‘TwinCAT 3’ 자동화 소프트웨어에 통합해 서보 튜닝 과정을 간소화하고 성능 최적화를 지원한다. 지금부터 서보 튜닝이 어떻게 작동하는지, TwinCAT 오토튜닝 패키지가 서보모터를 어떻게 최적 화하는지, 그리고 어떤 경우에 튜닝 자체를 피할 수 있는지 살펴보도록 한다.
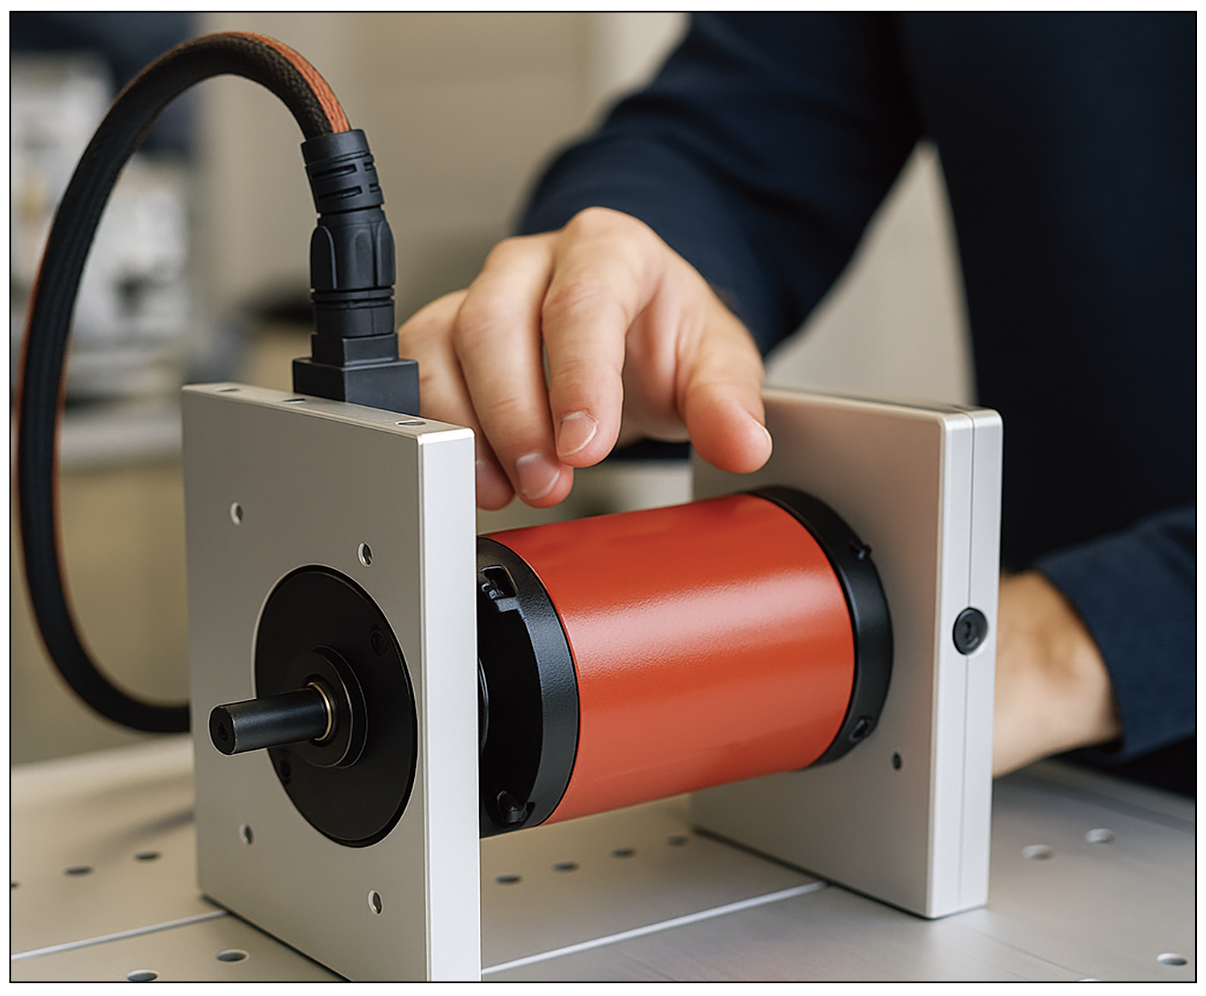
▲ 실제 애플리케이션 현장에서 TwinCAT 3 오토튜닝을 적용해 서보모터의 조정 작업을 수행하는 모습으로, 챗GPT가 기사 관련하여 생성한 이미지이다.
서보 튜닝에서 보드 플롯(Bode Plot)의 역할
과거에는 엔지니어들이 문제를 분석하고 튜닝하기 위해 보드 플롯(Bode Plot)을 활용하곤 했다. 시스템의 주파수 영역을 시각화한 이 그래프는 모션 제어의 전반적인 상태, 즉 축의 안정성과 품질을 보여준다. 이를 위해 다음과 같은 특정 요소들을 분석한다.
• 전체 이득(Overall Gain)
• 이득 마진(Gain Margin)
• 진폭(Amplitude)
• 위상 마진(Phase Margin)
• 위상 예비(Phase Reserve)
이득 마진(Gain Margin)과 위상 마진(Phase Margin)을 복잡한 애플리케이션 조건에서 분석하고, 이를 기계 공진을 모사하는 3 데시벨 주파수와 비교한다. 그런 다음 그 분석 결과에 따라 적절한 필터를 적용하는 방식이다. 하지만 이 과정은 매우 복잡하고 시간이 많이 소요되기 때문에 최근에는 이를 단순화할 수 있는 소프트웨어 기반 도구들이 점점 더널리 활용되고 있다. 그 결과, 보드 플롯의 작성과 해석은 점차 사라져가는 기술이 됐다.
Beckhoff는 수년 전부터 TwinCAT 3 보드 플롯 패키지를 제공하고 있다. 이 도구는 주파수 분석을 통해 전류, 속도, 위치 제어에 적합한 파라미터를 가능한 한 빠르게 도출할 수 있도록 돕는다.
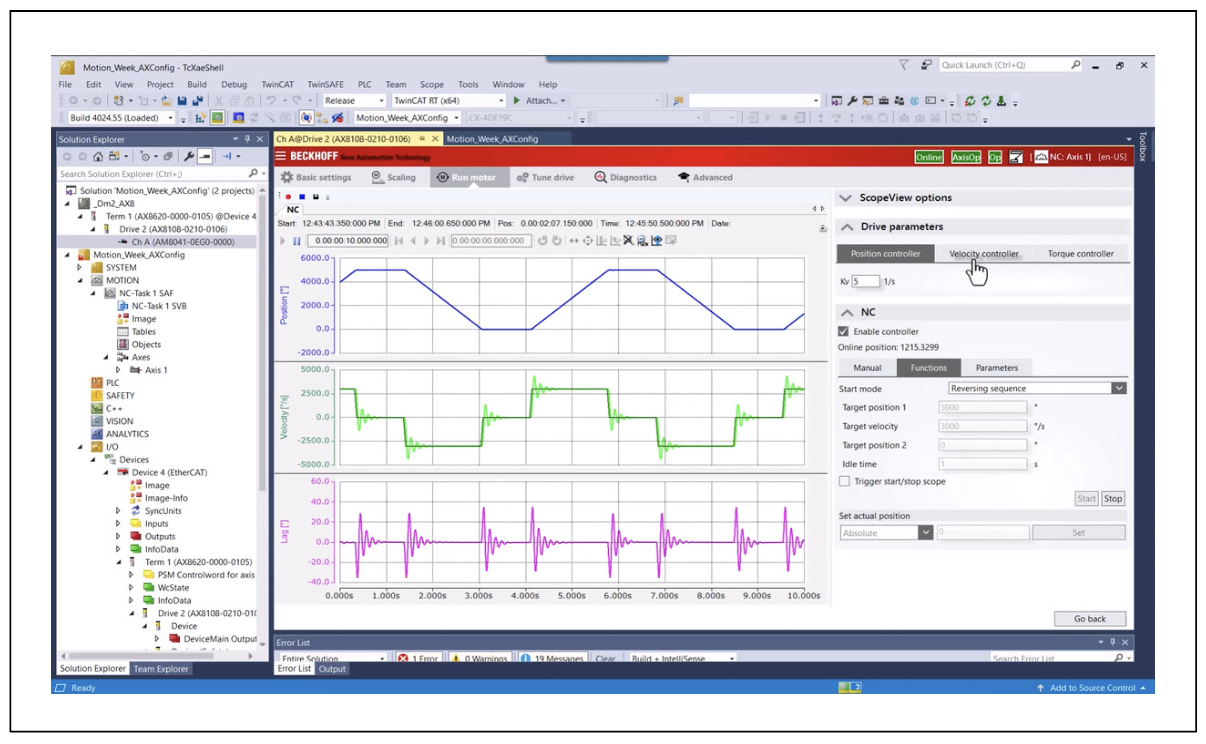
▲ 튜닝되지 않은 서보모터는 고속에서 강한 진동을 보이며, 약 ±40도의 위상 지연이 발생한다.
TwinCAT 3 오토튜닝으로 서보모터 성능을 한층 강화
Beckhoff는 보드 플롯 유틸리티와 함께 오랜 기간 고급 튜닝 도구(Advanced Tuning Tool)를 제공해 왔다. 이 도구는 시스템의 관성값을 감지해 Velocity Observer를 자동으로 설정해주는 기능을 갖추고 있다. 이제 이 두 기능을 통합해 서보 튜닝의 새로운 진화를 이룬 솔루션이 바로 TwinCAT 3 오토튜닝이다.
TE5960 오토튜닝 기능을 통해 엔지니어는 서보 축 커미셔닝 작업을 대폭 간소화할 수 있다. 이 소프트웨어는 위상, 진폭 등 다양한 안정성 기준을 자동으로 해석하고, 반복적인 튜닝 과정을 통해 애플리케이션의 기구 구조, 부하 관성, 제어기 파라미터, 필터 설정값 등을 정밀하게 도출해 낸다. 이렇게 계산된 최적의 파라미터는 TwinCAT 3 Drive Manager 2를 통해 서보 드라이브에 직접 로드할 수 있다.
튜닝 프로세스를 자동화함으로써 시간은 단축되지만, 수동 튜닝에 준하는 투명성과 신뢰성은 그대로 유지된다. 또한, 소프트웨어는 최적화 결과를 시각적으로 확인할 수 있도록 보드 플롯 그래픽을 자동 생성한다.
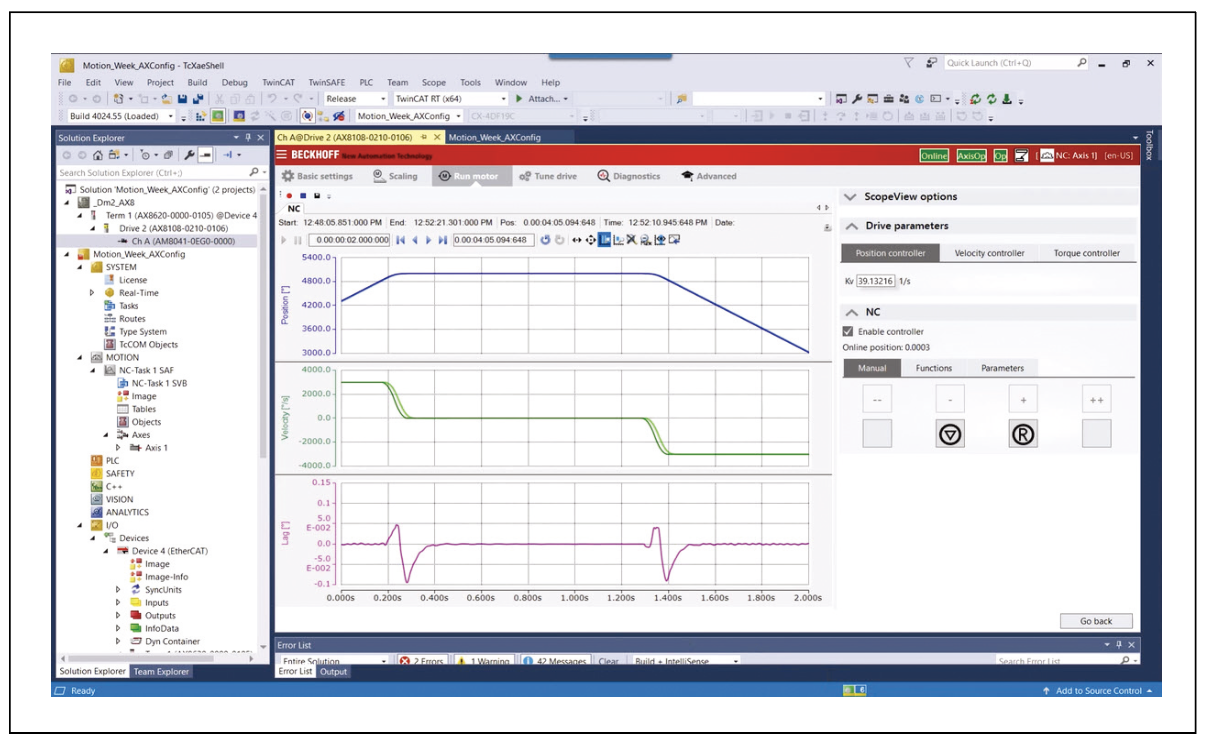
▲ TwinCAT 3 오토튜닝 적용 후, 동일 서보모터의 위상 지연이 ±1도 이하로 감소했다.
다양한 모션 애플리케이션에서 탁월한 성능
엔지니어는 TwinCAT 3 오토튜닝 기능을 다양한 애플리케이션에 적용해 그 이점을 적극 활용할 수 있다. 단순한 PTP(Point-toPoint) 및 캠(Camming) 제어부터 NCI, CNC와 같은 고급 모션 제어까지 폭넓게 대응 가능하다. 이를 통해 복잡한 기계의 모션 시스템도 1분 이내에 손쉽게 최적화할 수 있다. 보드 플롯에 대한 지식이 전혀 없어도, 부드러운 모션 제어를 구현하는 데 필요한 파라미터를 간단히 설정할 수 있다.
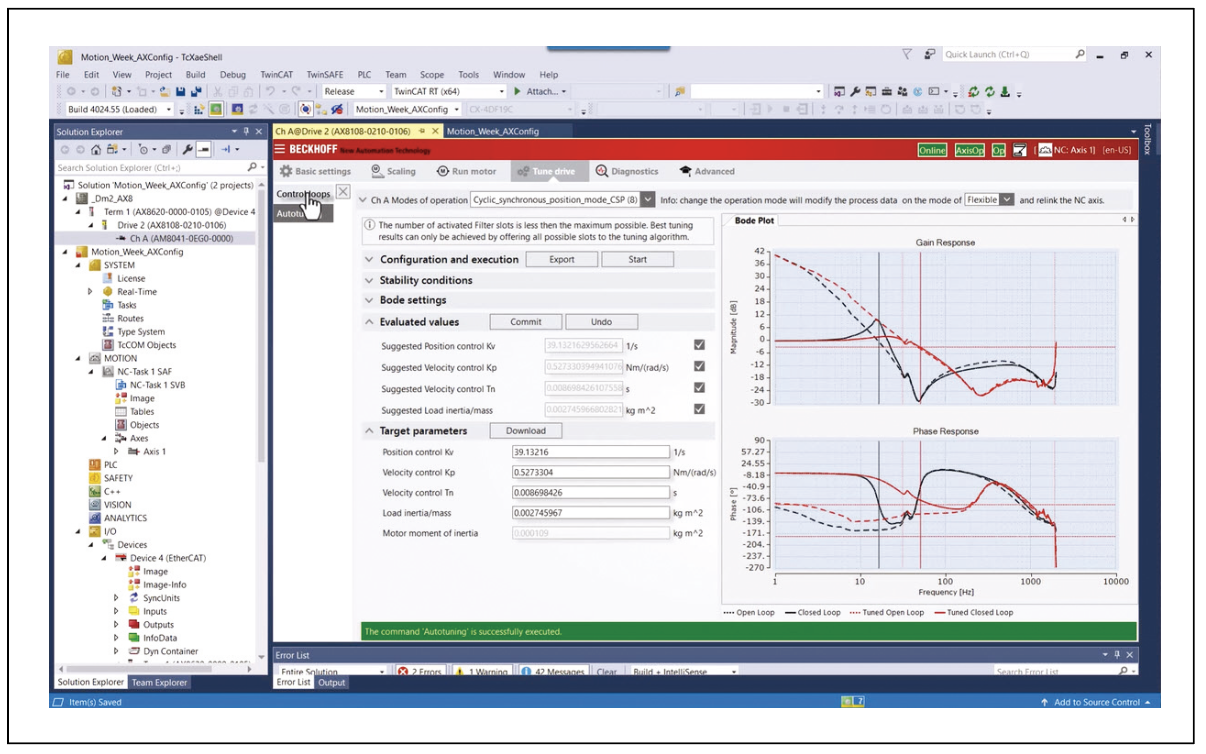
▲ TwinCAT 3 오토튜닝은 검증된 보드 플롯 유틸리티와 고급 튜닝 도구를 통합해 수동 조정 없이도 보드 플롯 결과를 통해 튜닝 과정을 투명하게 확인할 수 있다.
산업용 서보모터, 스테퍼, 드라이브의 올바른 조합
Beckhoff는 단순한 시스템은 물론 복잡한 시스템까지 엔지니어가 서보 튜닝에서 성공적인 결과를 얻을 수 있도록 다양한 지원을 제공해 왔다. 대표적인 도구가 바로 ‘Motion Designer(TE5910)’로, 애플리케이션에 적합한 모터와 드라이브 조합을 정확히 선택할 수있도록 돕는다. Motion Designer는 최적의 조합을 제시해줄 수 있지만, 사용자가 사전에 준비해야 할 정보도 분명 존재한다.
모션 시스템을 정확하게 사양 정의하려면, 각 축의 속도, 토크, 관성값을 정확히 파악해야 한다. 이러한 정보를 바탕으로 Velocity Observer는 가속도를 예측하고, 이를 통해 모터의 동작을 보다 정밀하게 제어할 수 있다. 초기 구동 시점부터 바로 안정적인 동작이 가능해지는 것이다.
또한 기계적 측면에서도 기본에 충실해야 한다. 모든 부품이 제대로 조여져 있고, 윤활 상태가 양호하며, 유지보수가 적절히 이루어졌는지를 점검해야 한다. 예를 들어, 이전까지 정상 작동하던 서보 시스템이 수개월 후 갑자기 이상 동작을 보인다면, 그 원인은 드라이브 기술 자체보다는 기계적인 문제일 가능성이 높다.
물론, 설계 단계든 커미셔닝이든 실제 운전 중이든, 애플리케이션 에는 항상 변수가 존재한다. TwinCAT 3 오토튜닝의 강점은 이러한 ‘불확실성’을 걸러내고, 언제나 부드럽고 정밀한 모션을 구현할 수 있다는 데 있다.
자료제공: Beckhoff(www.beckhoff.com)

