


왜 유도식 로터리 엔코더인가? 6가지 장점과 2가지 한계점
유도식 로터리 엔코더(Inductive Rotary Encoder)는 지난 20여 년 동안 방위산업, 산업 장비, 통신 및 자동화 응용 분야 에서 인기를 얻어왔다. 견고함, 낮은 축방향 프로파일, 높은 해상도와 정밀도는 이 기술이 주목받는 대표적인 이유이다. 그러나 많은 장점에도 불구하고, 모든 애플리케이션에 이상적인 선택이 되는 것은 아니다. 이 기사는 유도식 로터리 엔코더를 선택해야 하는 여섯 가지 이유와, 반대로 최적의 선택이 되지 않을 수 있는 두 가지 상황을 다루기로 한다.
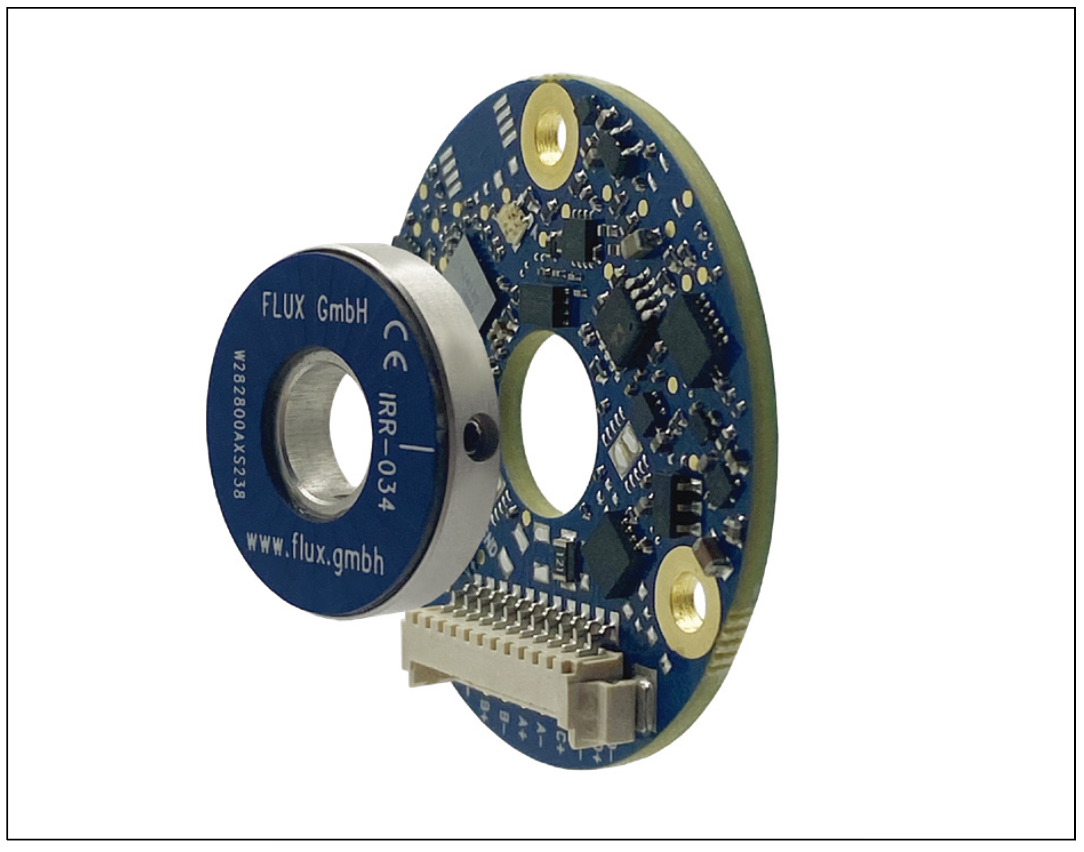
<그림1> 34mm FLUX 유도식 로터리 엔코더 예시. 소형 크기와 고해상도로 폐루프 모터 피드백 및 기타 응용 분야에 적합하다.
유도식 로터리 엔코더를 선택해야 하는 6가지 이유
1. 가혹한 환경에서 탁월한 내구성이 필요할 때
유도식 로터리 엔코더는 먼지, 오일·그리스, 결로, 액체, 극한 온도와 같은 가혹한 조건에서도 안정적으로 동작한다. 광학식 엔코더가 더 높은 정밀도와 해상도를 제공할 수는 있지만, 환경 오염에 취약하기 때문에 반도체 제조용 클린룸이나 밀폐형 인클로저 같은 통제된 환경에서 주로 사용된다. 반대로, 위성통신(SATCOM), 레이더, 카메라 짐벌, 로보틱스처럼 실제 산업 현장 에서 다양한 변수와 동적 환경에 직면하는 응용 분야에서는 유도식 기술이 다른 방식에서는 얻기 어려운 성능과 견고함의 조합을 제공한다. 일부 모델은 IP-68 등급을 만족해 극한 환경에서도 성능 저하 없이 운용될수 있다.
2. 낮은 신호 지연이 필요할 때
신호 지연(latency)이란 측정이 이루어진 순간부터 제어 시스템에 위치 데이터가 전달되기까지 걸리는 시간을 의미한다. 광학식 엔코더는 구조가 단순해 본질적으로 지연 시간이 매우 짧다. 반면, 측정 후 신호를 추가로 처리하거나 필터링해야 하는 센서들은 상당한 지연이 발생할 수 있으 며, 이는 레이더 시스템이나 카메라 짐벌처럼 일정하고 안정적인 속도가 요구되는 응용 분야에서 문제로 작용한다.
유도식 로터리 엔코더는 내부 업데이트 속도가 20ns에 달해 이러한 지연 문제를 크게 줄여준다. 이는 자기식, 정전용량식, 그리고 일부 유도식 엔코더보다 두세 자릿수 이상 빠른 수준이다. 덕분에 위치 측정 과정에 서의 가변 지연은 사실상 무시할 수 있으며, 제어기에 위치 데이터를 전달하는 통신 과정에서만 시간이 소요된다. 참고로, 현재 모션 제어 표준 으로 널리 사용되는 BiSS 프로토콜의 경우, 위치 데이터를 전달하는 최단 주기 시간은 약 40μs(마이크로초) 수준이다.
3. 이력 현상(히스테리시스) 없는 고정밀·고해상도가 필요할 때
유도식 로터리 엔코더는 실시간 피드백을 제공하며, 높은 정밀도와 해상 도를 유지하면서도 이력 현상(히스테리시스)이 발생하지 않는다. 전기적 센싱 방식 덕분에 다양한 요인을 자동으로 보정해 드리프트 없는 성능을 제공하므로, 로보틱스나 CNC 기계처럼 정밀한 모션 제어가 필요한 응용 분야에 적합하다. 또한 관대한 정렬 허용 오차 덕분에 고가의 정밀 부품 이나 복잡한 설치 도구 없이도 장착할 수 있으며, 설치 과정에서 추가적인 신호 조정도 필요하지 않다.
유도식 스테이터는 로터의 격자 패턴 전체를 한 번에 감지하기 위해 360° 전방위 구조로 설계된다. 이 구성은 로터와 스테이터에서 발생하는 단기및 장기 오류를 평균화해 높은 정밀도를 확보한다. 더 나아가, 홀리스틱 (holistic) 센서는 로터와 스테이터 사이의 정적·동적 변위를 기하학적으로 보정하는 역할을 한다. 여기에는 다음과 같은 변위가 포함된다.
• 로터 회전축의 반경 방향 변위(이심, eccentricity)
• 로터와 스테이터 간의 축방향 변위(에어 갭, air gap)
• 로터와 스테이터 간의 평행도 부족
이러한 변위로 인한 오류를 최소화하면 장착 및 초기 설정 시 별도의 보정이 필요 없으며, 실제 운용 환경에서도 성능이 크게 향상된다. 특히 모터 샤프트가 열팽창이나 하중 변화로 인해 기계적으로 변형될 때에도 안정적인 성능을 유지한다. 또한 홀리스틱 유도식 센서와 단일 지점을 스캔하는 센서(예: 광학식 센서)를 비교하면, 이심 오차(eccentricity error)가 두 방식에서 어떻게 차이를 보이는지 확인할 수 있다.

<그림2> 홀리스틱 유도식 센서는 설치 후 별도의 보정 없이도 이심(eccentricity)을 보정한다.
일부 엔코더는 이심 오차를 줄이기 위해 다중 스캔 방식을 사용하지만, 이는 복잡성과 추가 신호 처리, 비용 증가를 유발할 뿐 오차를 완전히 제거하지는 못한다.
4. 자기 간섭에 대한 면역이 필요할 때
자기식 엔코더와 달리, 유도식 로터리 엔코더는 외부 자기장에 영향을 받지 않는다. 이 특성 덕분에 모터나 용접 장비 근처처럼 강한 전자기 간섭(EMI)이 존재하는 환경에서도 안정적으로 사용할 수 있다. 또한 별도의 차폐 구조를 추가하지 않아도 되기 때문에 불필요한 크기 증가나 설계 복잡성을 피할 수 있다. 유도식 로터리 엔코더는 MHz 대역에서 동작하는 반면, 모터에서 발생하는 교란 신호는 일반적으로 100kHz 이하이다. 이로 인해 모터와 근접해 설치되더라도 신호 저하 없이 성능을 유지할 수 있다.
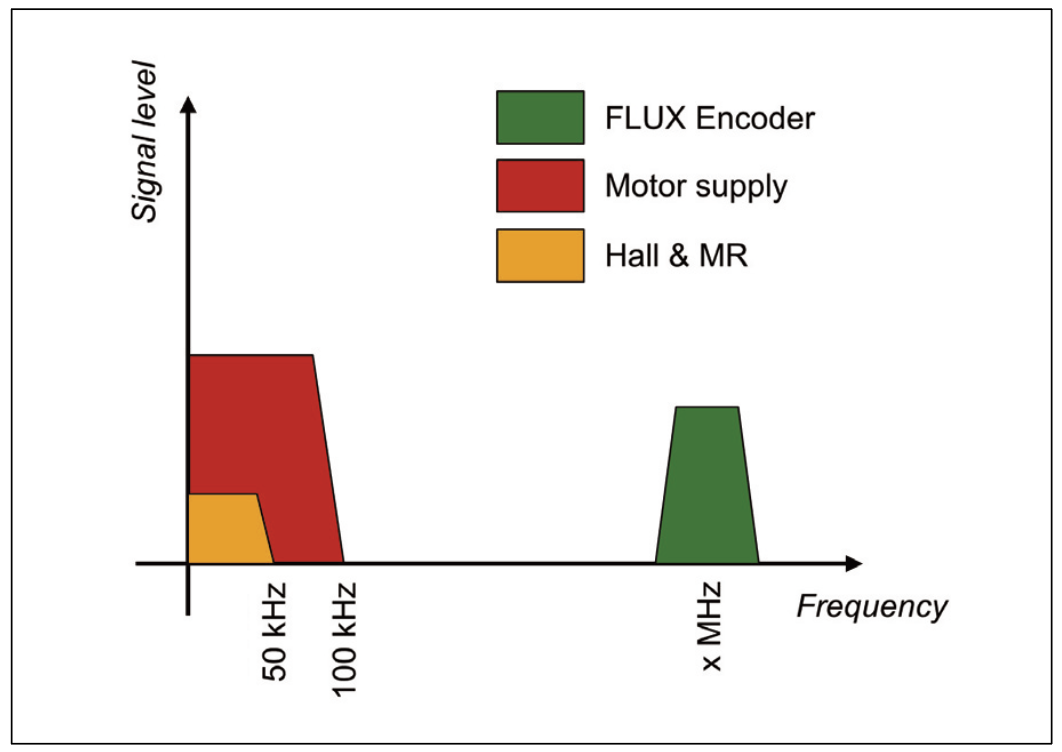
<그림3> 유도식 엔코더는 일반적인 모터보다 훨씬 높은 주파수 대역에서 동작해 저주파 노이즈를 쉽게 필터링할 수 있다.
5. 맞춤형 설계와 유연성이 필요할 때
유도식 기술의 큰 장점 중 하나는 다양한 직경, 장착 패턴, 기하 구조로 손쉽게 확장할 수 있다는 점이다. 유도식 로터리 엔코더는 외경이 34mm에 불과한 초소형 제품부 터, 내경이 500mm 이상에 이르는 대형 제품까지 다양하게 구현될 수 있다. 센서는 크기·질량·비용을 줄인 기판 (PCB) 단품 형태로 제공될 수도 있고, 알루미늄이나 스테 인리스 스틸 하우징에 캡슐화돼 견고성을 한층 강화할 수도 있다.
또한 직경, 장착 홀 패턴, 통신 인터페이스, 케이블·커넥터 옵션을 사용자의 요구에 맞춰 손쉽게 커스터마이즈할 수있으며, 이 과정에서 납기와 비용 부담은 크지 않다. 이러한 맞춤형 설계는 시스템 통합 과정을 단순화하고 위험을 줄이며, 대규모·소규모 응용 분야 모두에서 총비용 절감 효과를 제공한다. 특히 기존 로터리 엔코더나 리졸버를 교체해야 하는 상황에서 큰 장점을 발휘한다. 실제 사례로는 심해 로봇, 저궤도(LEO) 위성, 의료기기를 위한 이중화 엔코더, 조립형 스테퍼 모터·엔코더 키트 등이 있다.
6. 컴팩트한 설계가 필요할 때
유도식 로터리 엔코더는 소형·경량으로 설계돼 공간 제약이 큰 애플리케이션에도 손쉽게 통합할 수 있다. 작은 폼팩터 덕분에 성능 저하 없이 다양한 장착 옵션을 제공하며, 설치 두께가 5.8mm에 불과하고, 내·외경 사이의 스테이터 폭도 14.5mm로 비교적 좁아, 다른 엔코더가 물리적으로 들어가기 힘든 환경에서도 적용할 수 있는 대안이 된다.
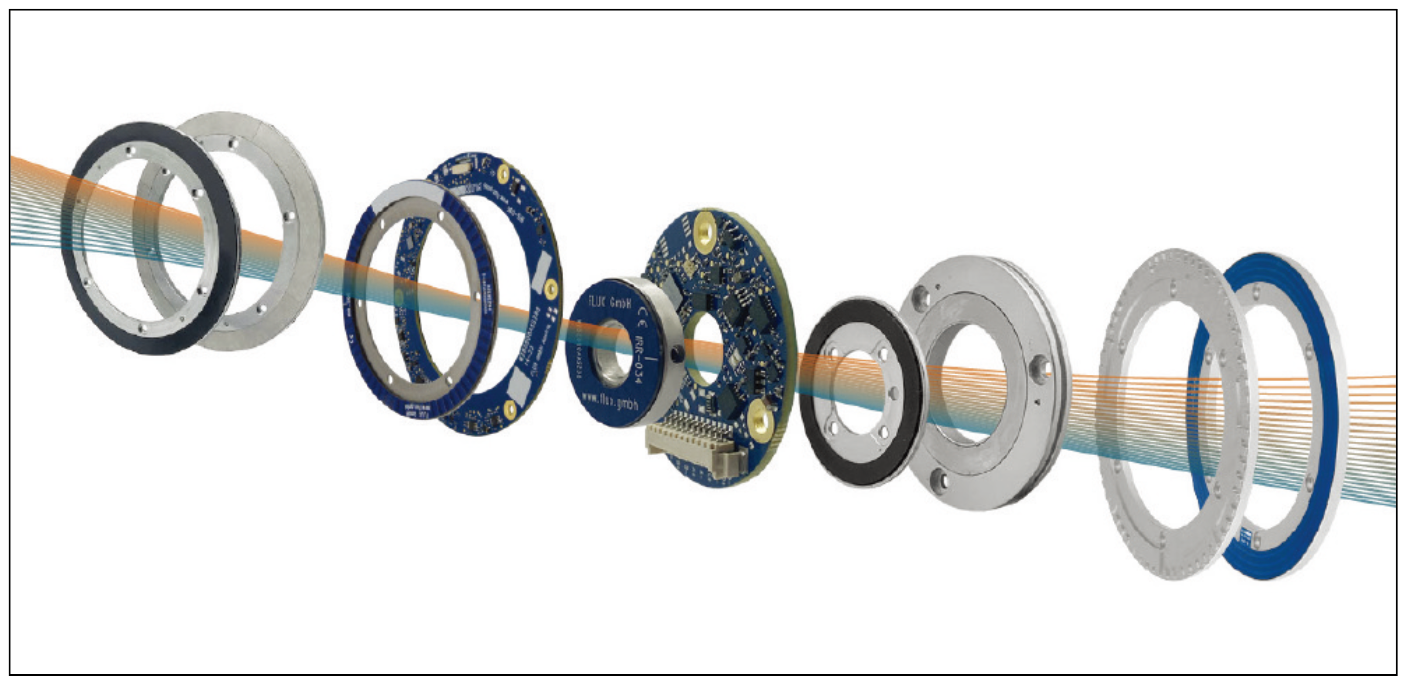
<그림4> 유도식 엔코더는 다양한 크기, 해상도, 온도 범위, 통신 프로토콜로 제공된다.
유도식 로터리 엔코더를 사용하지 말아야 할 두가지 이유
1. 아크초 단위의 초정밀도가 필요한 경우
유도식 엔코더는 내구성과 환경 내성 측면에서 많은 장점을 지니지만, 정밀도 면에서는 한계가 있다. 특히 10아크초 이하의 정밀도나 23비트 이상의 해상도가 요구되는 초정밀 애플리케이션에서는 단독으로 충족하기 어렵다. 이러한 경우에는 GMI (Giant Magneto Impedance) 기술 기반 엔코더가 대안이 될 수 있다.
GMI 엔코더는 유도식과 유사한 구조를 가지면서도 360° 전방위 스캐닝을 통해 더 높은 정밀도를 제공한다. 지상 안테나 시스템, CNC 머신, 천체망원 경, 카메라 짐벌과 같은 초정밀 응용 분야에 적합하며, 자동 신호 보정 기능을 내장해 에어 갭변동이나 런아웃(run-out), 틸트(tilt)에도 안정적인 성능을 유지한다. 또한 초기 설치나 유지 보수 과정에서 별도의 보정이 필요 없다.
광학식 엔코더 역시 높은 정밀 도와 해상도를 제공할 수 있으 나, 견고함과 설치 허용 오차 측면에서는 한계가 있다. 따라서 까다로운 환경에서 고성능과 초정밀을 동시에 요구하는 경우에는 GMI 엔코더가 적합한 선택지가 된다.
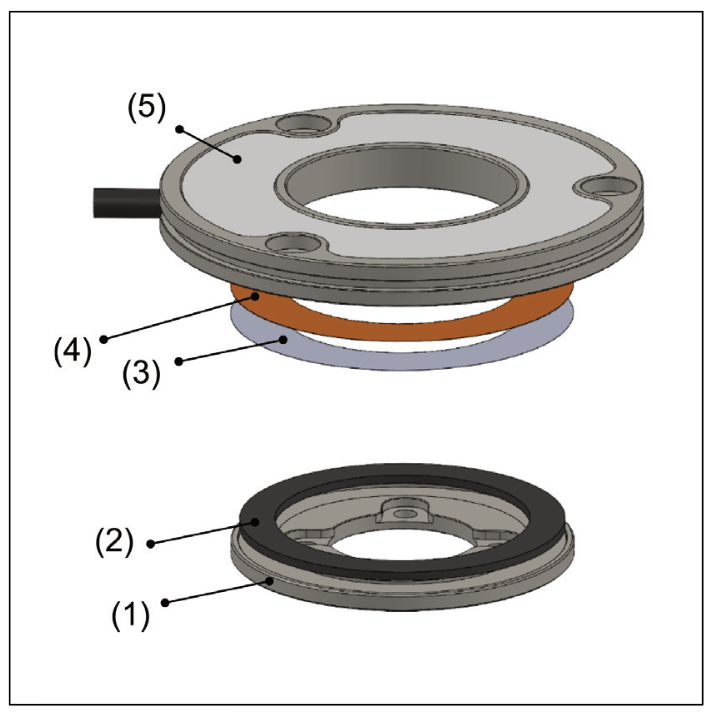
<그림5> GMI 로터리 엔코더의 분해도. 로터는 금속 캐리어(1)에 자기 링(2)이 부착된 형태이며, 스테이터는 GMI 포일(3), 유도식 센서(4), 아날로그/ 디지털 전자회로(5, 하우징 내)를 포함한다.
2. 가격 경쟁력이 우선일 때
홀 효과(Hall Effect)와 TMR(터널 자기저항) 기술을 기반으로 한 자기식 로터리 엔코더는 유도식 엔코더보다 성능은 떨어지지만, 까다로운 환경에서 비용 효율 적인 대안이 될 수 있다. 이 때문에 수십 년간 자동차 산업에서 널리 사용돼 왔으며, 최근에는 산업용 분야 로도 적용 범위가 확대되고 있다.
자기식 엔코더는 일정 수준의 먼지와 진동 환경에서 무난하게 동작하며, 저가 자동화 시스템, 소비자용 모션 제어 장치, 엔트리급 로보틱스에 적합하다. 다만 이력 현상, 제한된 정밀도, 느린 업데이트 속도라는 구조적 한계를 지니며, 단일 지점 측정 방식에서는 설치 오차·충격·진동으로 인한 로터의 이심(eccentricity) 문제가 발생해 정밀도가 더 낮아질 수 있다.
자료제공: FLUX(www.flux.gmbh)

