


정밀 모션 애플리케이션을 위한 커플링 선택 가이드와 핵심 원칙
정밀 모션 애플리케이션에 사용할 커플링을 선택할 때, 성능과 경제성 사이에서 최적의 방안을 찾기 위한 고민이 뒤따르기 마련이다. 어떤 커플링이 가장 적합한 선택인지에 대한 의문은 특히 서보 시스템에서 빈번히 제기된다. 다음은 이러한 선택 과정을 돕기 위한 기본적인 지침과 계산법이다. 이를 통해 애플리케이션 요구사항에 적합한 커플링을 효율적으로 선정할 수 있으며, 동시에 비용 대비 성능을 최적화하는 데도 도움이 된다.
정밀 플렉시블 샤프트 커플링(flexible shaft coupling)은 기본적으로 두 가지 형태로 나뉜다. 이들은 모두 백래시 (backlash)나 과도한 관성을 유발하지 않으면서도, 모터나 기어박스와 부하 간의 불가피한 미스얼라인먼트(정렬 불량) 를 보정하도록 설계돼 있다.
먼저, 비틀림 강성(torsional stiffness)이 높은 커플링은 금속 플렉시블 요소를 사용해 제작되며, 회전 중 비틀림 변형을 최대한 억제하는 데 중점을 둔다. 이를 통해 구동축과 종동축 간의 회전이 가능한 한 정밀하게 동기화되도록 돕는다.
반면, 진동 감쇠 기능을 갖춘 엘라스토머 커플링은 구동 허브와 종동 허브 사이에 플라스틱 완충재를 삽입해 원치 않는 진동이나 충격 부하를 흡수하고 필터링하는 구조를 갖춘다. 정밀 엘라스토머 커플링은 플라스틱 완충재와 죠 허브(jaw hub) 사이에 사전 압력을 가해 백래시를 제거하도록 설계되 지만, 구조적 특성상 어느 정도의 비틀림 변형은 불가피하다.
일반적으로 메탈 벨로우즈 커플링(metal bellows coupling) 은 동일한 크기의 엘라스토머 커플링보다 약 10배 정도 높은 비틀림 강성을 제공한다. 그러나 엘라스토머 커플링은 부드러운 구동을 돕는 데 유리하며, 비용 측면에서도 상대적으로 경제적이라는 장점이 있다.
정밀 커플링 선택시 고려해야 할 기준
정밀 커플링을 선택할 때는 이러한 두 가지 방식 중 어느 쪽이 적합할지를 판단하는 것이 출발점이다. 가장 먼저 고려해야할 핵심 기준은 다음과 같다.
△ 기계적 이득(mechanical advantage)
△ 부하의 요구 위치 정밀도
△ 가속 및 감속 속도
△ 구동측과 종동측 사이의 관성비(inertia ratio)
이러한 요소들은 모두 커플링의 비틀림 강성 요구 수준에 직접적인 영향을 미치며, 시스템 전체의 성능을 유지하는 데 결정적인 역할을 한다. 정밀 커플링이 가장 일반적으로 사용되는네 가지 시나리오를 살펴보면, 어떤 경우든 메탈형 또는 엘라 스토머형 중 하나가 최적의 선택이 될 수 있다. 그 판단을 내리기 위한 실질적인 방법은 우선 기본 유형을 설정하고, 이를 각애플리케이션에 맞게 검증해 나가는 방식이 효과적이다.
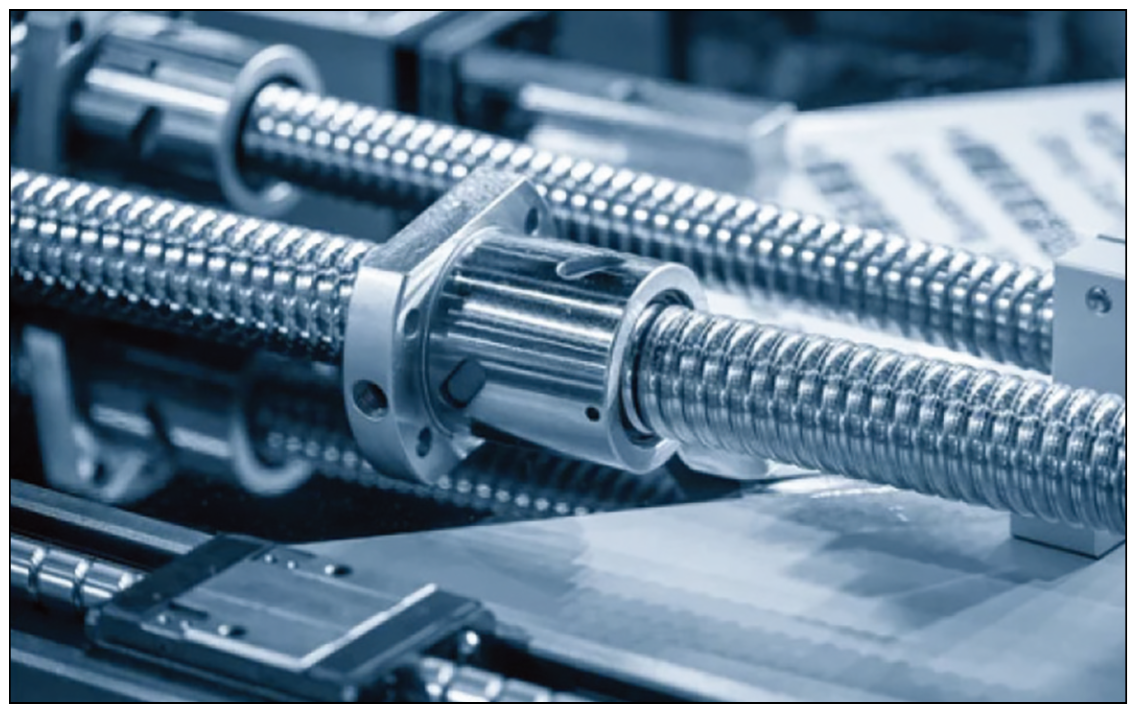
볼스크류 및 리드스크류
정밀 커플링이 가장 일반적으로 사용되는 리니어 모션 애플리케이션은 서보모터와 볼스크류 또는 리드스크류를 연결하는 경우다. 이러한 시스템은 주로 머신툴이나 반도체 웨이퍼 핸들링 장비에서 사용되며, 몇 마이크론 이하의 정밀한 위치 정확도가 요구되기 때문에 매우 민감한 제어가 필요하다.
이러한 배경을 고려하면, 비틀림 강성이 높은 금속 커플링이 무조건 최선의 선택처럼 보일 수 있다. 실제로 많은 경우에 그렇기도 하다. 하지만 의외로 정밀 엘라스토머 커플링이 더 나은 선택이 되는 경우가 많다. 그 이유는, 리니어 이동 거리 대비 회전 수(리드: lead)에 따라 스크류가 제공하는 기계적 이득이 비틀림 변형(wind-up)이 리니어 위치 정밀도에 미치는 영향을 완화시켜주기 때문이다. 다시 말해 회전에 따른 커플링의 변형이 실제 위치 정밀도에 미치는 영향이 작아진다는 의미다.
또한 다른 기계식 모션 요소들과 비교했을 때, 원하는 추력과 속도, 위치를 생성하는 데 필요한 입력 토크가 상대적으로 낮다. 이는 곧 커플링에 가해지는 비틀림 응력이 적고, 그에 따른 변형도 적다는 뜻이다. 예를 들어, 리드가 10mm인 일반적인 볼스크류 애플리케이션 을 가정해보자. 이 시스템에서 1톤의 추력을 생성하기 위해 필요한 입력 토크는 약 15Nm 정도에 불과하다. 이처럼 토크 부담이 크지 않은 경우에는, 약간의 비틀림 유연성을 제공하면 서도 진동을 흡수하는 엘라스토머 커플링이 오히려 시스템 안정성과 구동 품질을 높이는 데 기여할 수 있다.
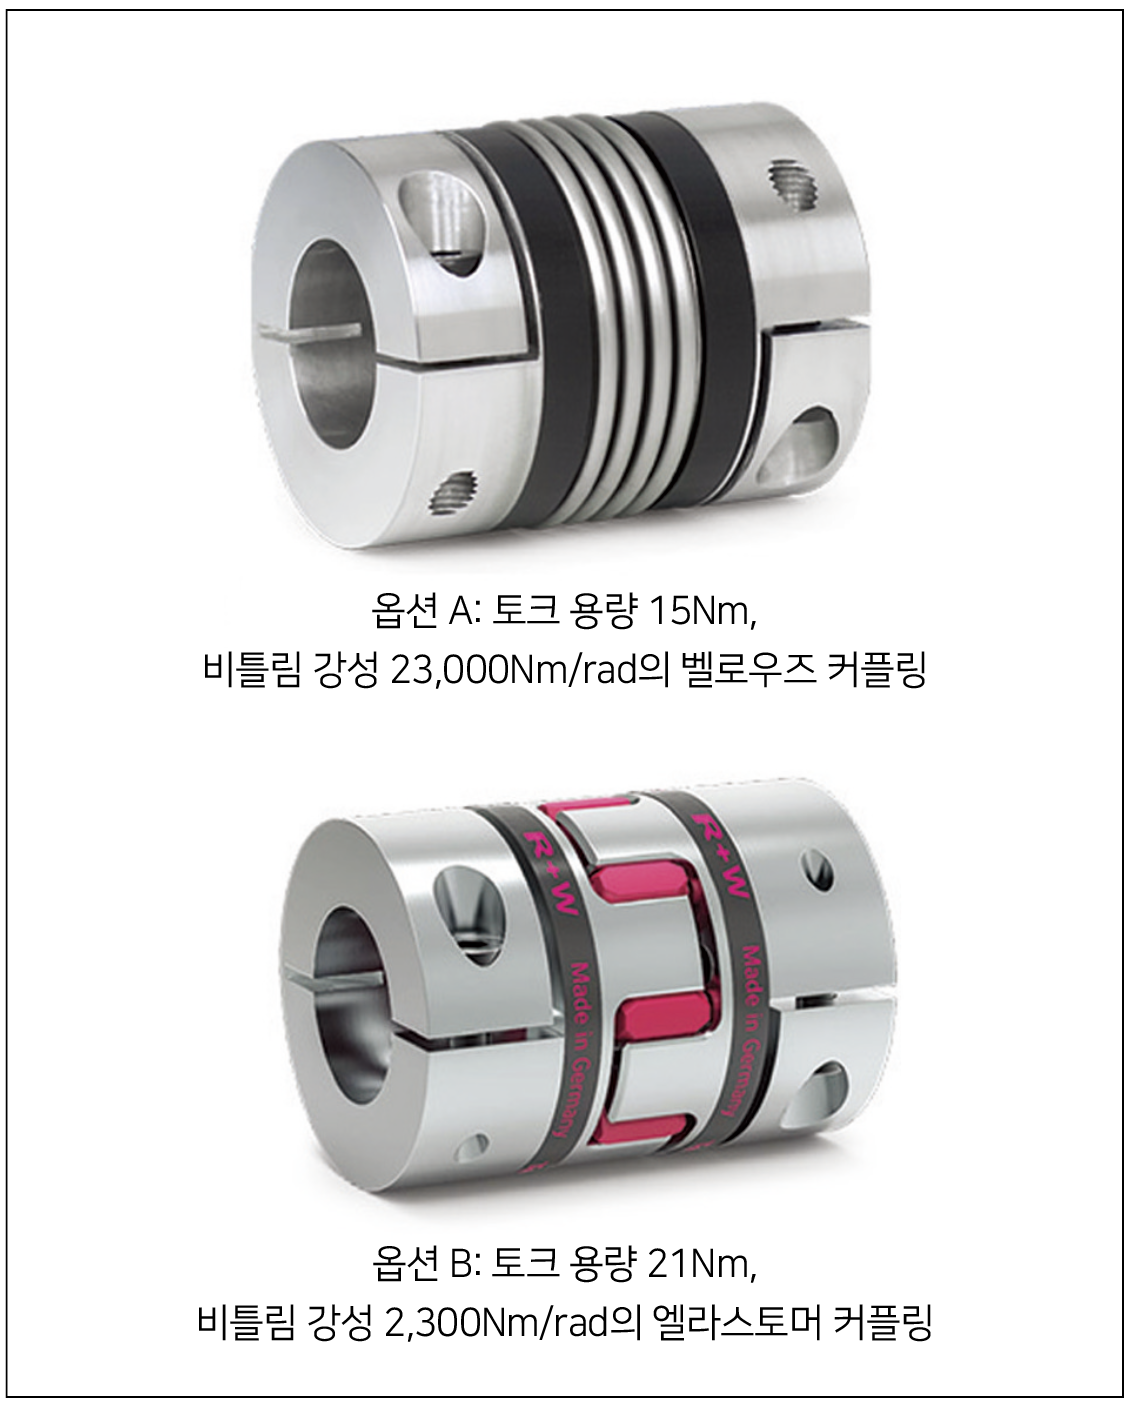
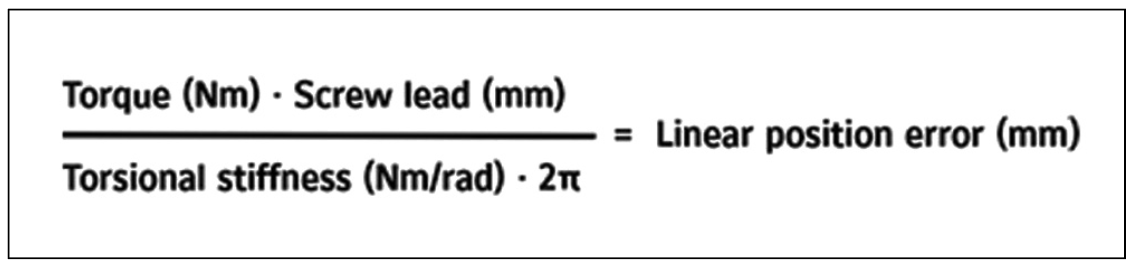
▲ 계산 결과 벨로우즈 커플링은 0.001mm, 엘라스토머 커플링은 0.010mm의 위치 오차를 보였다
물론 벨로우즈 커플링은 비틀림 강성 차이만큼, 즉 약 10:1의 비율로 엘라스토머 커플링보다 더 우수한 성능을 발휘한다. 일부 고정밀 볼스크류 애플리케이션에서는 커플링이 리니어 위치 오차에 기여하는 정도가 1마이크론(0.00004인치) 이하로 제한되어야 하는 경우도 있다.
그러나 대부분의 일반적인 용도에서는, 풀로드 상태에서 엘라스토머 커플링으로 인해 발생하는 약 0.010mm(0.0004인치 미만)의 비틀림 변형에 따른 위치 오차도 충분히 허용 가능한 수준이다. 특히, 리니어 엔코더를 통해 부하의 최종 위치를 직접 제어하고, 이에 따라 모터가 보정 동작을 수행하는 시스템에서는 이러한 오차가 더욱 문제가 되지 않는다.
볼스크류의 리드가 증가하면 커플링으로 인한 리니어 위치 오차 역시 증가하지만, 대략적인 오차 수준은 동일한 자릿수 범위에서 유지된다. 결론적으로, 극단적으로 높은 위치 정밀도를 요구하는 특수한 경우를 제외하면, 엘라스토머 커플링이 가격, 성능, 진동 감쇠 효과 측면에서 대부분의 애플리케이션에 가장 적합한 선택이라 할 수 있다.
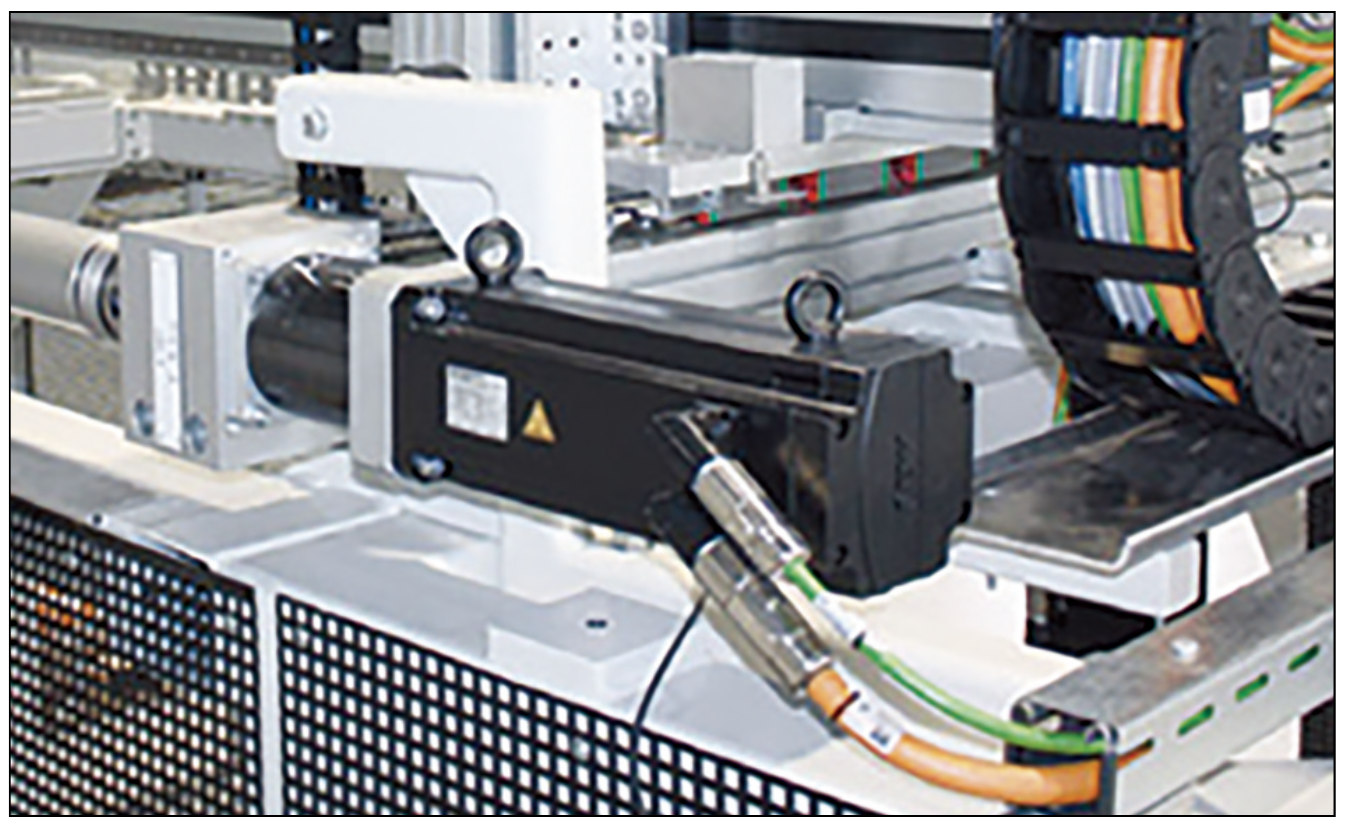
벨트 구동형 리니어 모듈
벨트 구동 리니어 액추에이터는 고정밀 위치 제어나 고추력을 중시하는 볼스크류 구동 시스템과 달리, 주로 고속 물류 이송에 초점을 맞춘다. 이 때문에 처음에는 구동 모터와 연결되는 커플링에 상대적으로 낮은 비틀림 강성만 요구된다고 생각할 수 있다. 하지만 실제로는 그 반대인 경우가 많다.
벨트 구동 시스템은 리니어 이동 속도는 높지만, 추력은 가속도 수준에서만 필요하다는 특성을 갖고 있다. 이에 따라 입력 축과 리니어 운동 간에 기계적 이득(mechanical advantage)이 존재하지 않는다. 이 구조적 특성으로 인해, 서보 모터 단독으로는 충분한 가속 토크를 내기 어려워 정밀 감속기가 거의 필수적으로 사용되며, 이는 볼스크류 시스템과의 큰 차이점 중 하나다.
이러한 애플리케이션에서 커플링은 구동계의 말단부에 위치 하며, 풀리(pulley)와 1:1 비율로 회전하면서 직접 리니어 운동을 생성한다. 이처럼 직접적인 회전 전달 구조에서는 커플링의 비틀림 변형(wind-up)이 훨씬 두드러지게 나타나게 된다.
따라서 벨트 구동형 리니어 모듈에서는, 초기 예상과 달리 비틀림 강성이 높은 커플링을 선택하는 것이 중요하다. 이는 고속 운전 중 위치 오차를 억제하고 전체 시스템 반응성을 유지 하는 데 결정적인 역할을 한다.
벨트 구동 리니어 액추에이터 기반의 포지셔닝 시스템에서는 X축과 함께 작동하는 보조 X’축을 추가해 상부 하중에서 발생하는 모멘트 부하를 지지하는 구성이 일반적이다. 이때 두 액추에이터를 각각 별도의 모터·드라이브·기어박스로 구동하 기보다는 라인 샤프트 커플링을 통해 기계적으로 동기화하는 방식이 경제적이고 효율적이다.
한 가지 구성 방식은 중앙에 듀얼 출력 기어박스를 설치하고, 각 출력축을 라인 샤프트 커플링으로 각 액추에이터에 연결하는 것이다. 두 커플링 길이가 같고, 캐리지 간 토크 부하가 균등할 경우 비틀림 변형이 상쇄되어 정밀도가 향상된다.
하지만 이 방식은 별도의 기어박스 설치 구조가 필요하고 비용도 증가한다. 반면, 시스템 한쪽에만 기어박스를 두고 단일 라인 샤프트로 두 액추에이터를 연결하면 구조가 간단해지고 비용도 절감된다.
이 구성의 적용 가능성은 라인 샤프트 커플링의 토크 부하와 비틀림 강성, 그리고 발생 가능한 위치 오차를 비교 분석해 판단해야 한다. 커플링을 한 사이즈 크게(over-sizing) 선택하면 효과적으로 대응할 수 있다.
두 액추에이터는 공통의 부하와 선형 가이드를 통해 움직임이 연결되지만, 커플링 비틀림이 지나치면 구동되지 않는 쪽액추에이터에 저항(드래그)이 생겨 동기성이 저하될 수 있다. 이런 경우, 예상 위치 오차를 0.2mm 이내로 유지하는 것이 실용적인 기준이 된다.
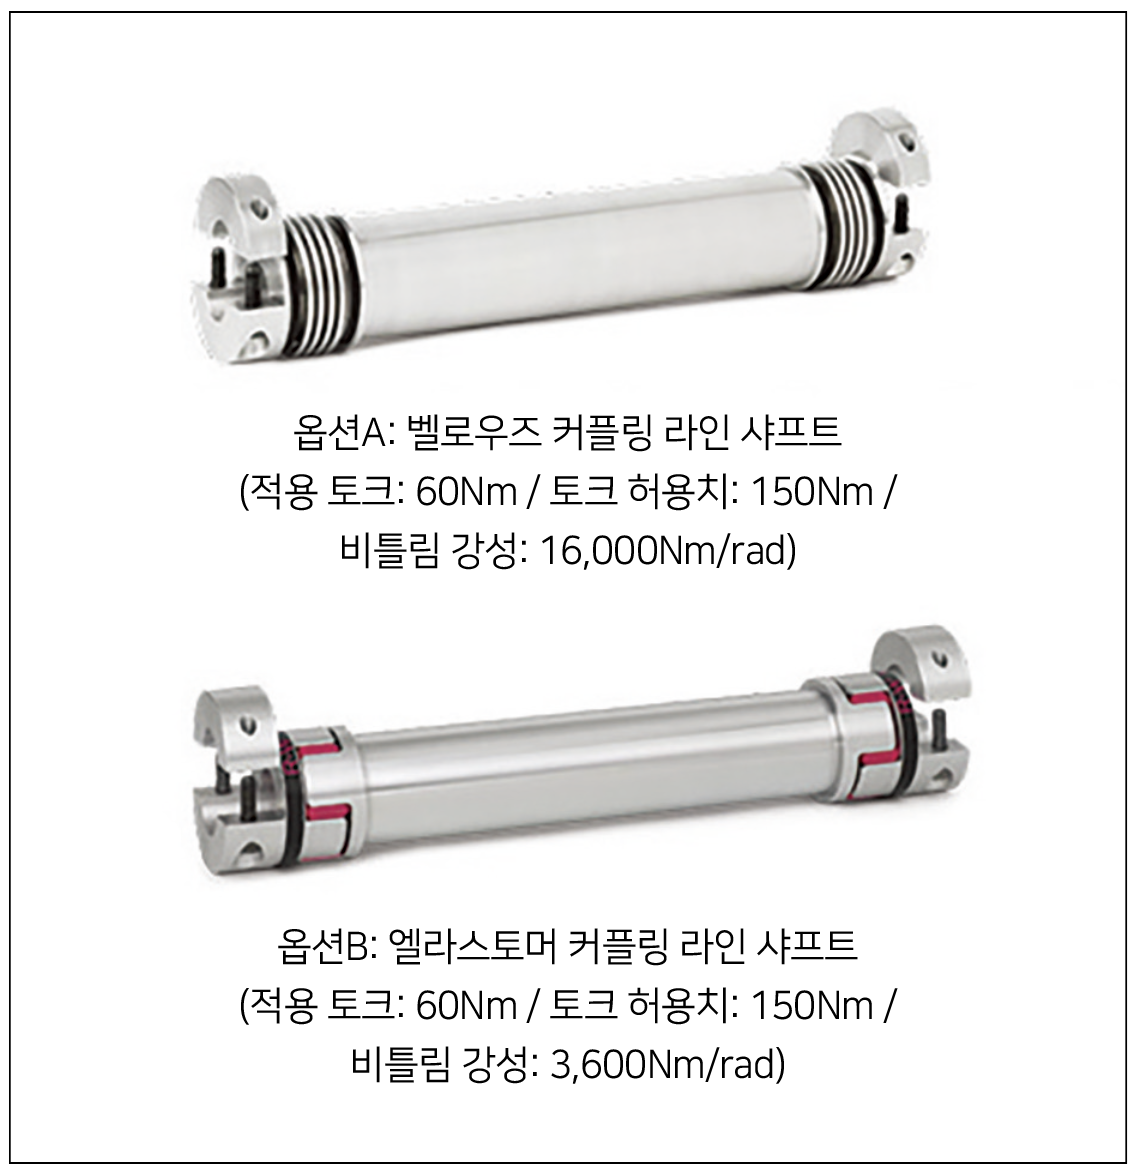
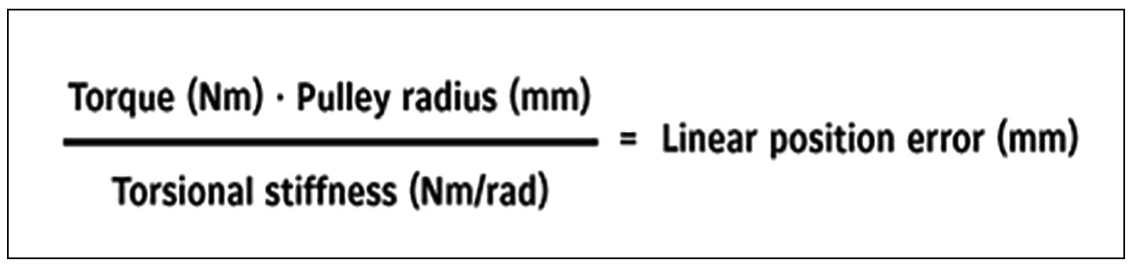
▲ 벨로우즈 커플링 라인 샤프트의 위치 오차: 약 0.19mm, 엘라스토머 커플링 라인 샤프트의 위치 오차: 약 0.83mm
예를 들어, 모듈 간 거리 1.5m, 구동 풀리 반경 50mm인 갠트리 시스템에서 벨로우즈 커플링과 엘라스토머 커플링 간의 오차는 위의 그림과 같은 차이를 보인다. 이 예시에서는 벨로우즈 타입 라인 샤프트를 사용해야 원활한 동기 구동(smooth running)을 유지할 수 있다. 그러나 다른 상황에서는 토크 부하가 충분히 낮기 때문에 엘라스토머 타입 커플링으로도 요구 조건을 충분히 만족할 수 있는 경우가 많다. 즉, 커플링 선택은 시스템 구조와 부하 조건에 따라 달라지며, 반드시 고강성 커플링이 정답은 아니다.
서보 모터와 기어헤드를 부하에 직접 연결할 때
롤러 샤프트, 레버 암, 인덱싱 테이블 등 회전 위치 제어가 필요한 부하를 서보 모터나 기어박스로 직접 구동할 때는 커플 링의 비틀림 강성이 전체 시스템 성능에 큰 영향을 미친다. 부하 반경이 커질수록 커플링의 비틀림 변형(wind-up)으로 인한 위치 오차도 커지며, 반경 1m인 암에서 커플링이 1도 비틀 어질 경우 말단 오차는 17.5mm에 달한다.
회전 관성(moment of inertia)은 반경의 제곱에 비례하기 때문에, 반경이 큰 부하를 급감속시키는 경우, 강성이 낮은 커플 링은 과도한 오버트래블을 유발할 수 있다. 기어박스 없이 관성 불일치를 보정하지 못하면, 작은 부하에서도 문제가 생길수 있다.
예를 들어 감속비 5:1의 기어박스는 반사 관성을 1/25로 줄여 주지만, 이를 사용하지 않고 비틀림 강성이 낮은 커플링만으로 구동할 경우, 서보 드라이브가 빠른 속도로 위치를 보정하는 데 어려움을 겪고, 고주파 진동이나 제어 실패가 발생할 수있다. 따라서 반경이나 관성이 큰 부하를 빠르게 정밀 제어해야 하는 애플리케이션에서는 비틀림 강성이 높은 커플링이 일반적으로 가장 적합한 선택이다.
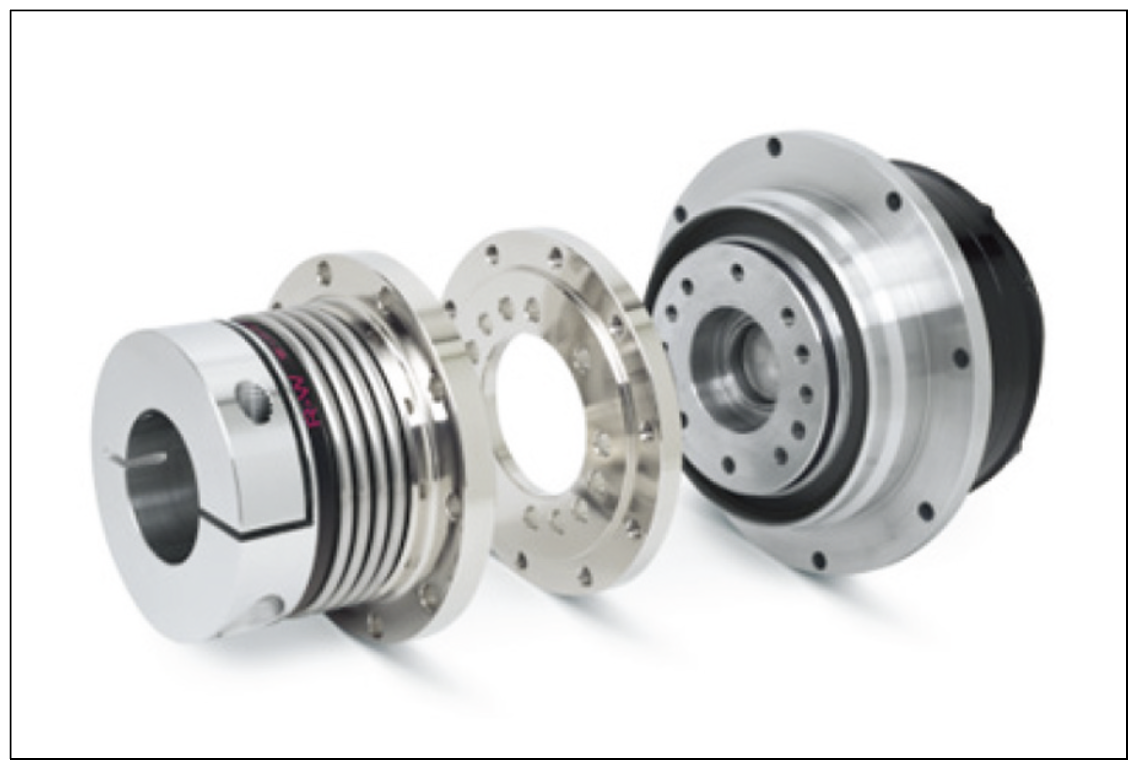
물론 예외도 존재하지만, 어떤 커플링을 기준점으로 삼아 선택을 시작하느냐에 따라 전체 설계 시간이 단축되며, 시장에 존재하는 수많은 커플링 옵션 속에서 길을 잃지 않도록 도와 준다. 비틀림 강성과 진동 감쇠 타입이라는 두 범주 내에서도 정렬 오차 보정 수준이나 감쇠 특성에 따라 다양한 플렉시블 요소 설계가 존재하고, 설치 조건에 맞춘 허브 형태도 매우 다양하다. 따라서 정밀 드라이브 구성품을 선택할 때는 애플리 케이션 요구에 맞춰 제조사의 기술 자문을 받는 것이 가장 효율적인 방법이다.
자료제공: R+W Antriebselemente(rw-america.com)

