


위치·속도·토크를 정밀하게 제어하는 ‘서보 모터’의 다섯 가지 제어 방식
서보 모터는 위치, 속도, 토크를 정밀하게 제어할 수 있어 고성능이 요구되는 시스템에 적합하다. 하지만 서보 모터 제어는 단순한 과정이 아니라 복잡한 프로세스로, 애플리케이션의 요구 사항에 따라 최적의 성능을 달성하기 위해 여러 가지 제어 방식이 활용된다. 이 기사에서는 서보 모터의 다섯 가지 대표적인 제어 방법을 살펴보고, 각각의 기능과 장점, 그리고 실제적인 적용 사례를 소개한다. 더불어 이들 제어 방식의 차이를 한눈에 이해할 수 있도록 관련 차트도 함께 제시한다.
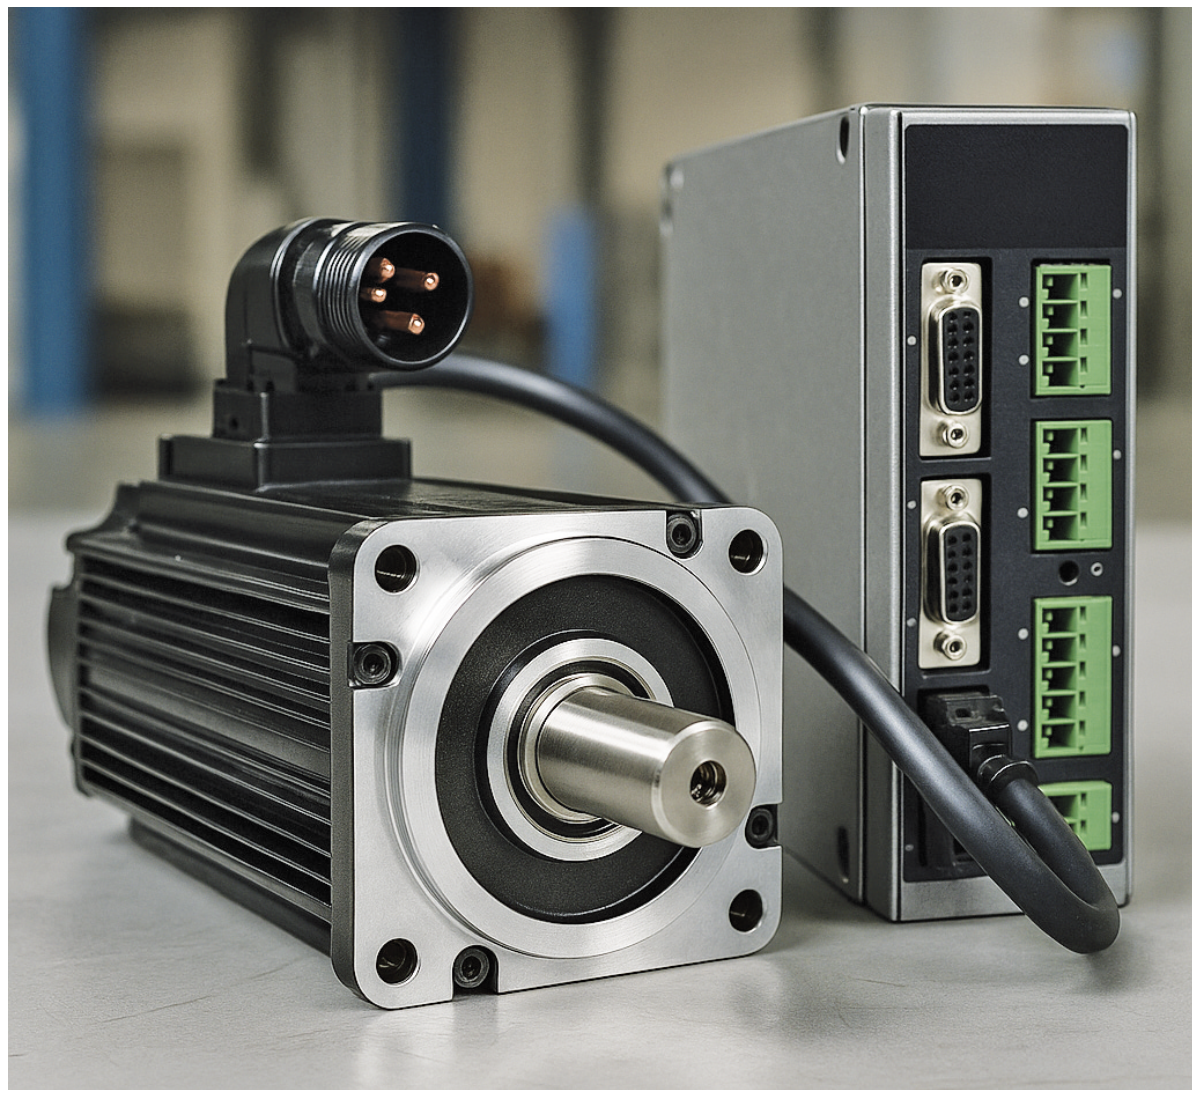
▲ 산업용 장비에 적용된 서보 모터와 제어 시스템의 이미지. 서보 모터는 위치·속도· 토크를 정밀하게 제어해 자동화 장비와 로봇의 핵심 구동 장치로 활용된다. (이미지는 ChatGPT로 생성)
오픈 루프 제어(Open-loop Control)
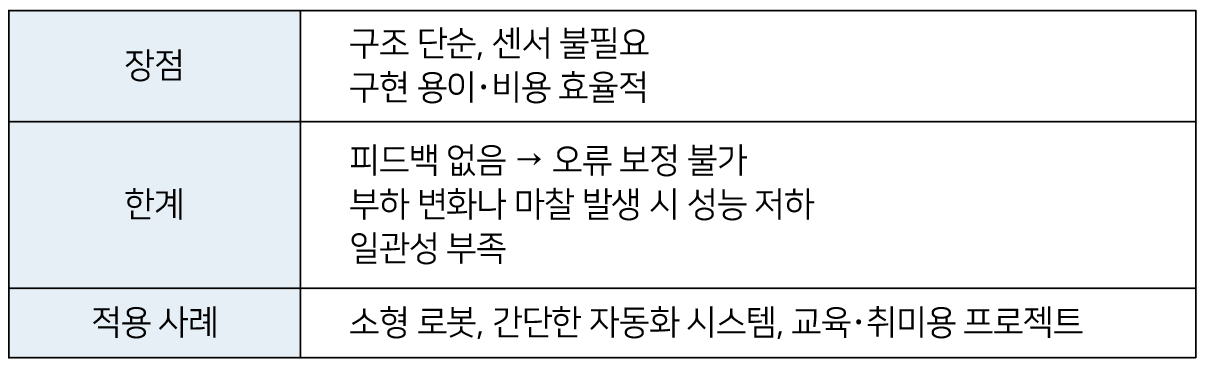
오픈 루프 제어(Open-loop Control)는 서보 모터 제어 방식 가운데 가장 단순한 형태다. 이 방식에서는 모터가 피드백 메커니즘 없이 사전에 설정된 속도, 위치, 토크 값에 따라 작동한다. 컨트롤 러가 신호를 보내면 모터는 그대로 반응하며, 이후 성능을 별도로 모니터링하거나 교정하지 않는다.
이러한 단순성 덕분에 오픈 루프 제어는 구현이 쉽고, 피드백 센서나 복잡한 알고리즘이 필요하지 않아 비용 면에서도 효율적이다. 정밀도가 크게 요구되지 않고 외부 교란이 적은 환경에서는 충분히 효과적으로 동작한다. 예를 들어 소형 로봇, 간단한 자동화 장치, 혹은 교육용·취미용 프로젝트에서 널리 사용된다.
그러나 피드백이 없다는 점은 가장 큰 한계다. 부하가 달라지거나 마찰이 변하는 상황에서는 모터가 이에 맞춰 스스로 조정할 수 없어 성능이 일정하지 않을 수 있다. 따라서 정밀 제어가 필요한 산업 환경보다는 상대적으로 단순한 응용 분야에 적합한 제어 방식이라 할 수 있다.
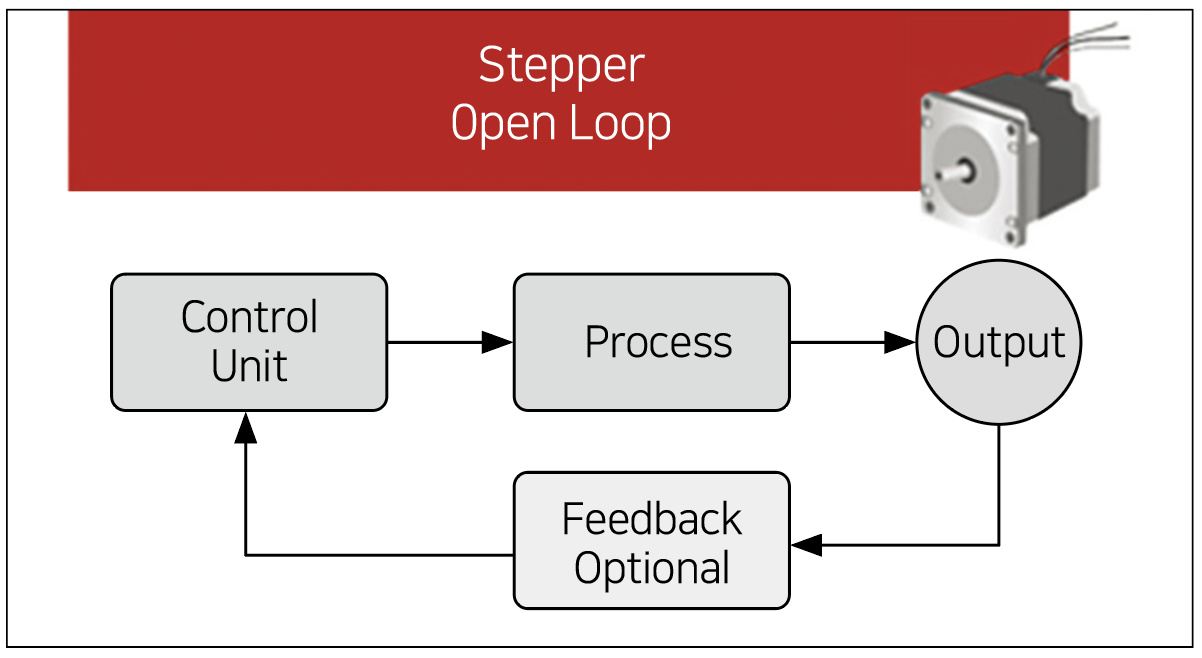
<표1> 오픈 루프 제어의 장점 및 한계, 적용 분야
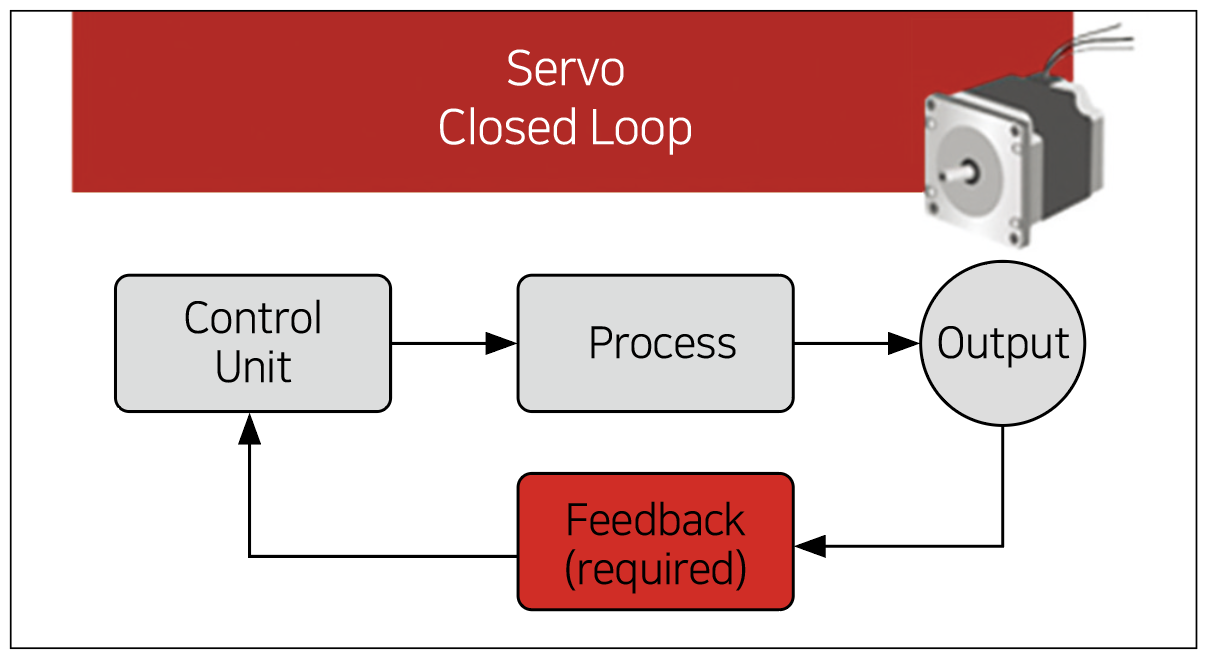
폐루프 제어(Closed-loop Control)
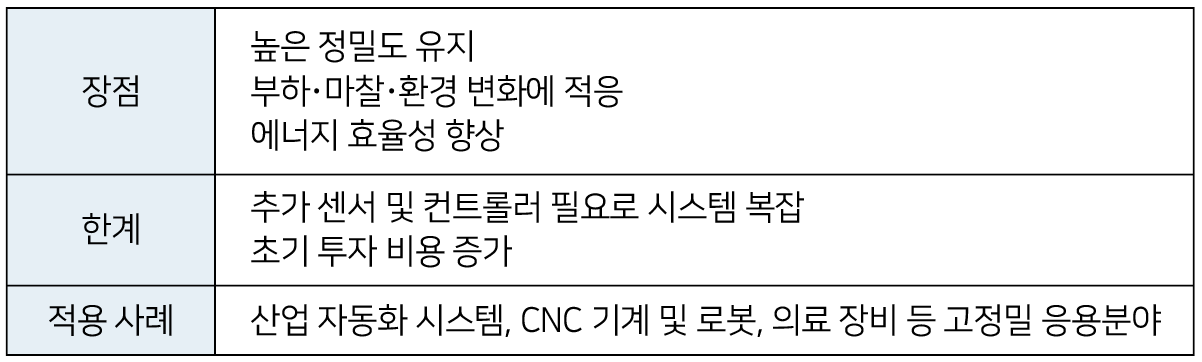
폐루프 제어(Closed-loop Control)는 서보 모터 제어 방식 가운데 가장 정밀한 기술 중 하나로 꼽힌다. 이 방식에서는 인코더, 리졸버, 타코미터와 같은 피드백 장치를 통해 모터의 위치, 속도, 토크를 지속적으로 모니터링한다. 컨트롤러는 목표값과 실제값 사이의 차이, 즉 오차 신호를 계산하고 이를 기반으로 모터 동작을 실시간으로 보정한다.
이러한 폐루프 구조는 모터가 부하나 마찰, 환경 조건의 변화에도 스스로를 조정해 항상 원하는 출력을 유지할 수 있도록 돕는 다. 따라서 높은 수준의 정밀성과 안정성이 요구되는 산업 환경에서 특히 강력한 장점을 발휘한다. 예를 들어 산업 자동화 시스템, CNC 기계, 로봇, 그리고 의료 장비와 같이 미세한 오차도 허용되지 않는 분야에서 널리 쓰인다.
폐루프 제어의 가장 큰 이점은 정밀성과 적응성이다. 변화하는 외부 조건에 맞춰 즉각적으로 대응할 수 있고, 시스템의 필요에 따라 동작을 조정하기 때문에 에너지 효율성 또한 높다.
하지만 이러한 장점 뒤에는 단점도 존재한다. 피드백 장치와 정교한 제어기가 반드시 필요하므로 시스템이 개방 루프 방식보다 훨씬 복잡해지고, 그만큼 초기 투자 비용도 증가한다. 그럼에도 불구하고 폐루프 제어는 높은 정밀도와 안정성을 보장 하는 특성 덕분에 오늘날 서보 모터 제어에서 가장 널리 채택되는 방식으로 자리 잡고 있다.
<표2> 폐루프 제어의 장점 및 한계, 적용 분야
위치 제어(Position Control)
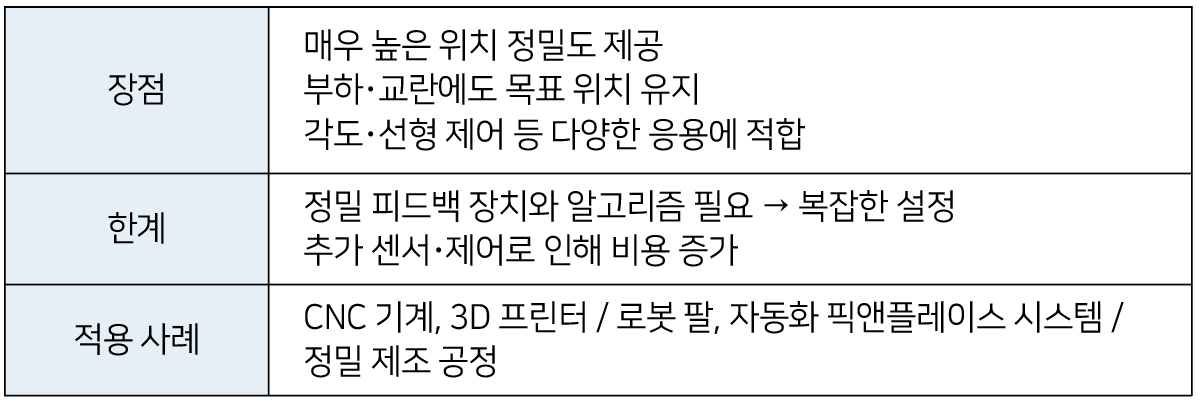
위치 제어(Position Control)는 서보 모터의 위치를 정밀하게 제어하는 데 초점을 맞춘 방식이다. 컨트롤러가 모터에 특정 위치로 이동하라는 신호를 보내면, 피드백 장치가 모터가 목표 위치에 도달해 안정적으로 유지되도록 보정한다. 로봇이나 CNC 기계처럼 정확한 배치가 필수적인 응용 분야에서 특히 중요하게 활용된다.
이 방식에서는 컨트롤러가 모터의 위치를 지속적으로 모니터링 하며, 목표 위치와 실제 위치 간 편차를 줄이기 위해 입력 신호를 즉각적으로 조정한다. 따라서 위치 제어는 일반적으로 폐루프 제어와 함께 구현되며, 이를 통해 더욱 높은 수준의 정확도를 달성한다.
정밀성을 강점으로 하는 위치 제어는 로봇 공학, 자동화 제조, 의료 분야에서 널리 쓰인다. 그러나 정확한 움직임을 구현하려면 고성능 인코더와 정밀한 알고리즘이 필요해 시스템 설계가 복잡해 지고, 비용도 상대적으로 높아진다는 단점이 있다.

<표3> 위치 제어의 장점 및 한계, 적용 분야
속도 제어(Speed Control)
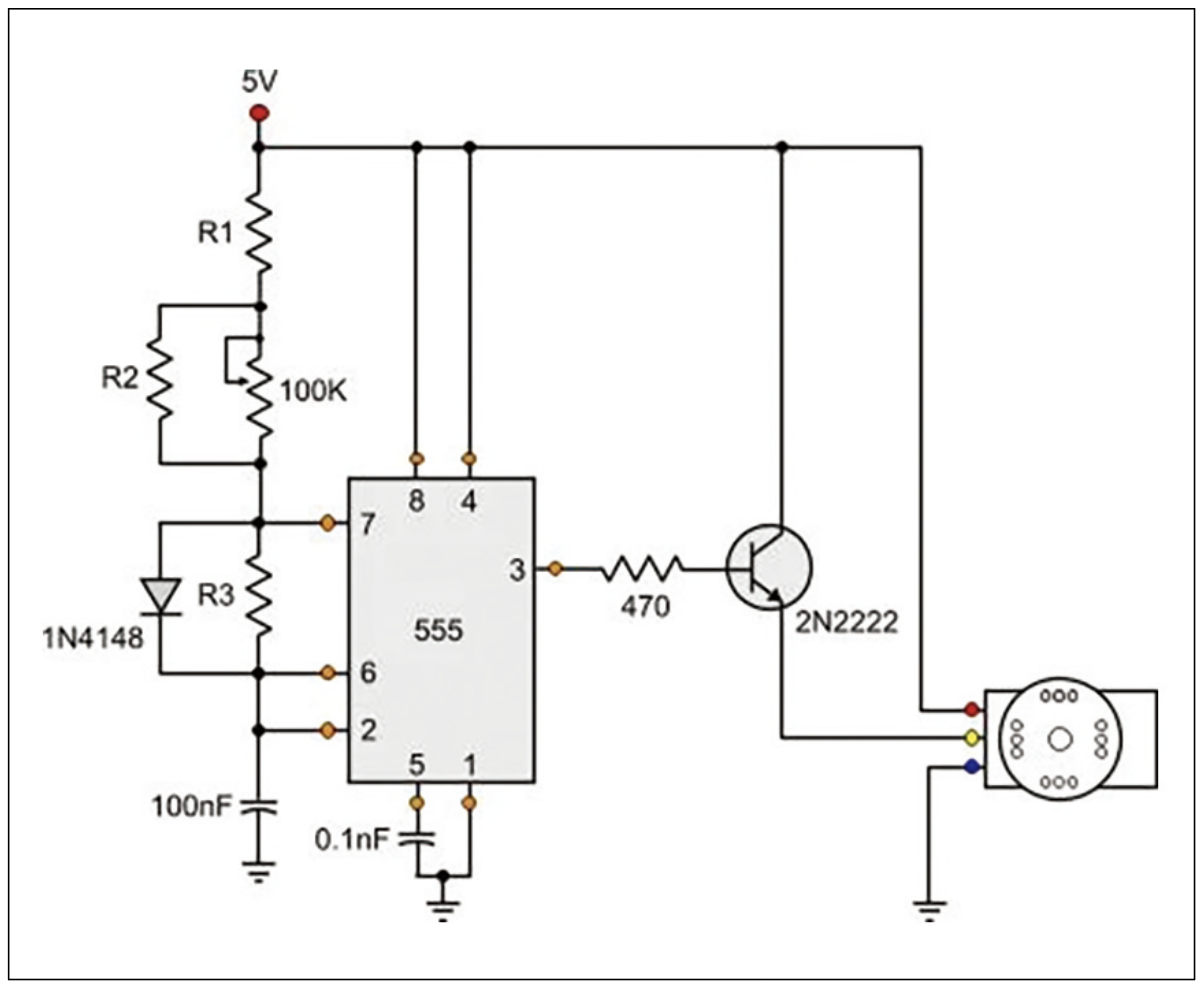
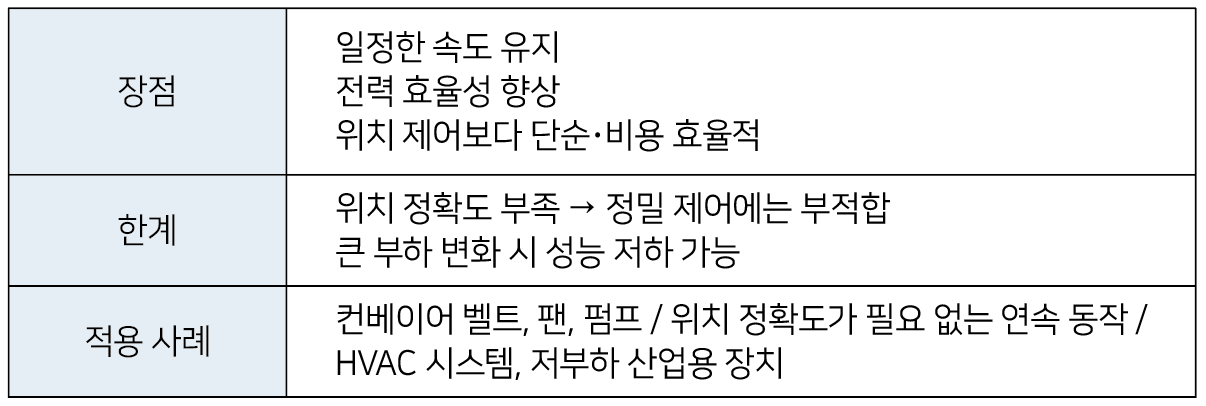
속도 제어(Speed Control)는 모터가 부하나 외부 교란이 발생하 더라도 일정한 속도를 유지하도록 입력 신호를 조정하는 방식이 다. 위치 정확도보다 일정한 속도 유지가 더 중요한 응용 분야에서 필수적으로 활용된다.
많은 경우 속도 제어는 폐루프 제어와 결합되어 모터가 원하는 속도를 유지하고, 부하 변화에도 안정적으로 대응할 수 있도록 설계 된다. 이 방식의 가장 큰 장점은 일관성이다. 모터가 항상 일정한 속도로 작동할 수 있어, 에너지 효율성이 높아지고 시스템 단순화도 가능하다. 위치 제어와 비교하면 구현이 더 간단하기 때문에 특정 산업 환경에서는 비용 효율적인 대안이 되기도 한다. 그러나 위치 정밀도가 부족하고, 부하가 큰 폭으로 변하는 상황에서는 성능 유지가 어렵다는 한계가 있다.
속도 제어는 컨베이어 벨트, 팬, 펌프와 같이 지속적으로 일정한 속도를 유지하는 장치에서 주로 사용된다. 또한 HVAC 시스템이나 위치 정밀도가 필요 없는 저부하 산업 응용 분야에서도 효과적 으로 쓰인다.
<표4> 속도 제어의 장점 및 한계, 적용 분야
토크 제어(Torque Control)
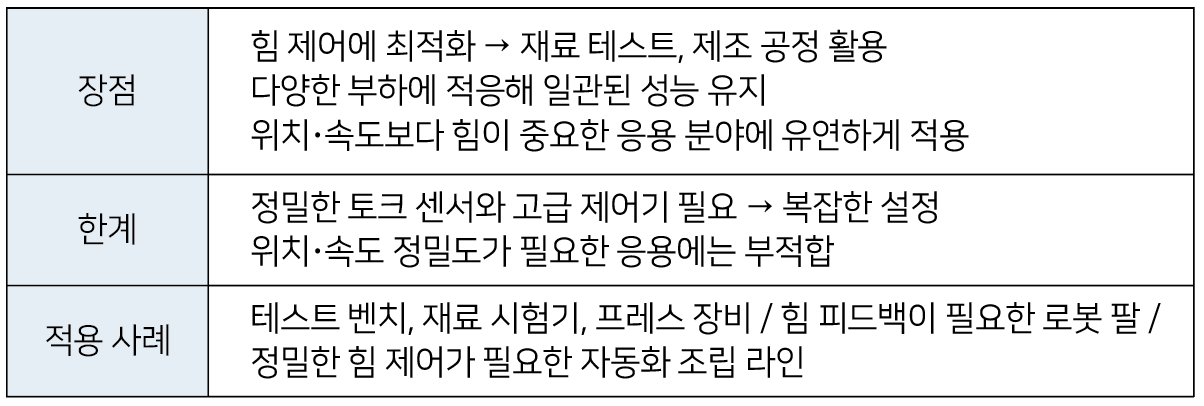
토크 제어(Torque Control)는 서보 모터의 토크 출력을 정밀하게 조절하는 방식이다. 이 방식에서는 모터가 속도나 위치와 관계 없이 일정한 토크를 유지하도록 전류를 제어한다. 따라서 특정 속도나 위치보다 일정한 힘이나 토크를 안정적으로 가하는 것이 중요한 응용 분야에서 필수적으로 사용된다.
토크 제어는 특히 재료 시험기나 프레스 장비처럼 힘의 정밀한 제어가 요구되는 장비에 적합하다. 로봇 팔의 경우에도 토크 제어가 적용되면 섬세한 힘 제어와 피드백이 가능해져, 부품 조립이나 정밀 작업에서 큰 장점을 발휘한다.
이 방식의 강점은 정밀한 힘 제어와 부하 적응력이다. 모터가 토크 출력을 조정해 다양한 부하 조건에서도 일관된 성능을 유지할수 있고, 속도나 위치 제어보다 힘 자체가 중요한 경우에는 매우 유연하게 적용된다.
하지만 토크 제어를 제대로 구현하기 위해서는 정확한 토크 센서와 정교한 제어기가 필요해 시스템이 복잡해지고, 위치나 속도 측면에서는 상대적으로 정밀도가 떨어진다는 단점이 있다.
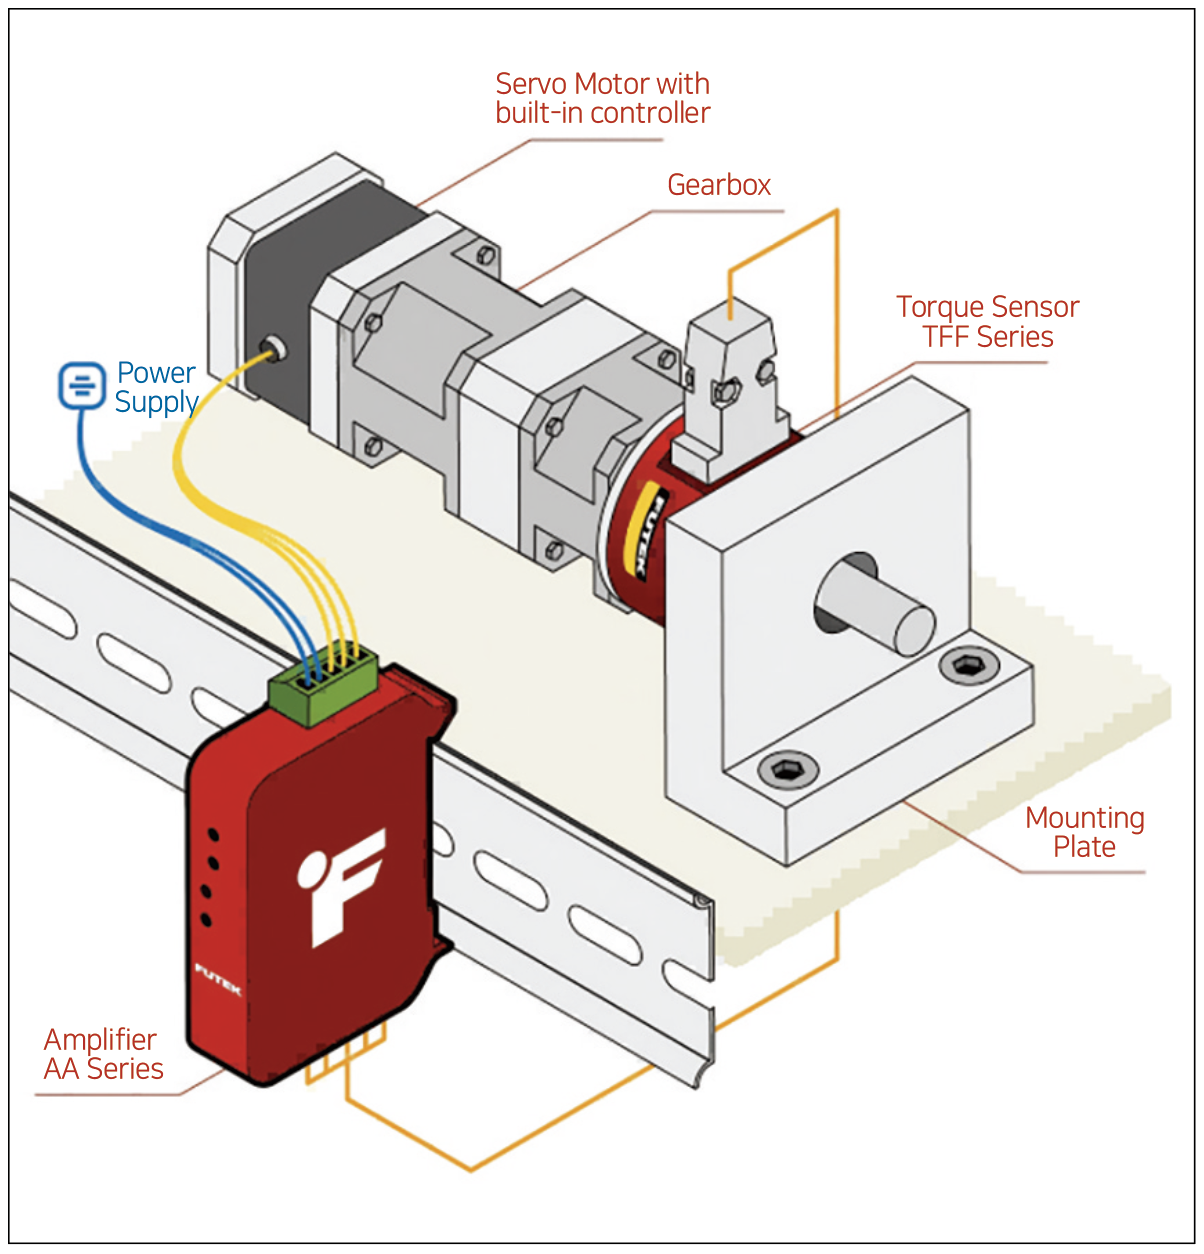
<표5> 토크 제어의 장점 및 한계, 적용 분야
자료제공: GIAN(www.gian-transmission.com)

