


반도체 제조 공정 핵심 장비를 위한 UHV(초고진공) 호환 엔코더 선택 가이드
첨단 반도체 제조 공정에서는 웨이퍼와 트랜지스터 내에 결함을 유발할수 있는 오염 물질을 최소화한 청정 환경이 필수적이다. 특히 반도체 산업이 점점 더 작은 크기, 더 큰 웨이퍼, 복잡한 공정을 필요로 하는 방향 으로 발전함에 따라 허용되는 오염 수준은 점점 더 엄격해지고 있다.
이러한 공정은 소량의 공기 등 다른 기체가 완성품에 치명적인 영향을줄 수 있기 때문에 대부분 진공 상태에서 진행된다. 특히 정밀 모션 제어가 필수적인 반도체 제조에서는 위치 피드백을 제공하는 진공 호환 옵티컬 엔코더가 반드시 필요하다. 진공 챔버 내에 엔코더를 배치하면 측정 장치가 실제 작업 환경과 가장 가까운 위치에서 작동할 수 있어 오차를 최소화할 수 있다는 장점이 있기 때문이다.
UHV(Ultra High Vacuum, 초고진공) 응용 분야에서 가장 중요한 요구 사항은 낮은 아웃개싱(Outgassing)과 높은 정밀도다. 이를 충족할 수 있는지 여부에 따라 고객이 감수해야 할 운용 비용과 리스크가 달라진다. 또한 제품 품질, 판매 전후 지원, 납기 등도 엔코더 총 소유 비용을 좌우하는 중요한 요소이다.
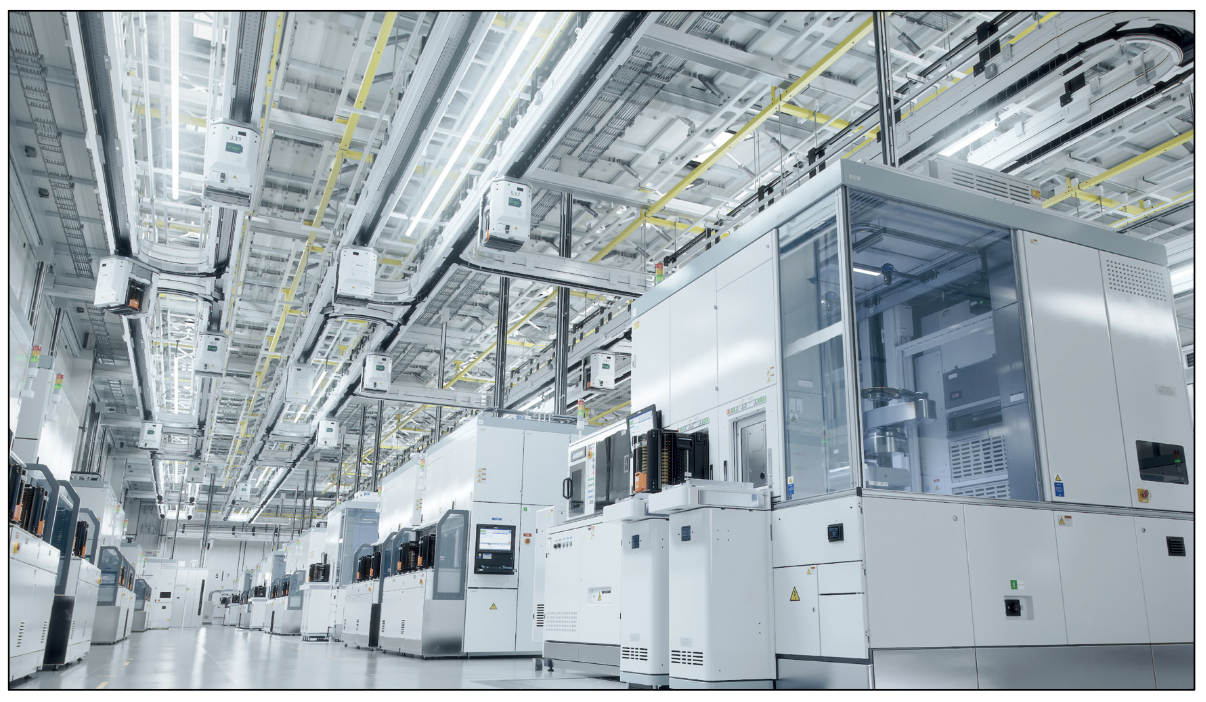
▲ 오버헤드 웨이퍼 전송 시스템(OHT)이 있는 클린룸에서의 반도체 생산
웨이퍼 검사
웨이퍼 검사는 반도체 웨이퍼의 패턴화 공정 전반에서 활용되며, 공정 제어와 높은 수율 유지에 핵심적인 역할을 한다. 웨이퍼 모션 스테이지는 보통 X, Y 두 개 이상의 선형축을 갖추고 있으며, 서보 축 제어 루프는 엔코더 피드백을 통해 높은 수준의 위치 정확도를 확보한다.
광학 검사 헤드에는 다크 필드(Dark Field)와 브라이트 필드 (Bright Field) 조명 소스를 갖춘 고해상도 카메라가 탑재된다. 자동 검사 과정에서 헤드는 웨이퍼를 촬영하고, 각 이미지와 ‘골든 이미지(모델 레퍼런스)’를 비교하여 결함을 식별한다. 따라서 고성능 엔코더는 빠른 위치 결정을 가능하게 해 검사 처리량을 극대화한다. 특히 레이저 엔코더가 제공하는 서브나노미터급 위치 측정은 다중 레이어 결함 검사에서 여러 주사전자현미경(SEM) 이미지를 동일 위치에 반복적으로 중첩할 수 있도록 지원한다.
<웨이퍼 검사 분야 엔코더 요구 사항>
• 최고 수준의 보간과 분해능을 가능하게 하는 아날로그 신호 출력
• 이미지 비교 및 이미지 스티칭의 성공을 보장하는 탁월한 서보 제어, 고정 및 동적 안정성을 위한 ≤1 nm 지터
• Abbe 오프셋과 기계적 오차를 최소화하는 대상 위치에서의 비접촉식 측정
• 초고진공(UHV) 환경에서 안정적으로 작동 가능한 측정 시스템
• 웨이퍼 스캐닝 모션을 위해 ‘기능안전(FS)’을 지원하고, 아날로그·디지털 듀얼 출력을 제공하는 옵티컬 엔코더
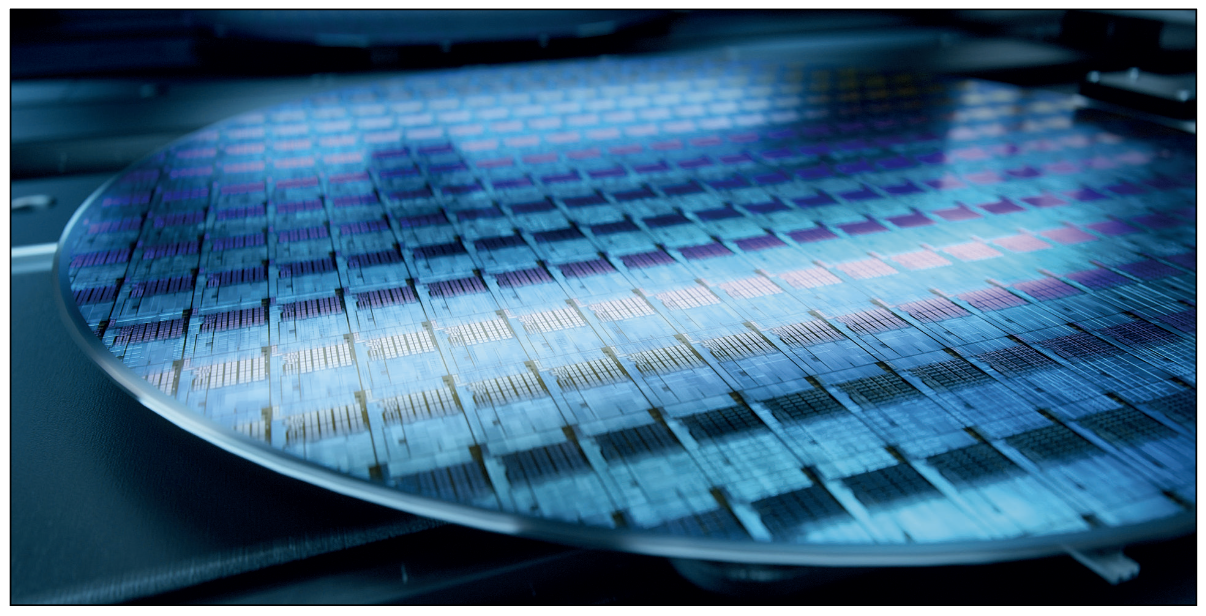
▲ 웨이퍼 팹에서 생산 중인 실리콘 웨이퍼
웨이퍼 검사를 위한 엔코더 솔루션
Renishaw의 RLE 광섬유 레이저는 고분해능 위치 피드백을 제공 하는 레이저 간섭계 기반 시스템이다. 이 시스템의 차동 간섭계 헤드(RLD10)는 공정 챔버 외부 벽에 직접 장착되도록 설계돼 있으며, 낮은 보간 오차(SDE)와 최대 38.6pm의 출력 분해능을 구현할 수 있는 독자적인 광학 구조를 특징으로 한다. 또한 빔 유도 기가 통합돼 있어 셋업 과정에서 피치와 편요각 조정이 가능하므로 정렬 효율성이 크게 향상된다.
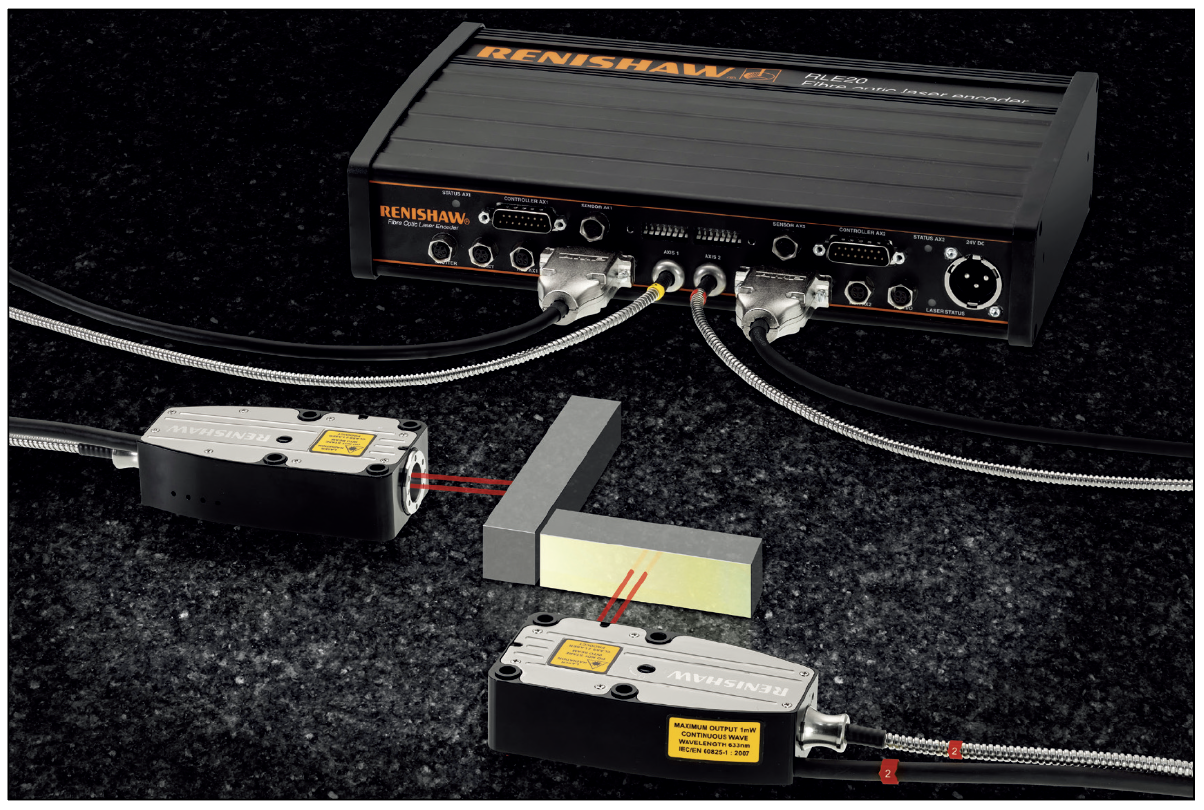
▲ RLE 평면 미러 듀얼 축 시스템
Renishaw의 TONiC UHV 엔코더는 10 -10 Torr 수준까지의 초고진 공(UHV) 조건에서 사용 가능하며, 낮은 SDE와 함께 1 nm급 고분해능을 제공해 정밀한 모션 제어 성능을 실현한다. 이 제품군과 액세서리는 진공 호환 소재 및 접착제를 사용해 제작돼 낮은 아웃개싱 특성을 보장하며, 반도체를 비롯한 다양한 산업 분야에서 활용하기 적합하다. TONiC UHV 엔코더는 기능 안전 버전(SIL2/ PLd)을 지원하고, 아날로그 및 디지털 듀얼 출력 옵션을 제공해 카메라 등 장치와 모션 축 간 동기화를 구현할 수 있다. 선형축에는 저팽창 ZeroMet 스케일을 적용해 열 변화가 큰 환경에서도 높은 정확도를 유지할 수 있다.
웨이퍼 핸들링
반도체 웨이퍼는 파손되기 쉽고 가격도 높기 때문에 제조 과정에서 손상을 방지하는 것이 무엇보다 중요하다. 이를 위해 공정 장비 내부에서는 일반적으로 웨이퍼 핸들링 로봇이 활용된다. 웨이퍼 핸들링 로봇은 다자유도 구조를 갖추고 있으며, 이송 챔버간 웨이퍼를 안전하게 옮긴다. 이 로봇은 이송 챔버 간 또는 공정 단계 간 웨이퍼를 옮기며, 그 처리량은 반도체 팹의 전반적인 성과와 직결된다. 따라서 웨이퍼 표면 손상이나 오염을 방지하기 위해 핸들링 로봇의 직선 및 회전 운동은 매우 높은 정밀도를 요구한다.
로봇의 팔 제어는 어깨, 팔꿈치, 손목 관절을 연결하는 일련의 끝없는 벨트를 구동하는 모터식 상부팔 풀리와 스핀들을 통해 이뤄진다. 이 과정에서 마스터-슬레이브 관계가 성립되는데, 특정 모터의 위치 명령은 다른 모터의 위치 피드백에 의해 결정된다. 따라서 고품질 엔코더 피드백이 제공될 경우, 로봇 암의 정밀한 모션 제어가 가능하다.
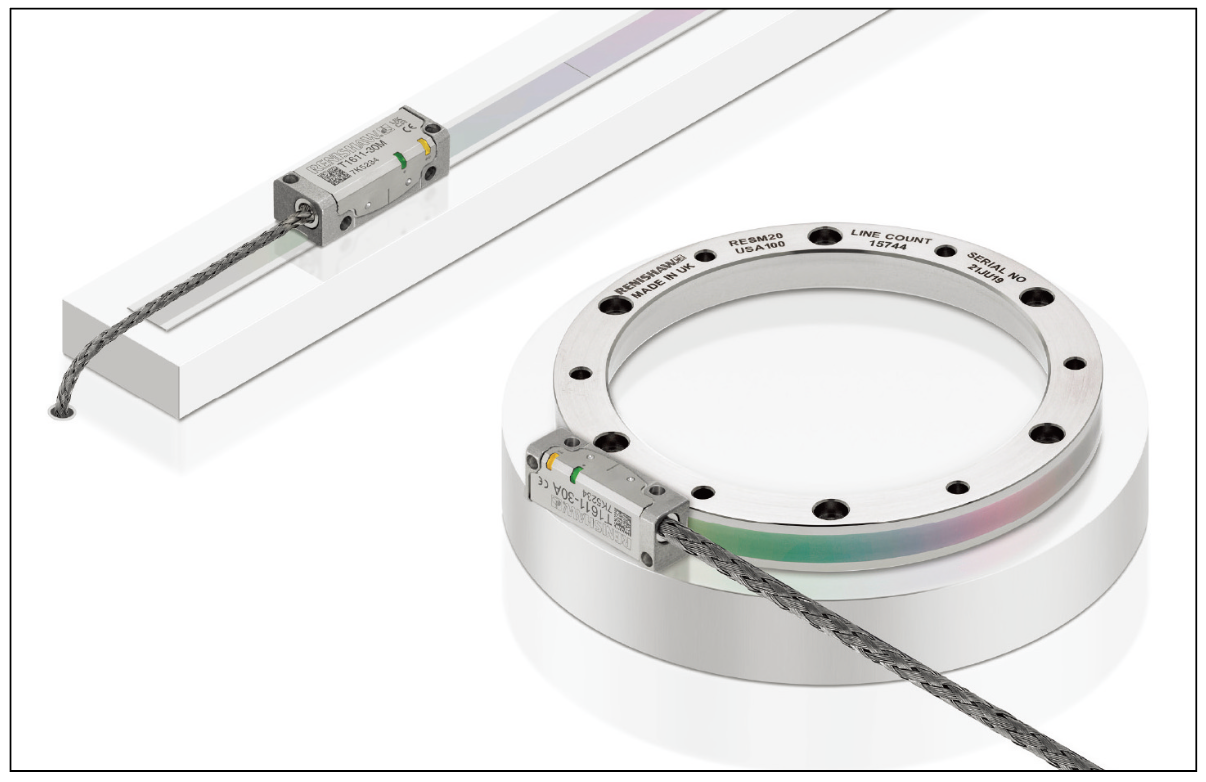
▲ 로터리 및 리니어 스케일과 TONiC UHV 엔코더 시스템
<웨이퍼 핸들링 분야 엔코더 요구 사항>
• 원점 복귀 사이클을 없애고, 정전 후에도 제품 제어 상태를 유지할 수 있는 절대형 엔코더
• 매끄러운 속도 제어와 높은 정밀도를 보장하는, 사이클 오차가 적은 고품질 위치 피드백
• 위치 확인 알고리즘과 추가 안전 기능을 갖춰 불필요한 알람 발생을 방지하는 엔코더
• 고속 운전 환경에서도 높은 분해능을 제공하는 절대형 또는 증분형 엔코더
• 웨이퍼 그리퍼나 교정 카메라 운전과의 동기화를 가능하게 하는 아날로그·디지털 듀얼 출력 신호 지원
• 필요 시 UHV(초고진공) 대응 기능을 갖춘 엔코더
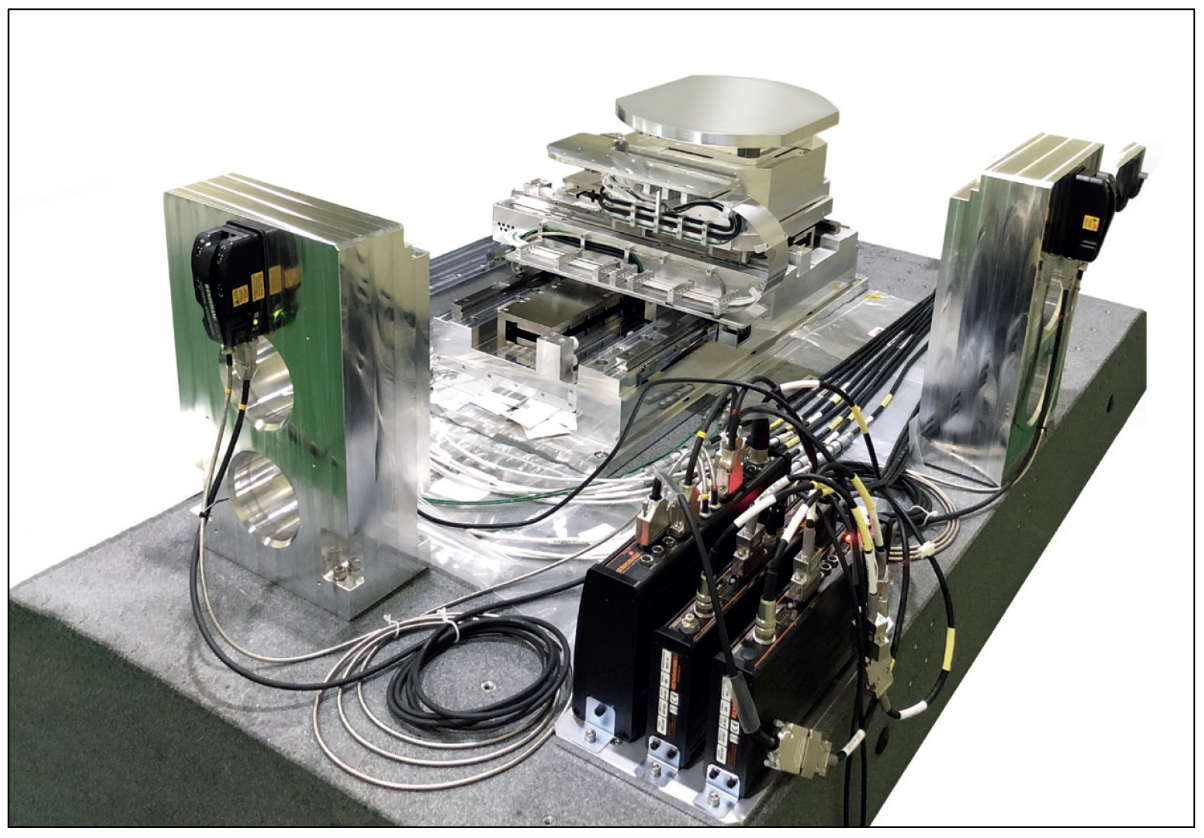
▲ RLE 레이저 엔코더 시스템이 적용된 반도체 웨이퍼 검사용 진공 테이블
웨이퍼 핸들링을 위한 엔코더 솔루션
RESOLUTE UHV 엔코더는 10 -9 Torr까지의 초고진공(UHV) 환경 에서 절대형 엔코더 기술을 적용해 반도체 제조 현장에서 더 높은 처리량을 달성하고 손상 위험을 줄이며 신뢰성을 향상시킨다. 이제품은 폭넓은 속도 범위에서 최대 1 nm 분해능을 제공해 UHV 분야에서도 탁월한 계측 성능을 보장한다.
또한 TONiC UHV 엔코더는 진공 조건에 최적화돼 있으며, 필터링 옵틱과 동적 신호 처리 기술을 통해 낮은 보간 오차(SDE)를 구현해 고정밀 모션 제어를 지원한다. RESOLUTE UHV와 TONiC UHV 엔코더 제품군은 모두 SIL2 및 PLd 기준의 기능 안전 인증 버전을 제공해, 안전성을 중시하는 반도체 제조 및 과학 응용 분야에 적합하다.
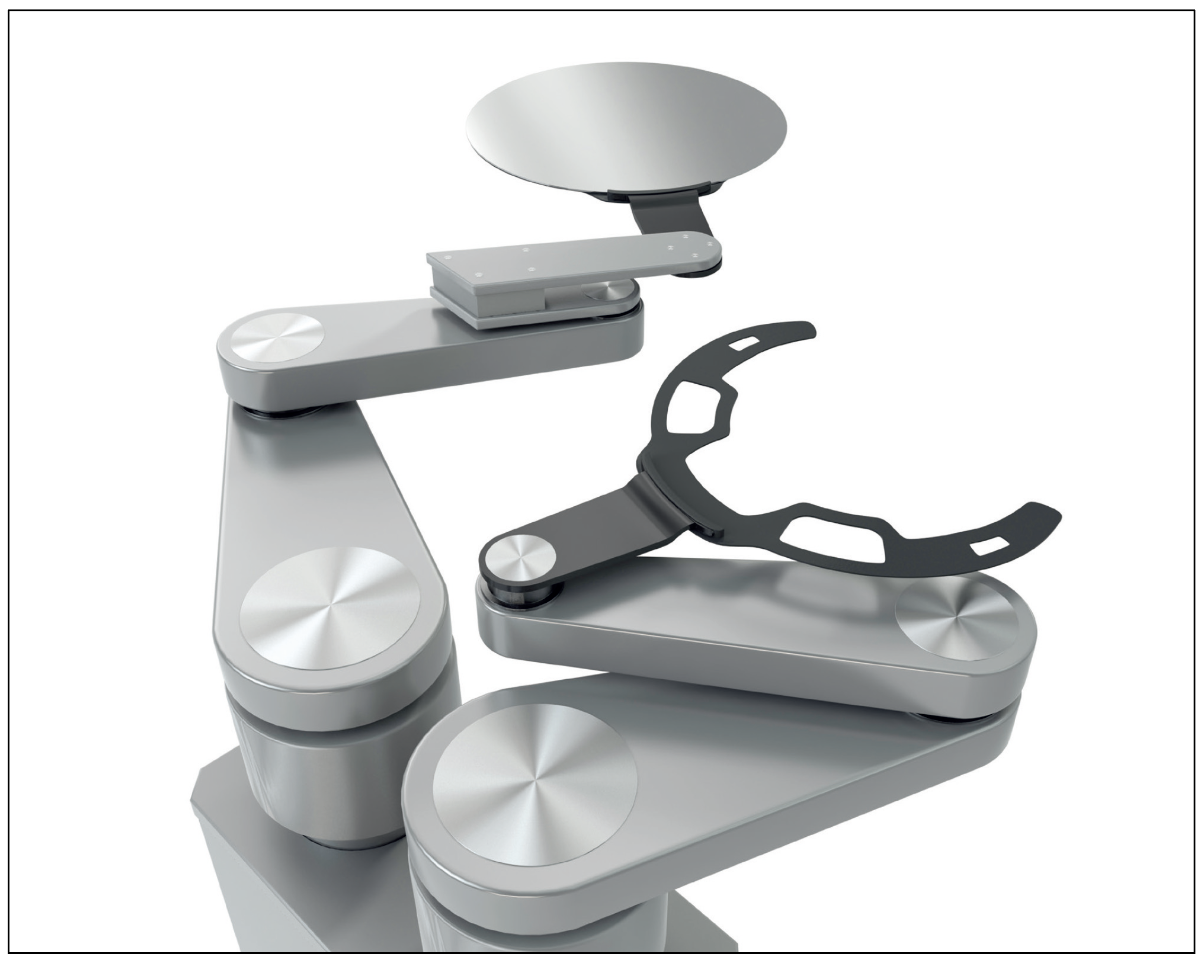
▲ 웨이퍼 핸들링 로봇
싱크로트론 미러 밴딩
싱크로트론은 입자 가속기를 기반으로 한 강력한 X선 소스로, 첨단 과학 연구에서 널리 활용된다. 효과적인 실험을 위해서는 정밀한 빔 제어 기술이 필요하며, 이를 위해 미러와 셔터(초퍼)를 사용해 빔의 궤적과 노출 시간을 조절한다.
가장 이상적인 포커싱 미러 형태는 타원형이지만 제조가 까다롭기 때문에, 대안으로 두 개의 미러를 직각으로 배치해 2차원에서 빔을 집중시키는 K-B(Kirkpatrick–Baez) 미러 시스템이 주로 사용된다. 이 시스템은 인에어 및 진공 상태 모션 스테이지에 장착 되며, 위치 엔코더 피드백을 통해 미러 변형과 빔 회전을 정밀하게 제어한다.
X선 입사각이 매우 작기 때문에 미러는 기계적 힘을 가해 굽혀야 올바른 형태를 유지할 수 있다. 따라서 각 미러 끝단에 부착된 액추에이터에도 엔코더 피드백이 필요하며, 이를 통해 미러 곡률을 안정적으로 조절할 수 있다.
<싱크로트론 분야 엔코더 요구 사항>
• 0.5 µm보다 높은 이동 정확도
• 최대 0.1 µrads의 각도 분해능
• 높은 수준의 진동에 대한 저항성을 갖는 견고한 설계
• UHV 대응 및 120°C 고온 저항성
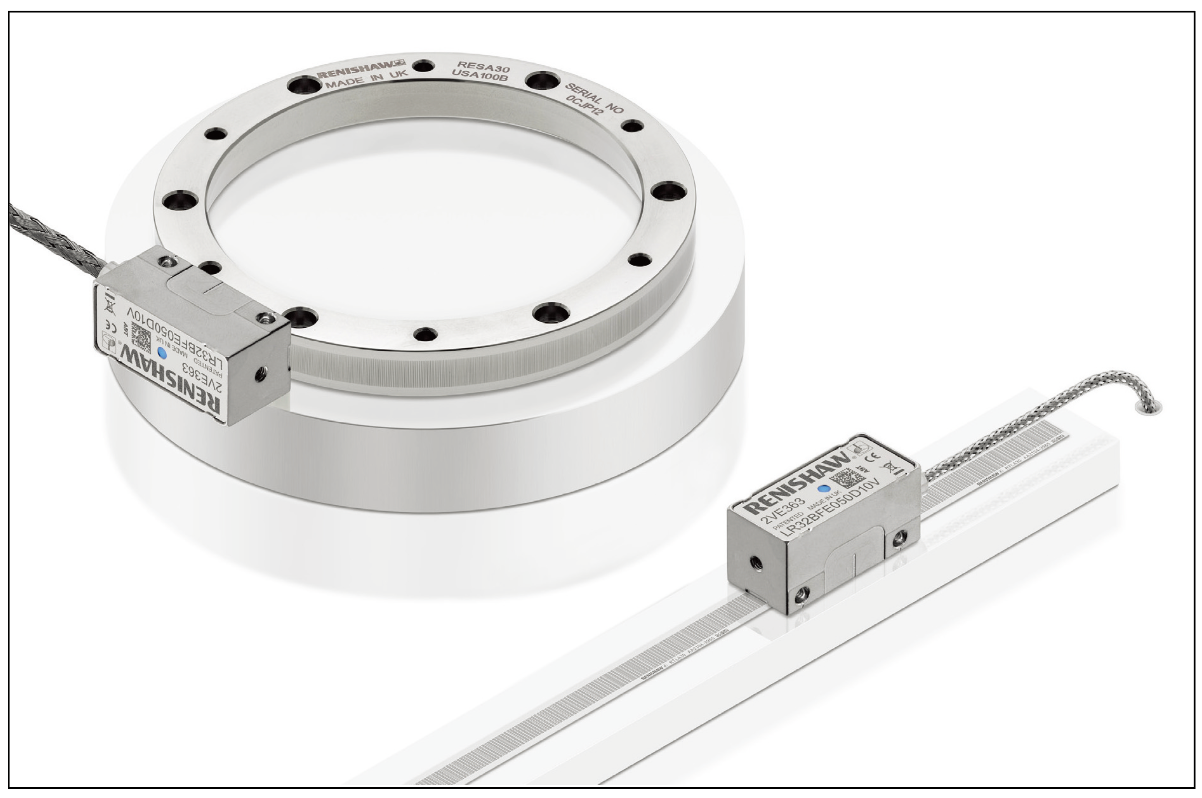
▲ 로터리 및 리니어 스케일과 RESOLUTE UHV 엔코더
미러 벤더를 위한 엔코더 솔루션
RESOLUTE UHV 엔코더는 UHV 챔버 내에서 사용하기 적합하다. Renishaw의 RESOLUTE UHV 엔코더 제품군은 고성능 반도체및 과학 분야에 적합하도록 설계된 것이 특징이다.
자료제공: Renishaw(www.renishaw.com)

