


오버헤드를 대폭 줄이는 지능형 시스템 소프트웨어
B&R
 |
독립적으로 제어되는 셔틀이 있는 지능형 수송 시스템이 배치 사이즈 원(Batch Size One)에서 대량 생산을 위한 길을 터준다. 배치 사이즈 원의 대량 생산을 구현할 때, 셔틀 이동을 프로그래밍하는 과정에서 발생하는 오버헤드의 양은 적지 않다. 오버헤드를 대폭 줄여서 제대로 작동하게 하는 유일한 방법은 B&R의 mapp Trak과 같은 지능형 시스템 소프트웨어를 쓰는 것이다
특성이 있는 제품은 단순히 사람들의 이목을 끄는 물건으로만 볼 수는 없다. 소비자들한테서 제품을 소유하고자 하는 생각을 불러일으킬 수 있어야 특성이 있는 제품이라 할 수 있다. 점점 더 많은 제조사들이 공장에 지능형트랙 기반 수송 시스템을 설치함으로써 대량 맞춤화를 통한 수익 점유율을 확보하려 한다. 그러나 트랙 시스템이 제품 변형이나 새로운 제품을 신속하고 저렴하게 수용하는 데 충분할 만큼 유연성이 있을 때에만 대량 맞춤화가 가능하다.
B&R의 지능형 ACOPOStrak 수송 시스템은 정확히 이 요구를 충족한다. 시스템은 모듈형 구조로 설계됐다. 모든 레이아웃으로 변형할 수 있고 언제든지 손쉽게 적응하거나 확장할 수 있는 4개의 기본 트랙 요소와 다이버터가 있다. 전자기적으로 구동되는 셔틀은 같은 다이버터의 양쪽에 위치하더라도 독립적으로 제어할 수 있다. 뛰어난 확장성을 갖춘 시스템 구조는 트랙 길이가 100 m를 넘고 수백 개의 셔틀이 있는 레이아웃에 적용할 수 있다.
그뿐만 아니라 트랙 시스템은 구성이 복잡하지만 쉽게 사용할 수 있다. 엔지니어링 작업의 양과 관련된 비용을 최소화하면 매력적인 투자 수익률을 달성할 수도 있다. B&R은 기계 제작자와 제조기업들이 그들의 제품을 가능한 한 빨리 출시하는 데 도움을 주기 위해 ACOPOStrak 해결책의 엔지니어링 공정을 단순화했다.
 |
충돌 없는 트랙
충돌 없는 트랙 설계를 위해 OEM 업체나 기계 운영자에게 필요한 것은 ACOPOStrak 시스템에 수반되는 mapp Trak 시스템 소프트웨어이다.
설계자들은 중심이 되는 ACOPOStrak 기능 뒤에 숨겨진 복잡한 수학 작업을 충분히 익혔으며, 여기에는 충돌 회피, 최대 속도에서 제품 흐름의 분할과 통합, 그리고 최적 경로의 계산이 포함된다.
애플리케이션 개발자들은 충돌에 대한 걱정에서 해방돼 엔지니어링 시간을 절약할 수 있다. 크기나 무게가 달라도 충돌 위험은 없다. 제품 크기는 수동으로 설정하거나 센서를 써서 측정할 수 있고, mapp Trak은 충돌을 막기 위해 셔틀 제어 장치를 자동으로 조정한다.
 |
공정 지향적 프로그래밍
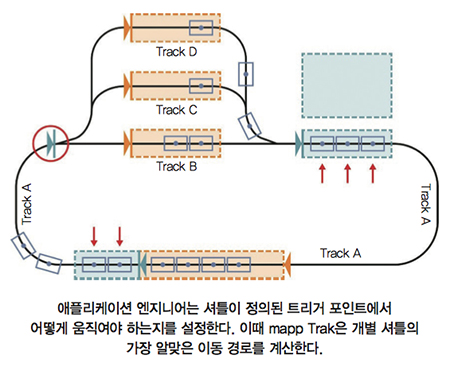
엔지니어링 공정을 더욱 단순하게 하는 두 번째 요소는 공정 지향적 프로그래밍이다. 애플리케이션 소프트웨어 엔지니어는 mapp Trak을 이용해 셔틀이 트랙에서 어떻게 움직여야 하는지에 대한 규칙을 정한다. 규칙은 셔틀이 가상 트리거(trigger) 지점을 통과하면 활성화된다. 상태 기계(state machines)를 바탕으로 하는 이 방법은 시퀀스의 구현을 매우 효율적으로 만든다.
ACOPOStrak을 이용하면 각 셔틀의 축과 모션 프로필을 개별적으로 프로그래밍할 필요가 없다. 이는 수백 대의 셔틀과 많은 가능한 경로에서 굉장히 많은 시간이 소요되는 작업이다. 공정 지향적 프로그래밍의 또 다른 이점은 애플리케이션 소프트웨어를 변경할 필요 없이 셔틀을 트랙에서 제거하거나 추가할 수 있다는 것이다.
 |
효율적인 작동을 위한 시뮬레이션
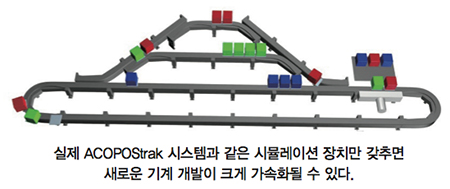
mapp Trak에 통합된 시뮬레이션 기능은 시스템이 원활하게 실행될 수 있다는 명확한 시각적 확인을 제공한다. 개발자들은 몇 개의 셔틀을 써서 어떤 속도에서 애플리케이션이 최고의 생산성을 제공할 것인지를 시험할 수 있다. 개발자들은 실제 시스템의 제약과 위험부담 없이 그들의 사무실 PC에서 많은 시나리오를 돌려볼 수 있다. 소프트웨어는 나중에 컨트롤러에서 사용되는 시스템 소프트웨어와 동일하다. 언제든지 시뮬레이션과 실제 작동 사이를 오갈 수 있다.
또한 Scene Viewer는 라벨 부착 기계나 로봇과 같은 추가 기계요소들과 어떻게 상호 작용하는지를 시각화하는 데 쓸 수 있다. 각 기계요소의 STEP 파일을 가져오기(import)하고 공간에서 시간의 흐름에 따라 움직임을 모형화(model)하는 것뿐이다. 이것은 개발자들로 하여금 트랙의 시뮬레이션뿐만 아니라 추가 기계요소와 상호작용할 수 있도록 한다. ACOPOStrak은 ACOPOS 서보 드라이브 제품군으로 구성됐기 때문에 외부 기계요소 와의 상호작용도 매우 원활하다. ACOPOS 제품군은 단일 축 또는 다축 시스템 작동을 위한 복잡한 기능과 함께, 축 연동에 대한 범위가 넓은 옵션을 갖췄다.
그에 따라 셔틀들은 PLCopen 명령을 이용해 ACOPOS 서보 드라이브를 통해 구동되는 축들과 밀접하게 조정되고, Scene Viewer에서 디지털 트윈(Digital Twin)처럼 표시된다.
최대한의 유연성
고객들은 ACOPOStrak이 다루기 쉽다는 것을 확인했다. B&R의 메카트로닉 기술부장 Robert Kickinger는 ACOPOStrak을 이용해 추가 리니어 모터 구간으로 기존 기계를 확장한 한 고객이, 기계를 백업하고 실행하기 전에 소프트웨어 개발 작업을 15분밖에 하지 않았다고 보고했다. 하드웨어에서 분리되는 ACOPOStrak의 프로그래밍 개념의 강점을 잘 보여주는 사례이다.
mapp Trak 시스템 소프트웨어를 쓰면 제품 데이터를 해당 제품이 위치한 셔틀에 확실하게 연계시킬 수 있다. 예를 들어 제약 생산 라인의 특정 제품 데이터 기록에는 활성 성분의 정확한 구성과 고유한 제품 ID가 포함될 수 있다. 각 제품이 각 처리 스테이션을 통과한 날짜와 시간도 저장할 수 있다. 이를 통해 애플리케이션 엔지니어는 FDA 인증 추적을 쉽게 구현할 수 있다.
관리할 수 있는 복잡성
mapp Trak은 세 가지를 보장한다. 첫째, 셔틀이 충돌하지 않는다. 둘째, 셔틀이 가상 장벽을 넘지 않는다. 셋째, 설정할 수 있는 속도 제한을 준수한다.
이러한 보장과 공정 지향적 프로그래밍 그리고 소프트웨어에 포함된 시뮬레이션 기능을 통해, B&R은 유연한 ACOPOStrak 수송 시스템의 복잡성을 사용자가 아주 쉽게 처리할 수 있도록 만들었다. 이것은 또한 어떤 배치(batch) 규모에도 적은 인력과 출시 기간을 최적화하는 것을 가능하게 한다. 빠른 시일 내에 새로운 생산 주문을 따내기 위한 중요한 요소이다.
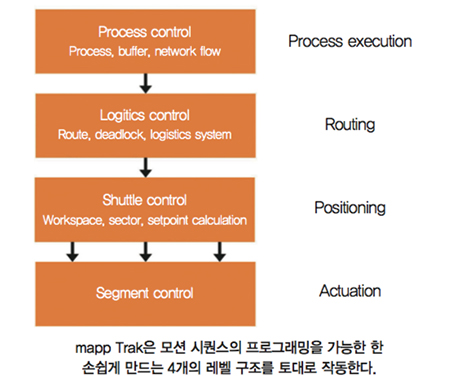 |
mapp Trak 구조
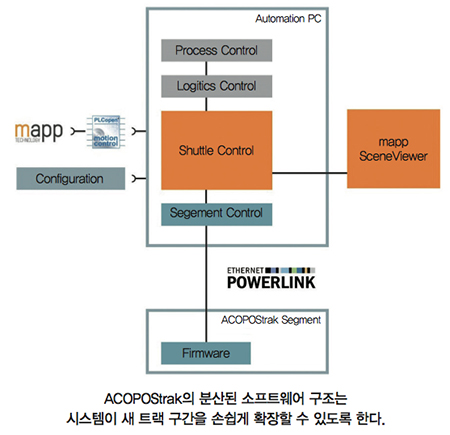
mapp Trak의 소프트웨어 구조는 네 가지 기본 레벨로 나뉜다. 가장 낮은 단계인 구간(segment) 제어 레벨은 각 구간에 위치한 셔틀의 이동을 제어한다.
다음 층인 셔틀 제어 레벨은 셔틀의 위치 설정점 따위가 계산되는 곳이다. 예를 들어 애플리케이션 엔지니어가 PLC 기능 블록을 사용하는 등, 셔틀을 외부 축이나 다른 셔틀에 결합하려는 경우 이 레벨에서 이뤄진다. 이것 은 또한 트랙에 추가되거나 제거되는 셔틀을 다루는 레벨이다. 예를 들면 ACOPOStrak이 기존의 컨베이어 벨트와 함께 쓰이거나 셔틀이 사람이나 로봇에 의해 추가되거나 제거되는 것이다.
세 번째 단계의 소프트웨어 요소인 물류 제어는 A 처리 스테이션에서 B 처리 스테이션으로 가는 자동화된 경로를 제공한다.
네 번째 단계는 공정 제어 전용이다. 이 수준은 소프트웨어 엔지니어의 공정 흐름을 기술하는 프로그래밍 인터페이스를 나타낸다.
자료 제공 : B&R(www.br-automation.com)


