


완벽한 모션 서브 시스템 - ServoBelt
Bell-Everman
흔히, 엔지니어들은 스테이지 혹은 액추에이터를 하나의 BOM(bill-of-materials) 항목으로만 생각한다. 모션 장치가 포지셔닝, 힘, 하중, 속도와 비용에 대한 요구 사항을 충족하는 한 좋은 방법이라고 할 수 있다.
그러나 간단한 모션 요구 사항에서 스테이지 또는 액추에이터 선택에 대한 이 접근 방식은 수용 가능한 결과를 산출할 수 있지만, 복잡한 기구 모션을 요구하는 기계에서는 임베디드(embedded) 모션 설계 전략으로부터 이점을 누릴 수 있다. 임베디드 모션 시스템은 함께 작동하거나 작동 안 될 수 있는 전자/기계 구성 요소 모음이라기보다는, 진정한 플러그 앤 플레이(plug and play)의 기계 서브 시스템으로 작동한다.
임베디드 모션 시스템은 기계의 사전 정의된 물리적 공간에 맞도록 설계되고, 기계의 모션 제어 시스템에 연결돼 최상위 컴퓨터 인터페이스와 제어 카드 또는 PLC로부터 명령을 받아들일 준비가 된다. 가장 간단한 임베디드 모션 시스템은 드롭인(drop in) 설치를 더 쉽게 하기 위해 연결 장치로 연결한 스테이지나 액추에이터 이상으로 구성할 수 있다.
가장 복잡한 모션 서브 시스템은 핀아웃(pinout)에서 페이로드(payload)까지 확장된다. 그것들은 모션 장치 자체뿐만 아니라 운반하는 모든 것을 포괄한다.
임베디드 모션은 기계 이동에 대한 구성 요소별 접근 방식과 비교할 때 몇 가지 중요한 장점을 제공한다.
기계 성능 :
심지어 동일한 스테이지나 액추에이터를 사용하는 경우에도, 임베디드 모션 시스템은 대개 컴포넌트 기반 모션 시스템보다 우수한 성능을 보인다. 이유는 응용 혹은 어셈블리 전문 기술로 귀결된다. 우수한 임베디드 모션판매 회사는 수년간의 어려운 포지셔닝 문제를 해결하고, 현재 진행 중인 작업에 맞게 사용자 정의할 수 있는 입증된 모션 빌딩 블록을 갖고 있다.
조립과 관련해 많은 기계 제작 업체는 숙련된 기술자, 특수 고정 장치, 레이저 간섭계와 가장 정밀한 다축 스테이지를 정렬하는 데 필요한 기타 계측 시스템이 부족하다. 이 시스템은 종종 미크론 단위로 측정한 축간 정렬 허용 오차를 가지고 있다.
제어 전문 기술 :
그러나 제어 전략은 항상 포함된 모션 방정식의 일부가 돼야 한다. 우수한 임베디드 모션 판매 회사는 다양한 모션 제어 플랫폼과 그 기구학적 기능이 기계 모션 시스템과 어떻게 상호 작용하는지에 대한 광범위한 지식을 갖게 된다. 지식은 허용 관성 부정합 비율(그림 참조)과 같은 역동적인 기능의 관점에서 우리가 한계를 넘어설 수 있게 해준다.
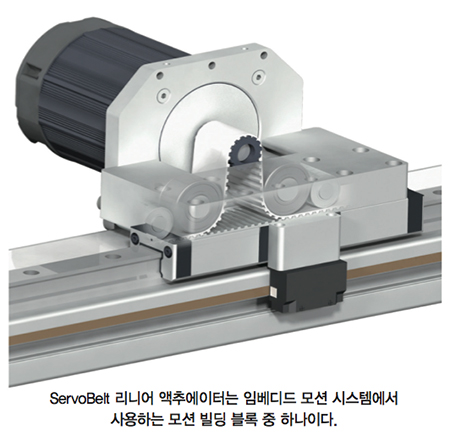 |
신뢰성 :
새로운 모션 시스템을 시운전할 때 가장 보편적인 문제는, 사소한 것으로 보이는 각각의 구성 요소가 제대로 작동하지 않거나 서로 같이 제대로 작동하지 않기 때문에 발생한다.
임베디드 모션 시스템은 프로덕션 시스템에 통합되기 전에 시스템으로 조립하거나 실험함으로써 오류를 방지한다. 개별 구성 요소로 구성된 모션 시스템을 사용하면 생산 시스템이 함께 작동할 때까지 작은 실패와 비호환성이 감지될 수 있다.
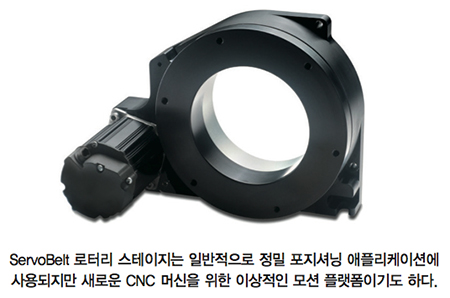 |
비용 절감 :
임베디드 모션 시스템은 대개 구성 요소 기반의 모션 시스템보다 25-50% 저렴하다. 모션 시스템 구축이나 설치와 관련된 모든 숨겨진 비용 요소를 고려하면 비용 절감 효과가 50%를 훨씬 웃돌 수 있다. 여기에는 설계 엔지니어링, 재고, 타임 투 마켓 따위와 관련된 비용이 포함된다(그림 참조).
Bell-Everman은 수십 개의 반도체, 습식 벤치, 레이저 커팅, 패키징과 실험 자동화기기에 이 접근법을 구현했다.
다음 사례 연구에서는 임베디드 모션 해결책 없이 성능과 비용 요구 사항을 충족할 수 없었던 두 가지 애플리케이션을 강조한다. 하나는 정밀 반도체 싱귤레이션(singulation) 작업을 위한 선형 임베디드 모션 시스템이다.
다른 하나는 독특한 유형의 CNC 기계를 위해 제작한 회전식 모션 서브 시스템이다.
반도체 공정을 위한 리니어 스테이지
스택트 스테이지(Stacked stages)는 개별 축의 모음으로 설계하고 제작할 때 정렬과 제어 문제로 어려움을 겪을 수 있다. 스테이지가 어려운 포지셔닝 정확도 또는 속도 요구 사항을 충족해야 하는 경우, 스테이지가 통합시스템으로 작동하는 것이 중요하다. 최근에 반도체 싱귤레이션 공정을 위한 스텍트 스테이지를 납품했다.
이 다축 스테이지는 매우 다른 두 가지 모션을 만들기에 충분한 다용도의 리니어 구동 시스템을 필요로 했다. 하나는 400mm/sec에서 장거리 모션이며 다른 하나는 150milliseconds 동안 10µ(micron)으로 세틀(settle) 돼야 하는 13mm의 짧은 고속 이동이다. 시스템의 가장 낮은 축에서 볼 수 있는 이동 질량은, 1µ Renishaw 광학 리니어 엔코더의 1µ 포지셔닝 기준으로 ±5µ의 양방향 정확도 목표를 가진 38kg이었다.
고객은 먼저 기존 XY 볼 스크루 스테이지 디자인을 사용하려고 했다. 그것은 큰 차이로 단순한 동작을 수행하지 못하고 고객의 처리량 요구 사항 충족에 실패했다. 이론상으로는 모션 요구 사항을 충족하는 볼 스크루 기반의 설계가 가능했다. 그러나 이러한 설계는 프로젝트의 비용 목표를 초과하는 값 비싼 제로 백래시의 볼 스크루와 엔코더를 필요로 한다.
그 다음에는 리니어 모터를 사용했다. 원하는 동작을 만들 수는 있지만, 이 애플리케이션을 위한 리니어 모터는 애플리케이션의 300N 연속 힘 요구 사항을 충족하는 데 필요한 긴 모터 코일 때문에 크고 비쌌다. 코일의 길이는 전체 기계 설계에 대한 전면적인 변경을 필요로 했으며, 리니어 모터의 가격은 고객의 비용 목표보다 50% 이상 높았을 것이다.
궁극적으로 고객은 ServoBelt 선형 드라이브를 기초로 한 임베디드 모션 시스템과 리니어 엔코더만 사용하는 단일 루프 제어를 선호했으며, 듀얼 루프 제어를 거부하는 직관적인 제어 전략을 채택했다. ServoBelt 모션 시스템은 다음을 제공함으로써 더 비싼 리니어 모터의 성능을 능가한다.
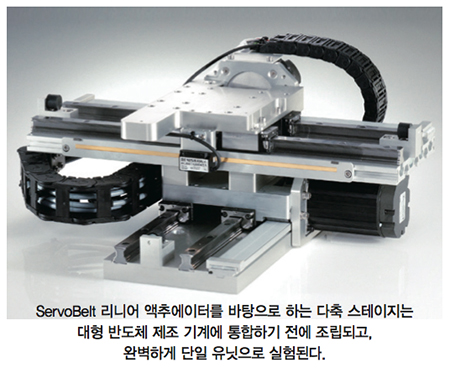 |
• 제로 백래시 해결책 :
이 애플리케이션에서 빠른 인덱스 이동을 달성하는 유일한 방법은 리니어 엔코더를 사용해 서보 루프를 닫는 것이다. 모터에서 부하 하중까지 백래시가 없는 진정한 드라이브 라인이 필요하다. ServoBelt는 백래시가 없다.
제로 배래시는 동적 요구사항을 충족하기 위해 제어 시스템을 튜닝할 때 꼭 필요하다.
• 진동 감쇠 :
ServoBelt는 기구적 감쇠 기능을 제공해 속도와 위치 게인의 4배인 매우 높은 튜닝 게인을 제공하므로 극히 낮은 안정 시간으로 전환된다. 대조적으로 리니어 모터는 서보 증폭기 전자 장치에서 이 감쇠를 시뮬레이션해야 하며, 이는 포지션 게인(positional gain)을 줄인다.
• 콤팩트한 플러그-앤-플레이 시스템 :
스테이지는 단일 유닛으로 설계되고 조립됐다. 중요한 정렬, 기능, 번인 실험(burn in test)을 한다. 문제는 고객의 장비에서가 아니라, 당사 현장에서 확인된다. 무대를 임베디드 모션 시스템으로 설계하면 사전 정의된 물리적 공간 요구 사항을 충족할 수 있었다.
관성 불일치 규칙 초과 (Exceeding Inertia Mismatch Rules Of Thumb)
임베디드 모션 시스템 접근 방식을 사용하면 기계 시스템을 최고 수준의 동적 성능으로 구동할 수 있다.
이 규칙은 미리 포장된 앰프와 모터 구성에서 사용할 수 있는 게인 사전 설정을 사용할 때 문제가 발생하지 않도록 한다. Bell-Everman은 일상적으로 경험 법칙을 무시하고 관성 불일치 비율이 200:1 이상인 완전히 제어 할 수 있는 시스템을 만든다. Bell-Everman의 가장 큰 관성 불일치 비율은 회전 테이블에서 4,600:1로, 믿을 수 없을 만큼 오버슈트(overshoot)가 없는 정확한 90° 인덱싱(indexing)을 구현한다.
Bell-Everman은 할 수 있다는 이유만으로 20:1 관성 불일치 규칙을 깨지 않는다. 만약 관성 불일치에 대한 한계를 누르면 모션 서브시스템에서 비용과 복잡성을 제거할 뿐만 아니라 모터 크기를 줄일 수 있다.
규칙을 위반하면 미리 설정된 게인을 사용하는 것과 비교해 엔지니어링 작업이 추가로 필요하다. 실제 튜닝 데이터로 튜닝 게인을 동적으로 변경하고 이러한 게인을 검증해야 한다.
모션 시스템의 보이지 않는 비용
컴포넌트 내장 모션 시스템에는 다음과 같은 방식으로 제거할 수 있는 숨겨진 비용이 많다.
• 시장 진출 시간 비용 :
본질적으로 통합하여 엔지니어링을 지원하는 임베디드 모션 시스템은 복잡한 기계의 개발 시간을 몇 주 또는 몇 달 정도 단축할 수 있다.
• 프로그램, 생산, 자재 관리 비용 :
임베디드 모션 시스템은 단일 BOM 품목으로 출하되며 주문, 재고 조사, 조립되는 수백 개의 부품을 없앤다.
• 생산비 :
정밀 모션 시스템에는 숙련된 조립 기술자와 전문 생산 장비가 필요하다. 이 장비는 전체 활용도보다 적은 비용으로 정당성을 입증하기 어려울 수 있다.
• 보증과 고장 비용 :
우수한 임베디드 모션 판매 회사는 시스템을 오류에 대해 보증하고 작업 진행을 관리함으로 OEM의 위험을 줄인다.
 |
회전 모션으로 가공 표면을 개선
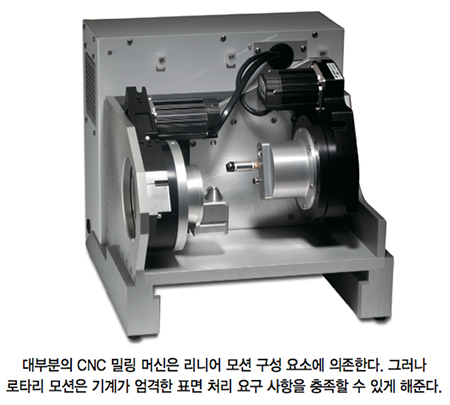
3축 CNC 밀링 기계는 일반적으로 절삭 공구를 배치하기 위해 직선 운동 시스템에 의존한다. Bell-Everman은 최근 의료용 세라믹 밀링을 위해 개발한 임베디드 CNC 플랫폼을 사용해 다른 길을 걸었다.
기존의 3축 리니어 모션 시스템 대신에, 새로운 데스크톱 크기의 기계는 회전식과 리니어 포지셔닝 장치를 결합한다. ServoBelt 100대 중 두 대는 서로 마주보고 있는 회전 장치이다. 회전식 장치 중 하나에 150,000RPM 공기 구동 스핀들이 장착된다. 다른 회전 장치는 공작물을 고정하고 180도 회전시켜 양면 가공이 가능하다. ServoNut 액추에이터를 통해 구동되는 리니어 축은 절삭 헤드가 있는 회전 장치가 공작물 유지 로터리 대비 축방향으로 변환할 수 있도록 한다.
기계 가공 작업 중에 세 장치 모두가 동기화된다. 직선 축은 Z축 위치 결정을 처리해 절삭 공구를 공작물의 면으로 가져온다. 두 ServoBelts는 40x40x40mm의 부피에서 절삭 공구가 공작물 표면의 어떤 지점에 도달할 수 있도록 서로에 대해 상대적으로 회전한다.
로터리 디자인은 중요한 기술적 이점을 제공한다. 하나의 회전 스테이지는 매우 높은 강성을 나타내며, 이는 애플리케이션의 가공 공차를 충족하는 데 중요하다. 다른 하나는 윤활유가 윤활유로 사용돼 유지보수 비용을 줄이고 오염 가능성을 줄이는 것이다. 마지막으로 로터리 스테이지는 절삭유와 날아가는 세라믹 먼지로부터 모션 구성 요소를 보호하는 간단한 밀폐 해결책을 제공한다. 두 개의 회전 스테이지는 절단실(cutting chamber)의 벽에 있는 간단한 회전을 통해 연장된다. 대조적으로 XYZ 모션 시스템은 벨로우즈와 아르마딜로 커버(armadillo covers)와 같은 품격이 덜한 밀봉 시나리오를 요구했을 것이다.
시스템의 조정된 모션에는 CNC 기구에 대한 다른 방법이 필요했다. 이는 절삭 공구와 공작물의 회전 위치가 직교 좌표가 아닌 극좌표계를 사용해야 하기 때문이다. 컨트롤러는 여전히 XYZ G코드 명령을 사용하지만 실시간으로 극좌표로 변환한다. 이는 쉬운 일이 아니다.
그런데 왜 그 노력을 거치는 것일까? 회전 운동은 세라믹 부품에 매끄러운 표면 처리를 생산할 때 선형보다 고유한 이점이 있다. 이유는 볼이 볼 베어링 홈 사이에서 적재된 상태로 들어가고 나오기 때문에 최고 수준의 리니어 베어링과 볼 스크루에서도 발생하는, ‘럼블(rumble)’로 귀결된다.
볼 럼블은 모션 시스템을 통해 반향을 일으키고 표면 품질의 주기적인 변화로서 부품으로 전달됐을 것이다. 직경이 큰 회전 베어링을 사용하면 ServoBelt 로타리 스테이지가 본질적으로 볼 럼블 문제를 피할 수 있다.
이 비전통적 CNC 기계에는 이상적인 임베디드 모션 애플리케이션의 모든 특징이 있다. 필요한 사항은 다음과 같다.
• 통제 혹은 기계 전문 지식 :
극좌표 동작을 위한 복잡한 기구학을 지원하는 컨트롤과 앰프로 기계 시스템을 결합하려면 시스템 접근법과 몇 달 간의 실험이 필요했다. 또한 이 새로운 CNC 시스템을 구축하기 위한 일련의 정렬 기술과 도구를 개발해야 했다.
• 소형 디자인과 쉬운 통합 :
데스크탑 크기의 CNC 기계에는 공간이 더 비쌌다. ServoBelt 로터리의 설계는 관통 구멍이 막히지 않아 사용 가능한 공간을 효율적으로 사용할 수 있게 해줬다. 100mm 관통 구멍을 통해 스핀들에 공기 공급을 쉽게 할 수 있었고, 공작물 측면에 재료 인덱서(indexer)를 장착하고 필요한 모든 전원을 연결할 수 있었다.
• 비용 절감 :
임베디드 모션 시스템의 흥미로운 점 중 하나는 필요 이상으로 복잡하지 않다는 것이다. 주요 기능 요구 사항은 위치 정밀도가 아닌 표면 마감이다. 위치 파악의 필요성이 상당히 낮아 보였기 때문에, 직접 판독 엔코더를 배제하고 전체 시스템을 개방 루프 모드로 운영하는 게 가능했다. 이로 인해 고객은 기계당 수천 달러를 절약할 수 있었다.
자료 제공 : Bell-Everman(www.bell-everman.com)


