


모션 제어 & 서보 드라이브 기술의 진보 -캐비닛 프리(Cabinet-free)
AMK
 |
모션 기술이 진화되면서 점점 지능적인 전자장치가 통합돼 개별 기계 축을 제어하고 구동한다. 제어 캐비닛의 크기와 복잡성은 이제 거의 하나의 ‘축(axis)’으로 변했다.
이러한 개발은 OEM과 시스템 엔지니어와 최종 사용자에 대한 제약을 야기할 수 있다. 제어 캐비닛과 관련된 비용은 정기적으로 증가한다. 특히 서보 구동축의 수가 많아지면 더 복잡한 자동화 설계가 개발됨에 따라 비용이 늘어난다. 또한 제어 캐비닛은 생산 현장 바닥에 ‘고정’돼 있다. 때문에 변화하는 소비자 요구, 제품 믹스, 생산성 향상을 위한 생산시설을 수정하고 업데이트하는 데 제한이 있다.
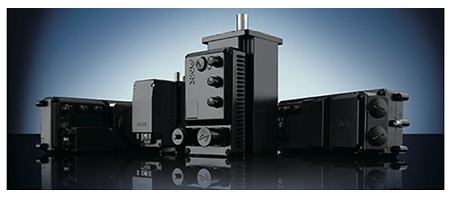
새로운 세대의 모션 제어 및 서보 드라이브 기술은 자동화 분야에서 ‘캐비닛 프리’ 또는 분산 제어와 드라이브 시스템을 채택한다. 이 시스템은 OEM 혹은 시스템 설계자가 모터나 구동축에 있는 서보 드라이브, 컨트롤러,전원 공급 장치를 자유롭게 배치한다. 여러 엔지니어링과 케이블링 및 설치 문제가 단순화된다.
드라이브 및 제어의 진화
기계 드라이브와 제어 장치는 적어도 3세대를 거쳤다. 1세대 ‘Gen 1’은 전자 기계 시대로 간주될 수 있다. 지능형 제어 장치가 없는 단일 대형 전기 모터는, 대형 중앙 머신 샤프트에 동력을 공급했다. 이 마스터 샤프트는 기어 박스, 캠 샤프트, 푸시 암과 같은 다양한 이송 장치를 통해 나머지 모든 기계 축을 구동했다.
기계 설계자가 레버 암 12개로 기계를 구동하는 데 필요한 전력량을 결정할 때 작업은 매우 간단하다. 각 축 동작에 동력을 공급하는 데 필요한 하중과 모션 주파수를 더한다. 결과는 일반적으로 20-30마력 범위 내의 모터다.
Gen 1 시스템에서 모션 논리는 기계식 기어 박스와 기타 물리적 전송 장치를 통해 엔지니어링됐다. 단점은 기계 장치가 마모가 많다는 것이다. 상당한 유지보수와 교체 일정이 필요했고 유동성이 거의 없었다. 제품 또는 포장을 다른 크기로 변경하는 것은 기계 작동 정지를 요구했으며, 그렇게 장비에 물리적 변경을 구현할 수 있었다.
2세대 머신 모션 제어는 ‘하이브리드’ 해결책으로 간주될 수 있다. 모션 및 제어의 절반은 전자 서보 모터를 통해서, 나머지 기계적 제어는 기계에 의해 제공된다. 이 2세대 하이브리드 기계는 단일 머신 라인 샤프트(single machine line schaft)를 분리된 모터(특정 기계 축과 모션 시퀀스로 구동하는)로 교체하기 시작했다. 본질적으로 대형 30HP 모터를 작은 모터로 분해한다.
또한 기어 박스와 기계식 모션 제어 장치를 모터를 제어하는 서보 드라이브로 대체했다. 여러 서보 모터의 모션 시퀀스는 PLC 또는 모션 컨트롤러에 의해 차례로 동기화되며, 다른 더 높은 머신 기능도 처리했다.
모션 제어를 제 3세대로 전환하며 순수 서보 기술로의 진화를 완료했다. 그 결과 Gen 3 장비는 기계 설계의 복잡성을 기계 구성 요소에서 전자 구성 요소로 옮겼다. 각 서보 모터에는 드라이브 모듈과 전원 공급 장치는 물론, 전원과 통신 케이블이 있어야 한다.
버스 인터페이스와 입출력 장치를 포함해서 모든 요소를 관리하고 통합했다. 이로써 제어 캐비닛의 모든 장치를 중앙 집중화했다. 모터 제어 장치가 기계 디자인 중심이 되면 전기 캐비닛의 크기가 커진다.
기계 캐비닛을 2세대 이전의 기계 디자인으로 줄이려는 업계 동향이 있다. 이는 분산 드라이브 제어 구조를 구현하는 데 사용할 수 있는 최신 시스템 포트폴리오를 통해서 가능하다. 해결책은 이론적으로 ‘캐비닛이 없으며’잠재적으로 자동화를 위한 차세대 드라이브 시스템의 진화를 나타낸다.
캐비닛-프리(Cabinet-free) 기술의 설계상 어려움
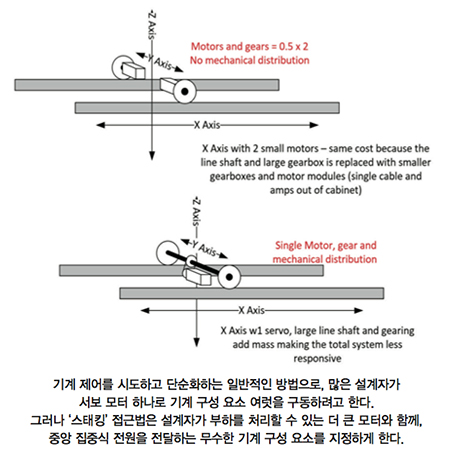
시스템 설계자는 신기술 고유의 장점을 최대로 활용하기 위한 사고방식으로 변해야 한다. 예를 들면, 전에는 설계자가 서보 모터 하나로 여러 대의 기계 구성 요소를 구동하려고 시도하는 것이 일반적이었다.
‘스태킹(stacking)’ 시도는 서보 모터와 드라이브 수를 줄인다. 반면 설계자는 무거운 기계 구성 요소와 함께 부하를 처리하기 위해, 더 큰 전력 모터를 지정해 중앙 집중식 전원을 공급해야 한다. 보다 효과적인 접근 방법은 기계 역학을 더 나은 논리적 구성 요소로 나누는 것이다.
대표적인 예시는 팔레타이징(palletizing) 애플리케이션에 사용되는 직교좌표 모션 시스템이다. 일부 설계자는 캐리지(carriage) 위에 기어 박스 또는 풀리(Pulley)가 있는 단일 대형 모터를 장착해 X축 모션 양 측면에 전력을 공급한다. 이는 부품 수를 줄이고 이론적으로 제어를 단순화한다. 반면 디자인은 캐리지에 상당한 무게를 추가한다. 그런 다음 드라이브와 모터는 팔레타이징되는 제품의 무게뿐만 아니라, 캐리지에 장착된 모든 드라이브와 모터 어셈블리의 이동을 처리할 수 있는 크기여야 한다.
시스템 프레임에 장착된 각 축별 서보 모터를 사용하고 시스템의 X축 모션을 별도로 구동하면, 전체 해결책이 더 효율적으로 바뀐다. 전력 요구사항이 줄어들고 소형 모터를 사용할 수 있다.
일부 시스템 설계자가 서보 모터 추가를 거부하는 또 다른 이유는 PLC 제한이다. 일부 PLC 공급 업체가 PLC 하나에서 지원하는 축 수를 16 또는 32축으로 제한하므로 두 번째 PLC(또는 더 큰 용량의 더 비싼 상자)를 구입 해야 한다. 서보 모터 제한에 대한 선호는 캐비닛 없는 모션 제어 아키텍처의 더욱 광범위한 수용과 탐색에 대한 또 다른 장벽이다.
 |
캐비닛 없는 해결책을 위한 진정한 잠재력
서보 드라이브, 전원 공급 장치, 기타 장치를 제어 캐비닛 밖으로 옮기고 각 모터 혹은 구동축에 더 가깝게 이동하는 작업이 얼마 동안 진행됐다. 이것은 몇몇 주요 공급 업체가 모터 하우징에 드라이브를 통합한 전기 모터를 도입했을 때 시작됐다. 충격과 진동에 안정적이고, 제어 캐비닛의 냉각된 범위 밖에서 높은 온도를 견딜 수 있는 드라이브 전자 장치의 출현으로 이와 같은 초기 해결책을 적용할 수 있다.
초기의 구동 통합 모터가 진화됐고, 제조업체는 이에 따라 전원과 통신을 케이블에 하나에 통합했다. 다음으로 드라이브 통합 서보 모터 여러 개를 회로 하나에 직렬연결 방식으로 연결하기 시작했다. 케이블 링, 설치 및 시스템 커미셔닝(commissioning) 비용이 크게 절감됐다.
 |
최근 캐비닛이 없는 구성 요소 포트폴리오에는, 분산된 AC-DC 전원공급 장치와 기계의 각 서보 모터 근처에 장착할 수 있는 별도의 드라이브 장치가 포함된다. 이를 통해 시스템 설계자의 자유와 유연성을 크게 확대할 수 있다. 각 애플리케이션에 대한 공간 활용, 건물 전원 공급 장치, 히트 싱크(heat sink), 작동 요구사항을 최적으로 제공하는 방식으로 모션 컨트롤 부품을 기계 프레임워크에 ‘짜 맞춰’ 넣을 수 있다.
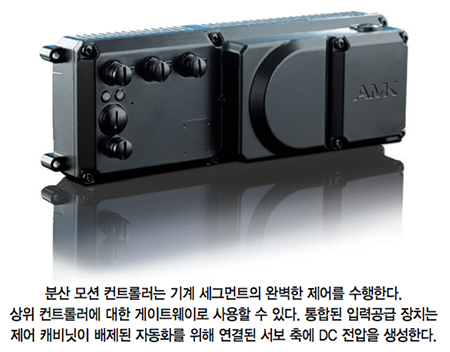
이제 퍼즐의 마지막 조각을 포함한 캐비닛이 없는 기술 포트폴리오가 있다(모션 컨트롤러 또는 PLC). 필요한 모든 컨트롤러 하드웨어를 드라이브나 전원 공급 장치와 함께 기계에 장착할 수 있는 모듈에 통합한다. 제어 캐비닛 필요성이 완전히 제거된다.
예를 들어 AMK 자동화는 iSA 분산 컨트롤러를 제공한다. 이 고유한 모듈은 모션 제어, 상위 레벨 장비 네트워크와의 통신, DC 버스 전원 및 통합된 24V 전원 지원, 그리고 제어 정보를 결합한다. IP65 등급의 모듈 패키지 이며 Profibus, Ethernet I/P, EtherCAT과 같은 고속 디지털 제어 인터페이스가 여러 개 있다.
컨트롤러는 분산 전원공급 장치 여러 개와 인버터 모듈을 결합했다. 모터 하우징에 드라이브가 통합된 서보 모터 및 드라이브와 모터가 분리된 구성을 포함해서, 여러 개의 10암페어 서보 모터를 지원할 수 있다.
플랫폼은 다축 시스템의 고정밀 동기화, 고정밀도로 동기화된 여러 레벨의 실시간 상호 통신, 그리고 아래 언급된 항목을 포함한 모션 제어 기능을 지원한다.
· 가상 마스터 축 · 전자 캠 · 프린트 마크 컨트롤 · NC 모션
캐비닛이 없는 설계는 최근까지 위험하고 실험적인 것으로 여겨졌다. 부분적으로는 PLC 기능이 캐비닛 외부 설치에 널리 이용되지 않았기 때문이다. 이러한 유형의 컨트롤러를 사용할 수 있으면 캐비닛이 없는 시스템의 장점을 최대한 활용할 수 있다.
하이브리드 자동화 해결책의 잠재력
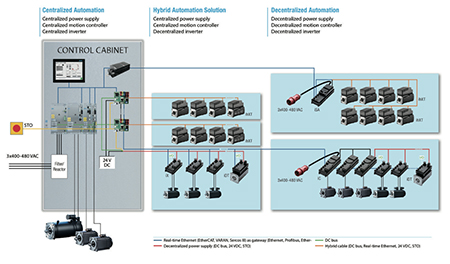
이 기술은 훨씬 더 광범위한 분산된 캐비닛 없는 자동화 해결책을 적용할 수 있다. 그러나 제어 캐비닛과 캐비닛이 없는 해결책 사이의 중간 지대를 최적의 선택으로 만드는 애플리케이션과 기술적 고려 사항이 있다. 하이브리드 자동화 드라이브와 제어 플랫폼이 바로 그것이다.
기계 메커니즘을 별개의 논리 요소로 분할하는 모듈식 접근 방식을 따르는 시스템 설계자는 중앙 집중식 및 분산형 모션 제어 아키텍처의 장점 전부를 활용할 수 있다.
예를 들어 모터당 필요한 동작이 10암페어가 넘지 않는 경우, 분산 서보 드라이브나 전원공급 장치로 많은 기계 기능을 지원할 수 있다. 포장 및 물류 산업에서 일반적으로 사용되는 몇몇 기계(라벨링, 형태, 채우기 및 밀봉 장치)에는 이런 종류의 분산 드라이브 해결책을 최대한 활용할 수 있는 모션 프로파일과 로드 요구 사항이 있다.
그러나 중앙 집중식 구성으로 자동화 해결책을 요구하는, 더 강력한 집약된 공정이 있다. 제어 캐비닛에 전원공급 장치와 인버터가 있는 기존 드라이브는 인쇄기, 용지 변환 기계, 블리스터 팩(blister pack) 기계와 같은 애플리케이션에서 여전히 역할을 수행할 수 있다. 모두 단일 코어 축과 많은 작은 주변기기를 통해 가장 효율적으로 작동할 수 있는 기계다.
그렇다고 드라이브와 제어 플랫폼을 중앙 캐비닛으로 100% 옮기는 것은 아니다. 일부 기계 디자인은 캐비닛 기반 전원공급 장치(컨버터)를 사용하지만 드라이브는 모터에 통합된다. 기계 프레임에 장착된 대부분의 모터를 중앙 집중식/분산형 ‘하이브리드’ 해결책으로 사용한다.
따라서 하나의 복잡한 기계에서 각 축의 제어, 구동, 전원 공급 문제를 해결하는 것은 더 이상 적합하지 않다. 캐비닛이 없는 분산형 컨트롤러와 드라이브는 각 기계 기능에 요구되는 성능 요구사항에 맞게 드라이브, 모터 사이징, 캐비닛 기반 기술과 원활하게 네트워크화될 수 있다.
 |
기계 엔지니어의 경우, 이러한 사고방식의 변화는 많은 설계 문제를 단순화하는 데 도움이 된다. 특히 10암페어 이하의 서보 드라이브와 전기 모터 비용은 최근 몇 년 동안 줄어들었다. 성능과 수명은 가장 작은 논리적 구성 요소로 동작을 단절시키고 전력 공급을 간소화함으로써 발생했다. 서보는 볼 스크루 또는 픽 앤 플레이스 리니어 모듈에 직접 연결해 동작 축에 연결한다. 각 기계 기능에 필요한 많은 동작을 단순화할 수 있다.
이 접근법은 궁극적으로 기계의 초기 설계 단계는 물론, 제조사의 변화하는 생산 및 시장 요구사항을 충족하기 위해 장기적인 가치와 자동화 시스템의 기능을 단순화할 수 있다. 캐비닛 기반 또는 캐비닛이 없는 모션 제어시스템의 완벽한 포트폴리오를 가진 드라이브 및 제어 시스템 공급업체와 협력하는 것이 타당하다. 모든 것은 제조 중인 기계의 전체 요건을 완전히 충족하는 구성에서 원활하게 작동하도록 설계된다.
자료 제공 : AMK(www.amk.systems)


