


유연성과 정밀도를 갖춘 5축 레이저 마이크로 가공 기술
5축 스캔 헤드는 정밀한 홀, 윤곽 슬롯 및 완전히 정의된 단면 형상을 생성하는 데 있어 빠르고 유연한 솔루션을 제공한다. 적절한 시스템을 사용하면 레이저, 스캔 헤드 및 워크피스 위치 제어를 통해 전체 마이크로 가공 공정을 제어할 수 있으며, 이를 통해 매크로 크기의 부품을 서브 마이크로미터 수준의 치수 공차로 생산할 수 있다.
이 기사에서는 이러한 5축 레이저 프리세션 스캔 헤드 중 하나인 Aerotech의 AGV5D를 중심으로, 정밀 리니어 모션 축 및 제어 시스 템과 결합된 구성을 소개한다. 또한 해당 시스템의 작동 원리를 설명 하며, 복잡한 홀 드릴링 및 밀링 작업을 마이크로미터 단위로 수행할수 있도록 하는 강력한 G 코드 기반 프로그래밍 방식에 대해 다룬다. 이 프로그래밍 방식은 표준 CAM 소프트웨어와 내장된 모션 기능을 함께 활용할 수 있게 하여 고정밀가공을 가능하게 한다.
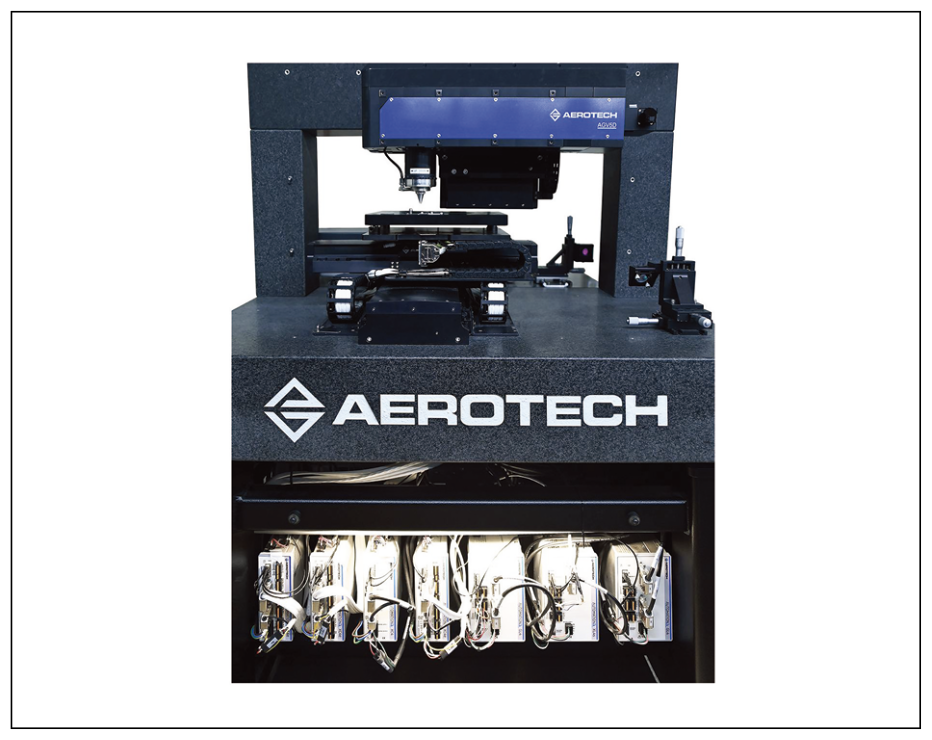
<그림1> 5축 레이저 모션 시스템으로, AGV5D 5축 프리세션 스캐너가 적용된 구성이다.
5축 레이저 모션 시스템: 작동 원리
마이크로 드릴링 및 밀링 작업에 있어 5축 레이저 모션 시스템을 사용하는 이점을 충분히 이해하려면, 해당 시스템의 작동 원리와 프로 그래밍 방식에 대한 정확한 이해가 필요하다.
이러한 이해는 시스템이 제공하는 정밀도가 실제 가공 공정에서 어떻게 정량화되는지를 파악하는 데도 필수적이다. 이 기사에서 소개하는 예시 시스템은 Aerotech의 AGV5D 5축 프리 세션 스캐너를 사용하여 레이저 빔을 5개의 자유도(DOF)에서 정밀 하게 조작한다. <그림2>에 나타난 바와 같이, 각 축은 다음과 같은 역할을 수행한다.
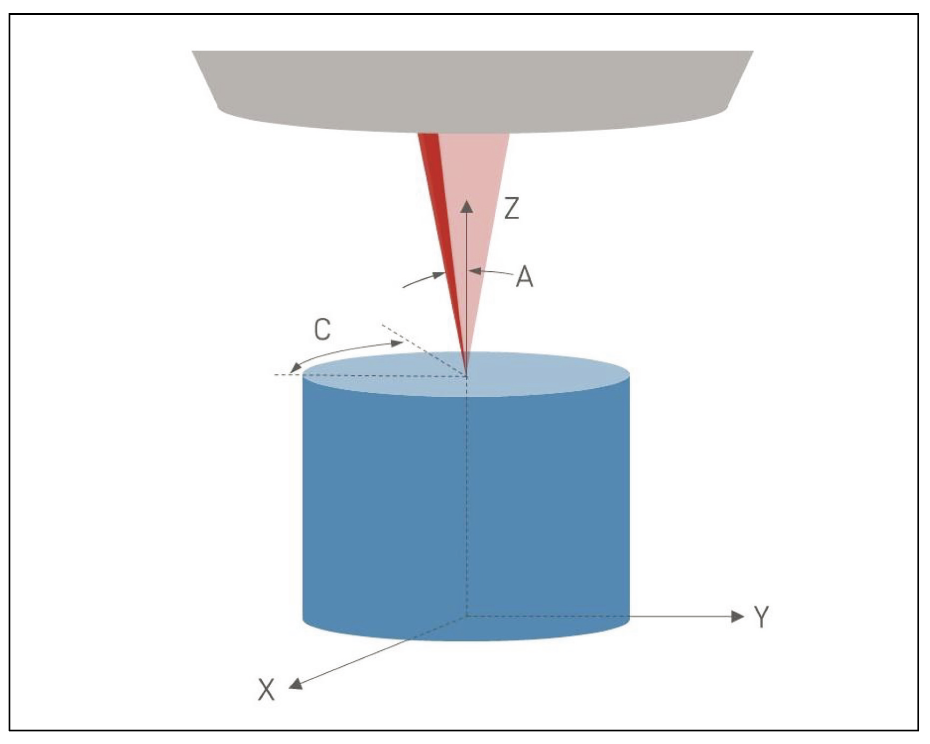
<그림2> Aerotech의 AGV5D 5축 레이저 프리세션 스캐닝 시스템이 제공하는 5개의 자유도(DOF)
· X 및 Y 축 –원하는 Z 높이에서 레이저 스폿의 위치를 정밀하게 지정(2축 제어)
· Z 축 – 가공 지점에서의 초점 제어 (1축 제어)
· A 축 – 빔 테이퍼 각도 또는 Z축으로부터의 기울기 제어 (1축 제어)
· C 축 – 빔 클럭 각도 또는 Z축을 중심으로 한 회전 제어 (1축 제어)
AGV5D 스캐너는 최대 동작 범위가 X 및 Y 방향으로 지름 2mm 원형 영역, Z 방향으로 2mm 높이의 공간 내에서 동작한다. 빔 테이퍼 각도(A 축)는 ±9°, 빔 클럭 각도(C 축)는 360° 연속 회전이 가능하다.
AGV5D는 마치 5축 CNC 머시닝 센터처럼 작동하며, RS-274 표준을 준수하는 G 코드(G-code) 명령을 이용해 레이저 빔을 2D 및 3D 경로에 따라 정밀하게 이동시킨다. 레이저 빔은 스캔 헤드 하단의 노즐을 통해 방출되므로, 실제 레이저 가공이 이루어지는 작업 공간은 노즐 팁 아래 영역에 형성된다.AGV5D의 X-Y-Z-A-C 축에 대해 프로그래밍된 모든 궤적은 집중된 스폿(spot)을 이 가공 볼륨 내에서 이동시키는 방식으로 동작한다.
AGV5D는 5축의 빔 조작뿐 아니라, 동일한 컨트롤러와 G 코드 명령으로 제어되는 외부X, Y, Z 축도 함께 지원한다. 이 외부 축은 스캐닝 헤드 아래에서 워크피스를 이동시켜 가공 범위를 확장하고 빔 경로와 정밀하게 동기화된다.
전체 시스템은 Aerotech의 소프트웨어 기반 머신 컨트롤러인 Automation1(iSMC)이 총괄하여 제어하며, G 코드 궤적은 고급 Aeroscript 프로그래밍 명령어와도 통합되어 동작할 수 있다.예시 시스템에서 AGV5D의 각 축(X-Y-Z-A-C)의 레이저 위치 제어는 200kHz 드라이브를 통해 이루어지 며, 외부 X-Y-Z 축을 움직이는 서보는 20kHz 주파수로 작동한다. 모든 드라이브는 동일한 네트워크 상에서Automation1에 의해 실시간으로 동기화되어 제어된다.
유연한 프로그래밍 기능
이 기사에서 소개한 시스템과 같은 구성에서는 다양한 프로그래밍 도구를 활용할 수 있다.
사용자는 시스템의 운동학에 적합한 전용 포스트 프로세서(post-processor)만 갖추고 있다면, 표준 CAM 소프트웨어로부터 G 코드(G-code)를 생성할수 있다.
이는 곧 밀링 모드(Milling Mode)에서 직접 가공 형상을 프로그래밍하는 방식도 가능하다는 것을 의미한다. 이 모드에서는 절삭 직경, 경로 및 가공 속도 등을 사용자가 직접 정의할 수 있어,목표 하는 절삭 품질을 보다 정확하게 구현할 수 있다. <그림3>은 밀링 모드를 활용하여 생성된 인벌루트 기어(involute gear) 형상의 예시를 보여준다.
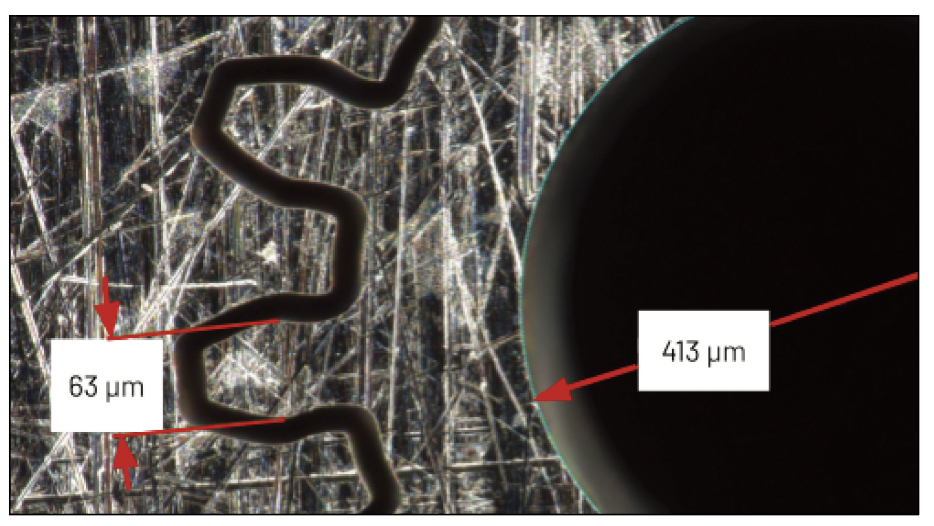
<그림3> 인벌루트 기어 형상과 직경 413µm의 원형 형상이 함께 나타난 이미지로, 기어 톱니의 폭은 63µm이다.
하지만 이러한 밀링 방식은 일반적인 드릴링 형상, 예를 들어 원형 홀과 같은 단순한 형상을 반복적으로 프로그래밍할 때는 비효율 적이고 번거롭다.
이러한 이유로 AGV5D는 파라메트릭 코드 블록 (parametric codeblock)을 활용해 다양한 사전 정의(Pre-canned) 드릴링 기능을 자동으로 생성할 수 있도록 지원한다. 이러한 사전 정의된 기능은 원형, 사각형, 필렛(fillet) 등 다양한 형상에 대해 제공되며, 상부와 하부의 치수 차이가 1마이크로미터 이내로 정밀하게 유지 되는 거의 수직인 측벽을 갖는 드릴링 어레이 형상도 구현 가능하다.

<그림4> (사진 왼쪽) 스택드 실린더(Stacked Cylinder) 사전 정의 함수 호출 시, 레이저 ON/OFF 동작의 시각화. (사진 오른쪽) Stacked Cylinder 기능을 사용해 드릴링한 후의 가공 품질 결과
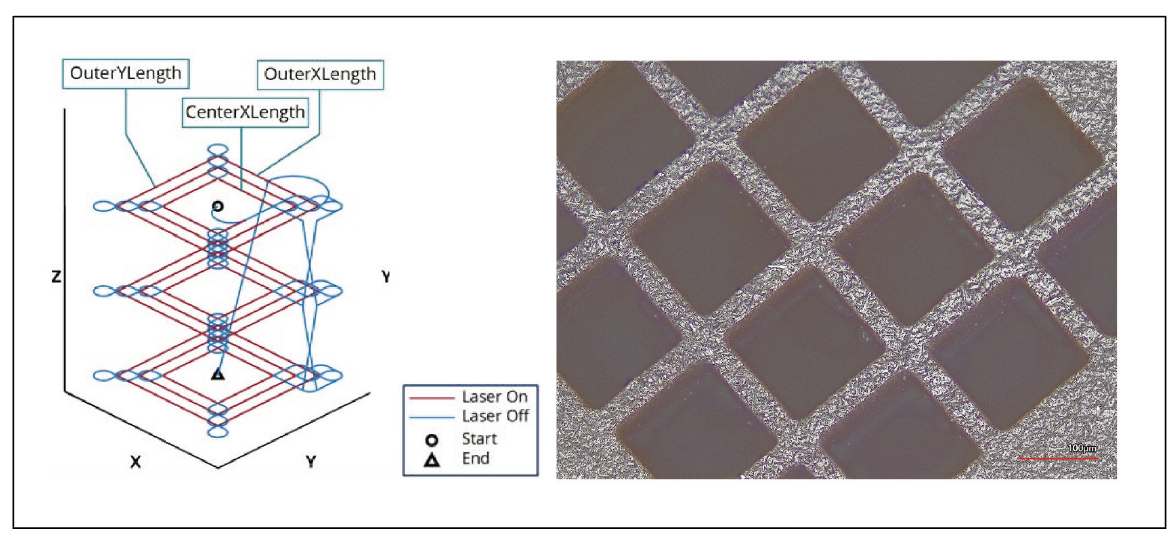
<그림5> (사진 왼쪽) 스택드 스퀘어(Stacked Square) 사전 정의 함수 호출 시, 레이저 ON/OFF 동작의 시각화. (사진 오른쪽) Stacked Square 기능을 사용해 드릴링한 후의 가공 품질 결과
함수 호출은 Aeroscript 프로그램 내에서 이루어지며, 함수의 인자는 숫자값 또는 다른 함수에서 계산된 변수값이 될 수 있다.
이러한 방식은 복잡한 가공 작업을 유연하고 모듈화된 구조로 구성할 수 있게 해준다.이와 같은 사전 정의 함수는 정밀 가공 품질을 보장하면서도 빠르고 일관된 프로그래밍을 가능하게 하며, 레이저 마이크로 가공 자동화에 최적화된 코드 구성을 제공한다. 이러한 파라미터 정의 방식은 마치 CNC 머시닝 센터에서 드릴링 프로그램을 작성할 때의 주축 회전 속도(spindle speed), 이송 속도(feed rate), 절삭 깊이(depth of cut) 등을 설정하는 것과 유사하다.
AGV5D는 이와 함께 거리 기반 발사 및 플루언스(fluence) 제어를 위한 PSO(Position-Synchronized Output) 기능도 활용한다. PSO는 각 축의 위치 피드백을 기준으로 정밀한 출력 트리거를 정의할 수 있게 해주는 강력한 제어 기능으로, 모션 시스템의 위치 정보에 따라 레이저를 정밀하게 발사할 수있도록 한다.
<그림6>은 지름 300μm의 나선(spiral) 형상에 대해 6μm 간격마다 레이저 스폿을 생성한 예시로, PSO 기능을 통해 균등한간격으로 발사가 이루어진 결과를 보여준다.
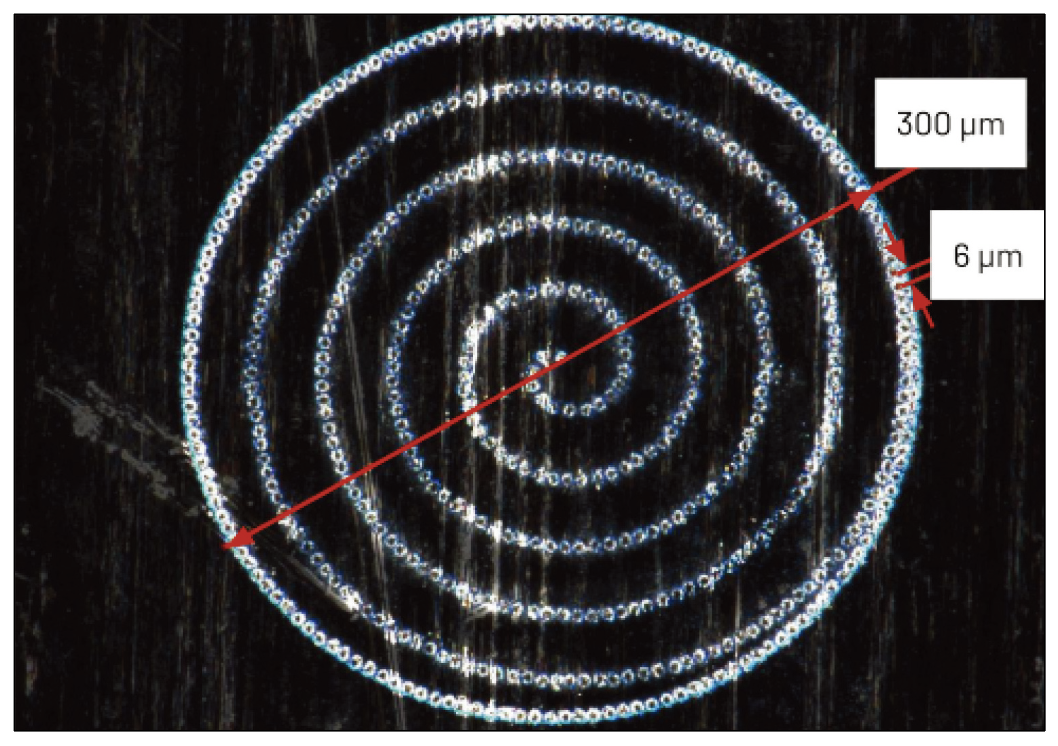
<그림6> 스택드 실린더(Stacked Cylinder) 사전 정의 기능의 단일 레이어에서 PSO를 적용한 예시이다.
강력한 데이터 시각화 및 공정 최적화 툴킷
Automation1은 단순한 프로그래밍 도구를 넘어, 서보 스테 이지용 모션 제어 플랫폼에서 일반적으로 제공되는 데이터 시각화 및 공정 조율 기능을 갖춘 통합 자동화 컨트롤러이다. 사용자는 가상 컨트롤러 상에서 파라미터를 최적화하고, 동시에 실제 하드웨어를 연결하여 실제 모션을 실행할 수 있다. <그림7>은 이러한 기능을 활용하여 모션 명령과 레이저 발사 간의 상호작용을 시각적으로 확인한 예시를 보여준다.
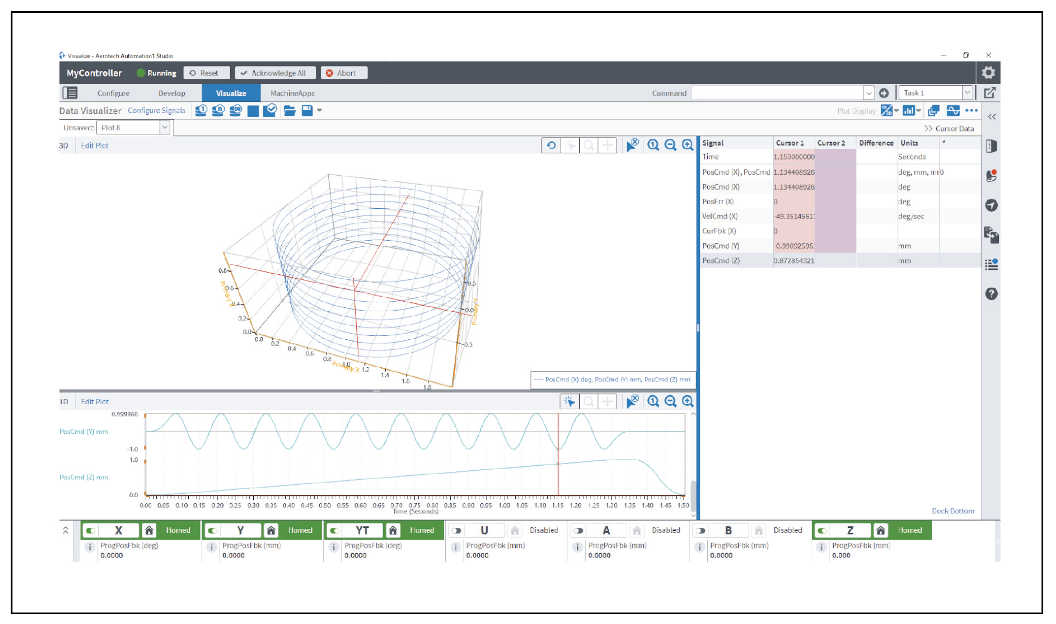
<그림 7> Aerotech의 Automation1 Studio 시각화 도구 화면 캡처로, AGV5D 로부터 얻은 3D 가공 프로파일을 보여준다.
예시 시스템은 Automation1의 1D, 2D, 3D 데이터 시각화 기능을 활용하여, 실시간 위치 오차(position error)를 시각적 으로 확인하고 공정 평가에 활용할 수 있다. 레이저 가공 공정을 개발하는 과정에서, 예정된 궤적에서 큰 위치 오차가 발생 하는지 확인할 수 있으며, 이러한 오차는 가공 품질 문제로 직결될 수 있다.
레이저 마이크로 밀링(Laser Micro-Milling)
단일 레이어 밀링(single-layer mill) 기능을 활용하면, Z 높이를 일정하게 유지하면서 X 및 Y 축을 지정된 이송 속도로 이동시켜 일정한 절삭 깊이를 유지하며 가공할 수 있다. 이 밀링 기능은 직경 및 트레패닝 속도 등의파라미터를 통해 소재 제거율(material removal rate)을 정의하며, 단순한 G 코드 명령으로 밀링 기능을 ON/OFF 할 수 있다.
또한 이 기능은 매우 유연한 파라메트릭 설계가 가능해, 절삭 폭, 절삭 속도, 멈춤 시간(dwells) 등 다양한 변수들을 정의할수 있어 정삭(정밀 절삭) 및 황삭(거친 절삭) 모두에 적합한 밀링 경로 설정이 용이하다. <그림8>은스테인리스 스틸 두께 100μm 시트 위에서 단일 레이어 밀링 작업을 수행한 예시이다. 이를 통해 시트 전체 두께를 완전히 절삭할 수 있으며, 그 결과 생성된 형상은 고정밀 특성을 갖는다.
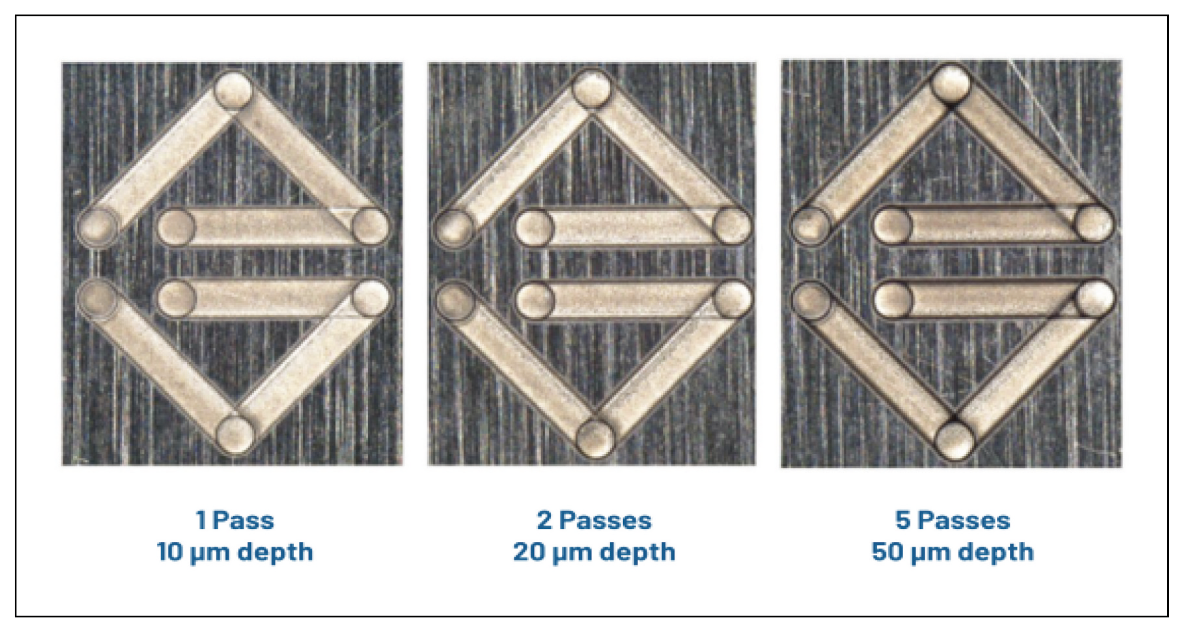
<그림8> 좌측부터 우측 순으로, 앞서 설명한 공정 조건에서의 1회, 2회, 3회 밀링 패스 결과를 보여준다.
밀링 기능은 높은 유연성을 갖고 있기 때문에, 단일 레이어 밀링의 직경 값을 변경하더라도 절삭 깊이에는 거의 영향이 없다. 예를 들어, 200μm에서 35μm로 크게 줄이더라도, 트레패닝 시 레이저 속도가 동일하고, PSO에 의해 스폿 간 중첩도 일정하게 유지되기 때문에 절삭 깊이는 동일하게 유지된다. <그림9>는 35μm 폭의 형상에 대해 전체 절삭 깊이를 보여주는 예시로, 1mm 폭 전체 패턴에 걸쳐 상단과 하단 치수가 1μm 이내로 일치하는 정밀한 가공 품질이 확인된다.
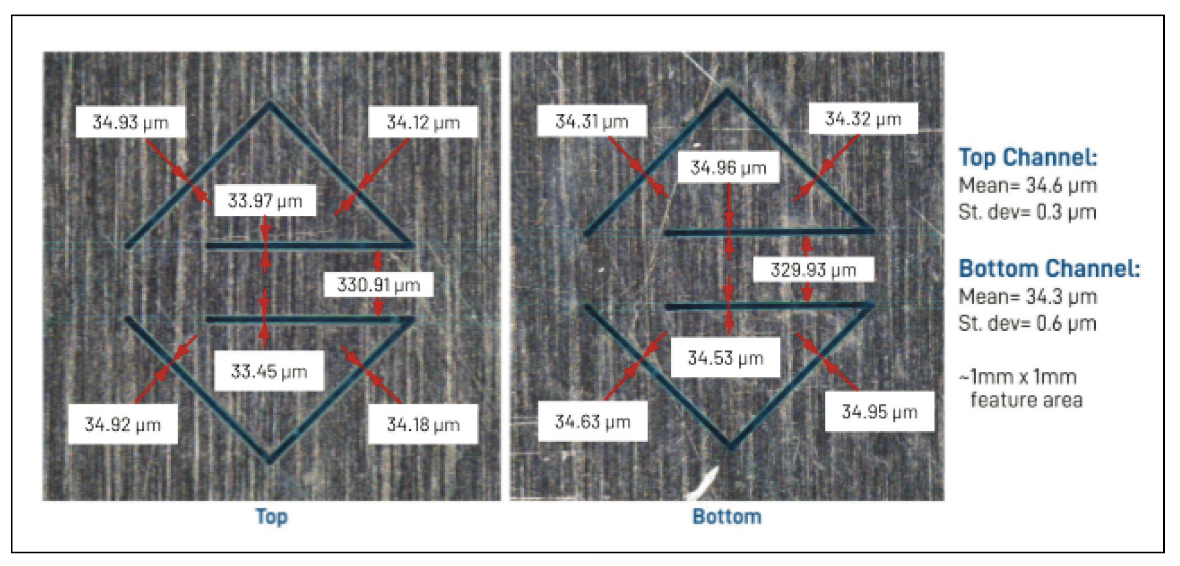
<그림9> 이 예시는 사용자가 고품질 레이저 가공 공정을 쉽게 개발하고, 목표 절삭 품질을 달성하도록 최적화할 수 있는 유연성을 보여준다.
5축 레이저 프리세션 스캐너는 레이저 마이크로 가공 기술의 핵심 요소로, 높은 종횡비를 가지는 형상에서도 수직 측벽(Vertical sidewall)을 구현할 수 있는 정밀 가공 역량을 제공한다.
이 기술 발전은 복잡한 형상과 엄격한 공차 요구사항을 충족하는 부품 생산을 가능하게 하며, 초정밀 가공이 요구되는 다양한 산업 분야에 필수적 인 솔루션으로 자리잡고 있다.이 기술이 적용되는 대표적인 분야로는 의료기기 제조, 마이크로 전자공정, 자동차 부품 가공 등이 있다.
의료 기기 분야에서는 심혈관 임플란트나 정밀 가공된 주사 기용 튜브와 같은 부품 생산에 활용되며, 마이크로 전자공정에서는 고밀도 배선 기판(HDI)과 인쇄회로기판 (PCB)을 위한 프로브 카드 및 마이크로 비아 제작에 핵심적인 역할을 한다. 또한 자동차 산업에서는 연료 인젝터 노즐과 같은 고정밀 부품 제조에 활용된다.
AGV5D 시스템은 고유한 설계 및 프로그래밍 방식을 통해 차별화된 성능을 제공한다. 스캔 헤드의 열 안정성 설계는 가공 중 열 드리프트를 최소화하여, 장시간 연속 가공에서도 정밀도를 유지할 수 있다.
또한 G 코드 호환성 덕분에 기존 상용 CAM 소프트웨어와도 쉽게 통합할 수 있어, 기존 CNC 머시닝 기술과 레이저 마이크로 가공 기술 간의 간극을 자연스럽게 연결해준다.이러한 통합은 시스템의 유연성을 높이고, CNC 기반 제조 환경에 익숙한 산업계에서의 전환을 간소화시켜 고정밀 제조 과제를 해결할 수 있는 핵심 솔루션으로 AGV5D를 자리매김하게 한다.
자료제공: Aerotech(www.aerotech.com)

