


‘고성능 브러시리스 서보 시스템’ - 애플리케이션 가이드 ②
ElectroCraft
브러시리스 증폭기 소산분로(dissipative shunt)
증폭기 크기를 결정할 때 고려할 사항은 그림 1에 나온 소산분로 조절기(dissipative shunt regulator)와 관련 있다. 모터를 제동하면 회전하는 기계적 질량에 저장된 에너지가 앰프 전원공급 장치로 되돌아온다. 전원 공급 장치가 이 에너지를 다시 AC 입력전원으로 재생성할 수 없으므로, 전원 공급 장치 커패시터가 정상 수준 이상으로 충전된다. 과잉 제동 에너지(excess braking energy)가 낮으면, 커패시터는 해당 과잉 에너지를 흡수해 다음 차례의 모터링 기간(motoring period) 동안 모터로 쉽게 되돌릴 수 있다.
그러나 과잉 에너지가 높으면 클램프 회로를 이용해 버스 전압(bus voltage)을 안전한 수준으로 제한하고 과잉 에너지를 동력저항의 열로써 소멸시킨다. 션트 레귤레이터(shunt regulator)는 피크 동력 및 연속 동력을 처리하도록 특정화돼 있다. 최대 동력이 초과되면 클램프 회로는 전압을 안전한 레벨로 제한할 수 없으며 증폭기는 꺼진다.
실제로 피크 션트 동력(shunt power)을 초과하는 경우 전류 제한을 낮추거나 감속 시간을 늘릴 수 있는지 확인해야 한다. 고관성 및 고속으로 빈번히 멈추고 다시 움직이는 애플리케이션은 연속적인 션트 동력이 초과되는지 면밀히 조사해야 한다.
중력하중을 지닌 수직적용(특히 평형추의 형태가 없는 것)은 연속 분로 전원에 관해서 신중하게 고려해야 한다. ElectroCraft 드라이브는 시스템의 연속 및 피크 션트 동력을 확장하는 외부 션트 저항(external shunt resistors)을 추가할 수 있다.
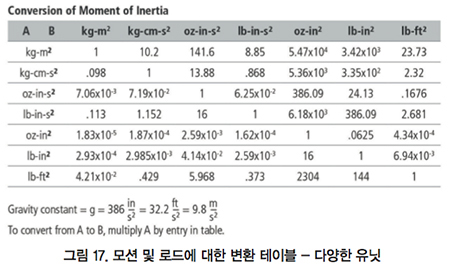
그림 5는 인크리멘털 모션 프로파일의 생성 동력을 보여준다. 실제 손실 동력은 모터 손실과 앰프 손실 및 버스 커패시터에 흡수된 에너지로 인해 재생된 모터 샤프트 동력보다 적다.
 |
전기적 노이즈 고려(Electrical noise considerations)
지금까지 논의된 주제는 복잡하고 다양하기 때문에 전기 노이즈만큼 일반적이지는 않았을 것이다. 이 섹션에서는 다음과 같은 몇 가지 지침을 제공한다.
우선, 소음 문제는 최소화 돼야 한다. 대부분의 설치는 소음 문제가 없다. 만약 문제가 생기면 필터링 및 차폐 지침이 대책안이다. 반대로 좋은 접지 레이아웃과 결합된 접지 및 접합 가이드라인은 모든 설치에서 준수해야 한다. 전기적 잡음에는 두 가지 특성, 즉 전자기 간섭(EMI)의 생성 및 방출과 EMI에 대한 응답 및 면역이 있다. 만약 장치가 EMI를 방출하지 않고 영향을 안 받는다면 전자기 호환성을 갖췄다는 뜻이다.
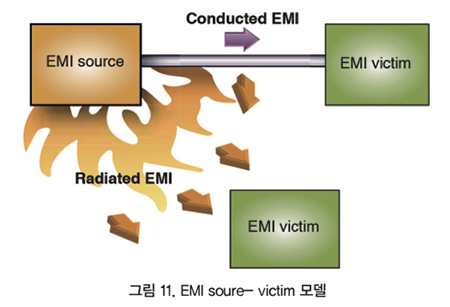
그림 11은 일반적으로 사용되는 EMI 모델을 보여준다. EMI 소스와 커플링 메커니즘 및 EMI 간섭피해(victim)로 구성된다. 서보 드라이브 및 컴퓨터(스위칭 전원공급 장치 및 마이크로 프로세서를 포함)와 같은 장치는 EMI 소스이다.
소스와 피해자 사이의 에너지 커플링 메커니즘은 전도(conduction) 혹은 방사(radiation)이다. 전자기 피해 장비는 EMI가 결합돼 부정적인 영향을 받는 전자기 장치가 될 수 있다. 장비 면역성(Equipment immunity)은 주로 디자인에 의해 결정되지만 장치를 배선하고 접지하는 방법 또한 EMI에 대한 면역에 매우 중요하다.
따라서 산업 환경을 위해 설계되고 테스트 된 장비를 선택하는 것이 가장 중요하다. 산업 면역 표준(industrial immunity standards)에 맞게 인증되거나 설계된 장비를 선택하는 것이 좋다.
민감한 아날로그 입력으로부터 모터 전원 와이어를 분리하기 위해 전기 패널을 ‘Clean’ 및 ‘Dirty’ 구역에 배치하면, EMI 이벤트를 찾기 위해 현장에 엔지니어를 파견하는 비용과 비교해 계획 시간이 거의 들지 않는다.
또 다른 팁 - 산업용 환경에서는 싱글 엔디드 출력(single-ended outputs)이 아닌 차동 라인 드라이버 출력(differential line driver outputs)이 있는 엔코더를 사용하되, 옵토커플러(optocouplers)처럼 전기적 절연기능이 있는 디지털 입·출력을 사용하면 된다.
(그림 11의) EMI 모델은 방출 문제(emission problem)를 제거하기 위한 3가지 옵션만 제공한다. 서보 드라이브의 경우, 동력 반도체 스위칭 속도를 느리게 한다면 EMI 소스를 줄일 수 있다.
그러나 이로 인해 열 방출 및 속도·토크 조절과 관련해서 드라이브 성능이 저하된다. 또 다른 가능성은 피해자 장비를 강화하는 것이지만 불가능하거나 실용적이지 않을 수 있다. 가장 현실적인 솔루션은 필터링과 차폐 및 접지를 통해 소스와 희생자 간의 연결 메커니즘을 줄이는 것이다.
필터링
고주파 에너지는 방사선 또는 전도를 통해 회로 간에 결합될 수 있다. AC 전원배선은 두 유형의 커플링 메커니즘에서 가장 중요한 경로 중 하나다. AC 라인은 다른 장치에서 드라이브로 노이즈를 전달하거나 전도된 노이즈를 다른 장치로 직접 방출할 수 있다.
또한 안테나 역할을 할 수 있으며 드라이브와 다른 장치 간에 소음을 전송하거나 수신할 수 있다. 드라이브의 EMC 특성을 향상시키는 방법 중 하나는, 절연 AC 전원 트랜스포머를 사용해 증폭기에 입력동력을 공급하는 것이다.
이를 통해 전원공급 시 돌입 전류를 최소화하고 전기적 절연을 제공한다. 또한, 공통 모드 필터링(common mode filtering)을 제공하지만, 효과는 권선간 용량에 의해 주파수가 제한된다.
 |
대안은 AC 라인필터를 사용해 드라이브에서 전도된 EMI 방출을 줄이는 것이다. 이렇게 하면 주변 장비가 방해받지 않고 작동할 수 있다.
대부분의 경우, 다른 민감한 회로의 전원이 동일한 AC 분기 회로에서 차단되지 않으면 AC 라인 필터가 필요 없다. 기본 작동 원리는 필터를 통한 고주파 동력 전달을 최소화하는 것이다. 효과적인 필터는 고주파에서 소스 임피던스(AC 라인) 또는 드라이브의 부하 임피던스(load impedance)가 일치하지 않도록 커패시터 및 인덕터를 사용해 이를 달성한다.
기계 제작업체는 특정 애플리케이션에서 필터 선택의 적합성을 책임진다. 적절한 필터를 선택하는 것은 전도된 배출물을 줄이기 위한 첫 단계에 불과하다. 올바른 필터 설치는 EMI를 감쇠시키고 안전을 확보하는 데 중요하다. 필터를 효과적으로 사용하려면 다음 지침을 모두 충족해야 한다.
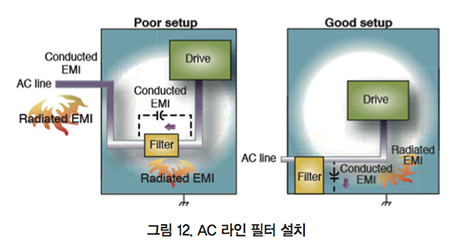
1. 필터는 고주파(HF) 연결을 설정하기 위해 접지된 전도 표면에 설치해야 한다. HF 접지를 위해 필터와 구조물 사이의 인터페이스면엔 페인트 또는 다른 절연체가 없어야 한다. 캐비닛 내부는 페인트를 제거해야 한다. 접지 전류가 있을 땐 안테나 역할을 하므로 와이어를 필터 접지에 사용해서는 안 된다.
2. 필터는 드라이브 입력단자에 가깝게 장착해야 한다. 거리가 1피트를 초과할 땐 전선이 아닌 스트랩으로 드라이브와 필터를 연결해야 한다.
3. AC 전원을 필터에 연결하는 전선은 드라이브를 필터에 연결하는 전선(또는 스트랩)에서 차폐하거나, 적어도 분리해야 한다. 연결이 일치하지 않으면 필터의 드라이브 측 EMI가 필터의 소스 측에 연결돼 필터 효과를 감소 또는 제거할 수 있다. 연결 메커니즘은 방사선이거나 와이어 사이의 부유 용량(stray capacitance)일 수 있다. 이를 달성하는 가장 좋은 방법은 필터를 장착하는 것이다. 여기서 AC 전원은 엔클로저로 들어간다. 그림 12는 설치 상태가 좋은지 안 좋은지를 보여준다.
여러 개의 전원 케이블이 인클로저에 들어가면, 필터링 되지 않은 라인은 인클로저 외부의 필터링 된 라인을 오염할 수 있다. 따라서 모든 라인을 효과적으로 필터링해야 한다. 상황은 물이 새어 들어오고 있는 구멍 난 배와 유사하다. 침몰을 방지하기 위해 모든 구멍을 막아야 한다.
드라이브 출력 터미널에서 합리적인 유일한 필터링은 인덕턴스를 사용하는 것이다.(커패시터는 출력 스위칭을 느리게 하면 드라이브 성능이 저하된다) 공통 모드 초크(common mode choke)는 HF 전압을 줄이기 위해 드라이브 출력에서 사용될 수 있으며, 드라이브를 통해 AC 라인으로의 방출 결합(emission coupling)을 줄일 수 있다.
그러나 모터 케이블은 그럼에도 큰 HF 전압과 전류를 전달한다. 모터 케이블 길이는 AC 라인에서 방출되는 진폭과 주파수에 직접적으로 영향을 미친다.
따라서 AC 전원 케이블에서 모터 케이블을 분리하거나 차폐된 모터 케이블을 사용하는 것이 매우 중요하다. 긴 모터 케이블이 필요한 애플리케이션의 경우 AC 라인 필터링이 필요하다. 케이블 차폐 및 분리에 대한 자세한 내용은 차폐 및 분리 섹션을 참조하면 된다.
접지
고주파(HF)접지는 안전접지(safety grounding)와 다르다. 긴 와이어는 안전접지에 충분하지만 와이어 인덕턴스(wire inductance)로 인해 HF 접지로써는 매우 비효율적이다. 보통 와이어는 직경에 관계없이 인덕턴스가 20nH/in이다. 낮은 주파수에서는 일정한 임피던스로써 작용하며 중간 주파수에서 인덕터로, 고주파에서는 안테나로써 작용한다.
 |
접지 끈을 사용하면 전선을 대체할 수 있다. 그러나 고주파 연결을 충분히 유지하려면 길이 대 너비 비율이 5:1 이상, 적어도 3:1이 넘어야 한다. 접지 시스템의 주요 목적은 귀환 전류 경로(return current path)의 역할을 하는 것이다.
일반적으로 등전위 회로(equipotential Circuit)가 기준점으로 생각되지만, 접지 시스템의 다른 위치는 서로 다른 전위에 있을 수 있다. 이는 접지 시스템의 유한 임피던스를 통해 흐르는 리턴 전류 때문이다. 어떤 의미에서 접지 시스템은 전자 시스템의 하수관이며 때로 무시당하기도 한다.
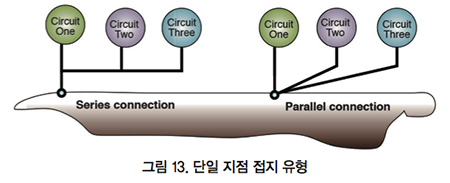
고주파 접지 시스템의 주요 목적은, HF 전류에 대해 잘 정의된 경로를 제공하고 HF 전류 경로의 루프 영역을 최소화하는 것이다. HF 접지를 민감한 회로의 접지와 분리하는 것도 중요하다. 단일 포인트 병렬연결 접지 시스템을 권장한다.
그림 13은 직렬 및 병렬 연결 모두에 대한 단일 지점 접지를 보여준다. 접지 버스 바(ground bus bar)는 회로가 접지되는 ‘단일 지점(single-point)’으로 이용해야 한다. 이는 공통 접지 임피던스 노이즈의 커플링 (common ground impedance noise coupling)을 최소화한다.
이 접지 버스 바(GBB)는 AC 접지에 접속해야 하며, 필요한 경우 인클로저에 이어야 한다. 모든 회로 또는 하위 시스템은 별도의 연결로 GBB에 연결해야 한다. 이 연결은 최대한 짧아야 하며 가능한 경우엔 끈을 사용하는게 낫다. 모터 접지 도체는 GBB가 아닌 드라이브의 접지 단자로 복귀해야 한다.
차폐 및 분리
드라이브에서 발생한 EMI 방출의 주요 전파 경로는 케이블 링을 통해 이뤄진다. 드라이브 엔크로저 자체에서 방사되는 EMI는 거리에 따라 매우 빠르게 떨어진다. 케이블은 EMI를 다른 장치에 전달한 다음 다시 방사할 수 있다.
따라서 케이블 분리 및 차폐는 배출 가스를 줄이는 데 중요한 요소 중 하나다. 케이블 차폐는 또한 드라이브의 면역 레벨을 증가시킬 수 있다. 다음 제안 사항은 구현 비용이 저렴하다는 이유로 모든 설치에 권장된다.
 |
 |
신호 케이블(엔코더, 직렬, 아날로그)은 모터 케이블과 전원 배선에서 멀리 떨어뜨려야 한다. 별도의 스틸 도관을 사용해 신호와 전원 배선 사이에 차폐를 제공할 수 있다. 공통 접점이나 레일의 전동면을 통해 신호 및 전원 배선을 연결해서는 안 된다. 다른 회로의 신호 케이블이 드라이브에서 1ft 이내에 지나가지 않아야 한다.
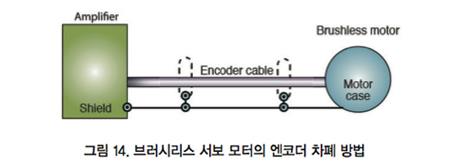
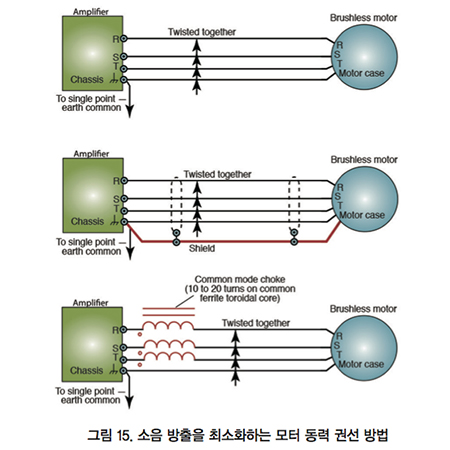
자기결합(magnetic coupling)을 최소화하기 위해, 케이블 교차점은 항상 직각으로 이루어져야 한다. 드라이브에 연결된 케이블을 드라이브 통풍구 바로 위를 지나가게 해선 안 된다. 그렇지 않으면 케이블이 배출구를 통해 누출된 높은 수준의 방출을 흡수한다. 자신의 모터 케이블을 만들려면 4도체를 꼬아야 한다. 접지도체는 모터 및 구동 접지 단자에 부착해야 한다. 브러시리스 서보 모터에 장착된 엔코더는, 꼬인 와이어 쌍과 전체 케이블 실드를 사용해서 케이블로 앰프에 연결해야 한다.
 |
그렇지 않을 경우, 엔코더 신호에 노이즈가 생겨 드라이브 결함이 발생할 수 있다. EMI 문제가 해결되지 않으면 추가적인 대응책을 시도할 수 있다. 다음은 시스템 수정에 대한 몇 가지 제안 사항이다. 신호 케이블 주위에 페라이트 ‘도넛’을 두면 도움이 된다. 페라이트는 공통 모드 노이즈를 감쇄하지만 차동 모드 노이즈는 발생하지 않는다.
케이블 커넥터 대신 케이블 섀시를 드라이브 섀시에 직접 연결하면 드라이브 작동 시 외부 EMI의 영향을 줄일 수 있다. 양쪽 끝의 원형 부분에서 종단 처리한 차폐된 모터 케이블을 사용하면 된다. 실드는 드라이브 접지 단자 또는 드라이브 끝의 섀시와 모터 끝의 모터 프레임에 연결해야 한다. 동축 구성은 자기 차폐를 제공하며, 차폐는 모터 권선에서 프레임으로 용량성으로 연결된 HF 전류의 복귀 경로를 제공한다.
전원 주파수 순환 전류가 문제되는 경우 50/60Hz 전류를 차단하기 위해 250VAX 커패시터를 연결해서 사용해야 하지만 HF 전류는 통과해야 한다. 그림 15는 이 섹션에서 설명한 모든 모터 케이블 옵션을 보여준다. 서보 증폭기 근처에 있는 각 스위치 유도 장치를 억제해야 한다.
 |
 |
 |
 |
여기에는 솔레노이드, 릴레이 코일, 스타터 코일 및 AC 모터(예 : 모터 구동 기계식 타이머)가 포함된다. DC 코일은 비전도 방향으로 코일을 가로 질러 연결된 ‘프리 휠링(freewheeling)’ 다이오드로, AC 코일은 RC 필터로 억제돼야 한다. 1/2 마이크로 패러, 600볼트 캐퍼시터와 직렬로 연결된 220ohm 1/2와트 저항이 일반적으로 사용된다.
정현파 브러시리스 서보 모터
로터의 관성을 최소화하기 위해 에너지 효율이 높은 영구자석(네오디뮴, 철, 붕소)을 사용하고, 중간 정도의 관성에는 비용 효율적인 페라이트 영구자석으로 구성하고 있다.
디지털 사인 브러시리스 서보 증폭기
최소 비용으로 최대 성능을 내기 위해 디지털 정현파 브러시리스 서보 앰플리파이어로 설계됐다. ACE500 시리즈는 최신 DSP 기반의 설계 아키텍처를 이용해 토크와 속도 및 위치모드를 선택할 수 있는 소프트웨어를 제공 한다. 엔코더 피드백을 사용하는 정현파 커뮤테이션은 저속에서 부드럽고 안정적인 토크를 제공한다. 이점은 모션 제어에서 요구되는 사항을 위한 것이다. 특히 로봇, 직접 구동, 선형 모터 애플리케이션에서 적합하다.
비용 효율적인 아날로그 및 2쿼드런트(two-quadrant) 브러시리스 DC 속도 컨트롤
이 드라이브에는 가속 및 감속을 제어하기 위한 램프 생성기(ramp generator) 및 제동 기능(braking functions)이 포함된다. 작동 모드는 간단한 DIP 스위치로 설정된다.
위의 모든 구성 요소들은 단일 제조업체가 자체로 조합해서 구성할 수 있으며, 이를 통해 자동화 작업을 위한 고성능 모션 제어시스템을 다양하게 생산할 수 있다.
일반적인 응용 분야에는 공작 기계, EDM 기계, 코일 와인딩 장비, 의료 장비, 프레스 피더, 열 성형기, 로봇 공학, 자동차 조립 및 가공 장비, 우편 분류 기계, 자재 취급 장비, 포장 장비 및 토크, 속도 및 위치에 대한 정밀 제어가 필요한 기타 특수 기계가 포함된다.
자료 제공 : ElectroCraft(www.electrocraft.com)


