


㈜씨엔에스 시스템, 플러그 앤 플레이 방식의 EtherCAT 통합 모션 컨트롤러 Flex-6 Nano 쉽고 빠른 로봇 프로그래밍 시스템 RPS
영국의 모션 컨트롤러 전문기업인 Trio Motion은 1987년부터 고품질 모션 컨트롤러를 제조해 왔으며 글로벌 선두로서 모션 전문가들 사이에서 높은 평가를 받고 있다. Trio Motion는 스테퍼 및 아날로그 제어와 최대 128축의 EtherCAT 제어 그리고 파나소닉 RTEX를 지원하는 등 넓은 범위의 제품들을 보유하고 있다.
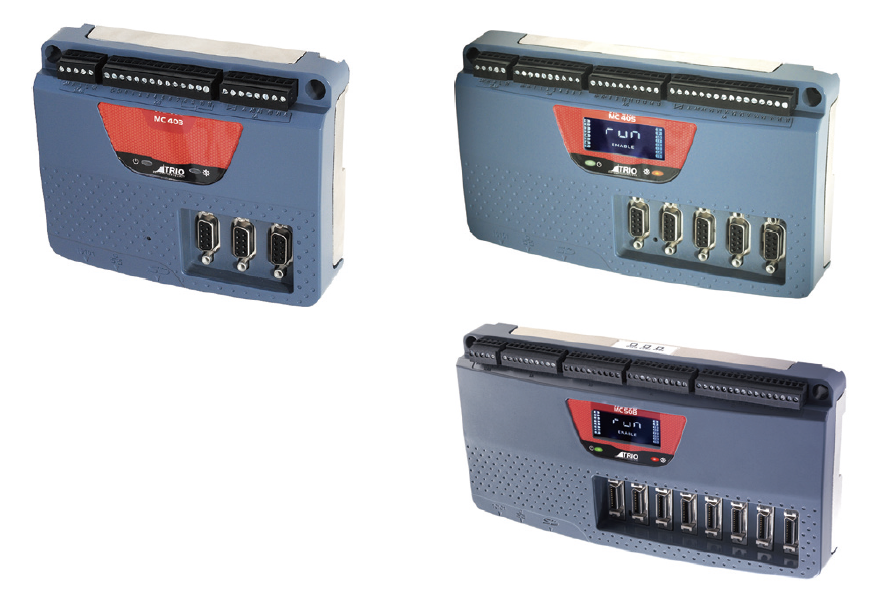
기존 펄스, 아날로그 제어방식의 MC403, MC405 MC508 컨트롤러들은 증분형 엔코더 뿐만 아니라 절대형 엔코더(EnDat2.2) 신호를 입력받을 수 있어 각각 3채널, 5채널, 8채널로 nm 단위의 절대 위치 값을 모니터링하기 위한 인터페이스로써도 활용 가능하며 이더넷을 통해 PC, PLC와 데이터를 통신할 수 있다. 서보 업데이트 주기는 기본 1msec 에서 최대 125µsec까지 지원하며 펄스 제어로 사용할 경우 MC508은 최대 16축 제어가 가능하다.
 |
Flex-6 Nano EtherCAT 모션 컨트롤러
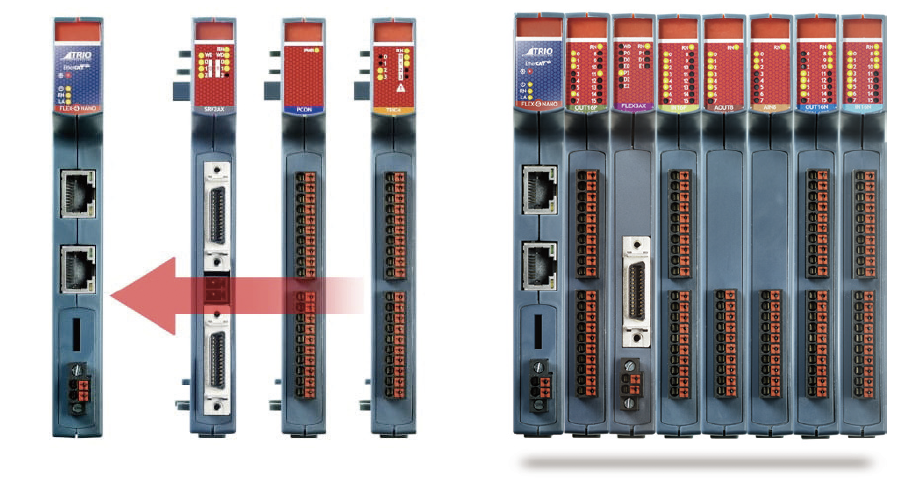
Flex-6 Nano는 독립형 컨트롤러로 사용하거나 EtherCAT Flexslice 시스템 제품과 직접 연결하여 플러그 앤 플레이 방식으로 펄스/아날로그 제어 모듈, 디지털/아날로그 입출력 모듈, 열전대 모듈과 시스템 통합이 가능하며 다양한 써드파티 슬레이브들과 호환성을 가지고 있다.
 |
주요 기능
- Flex-6 Nano는 강력한 DIN 레일 장착 독립형 유연하고 컴팩트한 Motion Coordinator
- 듀얼 코어 1GHZ Arm 프로세서
- 2-64축
- 1GBit DDR3 메모리
- Micro SD 카드로 메모리 확장 가능
- 프로그램, VR 및 테이블과 같은 데이터를 저장하기위한 1GBit 고속 직렬 플래시 메모리
- Retention RTC 내장
- Trio의 Flexslice 슬레이브에 직접 액세스 할 수 있는 EBUS 커플러 내장
- 125us의 낮은 사이클 타임
- Motion Perfect 로 현장 프로그래밍 가능
- 고성능, 유연한 토폴로지 및 간단한 구성
- 모션 코디네이터 서보주기와 동기화 된 버스 사이클 시간
- EBUS 시스템을 사용하는 개별 모듈에 대한 Ethercat 프로토콜
- Ethercat 분산 클록을 사용하여 모션에 긴밀하게 동기화 된 I/O 기능
- 실용적인 푸시 인 커넥터 옵션– 브레이크 아웃 필요 없음
 |
 |
 |
쉽고 빠르게 설정할 수 있는 로봇 프로그래밍 시스템
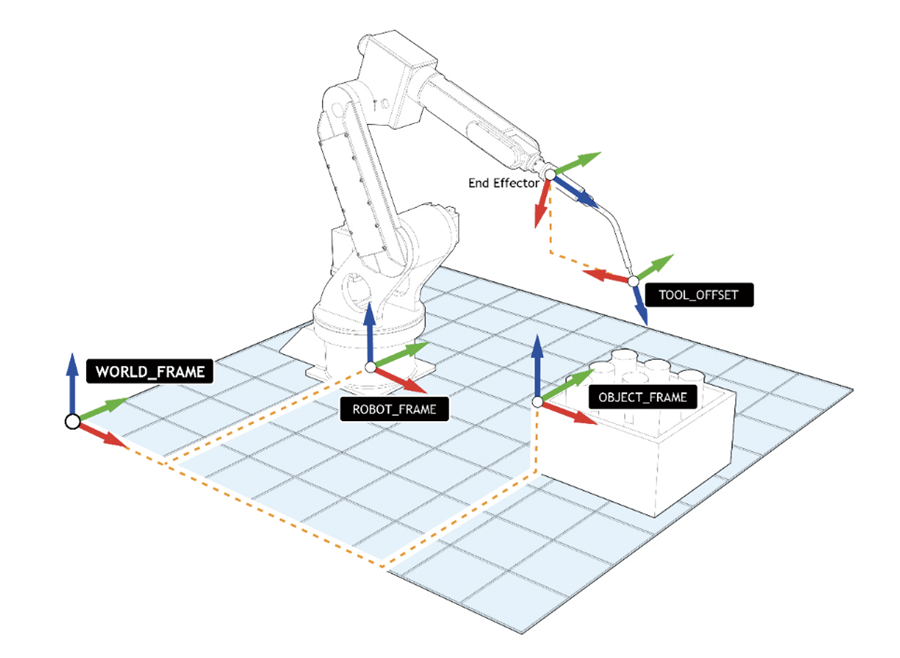
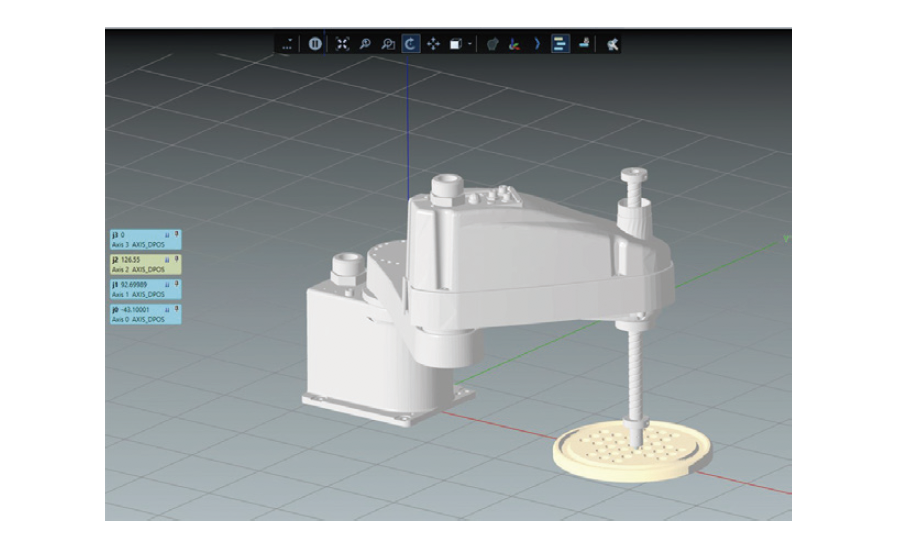
Trio RPS는 4축 SCARA, 4축 팔렛타이저, 6자유도 다관절 로봇을 지원하며 쉽고 빠른 설정으로 로봇 자동화를 구현할 수 있다. RPS는 다양한 로봇 제조업체의 요구 사항에 맞게 조정할 수 있는 정교한 도구 및 소프트웨어 패키지로 고급 모션 제어와 산업용 로봇 공학의 조합을 통해 높은 가치를 더한다.
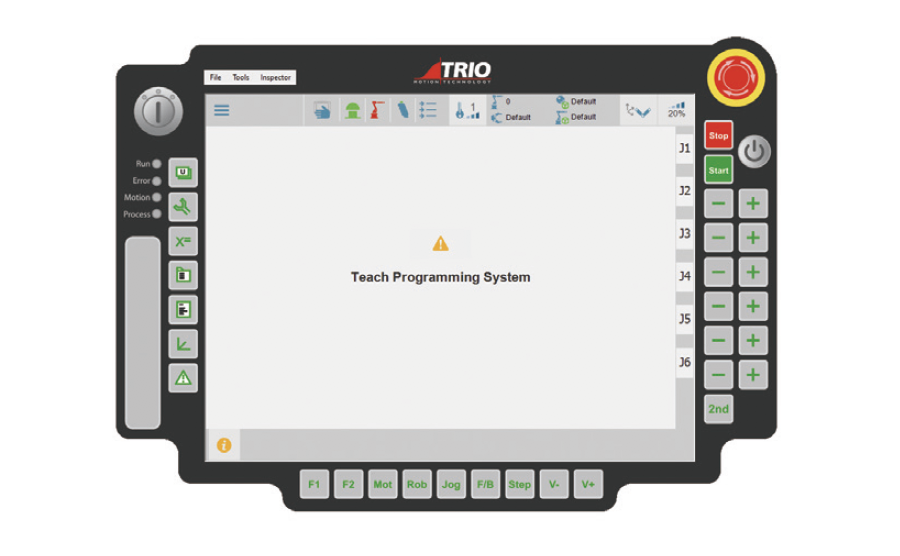
RPS 패키지는 TrioBASIC-R(로봇 프로그래밍), TPS(가상 또는 실제 팬던트) 그리고 시각화 도구(3D Visualization Tool)이다. TPS(Teach Programming System)는 숙련된 로봇 프로그래머부터 초보자까지 복잡한 작업을 신속하게 수행할 수 있는 프로그램 환경을 제공한다. 3D 시각화 도구를 사용하면 3D CAD 모델을 업로드하고 로봇을 애니메이션하여 프로그래밍된 모든 움직임을 시각화할 수 있다.
자료 제공: (주)씨엔에스 시스템(www.cns-system.co.kr)


