


초정밀 제조 분야의 모션 제어를 위한 VIONiC 디지털 올인원 엔코더
Renishaw
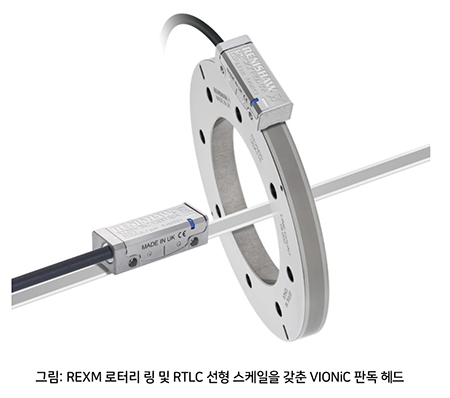
Renishaw는 초고정밀, 초소형 올인원 디지털 인크리멘탈 엔코더의 새로운 제품군 VIONiC 시리즈를 선보였다. 까다로운 모션 제어 애플리케이션을 위해 설계된 VIONiC 시리즈는 Renishaw의 유명한 필터링 옵틱을 새로운 맞춤형 보간 및 모니터링 ASIC(Application-Specific Integrated Circuit)과 결합하여 동적 신호 처리를 개선하고 신호 안정성을 향상시켰다.
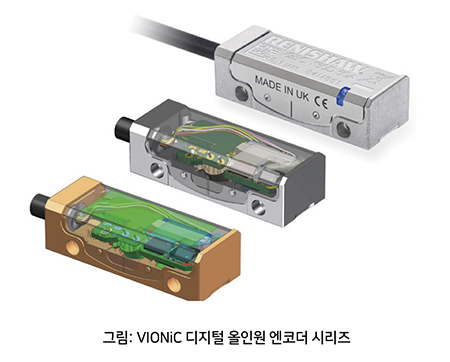 |
VIONiC 제품은 주기적 시스템 오류, 지터, 속도, 해상도 및 정확도 측면에서 최고의 성능을 제공하면서도, 고성능 시스템에서 달성 할 수 있는 최소한을 위해 전체 시스템 크기를 줄여 설계했다. 사용자는 두 가지 VIONiC 판독 헤드 종류 중에서 선택할 수 있다. 표준 VIONiC 판독 헤드는 <± 30 nm의 주기 오차, 5 μm ~ 20 nm의 가용 해상도 범위 및 12 m/s 이상의 속도를 특징으로 한다. 가장 어려운 성능 요구에 대해, 사용자는 업계 최고 수준의 주기 오차 <± 10 nm, 낮은 지터 <1.6 nm RMS 및 100 nm에서 2.5 nm까지의 해상도를 가진 VIONiCplus™를 선택할 수 있다.
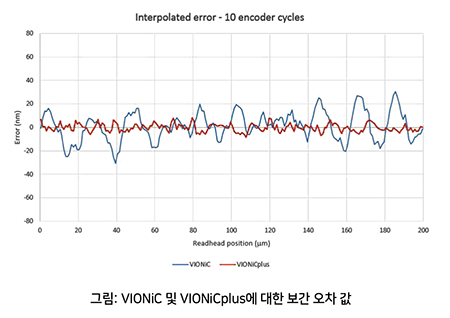 |
VIONiC 및 VIONiCplus 엔코더에 대한 보간 오차 값의 비교는 아래에 나와 있다. 고정밀 엔코더는 속도 리플을 최소화하는데 필수적이며, 레이저 스캐닝과 같은 일정한 속도의 응용 분야에서 중요하다. VIONiC의 이점을 최대한 활용하는 애플리케이션은 최고 수준의 모션 제어 정밀도, 특히 마이크로 제조, 미세 위치 및 정밀 광학 제조가 필요한 분야이다. 이러한 애플리케이션에서 고성능 엔코더 시스템의 중요한 역할을 살펴본다.
마이크로 제조
마이크로 제조는 몇 밀리미터 이하의 크기를 가진 작은 부품의 제조와 관련된 분야다. 마이크로 특징의 크기는 기존 공작 기계에서 얻을 수 있는 크기보다 작다. 마이크로 제조에 사용되는 기술은 반도체 산업에서 사용되는 마스크 기반 리소그래피 프로세스(lithographic processes)에서 파생됐다.
 |
이러한 표준 기술의 수정으로 다양한 새로운 접근 방식이 만들어졌다. 레이저 미세 가공은 최근 몇 년 동안, 특히 3D 미세 구조를 생성하기 위해 엑시머 (excimer pulsed) 레이저를 사용하여 인기를 얻고 있다. 엑시머 레이저 시스템의 대부분은 마스크 프로젝션으로 알려진 기술을 사용하며 높은 피처 해상도, 정밀한 깊이 제어, 뛰어난 재현성 및 넓은 공작물 영역을 처리할 수 있다. 마스크 투영에서, 미세 구조 특징의 깊이 프로파일은 레이저 펄스 지속 시간, 전력 및 빔 형상에 의해 제어된다. 공작물의 빔 위치는 정밀한 X-Y 모션 스테이지에 의해 직접 제어된다. 이 시스템의 가장 큰 장점 중 하나는 다양한 마이크로 엔지니어링 작업에 대한 유연성이다.
예를 들어, SOS (Synchronized Overlay Scanning)는 레이저 가공 과정에서 마스크와 공작물을 동시에 움직일 수 있는 작동 모드이다. SOS는 인쇄, 반도체 및 평판 디스플레이 (FPD) 산업에 적용된다. 마스크 프로젝션에는 확대 및 축소 요소가 포함되므로 동기화된 스캐닝 중에 마스크는 동일한 요소만큼 반대 방향으로 빠르게 이동해야한다. 이는 위치 엔코더 피드백을 통한 고정밀 모션 제어로 달성된다.
 |
엔코더는 일반적으로 제어 시스템이 전체 노출 영역에 걸쳐 원하는 수의 레이저 펄스를 유지할 수 있도록 마스크에 대한 공작물의 위치, 속도 및 가속도를 결정하는데 사용된다. 이때 시간 유도(time-derivatives)에 대한 오류 전파의 영향으로 인해 높은 정확도의 엔코더가 필요하다. MEMS (microelectromechanical systems) 및 기타 마이크로 장치가 점점 더 작아지고 복잡해짐에 따라 더 나은 정확성과 성능을 갖춘 엔코더 시스템에 대한 수요는 증가하고 있다.
마이크로 포지셔닝
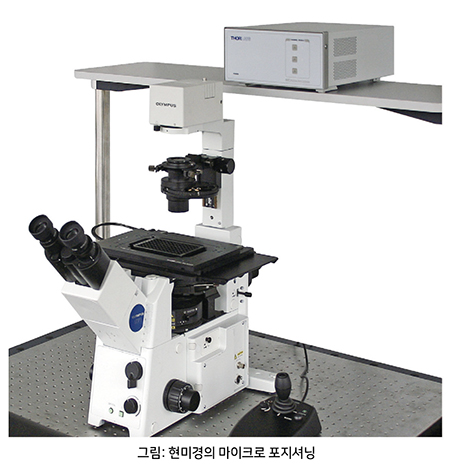
마이크로 포지셔닝 스테이지는 서브 마이크론 위치 제어가 가능한 로우 프로파일 모션 스테이지이다. 주요 제조업체는 설계에 두 가지 접근 방식을 채택하는 경향이 있다. 하나는 회전 모터와 기계적 연결 장치를 사용하여 회전 운동을 X, Y 및 Z 방향으로 선형 운동으로 변환하는 것이다. 다른 하나는 선형 모터를 사용하여 기어링을 제거하고 운동학적 설계를 단순화하는 것이다.
위치 엔코더의 선호되는 배치는 엔코더 스케일이 모터가 아닌 페이로드 플랫폼에 부착된 것이다. 이것은 엔코더와 측정 대상 사이에 연결이 없기 때문에 매우 정밀한 모션 제어를 가능하게 한다. 헥사 포드(hexapods)를 포함한 평렬 운동학(Parallel Kinematics) 설계가 특히 일반적이며 스테이지를 작동시키기 위해 크랭크 또는 리드 스크류를 제어하기 위해 로터리 서보 모터를 사용한다.
예시적인 시스템에서, 기어비는 출력에 대한 서보 입력을 느리게하고 필요한 회전 모터 해상도 및 적용 토크를 현저하게 감소시킨다. 역 운동학 방정식은 가상 엔코딩 기술의 구현을 통해 선형 X-Y 축 엔코더 데이터에서만 모터 위치를 결정할 수 있다. 그런 다음 측정된 선형 스테이지 변위로부터 계산된 액추에이터 조인트 각도를 사용하여 모터에 명령을 내린다. 엔코더 출력의 부정확성은 명령된 모션의 정밀도에 큰 영향을 미치므로 전체 스테이지 성능에 부정적인 영향을 미친다. 이 경우 고성능 엔코더 솔루션이 적절하고 필요하다. 마이크로 포지셔닝 단계의 응용에는 반도체 포토 리소그래피의 위치 제어 및 유전자 배열(gene sequencing) 프로세스가 있다.
정밀 광학 제조
정밀 CNC 렌즈 연마는 렌즈 제조 공정의 마지막 단계이다. CNC 기계를 사용하여 구면 또는 비구면 표면을 연마 할 때 필요한 최종 렌즈 모양에 맞는 폼 툴(form tools)이 사용된다. 공구 조리개(연마면)는 일반적으로 렌즈 조리개의 두 배로 크지만 서브 조리개 연마도 가능하다. 광학 연마 중 재료 제거 속도는 공구 압력과 공구와 공작물 간의 상대 속도에 따라 다르다. 연마 서스펜션이 적용되는 동안, 연마 도구는 미리 결정된 컴퓨터 제어 경로를 통해 렌즈 표면을 가로 질러 통과한다. 서브 조리개 연마 시스템은 기존 기술을 사용하여 생산하기에는 너무 비용이 많이 드는 형상을 제작할 수 있는 매우 정밀한 기계이다. 서브 조리개 연마는 먼저 연마 속도를 특성화하기 위해 공구를 알려진 시간 동안 대표 부품과 접촉시키는 것을 포함한다. 이는 렌즈의 결정성 표면 보정의 기초가 된다.
다음 단계는 옵틱을 가로 지르는 공구 경로를 시뮬레이션하여 정방향 제거 문제를 해결하는 것이다. 그런 다음 역으로 문제(inverse problem)를 해결하여 원하는 표면에 필요한 공정 매개 변수를 생성한다. 솔루션은 각 위치, 공구 압력 및 상대 공구 속도에서 공구의 정확한 휴지 시간을 결정한다.
CNC 렌즈 연마기는 X, Y 및 Z 축을 포함한 수많은 축으로 구성된다. 예시적인 폴리싱 머신은 X-Y 평면에서 공작물 위치를 제어하기 위해 양방향 Y 및 X 축 선형 스테이지를 갖는 베이스를 포함한다. 또한, 연마 공구 스핀들은 일반적으로 기계 프레임의 수직 슬라이드에 부착된 회전축에 장착된다. 공작물은 공구 스핀들과 직교하는 별도의 스핀들에 장착된다. <0.5 μm의 완성된 정밀 렌즈에 대한 프로파일 부정확성이 일반적이다.
위에서 언급한 대부분의 축에서 높은 게인 위치 및 속도 피드백 제어를 위해서는 고정밀 및 정확도의 소형 엔코더가 필요하다. 공작물과의 공구 상호 작용은 항상 고주파 교란으로 이어진다. 표면 거칠기를 유발하는 오류를 제거하려면 서보 루프 대역폭을 확장해야 한다. 렌즈 연마의 부정확성으로 인해 공작물이 손실되는 경향이 있으며 비용이 많이 든다.
 |
요약
Renishaw의 VIONiC 시리즈는 최초의 기존 광학 엔코더 제품군으로, 초 미세 피치 (<4 μm) 시스템의 성능을 제공한다. 추가적인 이점으로는 우수한 요 (yaw) 및 지상고(ride height) 허용 오차, 쉬운 설치, 작은 시스템 크기, 더 빠른 속도, 더 긴 길이, 더 나은 먼지 내성 및 저렴한 비용을 포함한 유연한 스케일 옵션 등이 있다. 마이크로 및 나노 제작, 정밀 모션 제어 및 기타 까다로운 산업 분야의 고객은 이제 모션 제어 요구에 맞게 VIONiC 인코더를 선택할 수 있다.
자료 제공: Renishaw(www.renishaw.com)


