


압전 센서 VS 션트 모드(Shunt Mode) 센서
Tekscan
모든 힘 센서가 똑같이 생성되지는 않는다.
역각 센서(tactile force sensor)를 선택하기에 앞서 고려해야 할 중요한 사항이 있다. 오른쪽 그래픽은 FlexiForce™ 센서(Thru Mode 기술)를 ‘션트 모드(Shunt Mode)’ 기술이라고 하는 유사한 역각 센서와 비교한다.
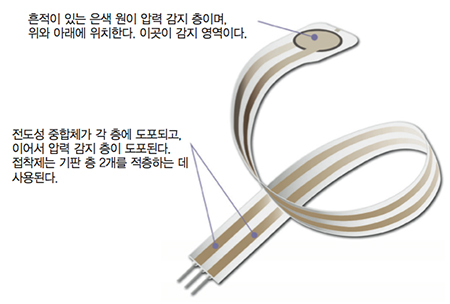
FlexiForce 센서 (‘Thru Mode 기술’ 혹은 ‘압전 기술’)
유연한 기판(폴리에스테르 필름) 두 개로 구성된 초박형 혹은 유연성 인쇄 회로이다.
 |
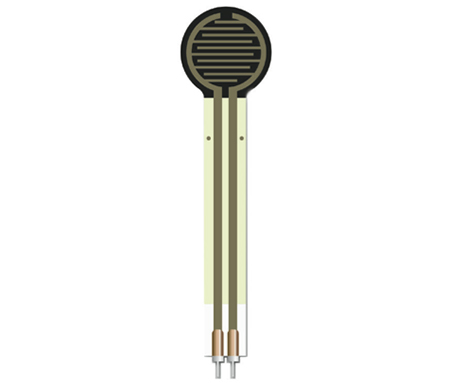
션트 모드 센서
두 가지로 구성된 고분자 후막 장치 멤브레인은 얇은 에어 갭으로 분리돼 있다. 멤브레인 1은 서로 전기적으로 절연된 두 세트의 인터레이스된 트레이스(interlaced traces)를 갖는다. 멤브레인 2는 특수한 질감이 있는 저항성 잉크로 코팅됐다. 이 버튼을 누르면 잉크가 가해진 힘에 따라 달라지는 저항과 함께 트레이스를 단락시킨다.
 |
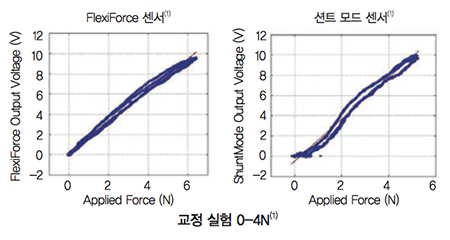
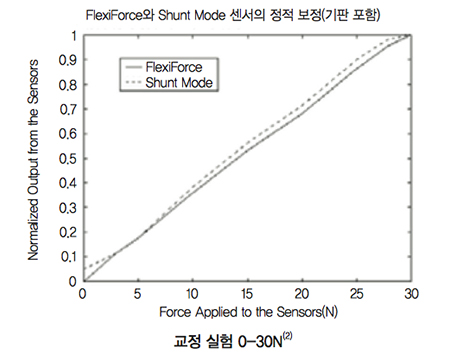
#1 : 선형성 실험
FlexiForce는 두 가지 보정 실험에서 더욱 선형적인 관계를 나타낸다. 션트 모드 센서는 특히 힘 범위 0-4N에서 비선형으로 나타난다.
 |
 |
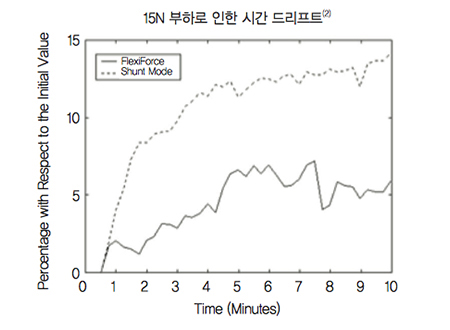
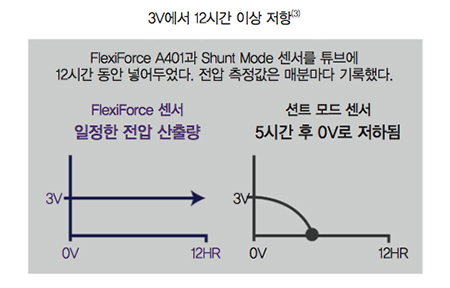
#2 : 센서 드리프트(Sensor drift) 실험
FlexiForce는 부하가 걸리거나 제어된 환경에 놓여 있는지 여부와 상관없이 션트 모드 센서에 비해 드리프트가 덜 발생한다.
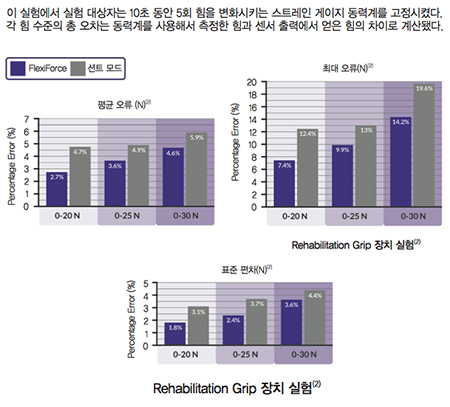
#3 : 다이내믹 측정 정확도 실험
FlexiForce는 3가지 힘 범위 모두에서 션트 모드 센서보다 훨씬 정확하다.
 |
 |
 |
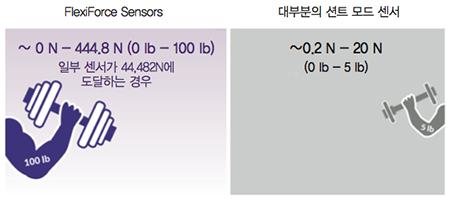
#4 : 다이내믹 범위 실험
제조업체 사양에 따르면 FlexiForce는 대다수의 션트 모드(Shunt Mode) 힘 감지 저항보다 더 큰 정확도로 더 넓은 범위의 힘을 포착할 수 있다. FlexiForce 센서의 힘 범위는 애플리케이션의 요구 사항에 맞게 조절할 수 있다.
 |
#5 : 감지 지역 의존도 실험
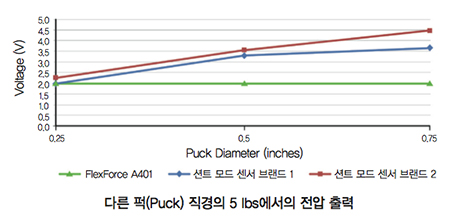
이 실험에서 FlexiForce 센서는 스텝에 서로 다른 3개의 퍽(puck) 직경을 장착했을 때 같은 힘 출력을 전달했지만, 션트 모드 센서 유형 두 개는 일관되지 않은 출력을 보였다. 이 데이터는 션트 모드 센서 출력이 부하 영역과 적용된 힘 모두에 대한 유용한 기능임을 나타낸다.
 |
결론
FlexiForce가 이와 같은 실험에서 더 나은 대안으로 판명됐지만, 모든 애플리케이션에는 고유한 문제가 있으며 서로 다른 결과가 발생할 수 있다. 표준 센서이든 맞춤형 해결책이든 전문 엔지니어 팀은 고객의 요구를 충족할 수 있는 적합한 FlexiForce 해결책을 찾고 있다.
자료 제공 : Tekscan(www.tekscan.com)


