


평면 위치 - 자세 센서를 탑재한 UVW 스테이지 정렬 시스템
MMT
반도체, 디스플레이, 2차전지 등 첨단 산업에서 적층 공정의 중요성이 고속화되고 있다. 라미네이션(lamination), 스태킹(stacking), 본딩(bonding)과 같은 다양한 적층 공정은 2차원상의 미세 정렬을 비전 카메라로 계측하며, 서브 마이크로 수준까지 정밀한 정렬을 추구한다.
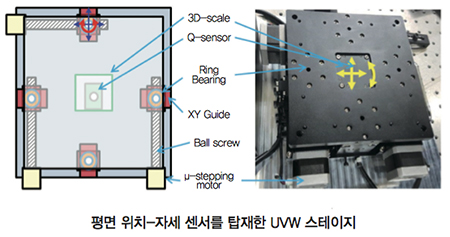 |
또한 고하중 및 고정밀 정렬 스테이지에 부합한다. UVW 스테이지는 3, 4개의 구동축과 각 축 중심에 구속/자유 조건을, 상판에 X/Y 직선운동과 각도 회전을 구현하는 2D 정렬 특화 스테이지이다. 마이크로모션테크놀러지(MMT)는 국내 스테이지 업체 선발 주자로서 UVW 스테이지 라인업을 구축했다. 이는 각 축 가이드 블록에 중공 타입을 적용해 콤팩트하고 강성이 크며 특 사이즈, 볼 스크루, 가이드, 모터 등의 다양한 옵션을 선택할 수 있다.
이외에도 3D(X/Y/Theta) 엔코더를 ㈜바투잼과 합작 개발해 UVW 스테이지의 2D상 모션을 실시간으로 계측하고, 나노 크기의 분해능 및 정밀도로 피드백해 정확한 정렬 메커니즘을 시스템으로 제공한다. 3D 엔코더는 데카르트 좌표계(Cartesian coordinate system)에서 X/Y 기준 50nm의 분해능과 100nm의 센싱 정밀도(sensing precision), Theta 기준 0.001º의 분해능과 0.005º의 각도 센싱 정밀도를 갖는다.
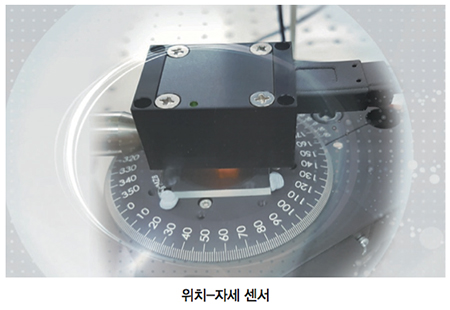 |
종래의 리니어 엔코더나 로터리 엔코더와는 달리 2차원상의 위치와 각도를 한 번에 감지해 평면 위치-자세 센서라고도 이름을 붙인다.
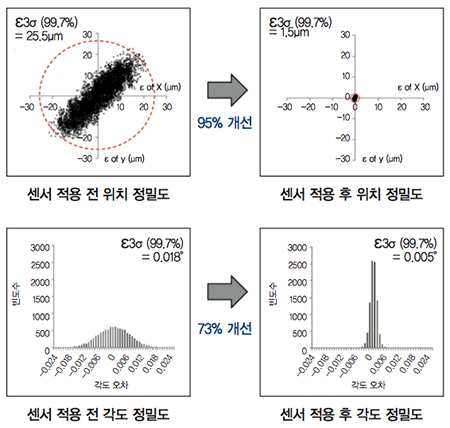 |
모든 스테이지에는 부품 레벨의 오차가 있다. 조립 과정에서 각 구동축의 미세한 정렬 불량이 발생할 수밖에 없다. 각 축의 위치 결정이 뛰어나도 상판의 최종 정밀도는 저하되기 마련이다. MMT 3D 엔코더와 종래의 서보모터(로터리 엔코더) 및 리니어 엔코더 피드백 방식의 큰 차이점은 최종 사용자가 비전 카메라로 확인하는 상판의 위치 결정을 센싱한다는 점이다.
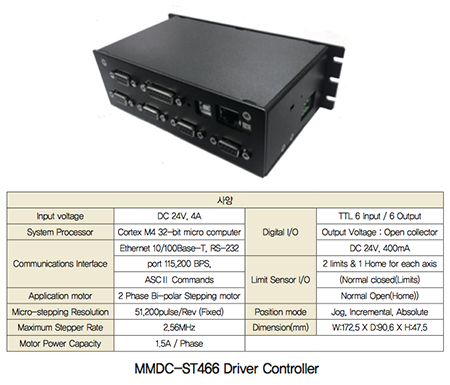 |
외력에 의해 상판이 움직인 후 수 마이크로 복원 못 하더라도 MMT 3D 엔코더는 정렬 오차를 센싱하고 보정해 강력한 원점 회귀가 가능하다. 또한 자체 개발한 스테이지 특화 드라이버/컨트롤러(MMDC-ST466)와 제어 알고리즘을 시스템으로 제공한다. 사용자가 UVW 각 축 이송량을 계산할 필요 없이 실험실 좌표계 상의 X/Y/세타(Theta) 값을 입력해서 간편히 제어할 수 있다.
MMDC-ST466는 2상 마이크로스테핑모터를 4축 동시 제어하는 독립된 타입이다. 콤팩트한 사이즈(174 x 93 x 54mm)와 51200PPR의 고분해능을 갖췄고 ASCII 커맨드 입력 방식을 통해 간편한 사용자 편의성을 제공한다.
자료 제공 : MMT(www.micromt.com)


