HGPPI로 ±0.1mm의 반복 정밀도 구현
 일반적으로 산업용 로봇은 머니퓰레이터(Manipulator), 말단장치(End Effeectors), 동력 공급장치(Power Supply), 제어기(Controller) 등의 부품으로 구성되어 있으며, 그립퍼는 이 가운데 말단장치에 속해 있다.
그립퍼 메커니즘은 로봇에 입력되는 다양한 형태의 에너지를 운동에너지로 변환시키는 것이며, 변환된 운동에너지는 공압, 유압, 전기, 스프링 등에 의해 기계적인 형태로 그립퍼에 전달될 수 있다.
기계적 그립퍼의 손가락은 회전운동(Angular Closing)과 병진운동(Parallel Closing)을 할 수 있으며, 몇몇 그립퍼의 경우 응용범위에 따라 손가락 집게(Jaws)의 특수한 부분을 제거하거나 가공할 수도 있다.
엔지니어는 대상물을 잡기 위해 손가락이나 집게의 수를 다양하게 조절할 수 있으며, 가장 보편적으로 사용되는 그립퍼는 2개의 손가락을 가지고 있다. 중심점을 이용해 대상물을 들어올리는 그립퍼의 경우 3개, 4개의 손가락을 사용할 수 있으며, 이때 그립퍼는 로봇의 움직임에 따라 미리 프로그램된 열림운동과 닫힘운동을 수행해야 한다.
전기에 의해 구동되는 그립퍼의 집게는 솔레노이드나 DC 서보모터를 이용해 열림운동과 닫힘운동을 실행하며, 주로 가벼운 물체를 집는 데 사용된다. 대부분의 그립퍼는 공압을 이용해 열림운동과 닫힘운동을 실행하며, 제한적인 범위 안에서 유압이나 스프링에 의한 압력을 이용할 수 있다. 서보모터의 경우 다수의 그립퍼에 작용하는 압력을 개별적으로 조절할 수 있기 때문에 산업용 로봇에 있어 폭넓게 쓰이고 있다.
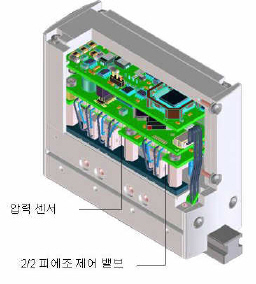
그림1은 한국훼스토의 서보공압비례 그립퍼(HGPPI)이며, 이것은 파지력의 조절이 요구되는 핸들링 공정에 쓰일 수 있다. 이 제품은 그립퍼 기계부, 위치제어 컨트롤러, 위치 측정용 엔코더, 여러 개의 밸브로 구성되어 있다. 홀센서 시스템을 통해 그립퍼의 상태를 측정할 수 있으며, 이를 통해 그립퍼 집게의 위치도 결정할 수 있다. HGPPI의 컴팩트한 디자인은 어플리케이션 공간 활용에 유리하며, 개별적인 집게의 위치와 힘에 대한 제어기능은 엔지니어에게 사용상의 유동성을 줄 수 있다.