


Tacta Systems, 촉각 센서와 AI로 정밀 조작 구현하는 로봇 핸드 시스템 ‘TactaBot’
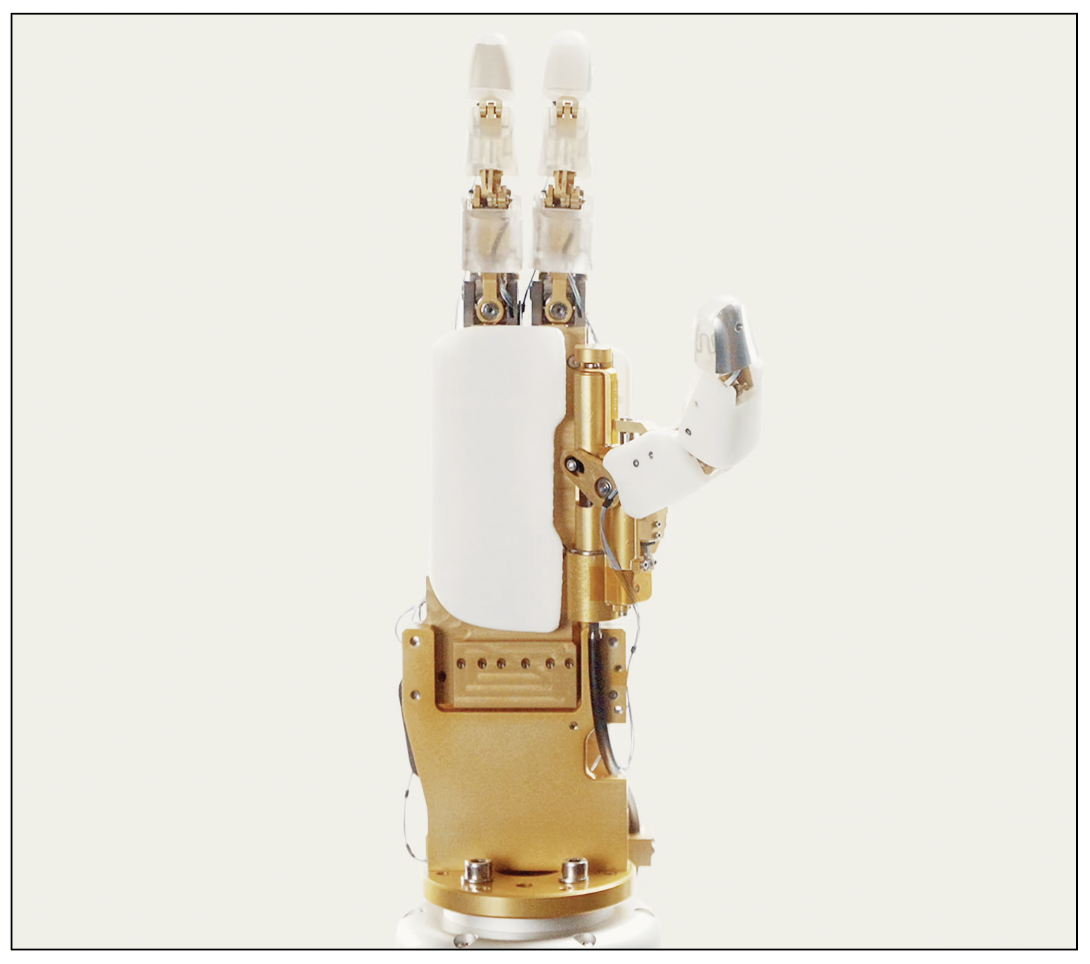
▲ Fluidic Tendon 구동 기술과 15개 독립 구동 관절을 적용한 ‘Tacta Hand’
Tacta Systems가 고정밀 제조 작업을 위한 로봇 핸드 시스템 ‘TactaBot’ 을 공개했다. TactaBot은 로봇 핸드인 ‘Tacta Hand’, 작업자의 동작 데이터를 수집하는 ‘Skill Capture’, 그리고 이를 학습하는 ‘Dexterous Intelligence’ AI 모델로 구성된다. Tacta는 세 요소를 결합해 정밀 전자제품 조립과 커넥터 삽입, 와이어 하네스 조립처럼 세밀한 손동작이 필요한 제조 공정의 자동화를 겨냥하고 있다.
15개 독립 구동 관절과 Fluidic Tendon 적용
Tacta Hand에는 자체 개발한 ‘Fluidic Tendon’ 구동 기술이 적용됐다. 사람 손 크기의 구조에 15개의 독립 구동 관절을 구성했으며, 각 관절이 산업 작업에 필요한 정밀도와 힘, 속도를 구현하도록 설계됐다. 회사는 이 구동 구조가 기존 모터·케이블 방식과 차별화되며, 공장 환경에서 수백만 회 반복 동작에 대응하고 수분 내 유지보수가 가능하다고 설명한다.
정밀 조작을 위해 자체 개발한 촉각 센서도 탑재한다. 센서 크기는 모래알 보다 작으며 250파스칼에서 70만 파스칼까지의 압력 범위를 감지한다. 초당 400회 샘플링하며, 온도는 0.1도 단위까지 구분할 수 있다. 이를 통해 로봇 핸드가 단순 위치 정보뿐 아니라 접촉과 압력, 온도 변화를 함께 인식하도록 했다.
Tacta Glove로 작업 데이터 수집
같은 촉각 센서는 ‘Tacta Glove’에도 적용된다. 작업자가 장갑을 착용한 상태에서 실제 제조 작업을 수행하면 힘과 움직임, 영상, 온도 데이터를 수집해 Skill Capture 데이터셋을 구축한다. Tacta는 별도의 교육 없이 작업 자가 자연스럽게 장갑을 착용하고 기존 작업을 수행하면서 데이터를 확보할 수 있도록 설계했다고 설명한다.
이렇게 수집된 데이터는 ‘Dexterous Intelligence’ AI 모델 학습에 사용된 다. 먼저 다양한 촉각 작업 데이터로 모델을 사전 학습하고, 이후 고객 공장 에서 특정 작업 데이터를 추가 수집해 파인튜닝하는 방식이다. 회사는 이를 통해 새로운 작업을 학습하는 데 필요한 시간을 줄이고, 작업 조건 변화에도 대응할 수 있도록 한다고 밝혔다.
정밀 전자 조립부터 와이어 하네스까지
TactaBot은 Tacta Hand와 Skill Capture, Dexterous Intelligence를 하나의 시스템으로 결합해 사람의 정교한 손동작이 요구되는 제조 작업을 자동화하는 데 초점을 맞춘다. 주요 적용 작업으로는 정밀 전자제품 조립, 커넥터 케이블 삽입, 와이어 하네스 조립 등이 제시됐다.
TactaBot은 2027년 초부터 전자·AI 인프라·자동차 제조 분야의 초기 고객을 대상으로 공급될 예정이다. 이후 의료기기와 항공우주·방위 등 보다 높은 정밀도가 요구 되는 분야로 적용 범위를 확대할 계획이다.
자료제공: Tacta Systems (www.tactasystems.com)

