


ABB, 고층 랙 물류까지 대응하는 Visual SLAM 기반 자율주행 지게차
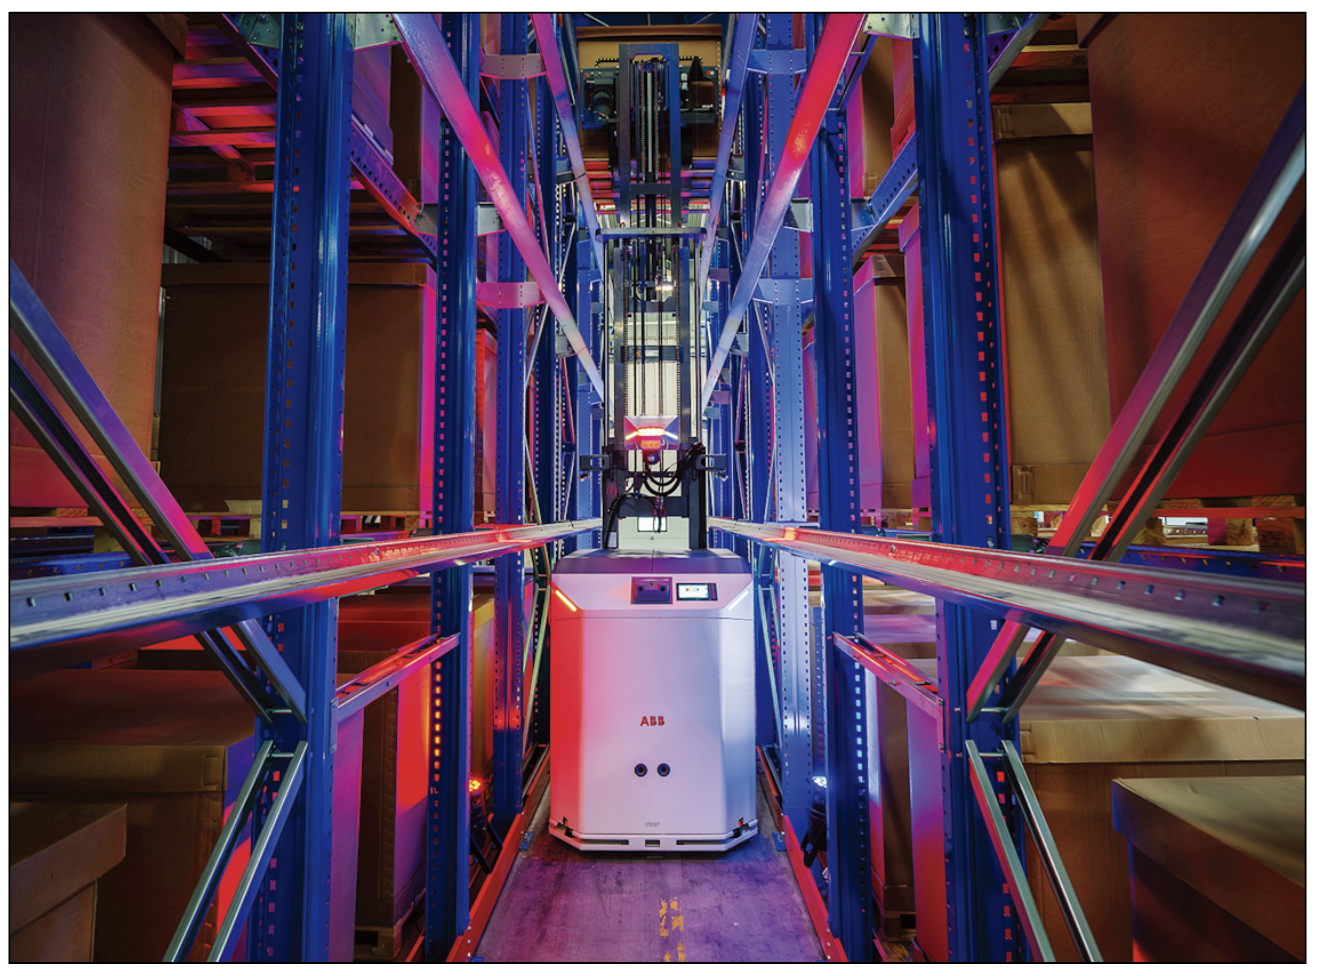
ABB Robotics가 AI 기반 Visual SLAM 내비게이션을 적용한 자율 주행 지게차 ‘Flexley Stack F712’를 출시했다. 신제품은 별도의 마커나 반사판 등 추가 인프라 없이 주변 환경을 인식해 이동하며, 최대 2000kg의 화물을 최대 8.5m 높이까지 취급할 수 있다.
Visual SLAM으로 별도 인프라 없이 자율주행
Flexley Stack F712는 AI 기반 Visual SLAM(Simultaneous Localization and Mapping)을 이용해 주변 환경을 인식하고 자신의 위치를 파악한다. 마커나 반사판 등 별도의 항법용 인프라를 추가 하지 않아도 돼 설치와 확장이 용이하며, 생산라인이나 창고 레이아 웃이 변경되는 환경에도 유연하게 대응할 수 있다.
F712의 위치 정확도는 플릿 수준에서 ±10mm·±1°로, 정밀한 위치 결정이 필요한 팔레트 취급과 랙 입출고 작업을 지원한다. ABB는 Visual SLAM을 통해 복잡하고 변화하는 산업 환경에서도 높은 내비 게이션 정확도와 안정성을 확보했다고 설명했다.
최대 2톤 화물 및 8.5m 높이까지 대응
F712는 최대 2000kg의 화물을 취급하며, 바닥면에서의 화물 인수·적재부터 최대 8.5m 높이의 랙 보관·회수 작업까지 대응 한다. 개방형·폐쇄형 팔레트와 플라스틱 및 금속 컨테이너, 랙, 맞춤형 화물 운반체 등 다양한 형태의 화물을 처리할 수 있다.
카운터밸런스 구조와 모듈형 설계를 적용해 다양한 마스트와 추가 장비를 구성할 수 있으며, 최대 4.0×2.5×1.8m 크기의 대형 화물도 운반할 수 있다. 최신 ISO 및 ANSI 안전 규격에 맞춰 설계됐으며, 최대 운행 속도는 1.7m/s다.
AMR Studio로 설치·플릿 운영 간소화
F712는 ABB의 ‘AMR Studio Suite’와 통합된다. 레이아웃 생성과 수정, 최적화 및 플릿 관리 등을 하나의 소프트웨어 환경 에서 수행할 수 있으며, ABB는 AMR Studio를 통해 시운전 시간을 최대 20% 단축할 수 있다고 설명했다.
또한 Flexley Mover와 Flexley Tug를 동일한 레이아웃에서 함께 운영할 수 있으며 VDA5050 표준과도 호환된다. 이를 통해 다양한 형태의 AMR을 하나의 물류 자동화 환경에 통합하 고, 생산 및 물류 요구 변화에 따라 시스템을 확장할 수 있다.
창고 입출고부터 생산라인 공급까지 적용
F712는 창고의 팔레트 보관·회수부터 생산라인 자재 공급, 완제품 이송까지 다양한 물류 작업에 적용할 수 있다. 입고·보 관·출고 구역 사이에서 화물을 자동으로 운반하고, 생산 현장 에서는 원자재와 부품, 포장재 등을 생산라인에 공급하거나 완제품을 창고·출하 구역으로 이송한다.
자료제공: ABB (www.abb.com)

