


ABB, 인간의 촉각 데이터로 정교해지는 로봇 핸드 ‘Ability Hand’
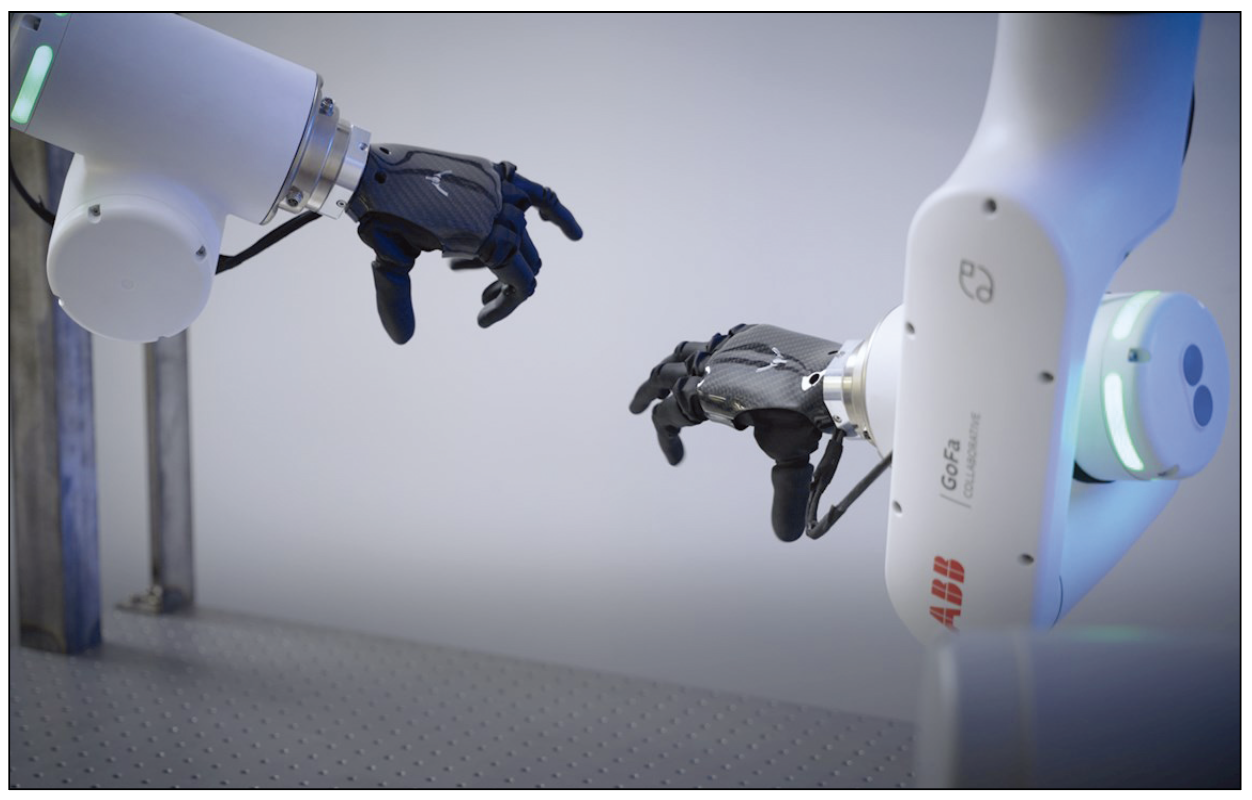
▲ PSYONIC의 촉각 센서 기반 Ability Hand를 장착한 ABB GoFa 협동로봇
ABB 로보틱스가 바이오닉 기술 기업 PSYONIC과 협력해 로봇의 파지 및 조작 능력을 강화한다. 양사는 PSYONIC의 다관절 핸드 ‘Ability Hand’를 ABB의 GoFa 협동로봇과 결합하고, 실제 의수 사용 과정에서 생성한 움직임과 촉각 데이터를 로봇 학습에 활용할 계획이다. 이를 통해 형태와 재질이 일정하지 않거나 쉽게 손상되는 물체처럼 기존 자동화 시스템이 처리하기 어려웠던 작업 까지 로봇의 적용 범위를 넓힌다는 구상이다.
인간의 조작 데이터를 로봇 학습에 활용
이번 협력의 핵심은 실제 사람이 물체를 다루는 과정에서 생성되는 데이터를 로봇 학습에 연결하는 것이다. Ability Hand를 사용 하는 동안 손가락의 움직임과 접촉 위치, 파지력 변화 등의 정보를 수집하고, 이를 바탕으로 로봇이 물체의 상태에 맞춰 손가락 위치와 힘을 조절하도록 학습시킨다.
사전에 설정된 동작을 반복하는 기존 방식과 달리, 인간의 조작 데이터에는 물체의 형태와 접촉 상태, 변형 정도에 따라 동작을 미세하게 바꾸는 과정이 포함된다. 특히 사람과 로봇에 동일한 Ability Hand를 사용하면 인간에게서 확보한 데이터를 로봇 동작으로 이전하기가 수월해진다. ABB는 이러한 접근을 주변 환경을 감지하고 판단해 작업을 수행하는 ‘자율형 다목적 로봇(AVR)’ 구현의 핵심 요소로 보고 있다.
촉각 센서를 갖춘 다관절 ‘Ability Hand’
Ability Hand는 본래 상지 절단 환자를 위한 의수로 개발된 경량 다관절 핸드다. 다섯 손가락을 움직일 수 있으며, 압력 센서가 물체와의 접촉 및 파지 상태를 감지한다. 유연한 손가락 구조는 불규칙하거나 변형되기 쉬운 물체의 표면에 맞춰 자연스럽게 밀착 되므로, 단순 개폐형 그리퍼보다 다양한 형상의 물체를 다루는 데 유리하다.
로봇 연구용 Ability Hand는 6개의 브러시리스 DC 모터에 대한 토크·속도·위치 제어를 지원하며, 엔코더와 30개 촉각 센서의 데이터를 외부 제어 시스템으로 전송할 수 있다. 이를 통해 손가락별 움직임과 접촉 상태를 로봇 제어 및 AI 학습에 활용할 수 있다.
GoFa의 정밀성으로 산업 적용 가능성 평가
ABB GoFa는 Ability Hand의 위치와 움직임을 정밀하게 제어하는 로봇 플랫폼으로 활용된다. 사람에게서 수집한 미세한 파지력과 손가락 위치의 차이를 실제 로봇 동작으로 변환하고, 이를 산업 현장에서 일관되게 반복할 수 있는지 평가하는 역할이다.
양사는 자동차와 항공우주, 포장·물류, 생명과학 분야를 중심으로 적용 가능성을 검토하고 있다. 비정형 부품의 피킹과 손상되기 쉬운 제품의 이송, 반복적이거나 작업자에게 인체공학적 부담을 주는 공정 등이 주요 대상이다.
자료제공: ABB(www.abb.com)

