


Kawasaki Robotics, 피지컬 AI를 위한 8축 로봇 플랫폼 ‘RL030N’
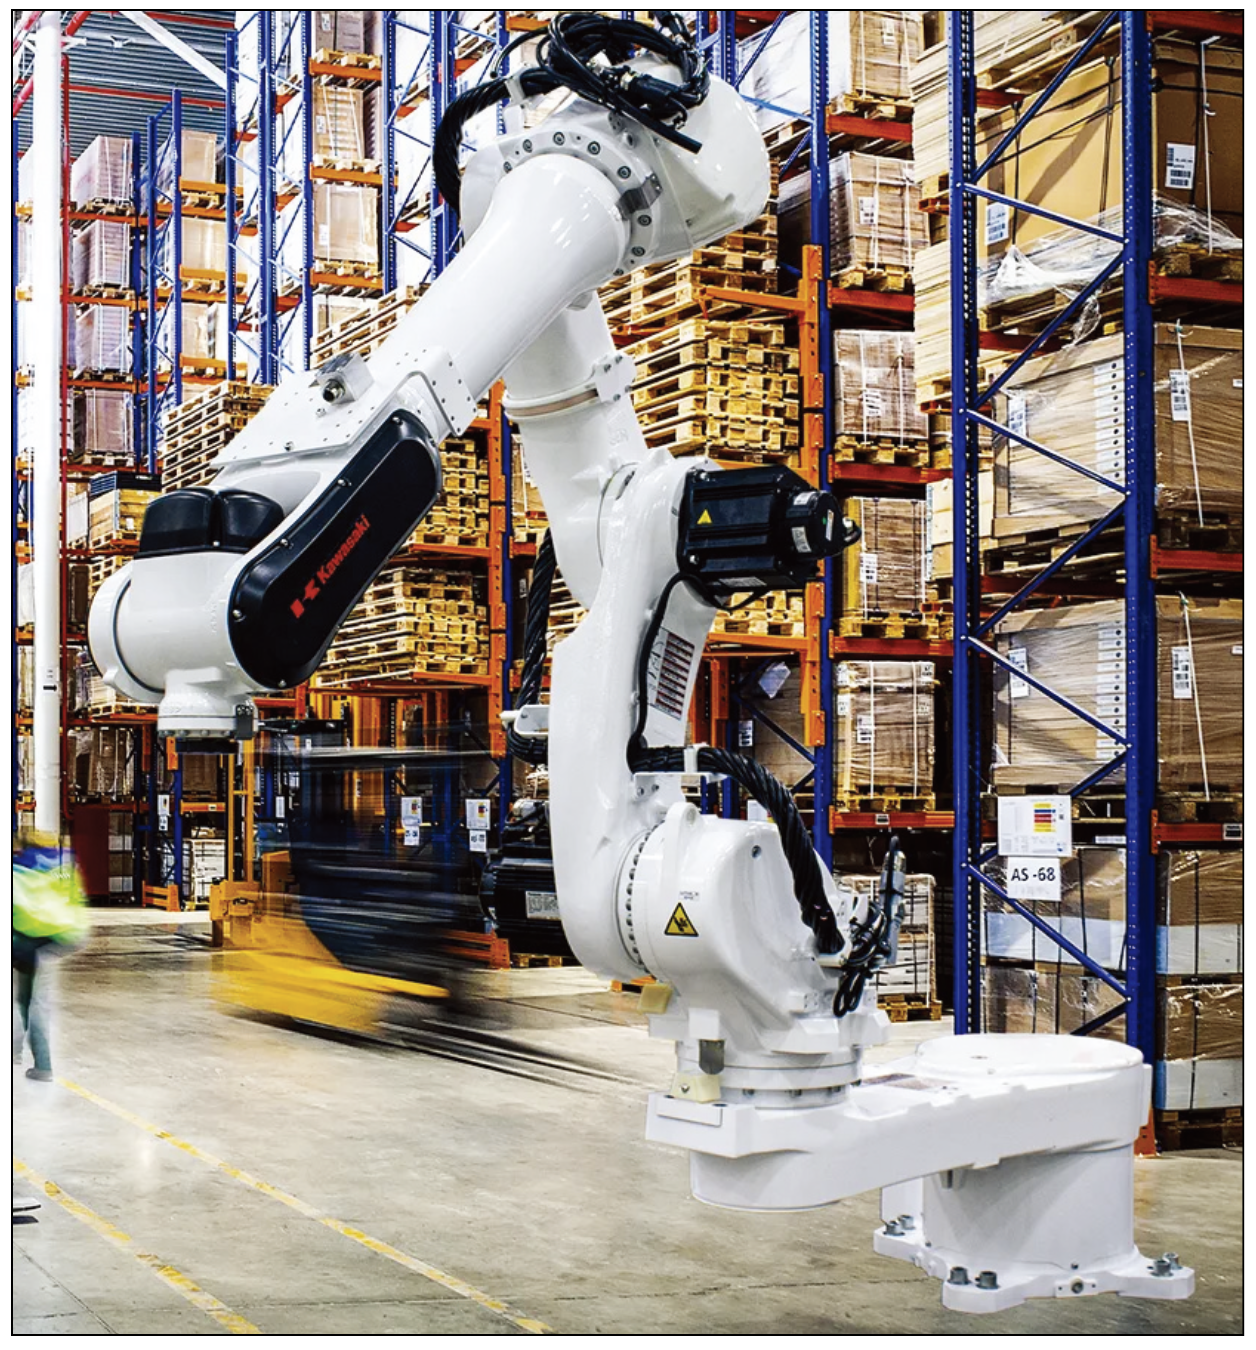
▲ 8축 구조와 외부 실시간 제어 기능을 갖춘 Physical AI 애플리케이션용 로봇 플랫폼 ‘RL030N’
Kawasaki Robotics가 Physical AI(피지컬 AI) 애플리케이션을 위해 설계한 신형 8축 로봇 플랫폼 ‘RL030N’을 공개했다. 이 제품은 고속 동작과 경량 구조, 향상된 조작성, 외부 시스템의 실시간 제어를 지원하는 개방형 인터페이스를 갖춰 변화가 많거나 작업 공간이 제한된 환경에 대응하도록 개발됐다.
Kawasaki는 RL030N을 Physical AI 용도로 설계된 업계 최초의 8 축 로봇이라고 설명했다. 기존 산업용 로봇이 사전에 설정된 반복 작업을 수행하는데 강점을 보였다면 RL030N은 AI를 활용한 적응형 동작과 장애물 회피, 협소 공간 조작, 복잡한 경로 계획 등에 초점을 맞췄다.
8축 구조로 높인 조작성과 작업 유연성
RL030N은 독자적인 8자유도 구조를 갖췄다. 기존 6축 산업용 로봇보다 관절의 자유도가 높아 작업물이나 주변 설비를 피하도록 자세를 변경하고, 제한된 공간에서도 다양한 방향으로 엔드이펙 터를 접근시킬 수 있다.
이러한 구조는 단순히 정해진 경로를 반복하는 작업보다 조건에 따라 움직임을 바꿔야 하는 애플리케이션에 유리하다. 복잡한 생산설비 내부의 조작과 장애물 회피, 작업 자세 변경처럼 기존 6축 로봇의 동작 범위가 제약받는 공정에서 활용 가능성을 높였다.
‘KRNX API’로 외부 AI와 실시간 연동
RL030N은 Kawasaki의 개방형 실시간 제어 인터페이스인 ‘KRNX API’를 기반으로 한다. 외부 AI 소프트웨어와 ROS 환경, 머신러닝 시스템, 비전 플랫폼 및 타사 오케스트레이션 시스템이 로봇을 실시간으로 직접 제어할 수 있도록 지원한다.
이를 통해 인식 시스템이 수집한 주변 환경과 작업물 정보를 로봇 동작에 바로 반영할 수 있다. 비전이나 AI 시스템이 장애물과 물체의 위치를 판단하면 외부 소프트웨어가 경로와 자세를 계산하 고, 로봇이 이에 따라 움직이는 Physical AI 기반 제어 구조를 구성할 수 있다.
한편 Kawasaki Robotics는 Fives DyAG와 함께 RS013N 로봇, 3D 레이저 프로파일 카메라, ‘Pulseboard’ 기술을 결합한 용접 검사 시스템도 공개했다. 로봇 툴 끝단의 이동과 영상 획득을 실시간으로 동기화해 반복적인 정지 없이도 기존 방식보다 최대 10 배 빠른 검사를 지원한다.
자료제공: Kawasaki Robotics(kawasakirobotics.com)

