


Festo,코봇 생산성 향상을 위한 올인원 그리핑 솔루션 ‘HPPH’
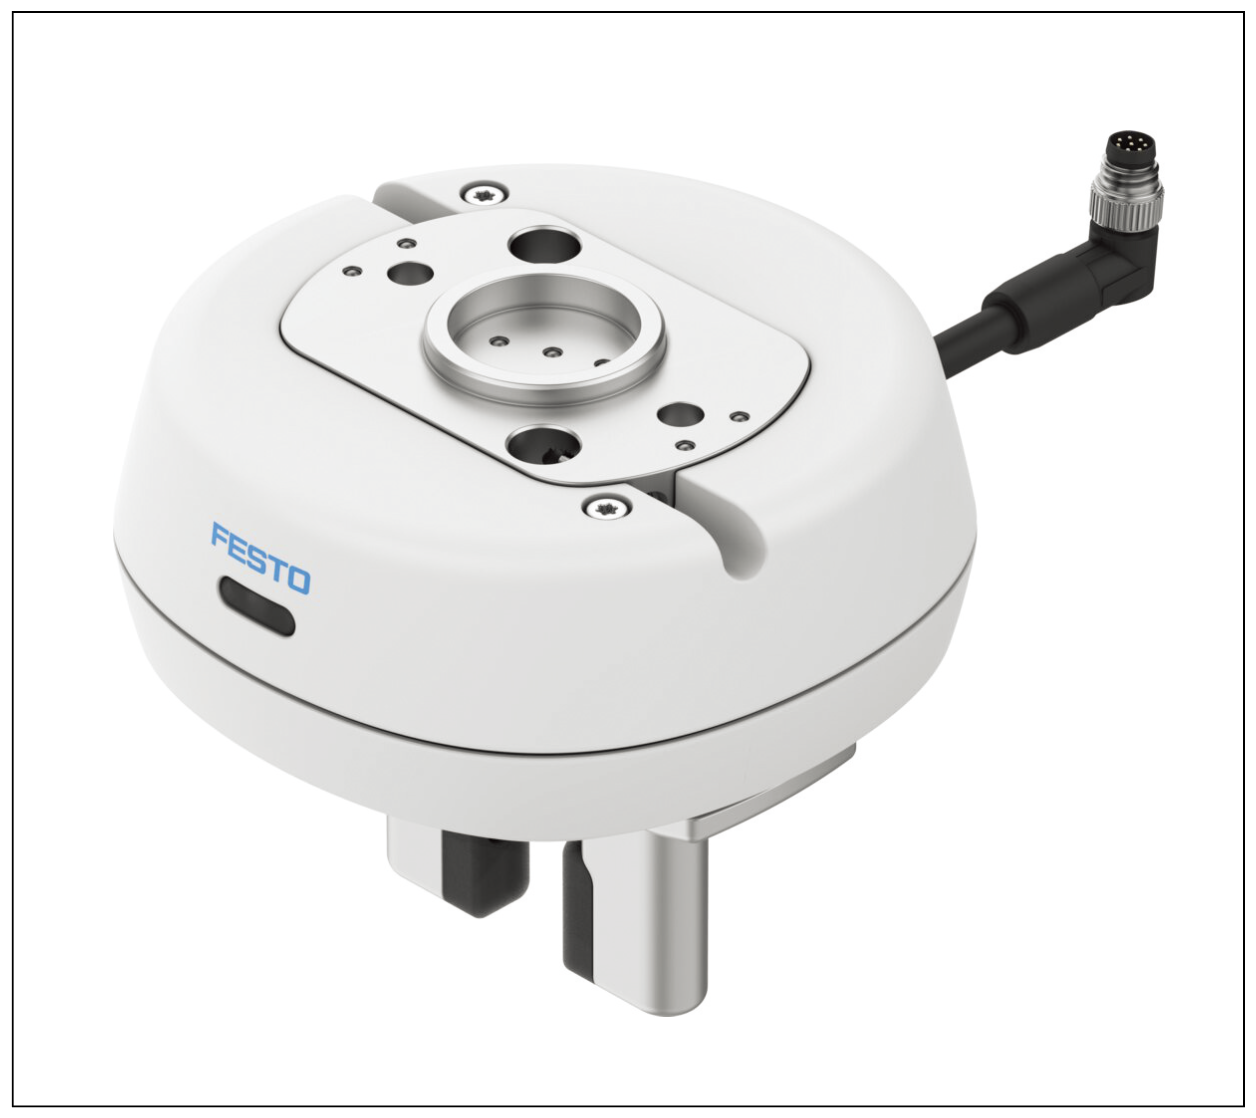
▲ 밸브와 센서를 본체에 통합한 Festo 공압 평행 그리퍼 ‘HPPH’
Festo(훼스토)가 인간-로봇 협업(HRC)과 다양한 핸들링 애플리 케이션에 사용할 수 있는 공압식 평행 그리퍼 ‘HPPH’를 출시했다. HPPH는 밸브, 센서, 그리퍼 핑거를 하나의 본체에 통합한 올인원 그리핑 시스템으로, 협동 로봇의 탑재량과 배선 제약을 줄이고 설치 및 시운전 과정을 간소화하도록 설계됐다.
컴팩트한 올인원 그리핑 시스템: HPPH는 공압 제어 밸브, 위치 센서, 전기 인터페이스, 그리퍼 핑거를 그리퍼 본체에 통합한 것이 특징이다. 외부 밸브나 별도 센서 구성에 대한 의존도를 낮춰 로봇 팔의 부하와 설치 공간을 줄일 수 있으며, 사전 구성된 그리핑 장치 형태로 제공돼 주문, 설치, 시운전 과정도 간소화할 수 있다. 또한 밸브를 그리퍼에 직접 통합함으로써 빠른 응답 동작을 구현하고, 압축공기 사용량도 줄일 수 있다. Festo는 이 구조가 사이클 시간 단축과 함께 압축공기 절감에 기여한다고 설명했다.
협동 작업 환경 고려한 안전성: HPPH는 인간과 로봇이 가까운 거리에서 작업하는 환경을 고려해 ISO/TS 15066 요구사항에 따라 설계됐으며, HAFH-B30-16-45-N 그리퍼 핑거와 함께 사용할 경우 TÜV Süd 인증을 충족한다. 협동 작업 환경에서는 제한된 파지력 모드를 통해 부상 위험을 낮추고, 압력 공급이 중단될 경우 스프링 기반 파지력 유지 기능으로 작업물을 안정적으로 고정한다.
로봇 인터페이스 기반 Plug and Work: HPPH는 기계식 로봇 인터페이스를 통해 다양한 협동 로봇에 빠르게 통합할 수 있다. ISO 9409-1–50-4-M6 인터페이스와 M8x1 8핀 전기 연결을 지원해 로봇과 직관적으로 연결할 수 있으며, 제어는 디지털 I/O 또는 IO-Link를 통해 이뤄진다. 통합형 위치 송신기는 ‘그리퍼 열림’과 ‘그리퍼 닫힘’ 상태를 감지할 수 있으며, 스위칭 상태 표시 기능도 제공한다. 향상된 진단과 원격 구성이 필요한 경우 IO-Link 기반 구성을 활용할 수 있다.
낮은 설치 높이와 경량 설계: HPPH는 낮은 설치 높이와 680g의 경량 구조를 갖춰 소형 협동 로봇의 기계적 부담을 줄인다. 평평한 디자인과 낮은 질량 관성 모멘트는 로봇 동작의 역동성을 높이는데 유리하며, 제한된 페이로드 안에서 엔드 이펙터 구성을 최적화 하는 데 도움을 준다. 전체 스트로크는 16mm이며, 그리퍼 조의 스트로크는 8mm다. HPPH는 픽앤플레이스, 전자부품 조립, 재료 공급, 의료 분야, 내부물류 등 다양한 핸들링 및 로봇 애플리케이션에 적용할 수 있다.
자료제공: Festo(www.festo.com)

