


FAULHABER, 로봇 관절 구동을 위한 통합 드라이브 시스템 ‘BXI 시리즈’
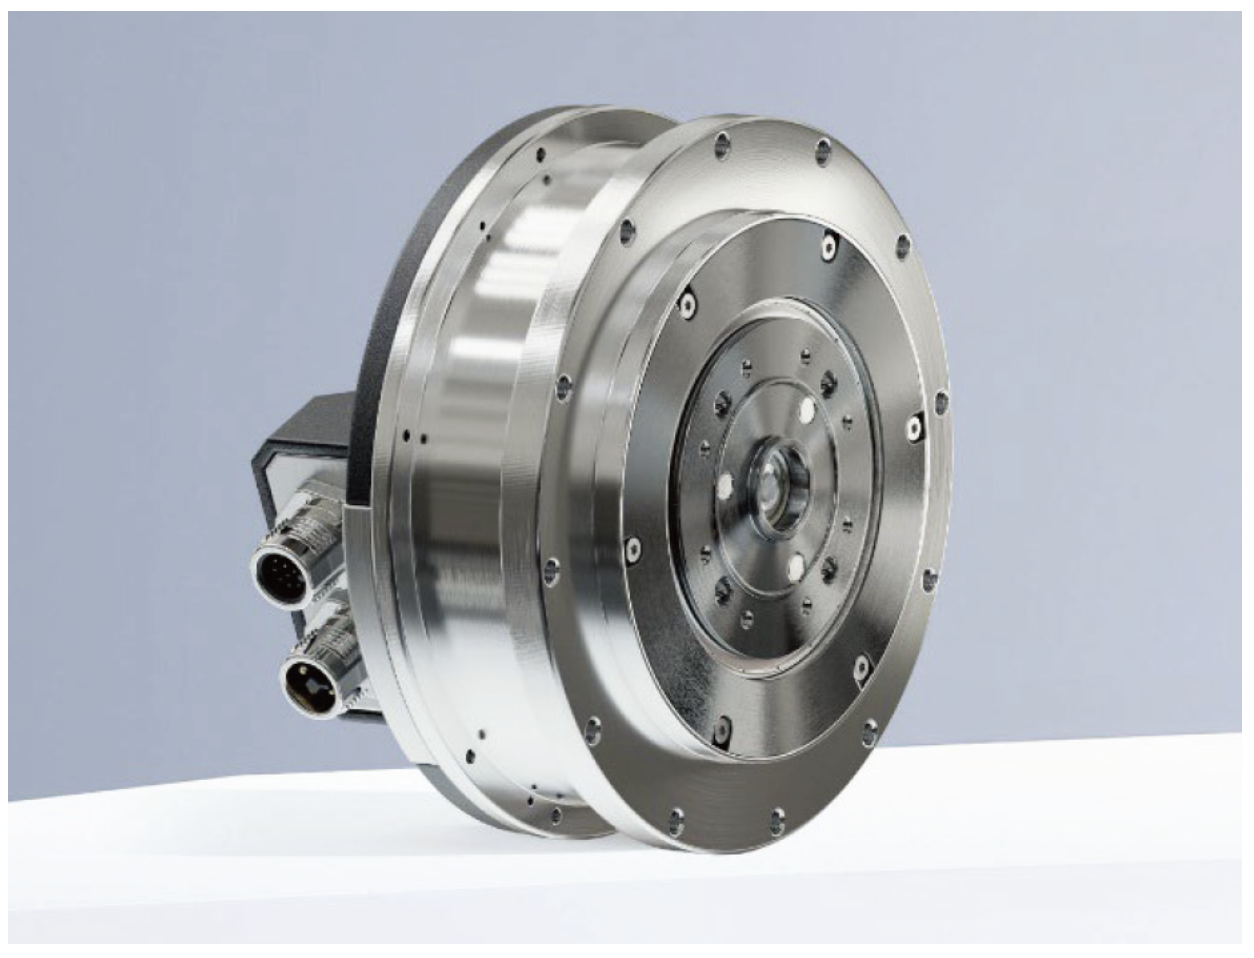
FAULHABER가 차세대 로봇 애플리케이션을 위한 통합 드라이브 시스템 ‘BXI 시리즈’를 선보였다. 이 제품은 FAULHABER 포트 폴리오 가운데 가장 높은 성능을 제공하는 통합 구동 시스템으로, 현대 로봇 시스템에서 요구되는 높은 정밀도와 동적 응답성을 충족하도록 설계됐다.
특히 인간과 유사한 동작을 구현하는 로봇 시스템에서 요구되는 정밀한 그립 제어부터 고출력 관절 구동까지 다양한 모션 요구에 대응할 수 있는 것이 특징이다.
고출력과 컴팩트 설계를 결합
BXI 시리즈의 9317 BXI G 모델은 내부 로터 구조의 모터를 기반으로 한 통합 드라이브 시스템이다. 이 제품은 높은 내구성과 컴팩트한 설계를 결합해 로봇 구동 시스템의 새로운 기준을 제시한다.
최대 20Nm 토크를 제공해 빠른 응답성과 동적 움직임을 구현할수 있으며, 정밀한 모션 제어를 지원한다. 또한 최대 50V 전압 범위를 지원하며 설치 길이가 34mm에 불과해 다양한 시스템 구조에 쉽게 통합할 수 있다. 이러한 특성은 공간과 중량, 그리고 높은 파워 밀도가 중요한 로봇 시스템에서 장점을 제공하며, 특히 휴머 노이드 로봇의 컴팩트 관절 구동 장치로 활용하기에 적합하다.
통합 구조로 높은 성능과 정밀 제어 구현
BXI 드라이브 시스템은 모터, 스텝드 유성 감속기, 고해상도 엔코 더로 구성된 통합 구조를 갖춘 것이 특징이다. 이러한 구조를 통해 작은 설치 공간에서도 높은 출력 성능을 제공할 수 있다.
평평한 알루미늄 하우징은 부식 저항성을 제공하는 동시에 열 방출 성능을 향상시킨다. 또한 21개의 폴 페어를 갖춘 내부 로터 구조와 홈이 있는 스테이터, 철심 권선 설계를 통해 코깅 토크를 줄이고 높은 토크 밀도를 구현한다.
통합된 절대형 엔코더는 15비트 SSI 인터페이스와 라인 드라이 버, 보정 알고리즘을 통해 정밀한 위치 제어를 지원하며, 외부 간섭에 대한 내성을 높여 시스템 전체의 신뢰성과 정확도를 향상시킨다.
모션 컨트롤러와 결합한 완성형 드라이브 시스템
BXI 시리즈는 FAULHABER의 MC5010 모션 컨트롤러와 함께 사용할 때 최적의 성능을 발휘하도록 설계됐다. 이 조합은 토크 제어가 중요한 고정밀 위치 제어 애플리케이션에서 안정적인 구동 성능을 제공한다.
또한 Motion Manager 소프트웨어를 통해 간편한 시운전과 설정이 가능하며, 모터와 드라이브를 안정적으로 보호할 수 있다.
FAULHABER는 BXI 시리즈를 통해 고정밀 로봇 구동 시스템에서 요구되는 성능과 통합성을 동시에 제공하는 차세대 드라이브 솔루션을 제시한다.
자료제공: FAULHABER(www.faulhaber.com)

