


Leadshine, 정밀 조작을 위한 로봇 핸드 ‘DH116’
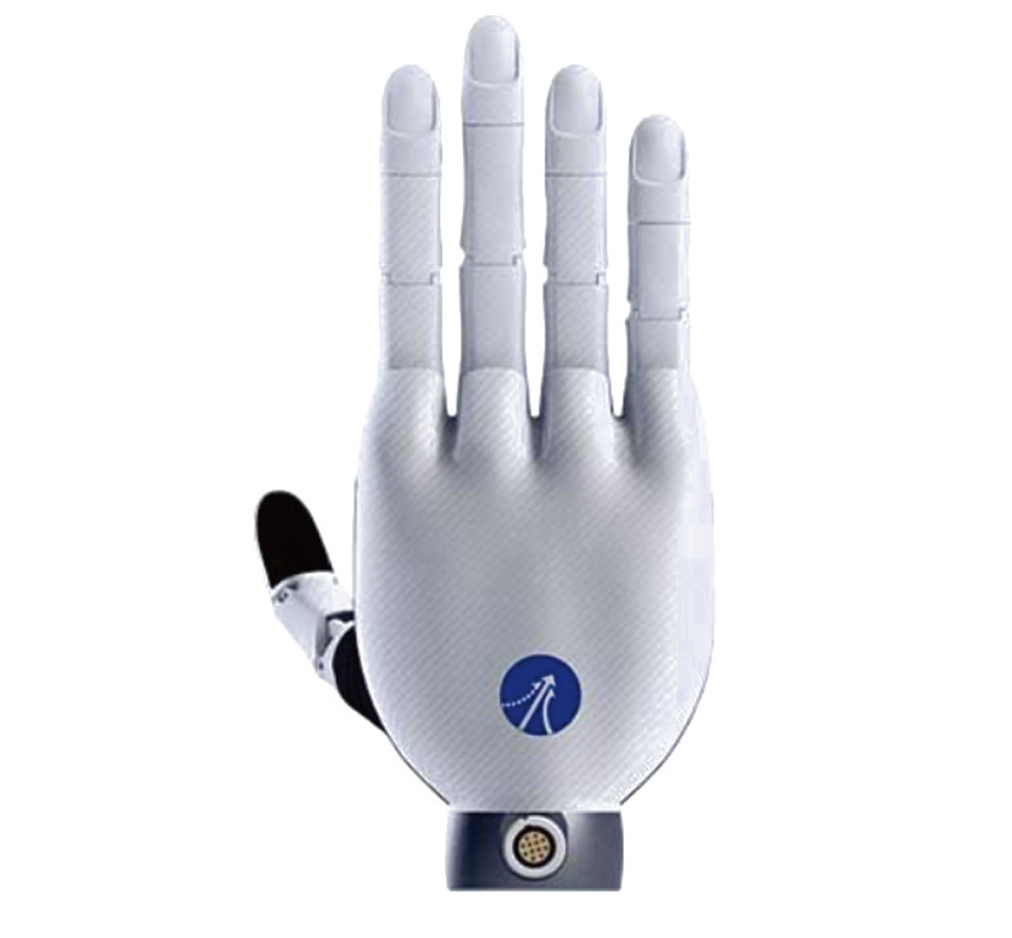
Leadshine의 DH116 Series 덱스터러스(Dexterous) 핸드는 휴머노이드 로봇과 고급 자동화 시스템을 겨냥해 설계된 고자유도 로봇 핸드로, 엔드이펙터를 하나의 독립적인 정밀 모션 서브시스템으로 구현한 것이 특징이다. DH116은 6개의 능동 자유도(브러시리스 코어리스 모터)와 5개의 수동 자유도를 결합한 총 11자유 도(DoF) 구조를 기반으로, 단순 개폐를 넘어 손가락 간 연동 동작과 형상 적응형 파지가 가능하도록 설계됐다.
모션컨트롤 측면에서 DH116은 EtherCAT 기반 통신을 지원해 상위 로봇 컨트롤러와의 사이클 동기화를 구현하며, 손가락별 독립 제어와 협조 제어 (Coordinated Motion)를 동시에 수행할 수 있다. 여기에 FOC 전류 제어와 촉각 피드백을 통합한 하이브리드 힘–위치 제어 알고리즘을 적용해, 파지 중 발생하는 미끄럼이나 과도한 힘 인가를 실시간으로 보정한다.
기구적으로는 센서와 구동계를 포함한 총 무게 490g의 경량 설계를 통해 로봇 팔말단부의 관성 증가를 최소화했으며, 이는 고속 동작 시 제어 안정성과 반복 정밀 도 확보에 유리하다. 후크 그립 기준 최대 40kg 하중을 처리할 수 있고, 100만 회 수준의 그립 수명을 지원해 연구용 로봇부터 반복 작업이 요구되는 자동화 응용까지 대응한다.
자료제공: Leadshine(www.leadshine.com)

