


FaradayDynamics, 휴머노이드 로봇 관절을 겨냥한 고토크 모터 ‘FD 시리즈’
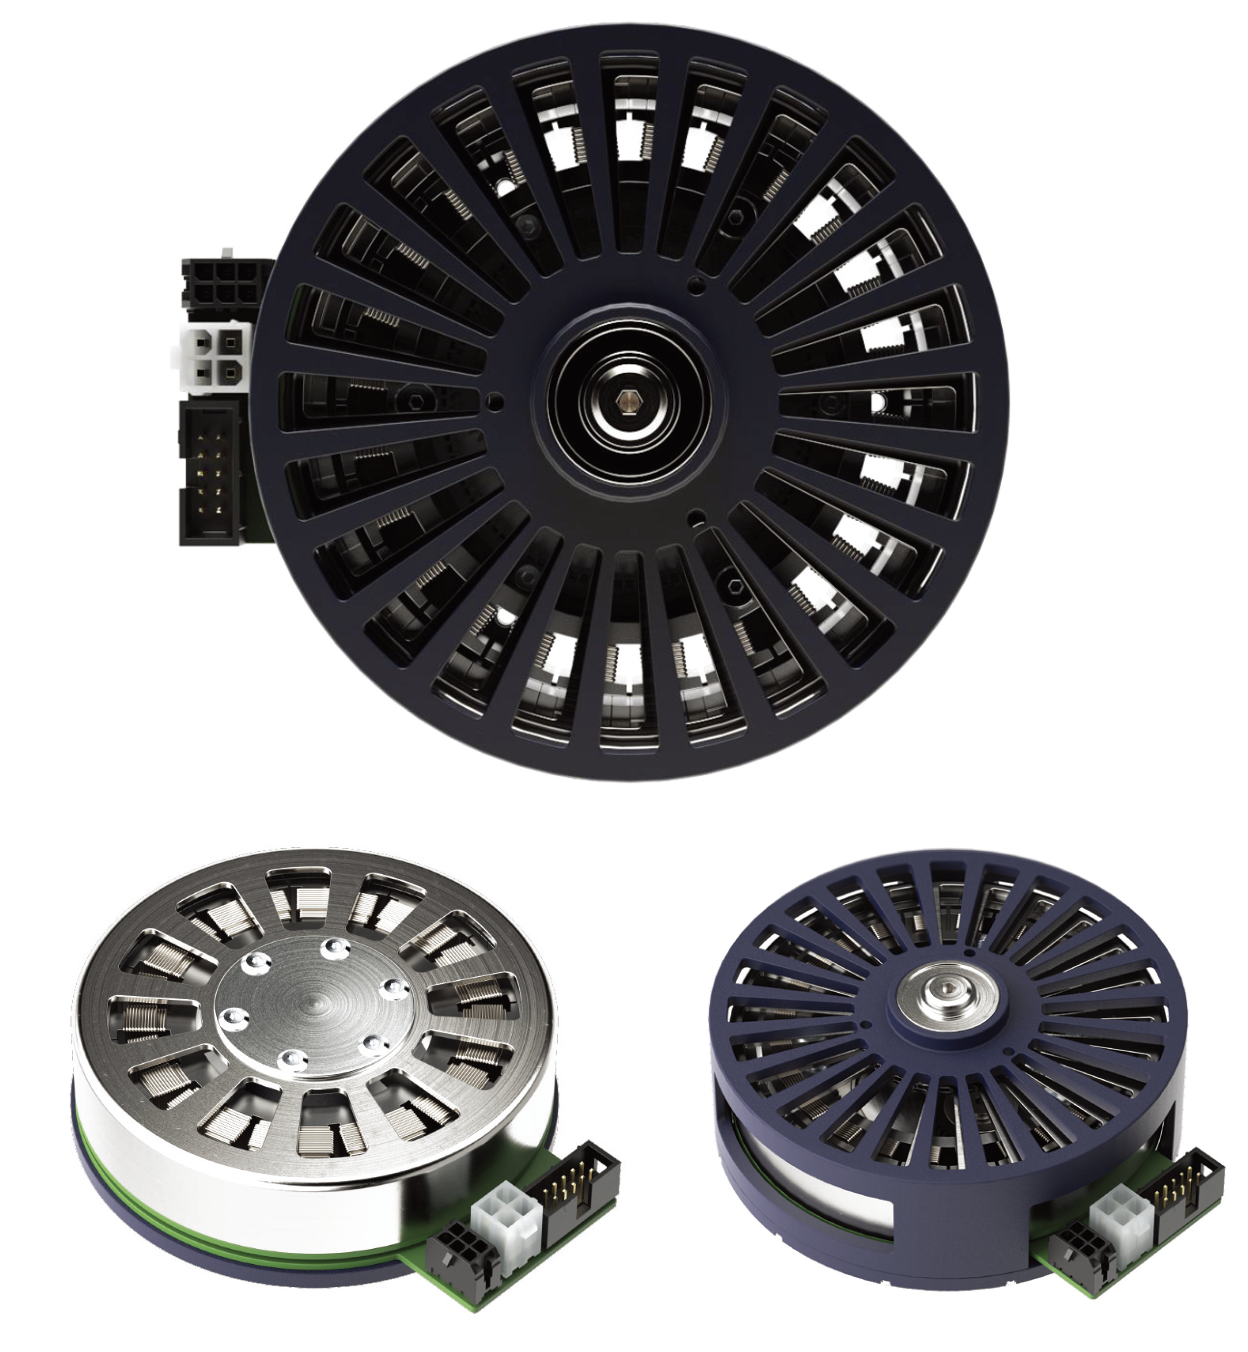
FaradayDynamics는 수년간의 연구개발을 통해 자기장 활용을 극대화한 독자적 설계를 구현하며, 기존 경쟁 제품 대비 2배 이상 높은 토크밀도를 달성한 차세대 서보 모터 ‘FD 시리즈’를 선보였 다. FD 시리즈는 기존 전기장 기반 서보 모터의 한계를 넘어, 자기장 기반 설계 접근법을 통해 고토크밀도와 지속적인 연속토크 성능을 동시에 확보한 것이 특징이다.
이 모터를 로봇 애플리케이션에 적용할 경우, 고가의 감속기나 토크 센서 의존도를 낮출 수 있어 비용 절감, 시스템 소형화, 배터리 효율 향상이라는 실질적인 이점을 제공한다. 특히 휴머노이드 로봇, 협동 로봇, 서비스 로봇 등 사람과의 물리적 상호작용이 중요한 로봇 관절을 주요 타깃으로 한다.
DD 모델, 기어 없는 구조로 구현한 최고 수준의 역구동성
FD 시리즈의 DD 모델은 내부에 기어가 없는 직접구동(Direct Drive) 모터로, 높은 토크 성능과 함께 세계 최고 수준의 역구동 성(backdrivability)을 구현한다. 기존 로봇 관절은 높은 기어비로 인해 관절이 딱딱하고, 충돌 시큰 반력을 발생시켜 안전 문제가 지적돼 왔다. 반면 FD 시리즈 DD 모델은 역구동 저항을 최소화한 구조를 통해 인간의 근육과 유사한 부드러운 관절 특성을 구현해, 인간–로봇 협업 환경에서 안전성을 크게 향상시킨다.
외경 90·60·45·18mm, 높이 25·15·10·6mm 등 다양한 규격 조합이 가능해, 로봇 관절의 크기·무게·출력 요구에 맞춰 유연한 선택이 가능하다. 고토크와 고응답 특성을 동시에 요구하는 휴머노 이드 관절, 협동 로봇, 의료·서비스 로봇 분야에 적합하다.
QDD 모델, 저기어비로 토크 증폭과 유연 구동을 동시에
FD 시리즈의 QDD 모델은 DD 모터 기반에 6:1, 7:1, 9:1 저기어비를 적용한 준직접구동(Quasi-Direct Drive) 구조다. 대표 모델인 FD-90-15-g6 / g7 / g9는 동일한 DD 모터 대비 토크를 각각 6 배·7배·9배 증폭해, 더 높은 토크가 필요한 로봇 관절 및 구동축에 적합한 솔루션을 제공한다.
FaradayDynamics는 내부 공간 활용과 하우징 구조 최적화를 통해 소형·경량화를 달성했으며, 자체 설계한 기어 구조를 적용해 저마찰·고효율·유연 구동 특성을 구현했다. 이를 통해 고토크 조건에 서도 부드러운 제어와 안정적인 관절 동작을 유지할 수 있다.
자료제공: FaradayDynamics(www.faradaydynamics.com)

