


Sharpa, 인간 손의 조작 능력을 구현한 고자유도 로봇 핸드 ‘SharpaWave’
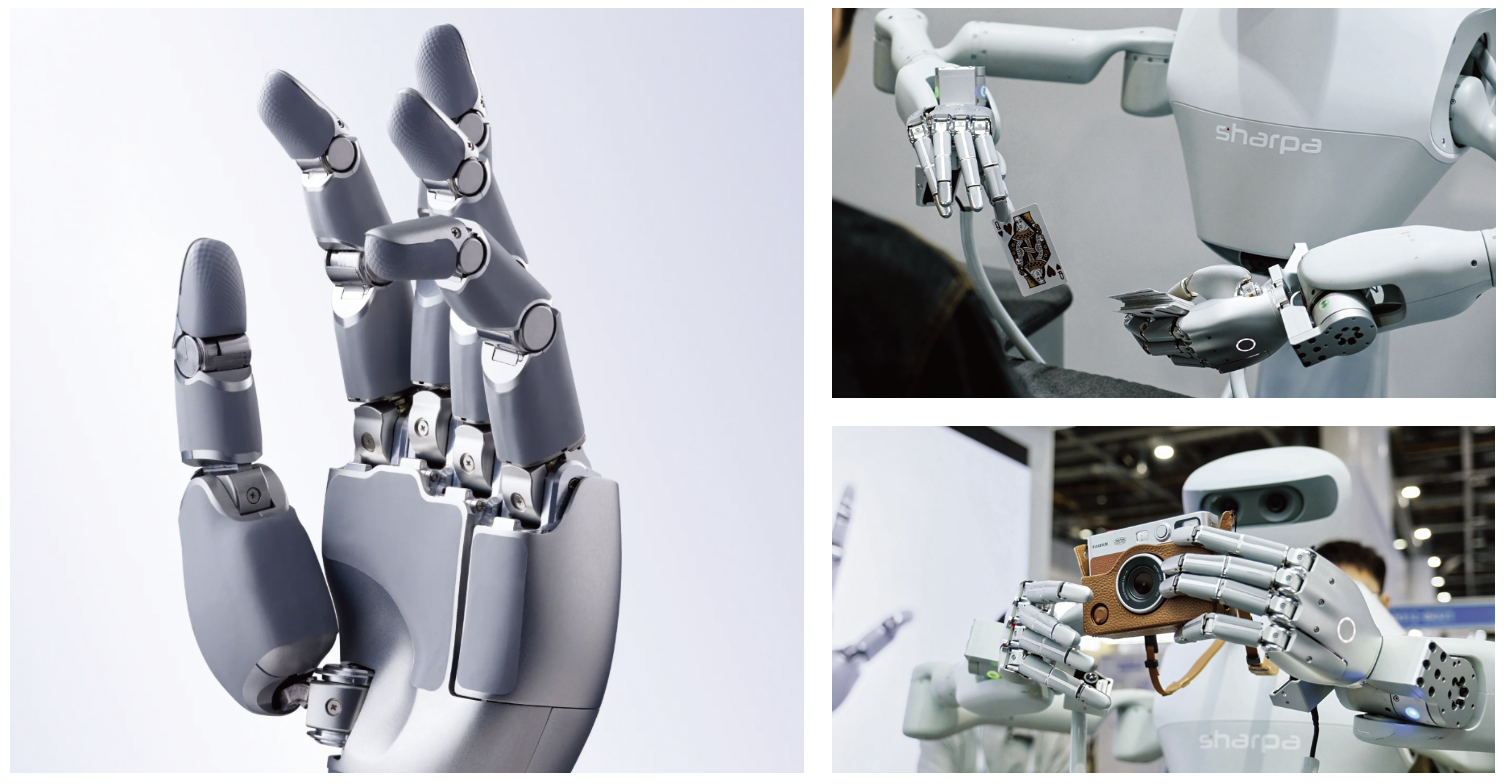
싱가포르 기반 AI 로보틱스 기업 Sharpa가 인간 손과 유사한 조작성과 촉각 인지를 구현한 로봇 핸드 ‘SharpaWave’를 공개하며, 로봇 조작 기술의 새로운 가능성을 제시하고 있다. SharpaWave는 인간 스케일의 크기에 22개의 능동 자유도(22 DOF)를 갖춘 로봇 핸드로, 정밀한 파지와 조작, 도구 사용까지 염두에 두고 설계됐다. 이 제품은 최근 CES 2026 Innovation Awards 로보틱스 부문 혁신상을 수상 하며 기술적 완성도를 인정받았다. Sharpa는 이번 성과를 계기로 로봇이 인간 환경에서 보다 자연스럽게 작업을 수행할 수 있는 핵심 구성 요소로서 ‘손’의 역할을 강조하고 있다.
22자유도로 구현한 인간형 조작성
SharpaWave는 22개의 능동 자유도를 기반으로 손가락 개별 제어와 복합 동작이 가능하도록 설계됐다. 이는 단순히 물체를 집는 수준을 넘어, 미세한 힘 조절이 필요한 정밀 조작과 공구 사용까지 고려한 구조다. Sharpa는 인간 손이 가진 섬세한 조작성과 적응 능력을 로봇으로 재현하는 데 개발의 초점을 맞췄다. 이 로봇 핸드에는 Sharpa가 자체 개발한 Dynamic Tactile Array(DTA) 기술이 적용돼 있다. 촉각을 단순한 접촉 신호가 아닌, 실제 조작 능력으로 확장하기 위한 핵심 기술이다.
‘보면서 느끼는’ 비주얼-촉각 센싱
SharpaWave의 가장 큰 기술적 특징은 비주얼-촉 각(visuo-tactile) 센싱이다. 각 손끝에는 초소형 카메라와 1000개 이상의 촉각 픽셀이 집적돼 있으며, 0.005N 수준의 매우 미세한 접촉부터 고하중까지 폭넓은 힘 변화를 감지할 수 있다. 또한 6차원(force/torque) 힘 감지를 통해 접촉 상태에 따라 그립을 실시간으로 조정하고, 미끄럼을 방지하는 적응형 제어가 가능하다. Sharpa는 이를 “로봇이 보면서 느끼는 감각”이라고 표현한다. 시각 정보와 촉각 데이터를 동시에 활용함으로써, 로봇이 조작 과정에서 발생하는 미세한 변화를 인지하도록한 것이다.
로봇 조작 기술의 의미
Sharpa는 이동이나 인지 기술보다도 ‘손’이 로봇 활용 범위를 결정짓는 핵심 요소라고 본다. 물체를 집고, 조립하고, 도구를 사용하는 능력이 확보돼야 로봇이 인간 중심으로 설계된 환경에서 의미 있는 역할을 수행할 수 있기 때문이다. 이러한 맥락에서 SharpaWave는 특정 작업에 고정된 로봇이 아니라, 다양한 작업을 수행할 수 있는 로봇(General-purpose Robot)으로 나아가기 위한 중요한 기술적 기반으로 평가된다. Sharpa는 이 개념을 ‘범용 로봇’이라는 추상적 표현보다는, 인간 환경에서의 실질적인 조작 능력으로 풀어 설명하고 있다.
자료제공: Sharpa(www.sharpa.com)

