


LINKERBOT, 인간 수준의 정교 조작 성능 ‘Linker Hand L20’
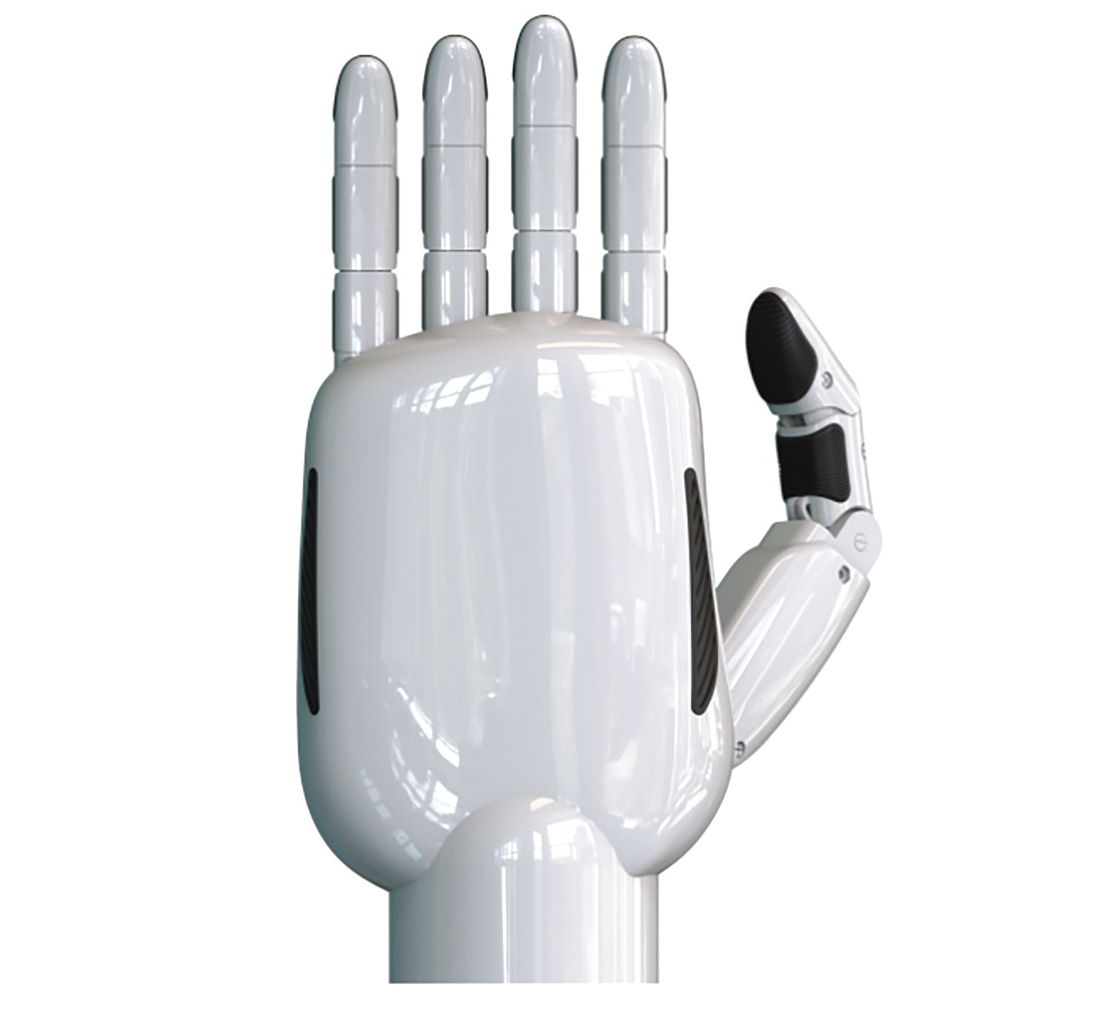
1. 초고도 자유도 구조(DoF 20)
• 각 손가락이 최대 5 DoF까지 독립 구동
• 총 17개 능동·5개 수동 조인트 구성
2. 멀티센서 융합 인지 시스템
• 카메라·전자 피부 등 통합 센서로 정밀 상호작용 구현
• 섬세한 그립·접촉 제어 가능
3. 클라우드 기반 터미널 통합
• Skill Store 기반 클라우드 플랫폼과 연계
• 사용자 정의 스킬 추가·업데이트가 간편해 확장성 우수
4. 고정밀 구동 및 제어 인터페이스
• 반복 위치 정밀도 ±0.20 mm 확보
• CAN·ROS 제어 인터페이스 지원
5. 강력한 그립 성능 및 전기 사양
• 엄지 최대 그립력 15N, 네 손가락 최대 10N
• DC 24V(±10%) 동작, 정적/최대 전류 0.2A/3A
자료제공: LINKERBOT(eng.linkerbot.cn)

