


산업 자동화에서 근접 센서 선택 및 사용을 위한 가이드
많은 산업 자동화(IA) 애플리케이션은 감지되는 물체의 움직임을 제한하거나 제약하지 않기 위해 물리적 접촉 없이 물체나 사람의 존재 또는 위치를 감지할 수있는 기능이 필요하다. 근접 센서는 이 역할에 이상적 이다. 그러나 근접 센서는 자기, 용량성, 유도성 및 광학을 포함한 다양한 종류가 있으며 감지되는 물체의 재료 구성은 센서가 존재를 감지하는 능력에 영향을 미칠 수 있다.
일부 근접 센서는 철 금속을 감지하는 데 유용하지만, 일부는 모든 종류의 금속을 감지할 수 있고, 다른 센서는 모든 종류의 물체와 사람까지 감지할 수 있다. IA 애플리케이션에서 근접 센서를 사용하는 잠재적 사용 자는 다양한 근접 센서 기술 유형과 특정 감지 상황에 대한 적용 가능성을 알고 있어야 한다.
이 기사에서는 여러 유형의 센서에 대해 설명하고 감지할 수 있는 객체 유형과 각 장치 유형의 공간 감도에 대한 세부 정보를 제공한다. Texas Instruments, Red Lion Controls, Littelfuse, Omron Electronics, MaxBotix, Carlo Gavazzi의 샘플 장치를 예시로 사용한다.
유도 근접 센서
유도 근접 센서는 전도성(즉, 금속) 물체의 존재를 감지하고 감지 범위는 감지되는 금속의 유형에 따라 달라진다. 이러한 센서는 발진 회로의 코일에서 생성되는 고주파 자기장을 사용하여 작동한다. 자기장에 접근하는 전도성 대상에는 유도 또는 와전류가 유도되어 유도 센서의 인덕턴스를 효과적으로 줄이는 반대 자기 장이 생성된다. 유도 근접 센서는 두 가지 방법을 사용하여 작동한다. 첫 번째 작동 방법에서는 대상이 센서에 접근함에 따라 유도 전류 흐름이 증가하여 발진 회로의 부하가 증가하여 발진이 감쇠되 거나 중단된다. 센서는 진폭 감지 회로로 발진 상태의 이러한 변화를 감지하고 감지 신호를 출력한다. 대체 작동 방식은 전도성 대상의 존재로 인해 발생하는 진동의 진폭이 아닌 주파수의 변화를 사용한다. 알루미늄이나 구리와 같은 비철 금속 대상이 센서에 접근하면 진동 주파수가 증가하고, 철이나 강철과 같은 철 금속 대상은 진동 주파수가 감소한다. 기준 주파수에 대한 진동 주파수의 변화로 인해 센서의 출력 상태가 변경된다. Texas Instruments의 ‘LDC0851HDSGT’는 전자기장 내에 전도성 물체의 존재를 감지하기 위해 주파수 변화를 사용하는 근거리 유도 근접 스위치 센서의 한 예이다(그림1).

<그림1> LDC0851HDSGT 유도 근접 센서는 듀얼 유도 코일(Sense 코일과 Reference 코일)을 사용하여 Sense 코일 근처의 대상 물체로 인한 인덕턴스 차이를 측정한다. (이미지 출처: Texas Instruments)
LDC0851 유도 근접 스위치는 감지 범위가 10mm(0.39인치) 미만인 존재 감지, 이벤트 계산 및 간단한 푸시 버튼과 같은 비접촉 근접 감지 애플리케이션에 이상적이다. 이 장치는 전도성 물체가 감지 코일의 근접 거리 내에서 움직일 때 출력 상태를 변경한다. 차동 구현(시스템의 상대 인덕턴스를 결정하기 위해 감지 및 참조 코일 사용) 및 히스테리시스는 기계적 진동, 온도 변화 또는 습도 효과에 면역이 있는 안정적인 스위칭을 보장하는 데 사용된다. LDC0851HDSGT의 유도 픽업 코일은 단일 센서 커패시터로 튜닝되어 발진 주파수를 3~19메가헤르츠(MHz) 범위로 설정한다. 감지 인덕턴스가 기준 인덕턴스보다 낮을 때 푸시풀 출력은 낮은 상태에 있고 그 반대일 때 높은 상태로 돌아간다.
자기 근접 센서
이동 금속 구성 요소의 위치와 속도를 측정하는 데 사용되는 자기 근접 감지기는 홀 효과 센서와 같은 능동 장치이거나 Red Lion Controls의 ‘MP62TA00’ 나사산 자기 픽업(그림2의 왼쪽)과 같은 가변 릴럭턴스(VR) 센서와 같은 수동 장치일 수 있다. VR 근접 센서는 전기 회로의 전기 저항과 유사한 자기 릴럭턴 스의 변화를 측정하며 영구 자석, 극 조각, 원통형 케이스에 둘러싸인 감지 코일로 구성된다.

<그림2> VR 자기 픽업(왼쪽)은 극 조각과 센서 하우징(오른쪽에 표시됨) 사이의 자기장 변화를 감지하는 수동 센서이다. (이미지 출처: Art Pini, Red Lion Controls의 MP62TA00 이미지 포함)
극편을 가까이 지나가는 강자성 물체는 자기장에 변화를 일으킨다. 이 변화는 차례로 신호 코일에서 신호 전압을 생성한다. 신호 전압의 크기는 대상 물체의 크기, 속도 및 극편과 물체 사이의 간격 크기에 따라 달라진다. VRS에서 감지하려면 대상 물체가 움직여야 한다. MP62TA00 나사산 자기 픽업은 작동 온도 범위가 -40~+107°C인 에폭시 캡슐화 근접 VR 센서이다. 길이는 1인치(25.4밀리미터(mm))이고 ¼ - 40 UNS 나사산 바디이다.
VR 센서는 수동 장치이므로 전원이 필요하지 않다. 따라서 일반적으로 회전 기계를 측정하는 데 사용된다. 예를 들어, MP62TA00과 같은 VR 픽업은 철기어, 스프로킷 또는 타이밍 벨트 휠의 통과 이빨을 감지하는 데 널리 사용된다. 또한 볼트 헤드, 키웨이 또는 기타 빠르게 움직이는 금속 대상을 감지하는 데 사용될 수도 있다(그림3). 다. 또한 볼트 헤드, 키웨이 또는 기타 빠르게 움직이는 금속 대상을 감지하는 데 사용될 수도 있다(그림3).
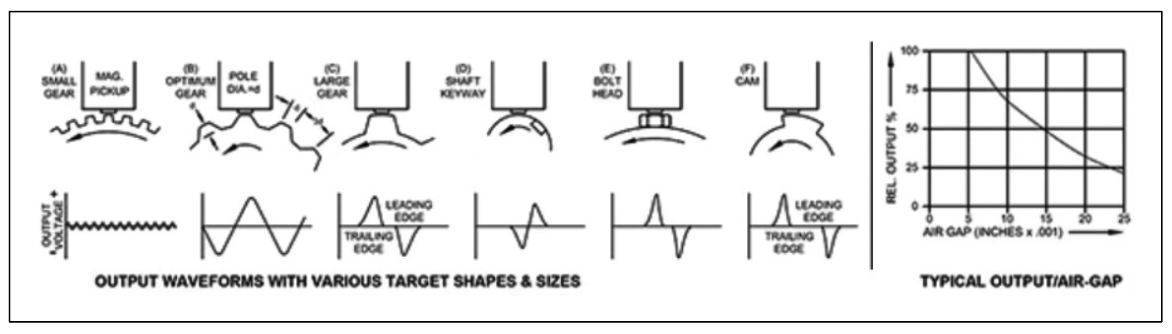
<그림3> VR 센서는 회전 기계의 기어 이빨, 캠, 키웨이를 감지하는 데 널리 사용된다. (이미지 출처: Red Lion Controls)
두 번째 유형의 자기 센서는 홀 효과를 사용하여 자기 장의 존재를 감지한다. 홀 효과는 전류가 흐르는 도체와 도체 평면에 수직인 자기장의 상호 작용을 설명한 다. 전류가 흐르는 도체를 자기장에 놓으면 전류와 자기장에 수직인 전압(홀 전압)이 생성된다. 홀 전압은 자기장의 자속 밀도에 비례하며 자화된 대상이 필요하다. Littelfuse의 ‘55100-3H-02-A’는 디지털 출력이나 프로그래밍 가능한 아날로그 전압 출력 (그림4)으로 제공되는 플랜지 장착 홀 효과 센서이다 .
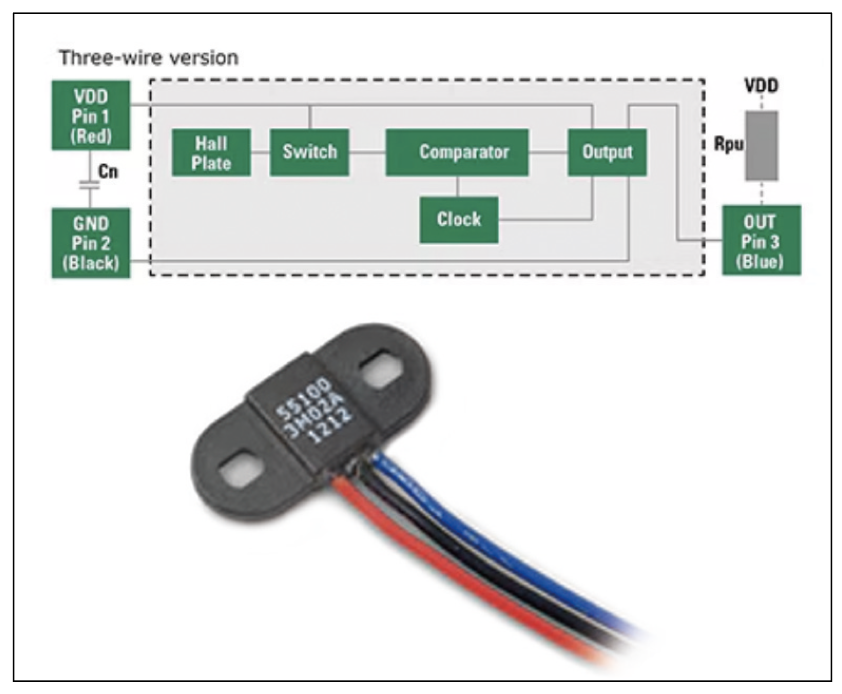
<그림4> 전압 출력이 있는 55100-3H-02-A 플랜지 장착 홀 효과 근접 센서의 블록 다이어그램과 사진. (이미지 출처: Littelfuse )
55100-3H-02-A는 25.5 x 11 x 3mm 크기이며 3선 전압 출력 또는 2선 전류 출력으로 제공된다. 두 버전 모두 중간(130가우스), 높음(59가우스) 또는 프로그래밍 가능 감도를 제공한다. 이 장치는 높은 감도를 가지고 있으며 지정된 자석을 사용하여 18mm(0.709인치)의 활성화 범위를 가지고 있다. 풀다운 출력은 최대 24볼트 DC 및 20밀리암페어 (mA)까지 싱크할 수 있다. 이 센서는 최대 10킬로헤르츠(kHz)의 스위칭 속도로 작동할 수 있으며 동적 및 정적 자기장을 모두 감지할 수있다. 정적 자기장을 감지하는 기능은 홀 효과 센서의 주요 장점으로, 문이 닫히거나 고정된 위치에 있는 물체를 감지하는 데 사용할 수 있다.
광학 근접 센서
광학 근접 센서는 적외선 또는 가시광선을 사용하여 물체를 감지 한다. 이 센서는 대상이 자기적이거나 금속일 필요가 없다는 장점이 있다. 빛을 방해하거나 반사하기만 하면 된다. 기본적으로 광학 센서는 빛을 방출하고 대상 물체에서 반사되는 빛을 모니터링 한다(그림5의 왼쪽).
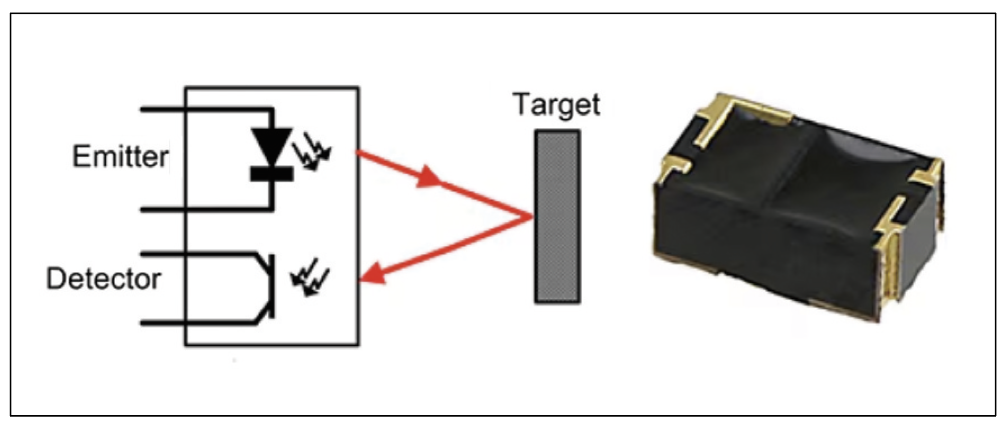
<그림5> 광학 근접 센서는 광선을 방출하고 대상에서 반사되는 빛을 감지하여 대상 물체를 찾는다. (이미지 출처: Art Pini)
Omron Electronics의 ‘EE -SY1200’은 광학 근접 센서의 좋은 예이다(그림5의 오른쪽). 850나노미터(nm)의 적외선 파장에서 작동하는 소형 인쇄 회로 기판(PC 보드)에 장착된 초소형 광 센서 이다. 표면 실장 패키지에 LED 방출기와 광트랜지스터 쌍이 포함 되어 있으며, 크기는 1.9 x 3.2 x 1.1mm(0.0748 x 0.126 x 0.043 인치)이고 -25~+85°C의 온도 범위에서 작동한다. 권장 감지 거리 범위는 1.0~4.0mm(0.039~0.157인치)이다. 작은 크기의 온보드 마운팅으로 자동 포장 기계에서 금속화된 마일러 소재를 정렬하는 등의 응용 분야에 이상적이다.
초음파 근접 센서
드라이브인 창구에서 자동차를 감지하는 것과 같은 더 큰 감지 거리 요구 사항은 초음파 기반 근접 센서를 사용하여 처리할 수 있다. 이러한 센서는 최대 수 미터(m) 거리에서 모든 유형의 물체를 감지한다. 측정의 기준은 센서 송신기에서 방출되어 대상 물체에서 반사되어 센서 수신기에서 수집되는 초음파 펄스의 비행 시간 이다(그림6).
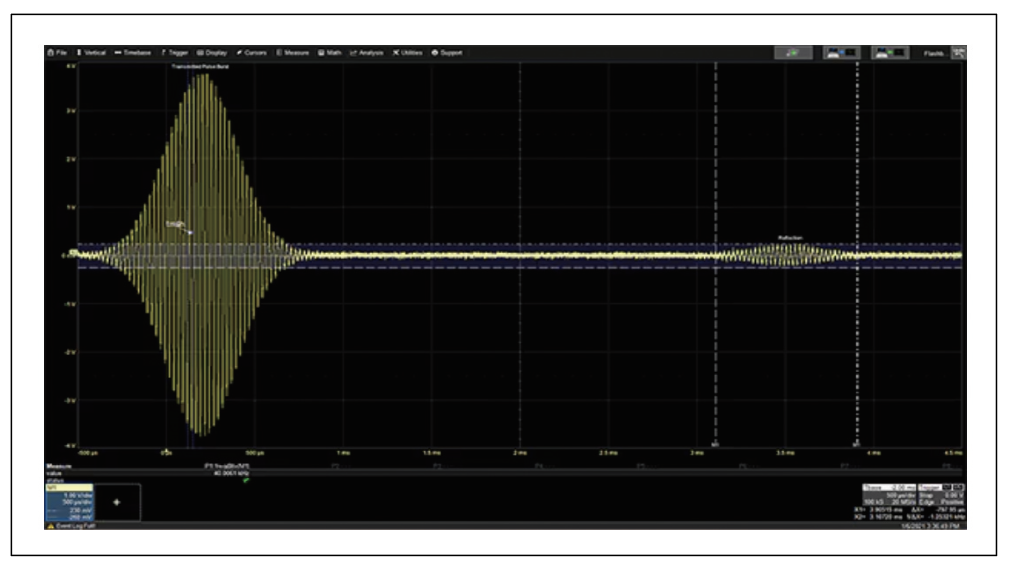
<그림6> 초음파를 이용한 거리 측정은 송신기 초음파 버스트(왼쪽)에서 반사 펄스 (오른쪽)의 도착 시간까지의 시간을 측정한다. 이 시간은 센서에서 대상 물체까지의 초기 버스트 비행 시간의 두 배이다. (이미지 출처: Art Pini)
전송된 펄스에서 수신된 반사까지의 시간은 센서에서 대상 물체까 지의 비행 시간과 다시 돌아오는 비행 시간을 나타낸다. 전파 속도와 비행 시간을 알면 거리를 계산할 수 있다. 표시된 예에서 비행 시간은 3.1밀리초(ms)이다. 공기의 경우 70°F에서 음속은 초당 1128 피트이므로 대상까지의 총 거리와 복귀 거리는 3.50피트이다. 센서 에서 대상까지의 범위는 비행 시간의 절반 또는 1.75피트이다. MatBotix의 ‘MB1634-000’은 측정 범위가 5m(16.4피트)인 초음파 근접 센서이다. 2.5~5.5볼트의 전원이 필요하다. 42kHz의 주파 수에서 작동하며 아날로그 전압, 펄스 폭 또는 트랜지스터-트랜지 스터 논리(TTL) 직렬 데이터 스트림으로 대상에 범위를 출력한다. 대상 크기 변화, 작동 전압 및 내부 온도(선택적 외부 온도 보상)에 대한 보상 기능이 모두 1입방인치 미만의 패키지(0.875 x 1.498 x 0.58인치(22.23 x 38.05 x 14.73mm))에 들어 있다(그림7).
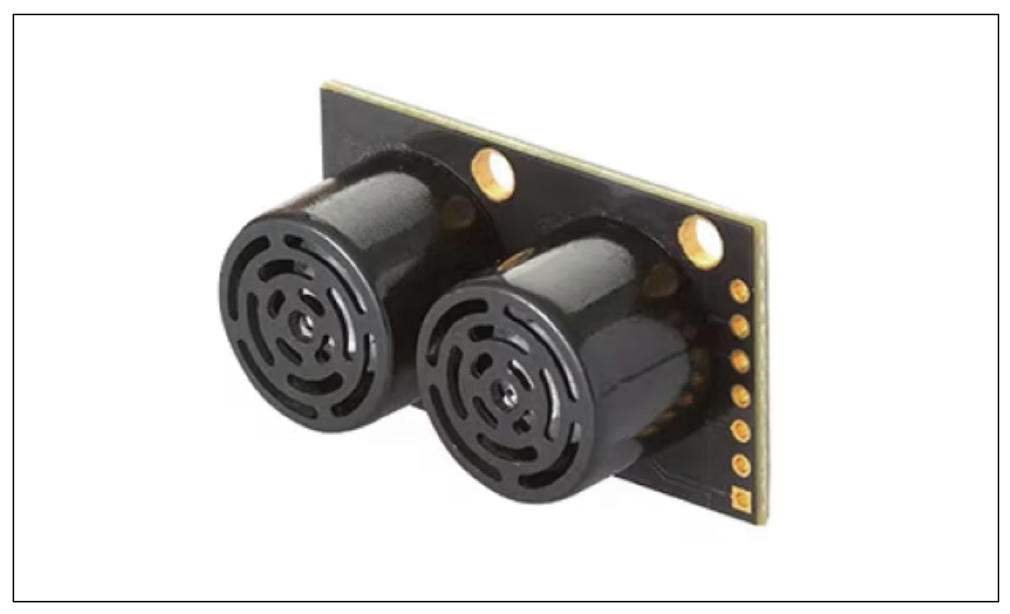
<그림7> MB1634-000은 송수신 트랜스듀서와 5m 범위를 갖춘 초음파 거리 측정기 어셈블리이다. (이미지 출처: MaxBotix )
정전식 근접 센서
용량성 근접 센서는 분말, 과립, 액체 및 고체 형태의 금속 및 비금속 대상을 감지할 수 있다. 좋은 예는 Carlo Gavazzi의 ‘CD50CNF06NO’(그림8)이다. 이 장치는 일반적으로 유도 센서와 유사하지만 유도 센서의 감지 코일이 용량성 감지 플레이트로 대체됐다. 저장 탱크의 액체 수위를 감지하는 데 가장 많이 사용된다. 센서의 감지판은 대상 물체와 커패시터를 형성하고, 커패시턴스는 대상까지의 거리에 따라 달라진다. 감지 대상 커패시턴스는 발진기의 주파수를 결정하며, 임계 주파수를 넘을 때마다 출력 상태를 전환하기 위해 모니터링된다.
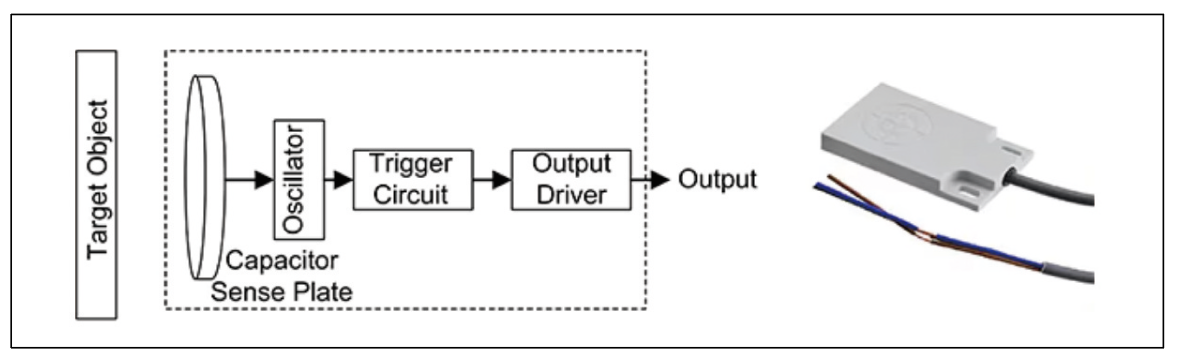
<그림8> 일반적인 정전식 근접 센서(왼쪽)에서 커패시터 감지 플레이트는 외부 대상 물체와 커패시터를 형성한다. 정전용량 값은 발진기의 주파수를 결정한다. Carlo Gavazzi(오른쪽)의 CD50CNF06NO는 액체 레벨을 모니터링하기 위한 정전식 근접 센서이다. (이미지 출처: Art Pini)
CD50CNF06N0은 액체 레벨을 모니터링하기 위한 것이다. 이것은 일반적으로 열린 모드로 구성된 오픈 콜렉터 NPN 트랜지스터가 있는 3선 센서이다. 이것은 10~30V DC의 전원 공급이 필요하다. 또한 50 x 30 x 7mm(1.97 x 1.18 x 0.28인치) 패키지로 제공되며 감지 범위는 6mm(0.24인치)이다. 일반적인 레벨 감지 응용 프로그램에서는 비금속 탱크 외부에 나사로 고정 되거나 접착된다.
결론
근접 센서는 다양한 응용 분야에 적합한 여러 기술을 사용한다. 센서 유형에 따라 금속 및 비금속 대상을 모두 감지할 수 있으며 감지 거리는 밀리미터에서 5미터 이상이다. 좁은 공간에서 작동할 만큼 컴팩트하며 많은 센서가 혹독한 환경에서도 작동할 수 있다. 이러한 기술 범위는 사용자에게 다양한 선택권을 제공하여 수많은 근접 감지 요구 사항을 충족한다.
자료제공: DigiKey (www.digikey.com)

