


서울대 공대 기계공학부 연구팀, 여러 물체 파지해 운반하는 로봇 그리퍼 개발
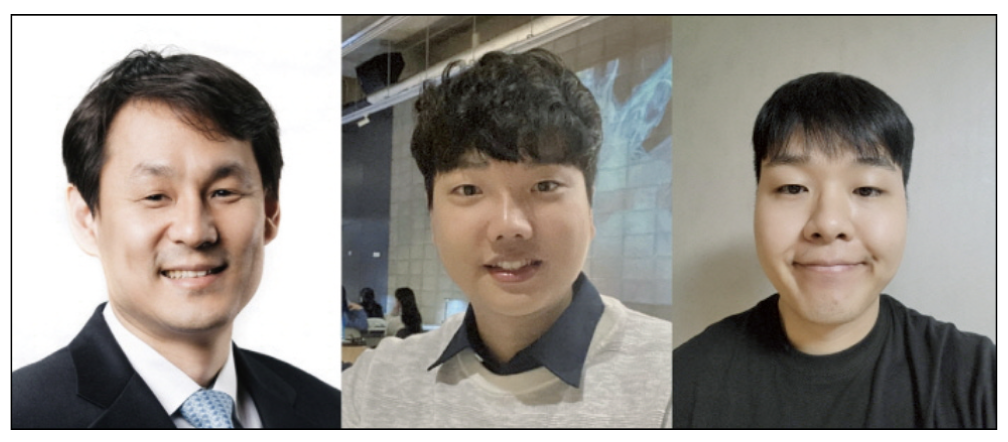
▲ (사진 왼쪽부터) 서울대 기계공학부 조규진 교수(교신저자), 엄재민 박사과정생 (제1저자), 유성렬 박사과정생(제2저자)
서울대학교 공과대학은 기계공학부 조규진 교수(인간중심 소프트 로봇기술 연구센터장) 연구팀이 효율적인 픽 앤 플레이스(pick-and-place) 작업을 위해 사람처럼 여러 물체를 한 번에 옮길 수 있는 로봇 그리퍼를 개발했다고 밝혔다. 이 기술은 물체를 동시에 옮길 뿐만 아니라 원하는 위치에 정렬할수 있는 기능까지 구현했기 때문에 비정형 환경에서도 활용 가능성이 크다.
연구의 출발점은 ‘다물체 파지(multi-object grasping)’로 불리는 사람의 파지 방법이었다. 연구팀은 2019년 공장에서 작업자들이 효율적 작업을 위해 물체를 하나씩 옮기지 않고, 여러 개를 동시에 옮기는 모습을 보고 영감을 얻어 연구를 시작했다.
조규진 교수는 “실제 사람의 손동작과는 다르게 기존의 그리퍼 연구들은 대부분 로봇이 한 번에 하나의 물체를 옮긴다는 가정 하에 발전해 왔다”며 “한 번에 여러 물체를 옮기는 다물체 파지 그리퍼도 개발된 바 있지만, 여러 개의 작은 그리퍼들을 로봇팔 끝단에 배치한 형태라 정형화된 환경에서만 사용이 가능하다는 한계가 있었다”고 밝혔다.
이러한 제약에 문제의식을 가진 연구팀은 비정형 환경에서도 그리퍼 활용이 가능하도록 사람의 다물체 파지 전략을 분석해 이를 적용한 로봇 그리퍼를 세계 최초로 개발했다. 이 과정에서 핵심이 된 동작은 ‘손가락-손바닥 이동 동작(finger-to-palm translation)’과 ‘손바닥-손가락 이동 동작(palm-tofinger translation)’이다.
연구팀은 사람 손가락의 동작 원리를 로봇에 도입해, 물체를 하나씩 잡아 저장하고 여러 물체를 한 번에 옮긴 뒤, 다시 개별적으로 원하는 위치에 정렬할 수 있는 로봇 그리퍼를 개발한 것이다.
현재 조규진 교수 연구팀은 다품종 소량생산, 빈 피킹, 물류 공정 등 자동화가 이뤄지지 않은 다양한 공정에 이 기술을 적용할 수 있는지 검토 중이며, 벨트형 손바닥의 디자인을 타깃 물체에 맞게 최적화하는 연구에 매진하고 있다.

