


Elmo, 서보 드라이브 Platinum 시리즈 발표
과거에는 기계 안전이 작업자가 장비 작동 구역에 들어가거나 압력 매트를 밟았을 때와 같이 안전 조건이 위반될 때마다 항상 전원을 차단하도록 릴레이들을 작동시키는 것을 의미했다.
그리고 작업자를 장비로부터 보호하는데 중점을 두고 있었다. 이러한 접근 방식은 작업자를 안전하게 보호했지만, 종종 유지 관리 및 청소 작업 시 과도한 지연이 발생되는 여지를 만들었고, 반복적인 비상 정지는 장비에 과도한 부담을 주었던 것이 사실이다. 최악의 경우 제조 라인이 변경되면 안전 솔루션을 완전히 개조해야 하는 상황이 벌어지기도 했다.
오늘날, 제조업은 더 진화했다. 생산 단위는 더 세밀하고 전환이 더 자주 발생하며, 공정 조건은 터치패널 등의 HMI 입력에 의해 변경된다. 기계 안전도 역시 진화했다. 스마트 드라이브로 구동되는 Functional safety는 작업자와 장비를 보호하는 동시에, 유연하고 효율적이며 무엇보다 신뢰할 수 있는 방법을 제공하여 운영 장비 효율성(OEE)을 크게 향상시킨다.
Functional safety에서 안전 등급 구성 요소들은 작동 파라미 터를 통해 장비를 제어한다. Functional safety 시스템은 현재 상태가 안전 조건을 벗어날 때마다 구동축의 출력을 즉시 차단하는 대신 축의 동작을 제한한다(그림 1 참조). 시스템은 미리 정의된 안전 수준을 유지하면서 오류를 처리하고 자가 진단 및 자동 경고를 통해 사용자에게 알린다.
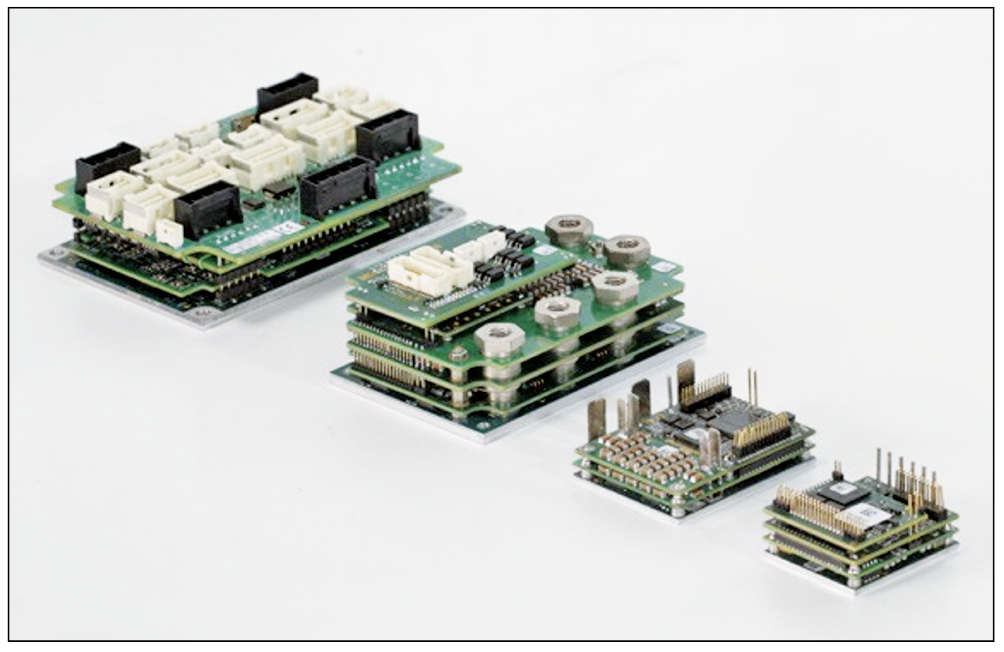
<그림 1> Elmo Motion Control의 Platinum 시리즈와 같은 안전 등급 드라이브는 단순히 전력을 차단하는 것이 아니라 제어된 동작을 통해 안전을 달성한다.
Functional safety는 이전의 하드웨어에 의한 안전 동작을 소프트웨어로 대체한다. 그리고 출력 부품들을 교체하여 이런 소프 트웨어 로직에 의한 동작이 가능하도록 했다. 이러한 방식은 장비의 가동 시간을 늘리고 생산성을 높이며 낭비를 줄일 수 있게 해준다.
안전한 상태를 유지하면서 비상 정지 횟수를 최소화함으로써 Functional safety는 모터 및 드라이브와 같은 구성 요소가 더오래 작동되도록 도와준다. 예를 들어 안전 제한 속도(SLS)를 사용하여 청소를 보다 효율적으로 하거나 안전 제한 토크(SLT)를 사용하여 SCARA 로봇이 협동 로봇 시스템의 일부로 기능할 수있도록 한다. 현재 제조 혁명이 진행 중이며 기능적 안전이 그 중심에 있다.
<그림 2> Elmo's 10 values: Smarter, Smaller, Safer, Simpler
Functional safety의 구성요소 및 구조
Functional safety 구현은 시스템의 요구 사항, 사용 중인 구성 요소, 시스템 통합자의 능력 및 예산에 따라 매우 다양하다. 안전 시스템은 네 가지 기본 구성 요소부터 시작한다.
• 센서: 엔코더, 압력 마운트, 라이트 커튼 등
• 안전 등급 PLC
• 모션 컨트롤러
• 드라이브: 기본 드라이브 또는 안전 기능이 내장된 드라이브
시스템이 작동 중일 때 PLC는 전체 기계 동작에 관여한다. 모션 컨트롤러는 경로를 계산하고 드라이브에 명령을 보내며 드라 이브는 부하의 위치를 제어할 수 있도록 모터의 출력을 조정한다.
이와 동시에 안전 등급 PLC는 안전 센서의 입력을 처리한다. 제한 범위를 벗어난 조건(예: 제한 위치 도달)을 감지하면 안전 PLC는 모터에 대한 올바른 응답(정지)을 결정한다.
모터 정지는 단순 드라이브는 경우 모션 컨트롤러의 명령을 의해, 안전 등급 드라이브의 경우는 내장된 안전 기능 호출에 의해 수행된다. 최근에는 스마트 부품 사용에 의해 메모리 및 온보드 처리 기능이 크게 확장되어, PLC는 기계 제어와 동시에 잠재적으로 안전 기능도 처리할 수 있게 됐다.
안전 등급 드라이브는 복잡한 프로그래밍 대신 내장된 자체 기능으로 안전 기능을 구현하여 시스템을 간소화 할 수 있게 한다.
더 단순한 기계에서는 스마트 안전 등급 드라이브가 추가 컨트롤러 없이 동작을 제어할 수 있을 뿐만 아니라 안전 작업도 관리할수 있다. 이 단순한 아키텍처는 부품 수, 케이블링, 비용 및 복잡성을 줄일 수 있게 한다.
안전 등급 드라이브를 구현하려면 단순한 프로그래밍 이상이 필요하다. 안전 시스템은 이중화 구조를 중요한 특징으로 가지고 있다. 따라서 안전 드라이브에는 일반적으로 이중 프로세서와 이중 메모리 장치가 있으며, 이중의 앱솔루트 엔코더 입력을 기반으로 작동한다.
그런데 백업 부품 자체만으로는 충분하지 않다. 두개의 프로세서는 칩 설계, 제조 및 펌웨어 단계에서의 오류를 방지하기 위해 서로 다른 제조업체에서 제작해야 한다. 또한 종합적인 자가 진단 기능에 의해 드라이브가 문제를 즉시 감지할 수 있어야 한다. 만일 이상이 감지되면 드라이브는 알려진 안전 상태로 전환되도록 프로그래밍되어 있다.
안전 네트워크로 구성된 기계는 구성 요소 간에 고속 통신이 필요하다. Functional safety를 위해서는 네트워크가 FSoE(Functional Safety over EtherCAT) 와 같은 안전 인증 프로토콜을 기반으로 해야 한다. 이러한 프로 토콜에는 종합적인 자가 진단 기능이 포함된다. 프로세서와 마찬 가지로 시스템이 손상된 데이터나 통신 결함을 감지할 때마다 구동 축은 정의된 안전 시나리오대로 감속 및 정지하거나 출력이 차단되게 된다.
주요 안전 기능
Functional safety는 일련의 국제 표준에 의해 정의된다. 가장 중요한 것은 다음과 같다.
• IEC EN 61508: 기본 Functional safety 표준, Safety Integrity Level (SIL) 프레임워크를 정의한다.
• IEC-61800-5-2: 서보 드라이브 안전
• IEC 62061: 안전 관련 전기, 전자 및 프로그래밍 가능한 전자 제어 시스템을 위한 기계 기반 기능 안전 표준. 다양한 응용 분야및 기계 설계에 대한 IEC 61508 구현에 대해 설명한다.
• ISO EN 13849-1: Functional safety 표준의 ISO 버전. 안전 성능 수준(PL)을 정의한다.
• ETG-6100, ETG-5100, ETG-5101, IEC-61784: 통신 표준 (EtherCAT 및 안전 통신)
• ETG-7100, ETG-7010: 안전 통신 적합성 테스트
최종 사용자는 장비 제작사 및 시스템 통합사와 협력하여 애플 리케이션의 SIL 또는 PL 수준을 결정한다. 안전 시스템 설계에는 필요한 보호 수준을 제공할 수 있는 구성 요소를 선택하는 것이 포함된다. 표준에는 안전하지 않은 특정 조건을 해결하기 위해 적용할 수 있는 다양한 안전 기능을 정의한다.
• Safe Torque Off(STO): 모터의 출력을 차단한다. 모터 샤프트는 운동 에너지가 완전히 소모 때까지 계속 자연 회전한다. 더 빠른 재시작을 위해 드라이브에는 전원이 공급되어 있다.
• Safe Stop 1(SS1): 축이 계속 회전하지 않도록 활성 제동에 의해 샤프트를 신속하고 제어된 정지 상태로 만들고 STO를 호출 한다. 축이 회전하면서 사람, 제품 또는 장비에 위해를 가할 수있는 경우에 사용된다.
• Safe Operating Stop(SOS): 드라이브는 모터를 정지시키고 모터를 제로 속도로 유지하도록 계속 토크 출력을 낸다. 장비는 재설정할 필요 없이 즉시 다시 가동될 수 있다.
• Safe Stop 2(SS2): 제동 동작에 의해 장비를 제어된 정지 상태로 만들고 SOS를 호출된다. 추가 동작에 의해 사람, 제품 또는 장비가 위험할 수 있는 경우에 사용한다.
• Safe Brake Control(SBC): 외부 브레이크에 의한 안전한 출력 차단 제어 방식으로 일반적으로 세로축에 사용된다. 하나의 보조 제동 시스템에 이상이 발생한 경우 경우 드라이브는 일반적 으로 SOS를 호출한다.
• Safely Limited Speed(SLS): 최대 속도를 설정한다. 오류로 인해 시스템이 임계값을 초과하면 드라이브가 구동 축을 안전 속도로 감속한다.
• Safely Limited Torque(SLT): 드라이브가 공급하는 전류를 제한하여 모터 토크를 제한한다.
• Safely Limited Position(SLP): 엔코더 피드백을 통해 위치를 모니터링하여 부하가 이동할 수 있는 범위를 제한한다. 부하가 허용 범위를 넘어 이동했다는 피드백이 보고되면 SS1/STO 또는 SS2/SOS를 사용하여 부하를 중지한다.
세이프 모션 기능(예: SLP, SLS 및 SLT)을 실행할 때 드라이브는 센서 출력을 모니터링하여 사전 정의된 임계값과 비교한다. 출력이 임계값을 초과하면 드라이브는 해당메시지를 출력하고 사전에 정의된 오류 대처 방식대로 작동된다. (예: SS1/STO 또는 SS2/SOS 에 의한 오류).
세이프 모션 기능(예: SLP, SLS 및 SLT)을 실행할 때 드라이브는 센서 출력을 모니터링하여 사전 정의된 임계값과 비교한다. 출력이 임계값을 초과하면 드라이브는 모니터링 오류를 반환하고 사전에 프로그램된 응답 방식을 따른다. (예: SS1/STO 또는 SS2/ SOS 실패).
실제 적용 사례를 설명하기 위해 이전의 예제에서 협동 로봇의 구동 축에 SLT 적용하는 방식을 살펴보겠다.
일반적으로 서보 모터의 토크는 구동 전류에 비례하므로 안전 등급 드라이브는 모터에 공급되는 드라이브 전류를 제한하여 출력 토크를 제한하도록 구성할 수 있다. 오류로 인해 드라이브 전류가 제한값을 초과하는 경우 드라이브 또는 컨트롤러는 SS1 및 STO를 호출하여 SIL 규격을 준수하도록 신속하게 모터를 안전 상태로 전환한다.
축은 비상 정지 동작을 거치기 않으며, 기계적인 충격이나 갑작스런 드라이버 전원 차단에 의한 전기적인 충격도 피할 수 있다.
그리고 알려진 안전 상태에서 시스템을 더 빨리 복구할 수 있다.
종합적 자가 진단 기능
안전 네트워크로 구성된 기계는 구성 요소 간에 고속 통신이 필요 한다. Functional safety를 위해서는 네트워크가 FSoE(Functional Safety over EtherCAT)와 같은 안전 인증 프로토콜을 기반으로 해야 한다. 이러한 프로토콜에는 종합적인 자가 진단 기능이 포함된 다. 프로세서와 마찬가지로 시스템이 손상된 데이터나 통신 결함을 감지할 때마다 구동 축은 정의된 안전 시나리오대로 감속 및 정지 하거나 출력이 차단되게 된다.
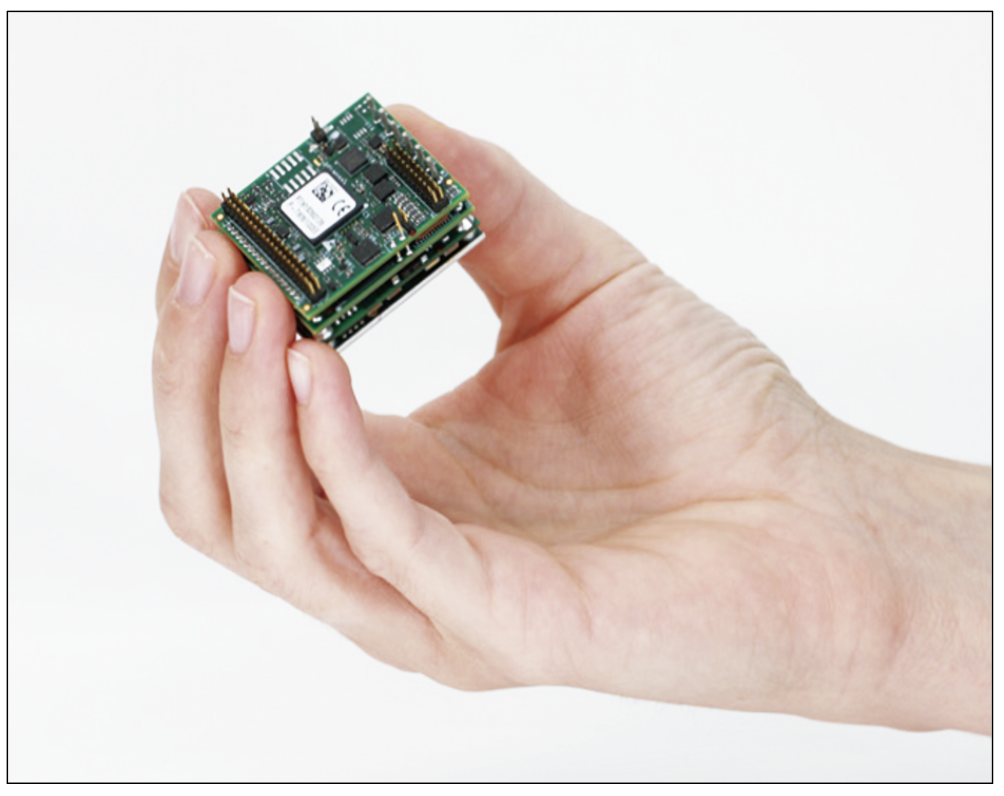
<그림 3> Elmo Platinum Twitter, 35mm x 30mm x 14.4mm 패키지에서 정격 5.5kW 및 최대 90A 전류 출력이 가능한 Functional safety 서보 드라이버
Elmo, Platinum 시리즈 발표해 눈길
지난 수년 동안, Elmo는 STO 기능을 갖춘 초소형, 고성능을 갖춘 초고출력 밀도의 드라이브들을 생산해 왔다. 다수의 고객 및 사용 자들에게 STO 기능만으로도 여전히 상당한 이점을 제공한다. 그러나 Elmo는 여기에서 멈추기 않고 Industry 4.0 및 스마트 생산을 통한 제조 혁신을 지원하기 위한 노력을 아끼지 않고 있다.
Elmo는 이 새로운 제조 시대에서 ‘Functional safety’ 기능이 수행하는 핵심 역할을 이해하고, 새로운 세대의 서보 드라이브를 설계할 때 ‘Smart safety’에 중점을 두었다.
그 결과 35mm x 30mm x 14.4mm의 초소형 크기에서 5.5kW의 전력을 공급할 수있는 Platinum Twitter를 포함하여 Functional safety 인증을받은 Platinum 시리즈 서보 드라이브를 출시했다. (그림 3 참조).
Platinum 드라이브는 32MB 플래시메모리, LPDDR 주 메모리 및 400MHz 프로세서를 탑재하고 있으며, STO · SS1 · SOS
· SS2 · SBC · SLP · SLS · SLT와 같은 안전 기능을 내장하고 있다. 드라이브는 피드백 및 I/O 연결을 위한 3개의 포트와 안전 이중화에 필요한 이중 앱솔루트 엔코더 연결 기능이 포함되어 있다. 플래티넘 드라이브의 모든 안전 관련 항목은 IEC 61800-5-2 SIL-3, Cat4 PL-e 인증을 받았다.
매우 작지만 충분히 강력한 Platinum 드라이브는 기계나 장비 내부에 깊숙이, 또는 로봇 관절 내에 장착할 수 있다. 분산 네트워크 내에서 안전 노드의 역할을 하도록 설계되어 있어서 사용자는 FSoE 기능이 있는 EtherCAT 네트워크에 연결하거나 독립 실행 중에서 작동 방식을 선택할 수 있다.
내장된 안전 기능은 드라이브 셋업 및 시험용 사용자 소프트웨 어인 Elmo Application Studio 를 사용하여 구성할 수 있다. (그림4 참조). 이러한 특장점으로부터 Elmo는 부품 수, 전력 소비및 기계 비용 및 복잡성을 최소화하면서 완전한 안전 기능을 제공 하는 시스템을 구현했다.

<그림 4> Platinum 드라이브의 안전 기능은 Elmo Application Studio 내의 매뉴를 통해 설정할 수 있다.
결론
최신 모션 시스템은 작업자를 보호하고 OEE를 극대화하기 위해서 안전 기능 적용을 늘려가고 있다. Functional safety 드라이브는 고객들이 더 적은 수의 부품, 더 단순한 구조 및 작은 전력소비 로부터 더 많은 것을 달성할 수 있도록 한다.
Elmo의 Platinum 시리즈 드라이버는 특유의 높은 출력 밀도 및 효율성 그리고 사용자 편의성을 갖춘 전용 소프트웨어와 통합된 Functional safety 기능을 제공한다. 결과적으로 사용자는 Elmo 솔루션을 통해 제품을 더 빨리 시장에 출시할 수 있으며, 그들의 최종 고객에게 수익성을 극대화하고 새로운 제조 세대로 이동할 수 있는 기회를 제공하게 될 것이다.
자료제공: Elmo Motion Control(www.elmomc.com)

