


모듈식 기계 구성을 위한 최선의 선택은 무엇인가?
맞춤형 제품에 대한 수요가 증가하고 수명 주기가 점점 짧아짐에 따라 컨트롤러와 기계는 모듈식이어야 한다. 기계는 모듈식으로 설계되어야 하며 컨트롤러는 low-end에서 high-end에 이르기까지 다양한 버전의 기계를 지원할 수 있어야 한다. 컨트롤러 개 발에 사용되는 실시간 제어 플랫폼은 엔지니어가 원하는 특정한 기능을 추가할 수 있어야 한다.
기계 제작자의 경우 컨트롤러 자 체에 모듈을 추가 또는 제거하거나 다른 등급의 하드웨어를 선택 할 수 있는 기능을 제공해야 한다. 제조 공간의 시스템 통합자는 기계 제작자와 똑같은 방식으로 모듈화의 이점을 누릴 수 있다. 마지막으로 기계의 구조는 공장 네트워크에 쉽게 통합될 수 있 는 방식으로 설계되어야 하며 작업자는 실행할 다양한 작업을 로 드하고 생성할 수 있어야 한다. KINGSTAR는 특별히 모듈성을 염두에 두고 설계된 기계 자동화 소프트웨어 플랫폼이다. 이 기사에서는 가장 관련성이 높은 모듈 유형, 모듈식 기계를 구성하는 대 표 사례를 소개하고 KINGSTAR 플랫폼과 그 고유 기능에 대해 설명한다.
모듈 형태
△ 플러그형 장치: 플러그형 장치는 자체적으로 작동하지 않는 특정 유형의 기계다. 과거에는 이러한 머신에 자체 컨트롤러가 있고 I/O를 통해 다른 머신과 동기화했다. 예를 들어 이러한 모듈은 부품을 로딩하거나 PCB 보드를 뒤집을 수 있다. 생산에 따라 한 기계에서 다른 기계 로 옮겨질 수 있다. 최신 기술을 사용하여 이제는 필드버스를 통 해 슬레이브로서 메인 머신에 의해 직접 제어될 수 있다.
△ 선택적 하드웨어: 오늘날 대부분의 기계에는 인그레이빙, 테스트 수행 또는 특수 작업과 같은 선택적 기능이 있다. 이러한 기능의 대부분은 작동하는 데 추가 하드웨어가 필요하므로 기계는 독립적인 스테이션 그룹 으로 구축되며 각 스테이션은 특정 작업을 수행한다. 컨트롤러는 각 스테이션을 적절하게 식별하고 제어할 수 있어야 한다.
△ 하드웨어 버전: 많은 회사에서 페이로드 크기와 정밀도 수준에 따라 다양한 버전 의 장비를 보유하고 있다. 이러한 서로 다른 버전은 드라이브 및 액추에이터에 대해 서로 다른 하드웨어 모델을 사용하지만 거의 동일한 제어 논리를 사용한다. 따라서 단일 컨트롤러 유형은 이러 한 다양한 하드웨어 버전을 모두 지원할 수 있어야 한다.
△ 선택적 소프트웨어: 오늘날의 기계에는 편집기, CNC의 CAD/CAM 소프트웨어 또는 생산 속도 최적화 및 유지 보수 예측 분석과 같은 선택적 ‘소프트 웨어 전용’ 구성 요소가 있는 경우가 많다.
△ 기계 인터페이스: 기계가 단독으로 작동하는 경우는 거의 없으며 다른 기계 및 공장 SCADA 및 MES와 통합해야 한다. 다른 기계 및 공장과 정보를 교 환하는 데 사용되는 필드버스 및 데이터 형식은 최종 고객이 결정 한다. 즉, 기계 내에서 고객이 사용하는 인터페이스는 고객의 공 장과 호환되도록 다양한 옵션이 있는 독립 모듈이어야 한다.
△ 태스크 인터페이스: 기계는 다양한 제품을 생산할 가능성이 높기 때문에 운영자가 정 의하는 다양한 작업을 지원해야 한다. 각 산업 및 공장에는 이러한 작업을 정의하기 위한 특유의 도구와 형식이 있다. 즉 기계를 다양한 환경에서 사용할 수 있으려면 태스크 인터프리터(task interpreter)도 여러 버전의 독립적인 모듈이어야 한다.
모듈식 기계의 아키텍처
이 섹션에서는 산업용 기계를 완전히 모듈화할 수 있는 하드웨어 및 소프트웨어 아키텍처 측면에서 몇 가지 모범 사례를 설명한다.
△ 슬레이브 컨트롤러 또는 하드웨어 셀: 슬레이브 컨트롤러와 하드웨어 셀의 차이점은 슬레이브 컨트롤 러 내에 독립형 컨트롤러가 포함되어 있다는 것이다. 앞에서 언급 했듯이 고객이 필요한 기능을 선택할 수 있도록 산업용 기계는 개 별 프로세스를 수행하는 별도의 스테이션으로 설계되어야 한다. 이러한 각 스테이션은 주 기계에 간단한 인터페이스를 제공하기 위해 구축된 하드웨어 셀이며 일반적으로 필드버스 및 전원용 IN 및 OUT 커넥터이다.
이를 통해 서로 다른 셀을 연결하여 기계를 조립할 수 있다. 이러한 셀 중 일부는 수행할 작업에 따라 사용되 거나 사용되지 않을 수 있다. 즉 다른 시스템에서 재사용될 수 있 다. 이러한 장치를 ‘플러그형 장치’라고 한다. 이러한 장치가 공급 업체의 특정 기계에서만 사용할 수 있거나 매우 간단한 논리를 가 진 경우 컨트롤러를 포함할 필요가 없다. 이미 연결된 기계의 컨 트롤러가 제어에 사용되기 때문이다.
△ 하드웨어 추상화 계층: 제어 논리는 다른 버전의 하드웨어에서 실행할 수 있어야 한다. 이를 통해 동일한 로직을 다른 페이로드 시스템에서 사용할 수 있 으며 하드웨어 진화와 독립적인 로직을 유지할 수도 있다. 기계는 수년 동안 제작되기 때문에 하드웨어에 약간의 변경이 발생할 가 능성이 높다.
논리를 독립적으로 유지하면 다른 하드웨어와 함께 배포된 컴퓨터에 수정 및 업데이트를 적용할 수 있다. 이러한 업데이트에는 시스템 및 공장 인터페이스에 대한 보안 수정 사항이 포함될 가능성이 높으므로 이제 점점 더 중요해지고 있다. 각 하드웨어 버전에 대해 별도의 업데이트를 생성해야 하는 것은 불필요한 노력으로 이어지고 구형 컴퓨터는 추상화 계층 없 이는 보안 업데이트를 받을 수 없을 가능성이 크다.
△ 모듈형 소프트웨어: 하드웨어와 마찬가지로 소프트웨어 기능은 모듈로 개발되어야 하며 소프트웨어 플랫폼은 내부 필드버스와 다양한 애플리케이 션 계층을 상호 연결할 수 있어야 한다. 플랫폼 내에서 하드웨어 추상화 계층은 내부 필드버스를 제어하여 사용 가능한 하드웨어 셀을 애플리케이션에 노출한다. 플랫폼은 또한 하나의 애플리케이션이 실패하더라도 정상적으 로 계속 실행되도록 다른 애플리케이션에 대한 느슨한 링크를 가 지고 있어야 한다.
일부 애플리케이션에는 안전이 포함될 수 있으 므로 이는 매우 중요하다. 하나의 애플리케이션이 전체 시스템에 영향을 미치도록 허용하려면 모든 애플리케이션이 안전 개발 규 칙을 따라야 한다. 모듈은 종종 서로 정보를 공유해야 하므로 소 프트웨어 플랫폼은 서로 다른 애플리케이션 간의 통신도 허용해 야 한다. 일반적으로 각 부품의 현재 처리 상태는 모든 모듈이 업 데이트되도록 유지된다.
△ 머신 인터페이스: 기계와 나머지 공장 간의 통신은 이제 모든 산업용 기계의 매우 중요한 기능이다. 이는 모든 기계에 해당되지만 복잡한 시스템을 구축할 때는 혼란스러울 수 있다. 머신 인터페이스는 유지 보수 및 진단을 위한 하드웨어, 프로세스 관리 및 분석을 위한 전체 기 계 정보, 다른 기계와 협력할 수 있는 다양한 기능에 대한 원격 액 세스를 제공해야 한다. 기계에 대한 가능한 공격을 줄이고 생산에 대한 우발적인 간섭 을 방지하려면 하드웨어에 대한 액세스가 직접적이지 않아야 하며 유지 관리 및 진단을 위한 액세스는 기계 컨트롤러를 거쳐야 한다.
이렇게 하면 기계가 유지 관리 모드에 있고 컨트롤러와 하 드웨어 간의 링크가 끊어지지 않았는지 확인할 수 있다. 이 인터 페이스는 다른 기계 인터페이스와는 다른 프로토콜 및 소프트웨 어 모듈을 사용한다. 왜냐하면 보안이 강화되어야 하고 변수 및 API 액세스 대신 원격 제어가 가능해야 하기 때문이다.
△ 작업 파일: 이제 기계는 작업을 변경하므로 매우 자주 수행하고 심지어 동시 에 다른 항목에 대해 다른 작업을 수행할 수도 있다. 서로 다른 스 테이션에 있는 경우 작업자가 작업을 수동으로 정의할 필요가 없 다. G/M 코드 파일이 있는 CNC와 유사하게 작업 정의는 공장 일 정 시스템의 지침에 따라 서버에서 쉽게 전환, 수정 및 다운로드 할 수 있는 파일에 저장되어야 한다. 경우에 따라 스케줄러가 모든 시스템에 작업을 할당하는 대신 ID 태그를 사용하여 항목에 작 업을 할당하고 시스템은 들어오는 항목에서 ID를 읽은 후 자동으 로 작업 파일을 다운로드한다.
기술 요구 사항
모듈식 기계에 필요한 아키텍처를 달성하려면 기계에서 사용하 는 하드웨어, 소프트웨어 및 프로토콜의 중요한 기능이 필요하다.
△ 필드버스: 선택해야 할 첫 번째 중요한 요소는 컨트롤러를 다른 하드웨어와 연결하는 데 사용되는 필드버스다. 모듈식 기계에는 종종 큰 옵션 이 있을 수 있으므로 이 필드버스는 일부 요소가 높은 샘플링 속 도를 필요로 하므로 1ms 이하의 주기로 100개 이상의 장치를 연 결할 수 있어야 한다. 또한 하드웨어를 연결하고 태그를 지정하여 동일한 하드웨어를 여러 번 사용하는 경우에도 하드웨어 셀을 서 로 연결하고 인식할 수 있도록 해야 한다. 많은 조합이 가능하기 때문에 필드버스는 컨트롤러가 연결된 항목에 자동으로 적응하 도록 시작 시 연결된 하드웨어를 스캔할 수 있어야 한다.
△ 표준 PC: 다음으로 중요한 부분은 컨트롤러 하드웨어다. 최신 컨트롤러에 는 실시간 및 비실시간 구성 요소가 모두 포함되어 있으므로 하드 웨어는 네트워크 포트가 있는 멀티 코어 CPU여야 한다. 대용량의 경우 일반적으로 컨트롤러용으로 특별히 설계된 SoC를 사용하는 것이 좋다. 예를 들어, 컨트롤러가 여러 기계에서 사용되는 경우 와 같이 때때로 비생산적이 될 수 있다.
이 경우 SoC는 기계의 가장 복잡한 버전을 지원해야 하거나 다 양한 SoC가 필요하므로 SoC당 볼륨이 크게 줄어들고 각각의 새 기계에 대한 개발 시간이 늘어난다. 모듈식 기계의 경우 추가 작 업이나 설계 비용 없이 기계의 각 버전에 서로 다른 CPU와 RAM 을 사용할 수 있으므로 표준 PC가 가장 적합한 솔루션이다. 표준 컴퓨터에서는 표준 PCI 보드를 사용할 수 있으며 이는 공장 통신 에 중요하다.
△ 여러 인터페이스가 있는 하위 시스템: 애플리케이션 상호 연결 외에도 필드버스, 입력/출력 액세스 및 표준 모션을 포함하는 애플리케이션 플랫폼으로 하위 시스템을 개발할 것을 권장한다. 애플리케이션 모듈 중 일부는 실시간이므 로 이 하위 시스템은 컨트롤러의 실시간 측에서도 실행되어야 한 다. 즉, 컨트롤러의 비실시간 측에서 실행되는 기본 애플리케이션 을 포함해서는 안된다.
소프트웨어 아키텍처에는 필드버스를 포 함하는 제어 서브시스템을 시작하는 메인 애플리케이션이 있으 며, 필드버스는 버스를 시작 및 스캔하고 메인 애플리케이션은 스 캔된 하드웨어 및 구성 파일을 기반으로 추가 소프트웨어 모듈을 시작한다. 다른 소프트웨어 모듈은 실시간 프로세스에서 시각화 도구 또 는 데이터 분석에 이르기까지 매우 다를 수 있으므로 다양한 언어 와 환경으로 개발될 수 있으므로 하위 시스템에는 C, C++ 및 PLC 와 같은 실시간 환경과 NET, Java 또는 Python과 같은 IT 환경 모 두에 대한 인터페이스가 있어야 한다.
△ 표준 통신 및 제어: 기계가 배치되면 공장의 기존 생산 라인에 추가되는 경우가 가장 많기 때문에 기존 기계 및 공장 자동화와 인터페이스해야 한다. 이것은 광범위한 표준 및 독점 프로토콜을 지원한다는 것을 의미 한다. 따라서 공장 및 기타 기계와 인터페이스하기 위해 선택적 프로토콜 보드(일반적으로 PCI 카드)를 추가할 수 있어야 한다. 컨트롤러 소프트웨어를 수정하지 않고 이를 수행하려면 기계 인 터페이스가 널리 사용되는 개방형 표준을 기반으로 해야 한다. 이 렇게 하면 표준 프로토콜에서 공장 프로토콜로 변환하는 구성 요 소를 쉽게 찾을 수 있다.
△ 스크립트 된 작업: 기계는 이제 동시에 많은 다른 작업을 수행하므로 이러한 작업은 수정 및 업데이트가 쉬운 파일에 정의되어야 한다. 어떤 경우에는 작업이 처리되는 동안 편집 가능해야 한다. 컴파일된 애플리케이 션 대신 스크립팅 언어를 사용하고 컨트롤러에서 직접 편집기를 제공하는 것이 더 낫다.
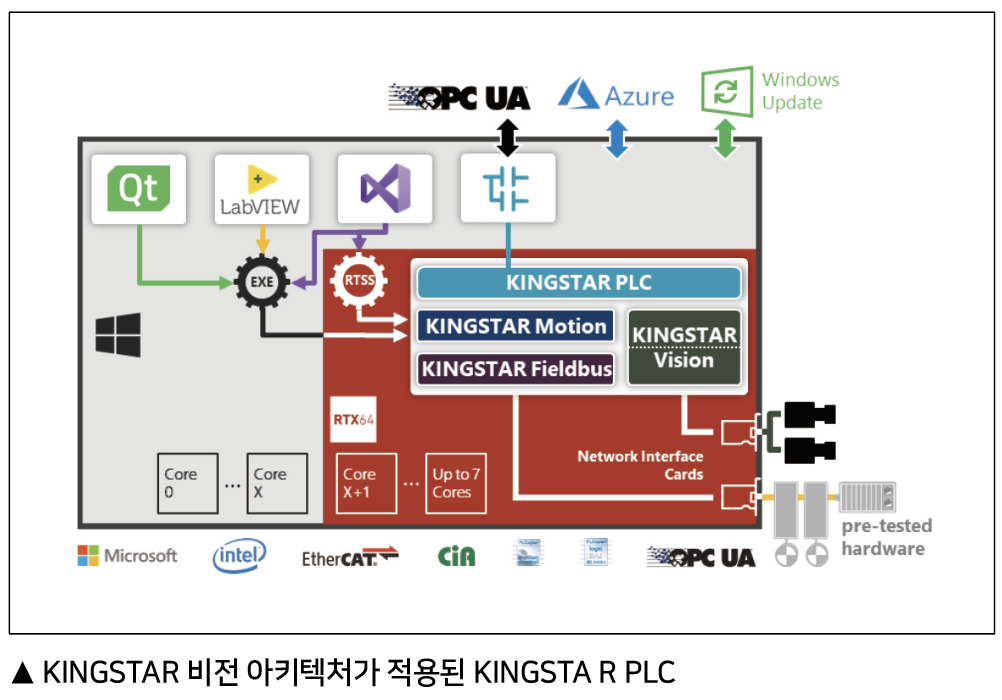
△ Kingstar: KINGSTAR는 기계 자동화를 위한 소프트웨어 플랫폼이다. 컨트 롤러 제조업체와 기계 제작업체를 대상으로 한다. 역사적으로 IntervalZero는 Windows 기반 기계 컨트롤러에 중점을 둔 회사 였다. 20년 이상 동안 IntervalZero는 RTX 제품 라인을 개발 및 유지하여 Windows용 실시간 확장을 제공했다. RTX는 기계 컨트 롤러를 구축하기 위해 제어 및 통신 보드와 함께 사용된다. 프로 세서의 성능이 증가하고 새로운 이더넷 기반 필드버스 프로토콜 이 등장함에 따라 고객은 계속해서 소프트웨어 프로토콜과 소프 트웨어 기반 제어 로직을 요구하고 있다. 따라서 IntervalZero는 스마트 머신 컨트롤러 구축을 위한 KINGSTAR 자동화 소프트웨 어 플랫폼을 개발했다.
KINGSTAR 제안은 5가지 구성 요소로 구성된다.
• KINGSTAR 필드버스(실시간 EtherCAT® 마스터)
• KINGSTAR 모션(모션 컨트롤)
• KINGSTAR PLC(소프트웨어 프로그래머블 로직 컨트롤러)
• KINGSTAR Vision(실시간 GigE Vision 솔루션)
• KINGSTAR IoT(IoT 지원 플랫폼)

△ PC 기반 실시간 제어: 첫 번째로 중요한 측면은 하드웨어 플랫폼이며 표준 PC는 많은 이 점을 제공한다. KINGSTAR는 KINGSTAR 플랫폼의 핵심 구성 요소 인 RTX64 실시간 확장의 64비트 버전에서 실행되며 Windows를 실시간 운영 체제로 변환한다. Windows 10 64비트 RTX64로 실 행하면 Visual Studio에서 C/C++로 실시간 애플리케이션을 개발 할 수 있다. 범용 컴퓨터 및 자동화 및 로봇 뿐 만 아니라 의료, 방 위 및 시뮬레이터와 같은 다양한 산업에 사용된다.


△ 자동 구성된 EtherCAT: KINGSTAR 필드버스는 RTX64에서 Plug & Play EtherCAT 스택을 구현한다. IntervalZero는 EtherCAT이 기계 자동화를 위한 최고의 프로토콜이며 KINGSTAR 제품이 이를 기반으로 한다. 애 플리케이션에 더 많은 유연성을 제공하기 위해 IntervalZero는 EtherCAT 버스 스캔 기능을 활용하여 동일한 애플리케이션을 다 른 하드웨어 구성으로 실행할 수 있는 자동 구성 기능을 구축했 다. 이 자동 구성의 주요 이점은 모든 주요 서보 드라이브 및 I/O 하드웨어 브랜드의 지원이며 사용자는 KINGSTAR를 업데이트하 지 않고도 새로운 EtherCAT 기반 하드웨어에 대한 지원을 추가 할 수 있다.
△ 표준 기반: KINGSTAR Motion은 포인트 투 포인트, 동기화, 그룹 모션, 블렌 딩 및 운동학에 대한 PLCopen 모션 제어 표준 사양을 준수한다. 최신 프로세서와 KINGSTAR의 최적화된 모션 방정식을 사용하면 빠른 사이클 시간에 많은 수의 축을 제어할 수 있다. 드라이브와 의 통신은 주기적 동기 모드를 기반으로 하며 보간은 컨트롤러에 서 수행되지만 PID는 컨트롤러 또는 드라이브에 있을 수 있다.
모션 알고리즘을 사용하면 축이 이동하는 동안 모션 프로필을 수정 할 수 있다. 동기화는 전자 캐밍, 기어링 및 선형, 원형 및 나선형 이동을 통한 그룹 모션을 지원한다. 이러한 KINGSTAR Motion 기능은 CAM 또는 기어 마스터 축이 여러 슬레이브를 가질 수 있 고 자체가 가상 축이거나 다른 축의 슬레이브일 수 있으므로 매우 유연하다. 이러한 모션 기능은 실시간 및 Windows 응용 프로그램 모두에서 사용할 수 있다.

세 번째 구성 요소는 IntervalZero의 개방적이고 액세스 가능한 RTOS – RTX64를 기반으로 완전한 기능을 갖춘 통합 소프트웨어 PLC를 제공하는 KINGSTAR PLC이다. KINGSTAR PLC에는 C++ 프로그래머와 비개발자 모두를 위한 풍부한 사용자 인터페이스 로 관리되는 모션 제어 및 머신 비전을 위한 애드온 또는 타사 구 성 요소도 포함되어 있다.
KINGSTAR Vision은 고객이 Windows PC에서 OpenCV (오픈 소스 라이브러리)를 사용하여 비전 지향 모션 제어를 개발할 수 있게 해주는 실시간 GigE Vision 스택이다. KINGSTAR Vision은 GigE Vision 및 기타 여러 카메라 인터페이스에서 머신 비전, 이 미지 분석 및 의료 이미징 소프트웨어 애플리케이션을 개발하기 위한 포괄적인 소프트웨어 도구 모음이다.
마지막으로, Windows PC용 KINGSTAR IoT는 가장 개방적인 기계 자동화 소프트웨어 플랫폼을 활용하여 기계 제어에 IoT 기능을 추가한다.
자료제공: Kingstar(www.kingstar.com)

