


코봇 협업 애플리케이션의 혁신! 안전, 편의성, 유연성, 비용절감
종종 ‘코봇(cobots)’이라고 불리는 협동 로봇은 이전에는 불가능 했던 프로세스를 비용 효율적으로 자동화할 수 있는 기회를 모든 기업에 제공한다. 코봇은 다양한 크기, 페이로드 및 기능으로 제 공되지만 모두 ‘협업’이라는 용어를 정의하는데 대표적으로 사용 된다. 코봇은 부피가 크지 않고 비용이 적게 들며 작업자와 함께 작업할 수 있는 로봇이기 때문에 ‘안전’이 중요시 여겨진다. 코봇 에는 둥근 모서리와 더 부드러운 재료, 부상을 방지하고 접촉 시 불편함을 최소화하는 힘 및 힘 제어 기술 그리고 사람이 작업 공 간에 들어갔을 때 로봇 팔을 자동으로 감속하거나 정지시키는 센 서를 포함한 여러 내장형 안전 메커니즘이 포함되어 있다.
그러나 안전 외에도 협동로봇의 개념을 정의하는 다른 많은 중 요한 요소가 있다. 여기에는 유연성, 손쉬운 프로그래밍 및 기존 산업용 로봇보다 훨씬 저렴한 비용이 포함되며, 이 모든 것이 빠 른 투자 수익(ROI)으로 이어진다. 이러한 특성으로 인해 코봇은 역사적으로 크고 복잡하며 비싸지 않는 산업용 로봇을 선호하는 중소기업(SME, mid-sized enterprises)에게 특히 매력적이다. 그러나 협업 애플리케이션은 단순한 코봇 그 이상이라는 점을 기억하는 것이 중요하다.
IDC의 커머셜 서비스 로보틱스 리서치 이사인 John Santagate 는 “지난 몇 년 동안 로봇 팔과 관련하여 혁신이 일어나 정밀하고 강력하며 협력적인 로봇을 제공했다. 그러나 로봇은 ‘EOAT(End- of-Arm Tooling)’ 없이는 어떤 작업도 완료하지 못한다. 엔드 이 펙터(End Effector) 분야에서 일어나고 있는 혁신은 협업 로봇 혁신을 위한 다음 개척지이다. 협업 로봇 팔이 상품화로 이동함에 따라 EOAT 주변에서 혁신이 발생하여 조직이 로봇 기술을 새로 운 방식으로 배포할 수 있게 될 것이다”라고 말했다.
 |
 |
4가지 협업에 대한 EOAT의 중요성
그리퍼, 센서 및 도구 교환기와 같은 혁신적인 EoAT는 모든 협업 애플리케이션의 중요한 측면이 되었다. 모든 규모와 유형의 제조 업체에 수익성이 있다. 툴링은 4가지 주요 협업 자동화 이점에 상 당한 영향을 미친다. 이들에 대한 사려 깊은 고려는 머신 텐딩 및 패키징과 같은 일반적인 애플리케이션에 적합한 협업 EOAT를 선 택하기 위한 가이드를 제공한다.
1. 작업자와의 안전한 협업
사람과 로봇 사이의 안전한 상호 작용은 협업 자동화 의 주요 이점 중 하나이지만, 코봇이 어떻게 설계되고 판매되든 모든 애플리케이션에서 코봇의 사용이 위 험으로부터 자유롭지 않을 수 있다는 점에 유의해야 한다. 예를 들어 용접 토치를 작동시키거나 무거운 물 체를 움직이는 코봇 팔은 여전히 근처에 있는 사람들 에게 부상의 기회를 제공할 수 있다. 이것이 구현 전 에 위험 평가를 수행해야 하는 이유이며, 작업물 자체 및 작업 공간에 있는 다른 로봇이나 작업 공간에서의 장비뿐만 아니라 EOAT를 포함하여 애플리케이션의 모든 요소를 고려해야 하는 이유이다.
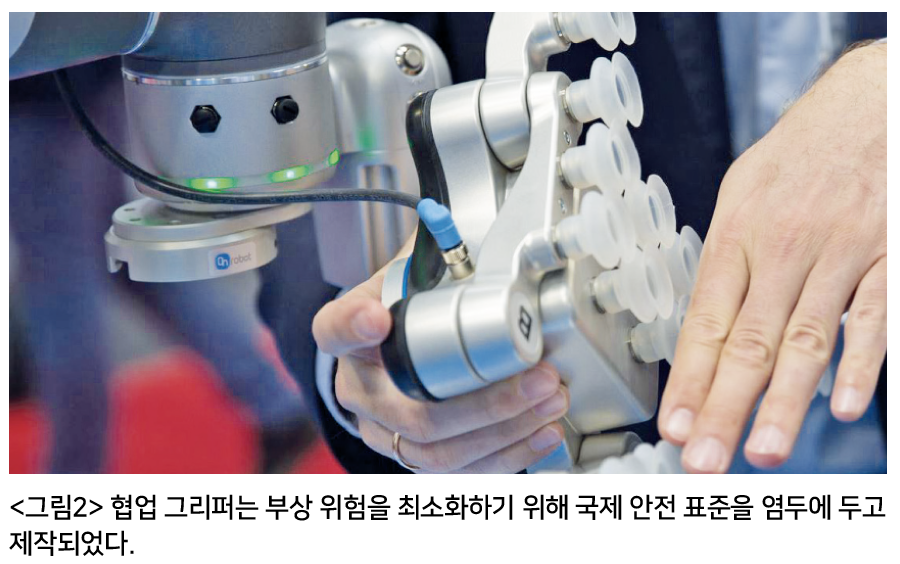
협업 애플리케이션을 위한 EOAT는 로봇 및 로봇 장치에 대한 안전 요구 사항을 정의하는 국제 표준 ISO 10218에 대한 인증을 염두에 두고 설계해야 한 다. 예를 들어 10kg 이하의 탑재 하중 등급을 받은 그 리퍼는 본질적으로 ‘협업’으로 간주되며 둥근 모서리,부드러운 소재, 힘 제한 및 센서 기술과 같은 사려 깊은 디자인 요소도 작업자 안전에 기여한다.
또 다른 표준인 IS0/CS 15066:2016은 인간 작업자에 대한 허용 가능한 힘 및 압력 값의 특정 범위를 포함하여 협업 애플리케이션에 대한 위험 평가를 수행하는 방법을 설명한다. 협업 그리퍼는 핀치 포인트 부상의 위험을 최소화 하기 위해 적절한 최대 파지력 및 사용 가능한 안전 실드와 함께 이 표준을 염 두에 두고 제작되었다.
 |
2. 사용 및 프로그래밍의 용이성
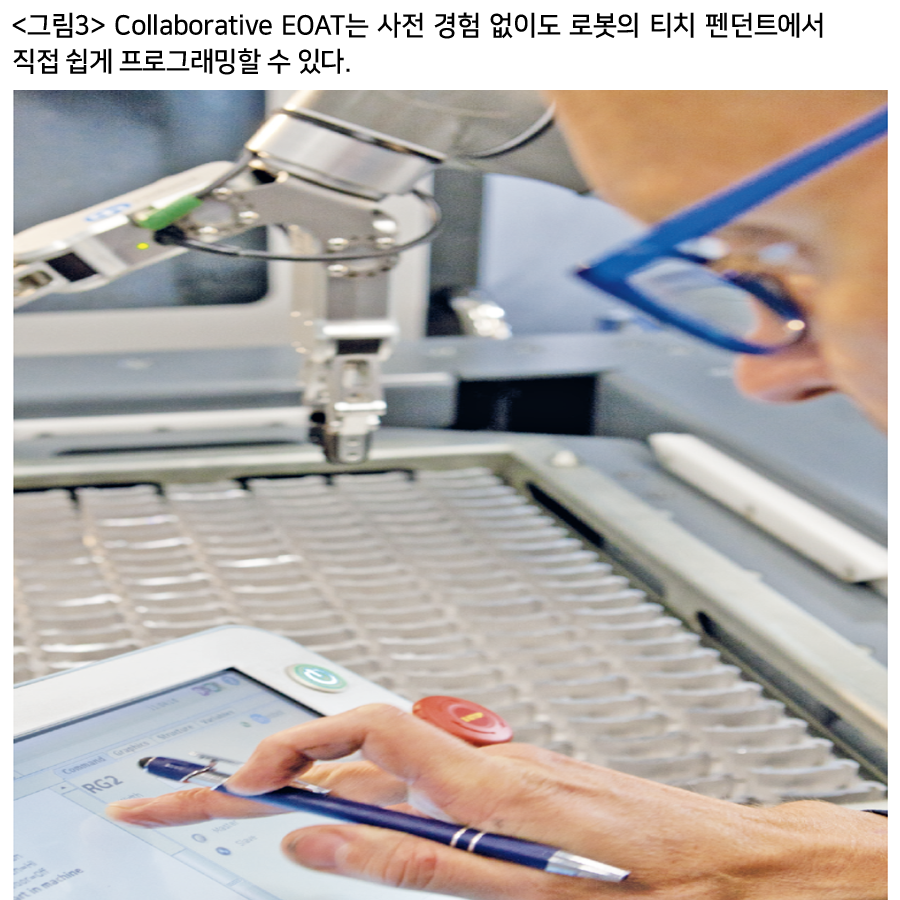
코봇은 경험이 없는 사용자도 간단하게 로봇 팔을 원하는 경로로 이동하고 터치스크린 티치 펜던트를 사용하여 필요한 동작을 설정함으로써 로봇 프로 세스를 가르칠수 있는 손쉬운 프로그래밍으로 유명하다. 협업 EOAT는 로봇 의 티치 펜던트에서 직접 액세스할 수 있는 도구에 대한 사용하기 쉬운 프로 그래밍 기능으로 이 이점을 확장한다. 이것은 협업 EOAT가 더 빠른 가동 시 간으로 생산을 극대화하는 데 도움이 되는 한 가지 방법이다.
또 다른 사용 용이성 속성에는 관리할 케이블 및 연결이 제한된 플러그 앤 프로듀스 EOAT 구현이 포함된다. 전기 진공 그리퍼는 소규모 생산 셀에서 공 기 라인을 관리하거나 펌프를 위한 공간을 비울 필요가 없기 때문에 협업 응 용 분야에 이상적인 선택이다. 협동로봇과 경량 산업용 로봇을 모두 구현한 환경의 경우 두 플랫폼에서 상호 교환적으로 사용할 수 있는 도구를 사용하 면 직원이 도구를 더 쉽게 배우고 한 프로세스에서 다른 프로세스로 원활하 게 이동할 수 있다.
3. 쉽게 재배포를 하기 위한 유연성
코봇을 빠르고 쉽게 재배치할 수 있는 기능은 변경 가능한 제품 라인, 계절별 수요 또는 작업 간에 이동하는 단일 로봇을 사용하여 자동화해야 하는 여러 프로세스가 있는 회사에 많은 이점을 제공한다.
코봇은 티치 펜던트에 여러 프로그램을 저장할 수 있으며, 협업 EOAT를 사용하면 새 도구를 연결하고 티치 펜던트에서 올바른 프로그램을 끌어오기만 하면 몇 분 안에 작업을 변경할 수 있다. 협업 퀵 체인저를 추가하면 최대 가동 시간과 생산성을 위해 빠르 고 쉬운 도구 교체가 가능하다. 낮은 무게 및 높이와 같은 툴 체인 저의 협업 설계 요소는 애플리케이션의 페이로드 제한 및 프로그 래밍에 미치는 영향을 최소화한다.
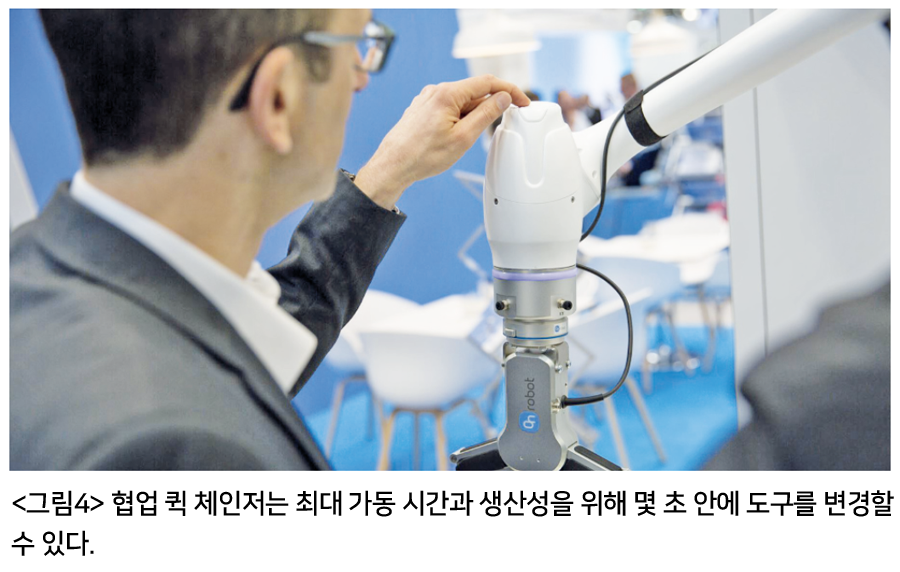 |
둥근 모서리는 인간 작업자와의 안전한 상호 작용을 지원하고 안정적이고 사용하기 쉬운 잠금 메커니즘을 통해 몇 초 안에 도구 를 변경할 수 있다. 최대 가동 시간 및 생산성, 낮은 무게 및 높이 와 같은 툴 체인저의 협업 설계 요소는 애플리케이션의 페이로드 제한 및 프로그래밍에 미치는 영향을 최소화한다. 둥근 모서리는 인간 작업자와의 안전한 상호 작용을 지원하며 안정적이고 사용 하기 쉬운 잠금 메커니즘으로 몇 초 안에 도구를 변경할 수 있다.
원활하게 함께 작동하는 일련의 협업 애플리케이션 도구는 장 기적인 사용 편의성과 유연성에 큰 영향을 미칠 수 있으므로 추가 교육 없이 여러 로봇과 프로세스 간에 도구를 쉽게 이동할 수 있다. 핑거 그리퍼의 힘·토크 감지와 같은 새로운 기능도 쉽게 추가 할 수 있다.
이것은 팩에 부품을 넣는 것과 같은 민감한 응용 분야 또는 정 의된 양의 힘으로 척에 부품을 삽입하거나 윤곽이 있는 표면을 연 마하는 것과 같은 정밀 응용 분야에 이상적이다. 힘·토크 감지는 2차 작업을 위해 작업자에게 부품을 전달하는 코봇과 같이 로봇 과 인간이 나란히 협력하여 작업하는 프로세스에도 이상적이다. 힘·토크 기능이 내장된 협업 그리퍼는 인간 작업자가 부품을 잡 는 것을 감지하고 다른 인간 작업자와 마찬가지로 자동으로 해제한다.
4. 빠른 ROI를 위한 비용 효율적
낮은 초기 비용과 빠른 ROI는 특히 중소 제조업체에게 협업 애플 리케이션의 매력적인 이점이다. 이 도구는 애플리케이션 성공의 중요한 측면이기 때문에 협업 도구는 이전 로봇 공학 경험이 없는 작업자에게도 빠른 성공을 제공할 수 있을 만큼 단순해야 한다. 이러한 도구는 로봇의 동작을 방해하거나 가동 중지 시간을 유발 할 수 있는 케이블 수를 최소화하고 연중무휴로 실행되는 산업 환 경에서 지속적인 생산성을 발휘할 수 있을 만큼 충분히 견고해야 한다.
협업 자동화는 종종 수개월 내에 비용을 회수하지만 협업 도구 제 품군은 시간이 지남에 따라 계속해서 ROI를 구축할 수 있다. 제조 업체는 간단한 자동화 프로세스로 시작할 수 있으며 작업자가 편 안하고 ROI가 입증되면 회사는 더 큰 생산성 향상을 위해 더 많은 기능으로 애플리케이션을 확장할 수 있다.
예를 들어, 싱글 그리퍼에서 듀얼 핑거 그리퍼로 변경하여 시간 이 지남에 따라 생산성을 높일 수 있다. 이 그리퍼는 사이클 시간 을 최대화하지만 단일 그리퍼 만큼 사용 및 프로그래밍이 간단하 고 리엔지니어링이 필요하지 않다. 마찬가지로 상호 운용 가능한 협업 핑거 및 진공 그리퍼의 전체 라인은 필요에 따라 교체 또는 결합할 수 있으며, 새로운 응용 분야 또는 품질 향상을 위해 센서 를 추가할 수 있다. 퀵 체인저를 구현하면 추가 비용 절감을 위해 프로세스 변경 사이의 다운타임이 거의 제거된다.
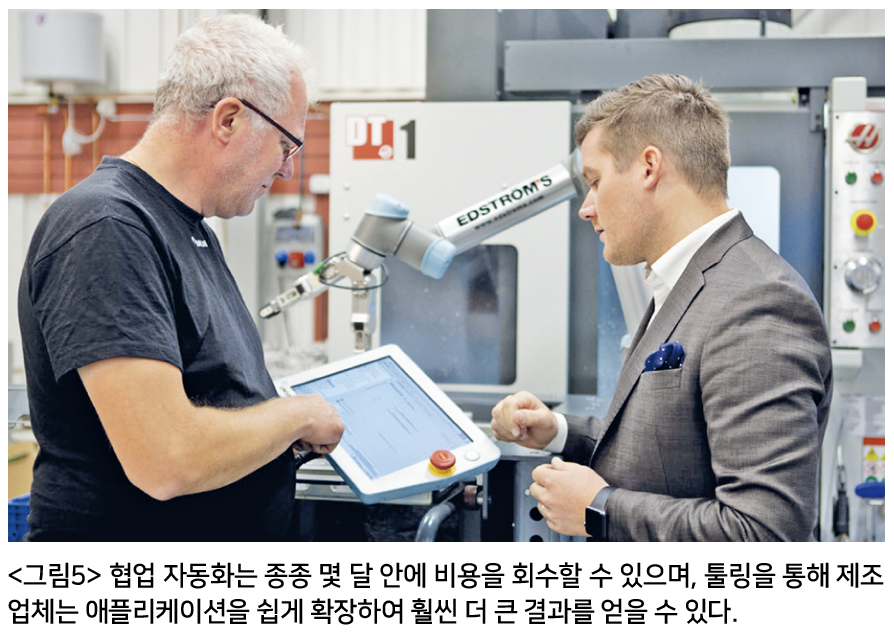 |
공통 협업 애플리케이션을 위한 EOAT 결정
협업 애플리케이션은 로봇 공학 전문가가 아니더라도 쉽게 구현 할 수 있도록 설계되었다. 그러나 성공과 ROI를 극대화하려면 달 성하고자 하는 것과 사내에 보유한 기술 역량 및 경험을 고려해 볼 가치가 있다.
일부 애플리케이션은 다른 애플리케이션보다 더 복잡하며 외 부 통합 지원이 필요할 수 있다. 대부분의 회사에서 ‘달리기 전에 먼저 걸어라’는 것이 좋은 조언이다. 자동화를 고려 중인 모든 프 로세스를 살펴보고 가장 쉬운 애플리케이션 중 하나로 시작해야 한다.
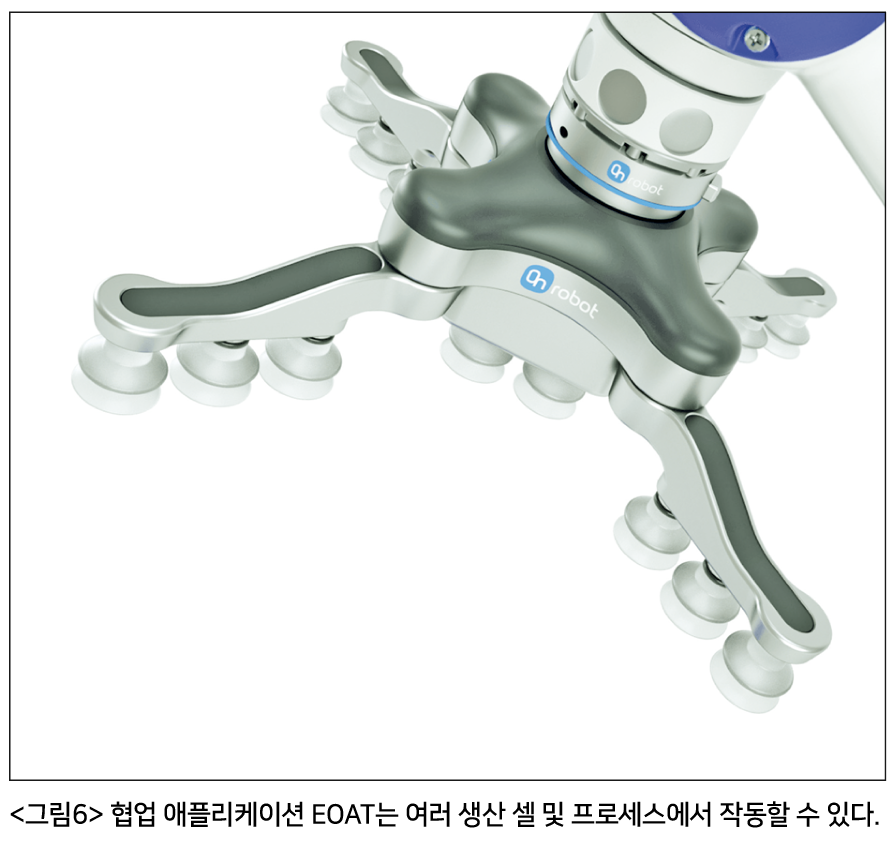 |
이것이 가장 많은 양이나 가장 비용이 많이 드는 프로세스가 아 니더라도 빠른 성공으로 더 빨리 상당한 비용 절감 효과를 볼 수 있다. 여러 생산 셀 및 프로세스에서 작동할 수 있는 도구를 선택 하고 작업 간 빠른 변경을 위해 프로그램을 저장해야 한다. 직원 이 로봇과 도구에 대해 자신감을 갖고 익숙해지면 더 복잡한 애플 리케이션으로 이동할 수 있다. 시작할 수 있는 일반적인 애플리케 이션에는 생산성, 민첩성 및 ROI 향상 측면에서 즉각적인 결과를 제공할 수 있는 머신 텐딩 및 패키징이 포함된다. 각각은 EOAT 결정에 대한 고유한 고려 사항이 있다.
머신 텐딩 애플리케이션
머신 텐딩은 몇 시간의 작업 후에도 반복적인 동작과 높은 수준의 일관성이 필요하다. 이러한 프로세스를 자동화함으로써 작업자의 안전과 인체 공학을 개선하고 직원이 더 가치 있는 작업을 수행할 수 있도록 한다.
자동화는 또한 생산량을 늘리고 정상 근무 시간 이후에도 생산 을 계속할 수 있도록 한다. 예를 들어, 밤새 실행할 수 있는 프로세 스를 자동화하여 작업자가 아침에 자재를 준비할 수 있으므로 작 업자를 추가하지 않고도 여러 교대로 확장할 수 있다. 맞춤형 손가 락 끝이 있는 도구를 사용하면 로봇이 다양한 형상과 높은 표면 마 감을 가진 구성 요소를 처리할 수 있다.
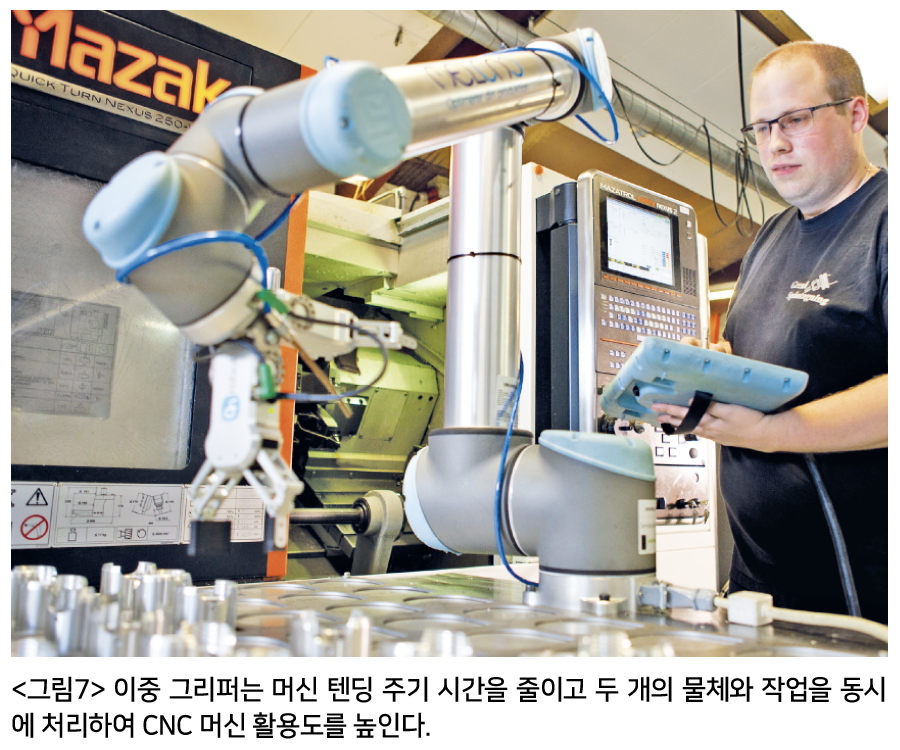 |
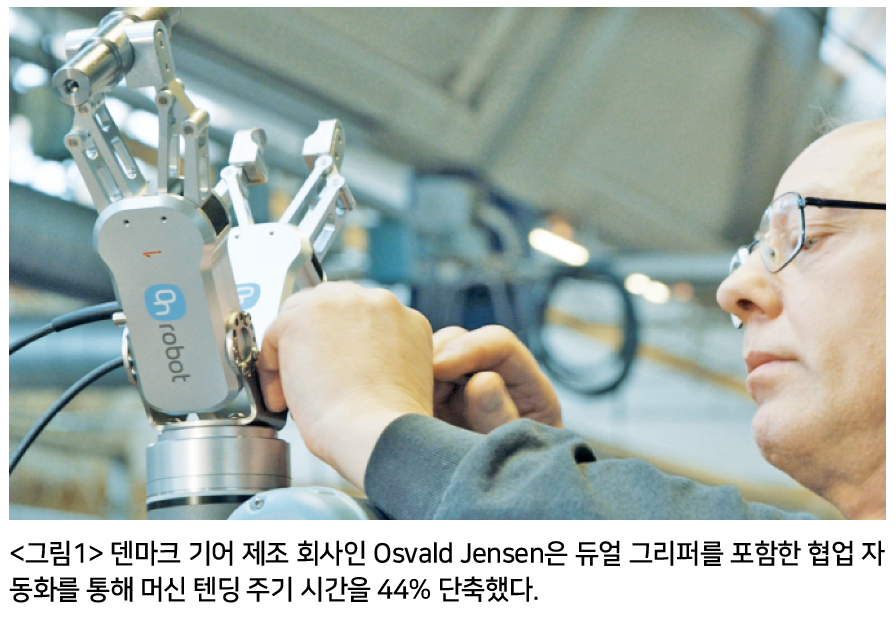
올바른 협업 애플리케이션 도구를 사용하면 단일 그리퍼에서 이중 그리퍼로 이동하여 단일 로봇으로 생산량을 크게 늘릴 수도 있다. 이중 그리퍼는 두 가지 물체와 동작, 심지어 매우 가변적인 재료를 동시에 처리할 수 있으므로 주기 시간을 줄이고 CNC 기 계 활용도를 높인다.
포장 응용
포장 및 팔레타이징 애플리케이션은 하나의 코봇으로 쉽게 구현 한 다음 유사한 라인에 복제하여 생산성과 수익성을 높일 수 있 다. 다목적 협업 EOAT를 사용하면 제품이나 물류 계약이 변경되 면 로봇 애플리케이션을 쉽게 재배치할 수 있다.
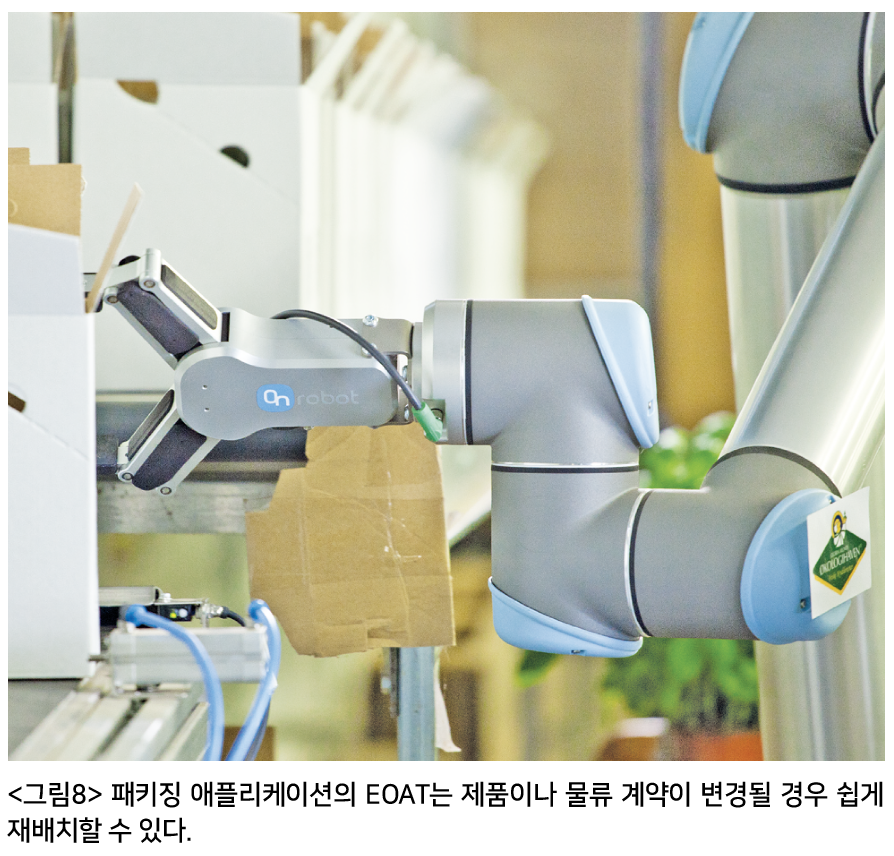 |
플러그 앤 프로듀스 협업 그리퍼 라인을 사용하면 단일 로봇을 여러 프로세스에 사용할 수도 있다. 예를 들어 핑거 그리퍼를 사 용하여 상자에 부품을 포장한 다음 진공 그리퍼로 교체하여 팔레 타이징할 수 있다.
이중 그리퍼는 두 가지 모양과 크기의 상자를 동시에 정확하게 팔레타이징 할 수 있으며 새로운 전기 진공 그리퍼는 외부 공기 공급 장치와 호스가 필요하지 않다. 손가락 그리퍼에 힘·토크 감 지 기능을 추가하여 인간의 촉각이 필요한 적재 및 포장 작업을 쉽고 빠르게 자동화할 수 있다. 이 기능은 블리스터 팩에 부품을 넣는 것과 같은 섬세한 포장 작업도 지원한다.
혁신과 결과를 주도
EOAT를 가능하게 하는 협업 애플리케이션을 중심으로 발생하는 혁신은 제조업체가 로봇 기술을 새로운 방식으로 배포하고 새로 운 이점을 얻을 수 있도록 지원한다. 그리퍼, 센서 및 도구 교환기 와 같은 협업 EOAT는 머신 텐딩 및 패키징과 같은 협업 애플리케 이션의 성공에 중요한 요소가 되었다. 제조업체가 EOAT 옵션을 더 많이 이해할수록 생산량, 품질 및 수익성에서 더 많은 수익을 얻을 수 있다.
자료제공: Onrobot(ww.onrobot.com)


